Introducció
La norma ISO "ISO9283: Robots industrials manipuladors - Criteris de rendiment i mètodes de prova relacionats" descriu proves per avaluar el rendiment dels robots industrials. Entre altres coses, proporciona procediments per mesurar correctament la precisió de posició, la repetibilitat i la precisió de trajectòria del robot.
Segons la norma ISO9283, totes les proves s'han de realitzar dins de l'anomenat cub de prova ISO. El cub de prova ISO s'ha de considerar el cub més gran que càpiga dins de l'espai de treball del robot. A més, la precisió de posició i la repetibilitat s'han de mesurar en cinc configuracions diferents 30 vegades. És ben sabut que 5 configuracions no són suficients per proporcionar un mesurament adequat de la precisió per als robots moderns.
La majoria de fabricants de robots només proporcionen la precisió posicional del robot si aquest ha estat calibrat; a més, utilitzen almenys 100 configuracions diferents per proporcionar estadístiques de precisió posicional adequades. Els robots industrials són molt repetibles però no precisos; per tant, la precisió d'un robot industrial es pot millorar mitjançant el calibratge.
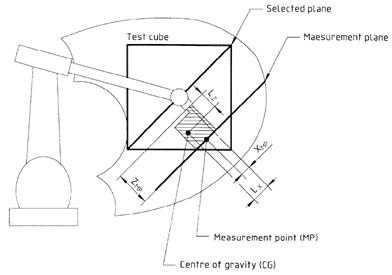
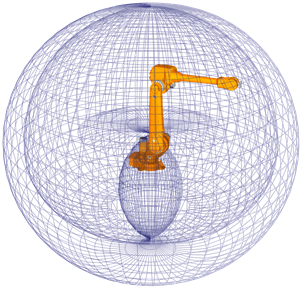
Espai de treball típic d'un robot dels anys 80 Espai de treball típic d'un robot modern
Tanmateix, la norma ISO9283 s'utilitza sovint per a proves de repetibilitat i de precisió de trajectòria, fins i tot si el robot no ha estat calibrat.
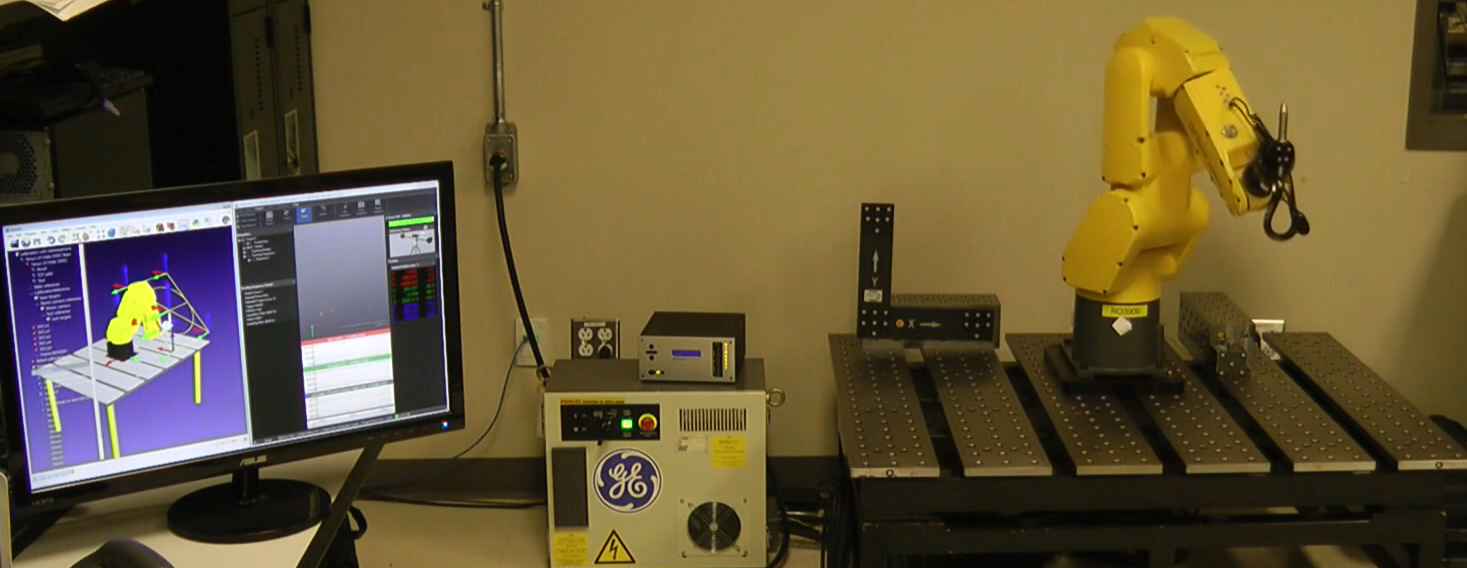
Es recomana veure el següent vídeo que mostra proves de precisió de trajectòria amb RoboDK: https://youtu.be/yMQjqAQY1iE.
RoboDK també es pot utilitzar per calibrar els robots, així com per provar el seu rendiment abans i després del calibratge. Finalment, RoboDK també es pot utilitzar per provar la precisió del robot abans i després del calibratge mitjançant proves amb ballbar.


