Precisió i Repetibilitat de Posició
El mateix procediment que s'utilitza per a la validació de la precisió de posició durant el calibratge del robot també es pot utilitzar per a les proves de precisió de posició. També es pot obtenir informació i estadístiques sobre la repetibilitat si les mesures es prenen seqüencialment a través del mateix conjunt de punts.
L'única diferència entre realitzar només la validació o el calibratge i validació és que la primera opció no requereix una llicència de calibratge de robot (només una llicència de prova ISO9283).
Per dur a terme aquestes validacions, heu de seleccionar el menú:
●Utilitats➔Prova de precisió i repetibilitat de posició (ISO 9283)
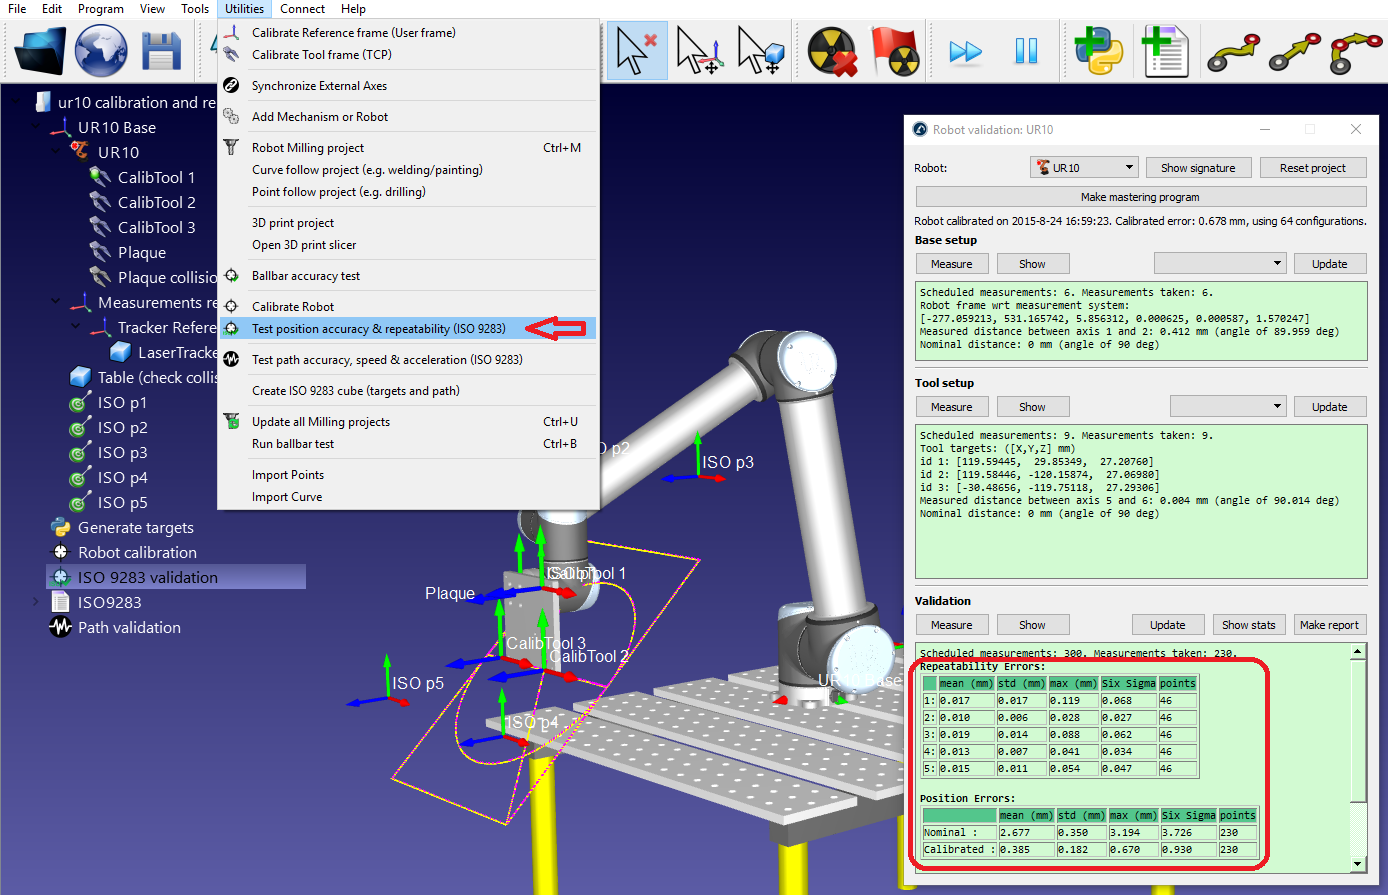
Aquestes proves requereixen identificar el sistema de referència de la base del robot respecte al sistema de referència de les mesures (configuració de la base) i el sistema de referència de l'eina respecte a la brida del robot (configuració de l'eina).
És possible obtenir un informe en PDF quan s'hagin completat les proves de precisió i repetibilitat de la posició.


