Precisió de la trajectòria
Per dur a terme les proves de precisió de trajectòria, cal disposar d'un programa de robot creat amb RoboDK, com ara el programa ISO9283 creat per la utilitat Create ISO cube. Podem generar el programa de robot específic del fabricant seleccionant el programa i prement F6 (o seleccionant Program➔Generate program). Alternativament, és possible utilitzar qualsevol altre programa creat a RoboDK (com ara una recta, un cercle o un quadrat).
També cal disposar d'un sistema de mesurament que pugui seguir la posició de l'efector final i proporcionar les mesures de posició respecte a un sistema de referència. Cal utilitzar els procediments de configuració de la base i de l'eina de RoboDK (necessaris per realitzar proves de calibratge o de precisió de posició) per identificar el sistema de referència de la base del robot i el sistema de referència de l'eina.
Les dades de mesurament s'han d'adquirir mentre es mou el robot al llarg del programa. Les mesures s'han de registrar de manera contínua, utilitzant el programari predeterminat proporcionat pel fabricant del sistema de mesurament. Cal exportar les mesures com a fitxer CSV o TXT. Aquests fitxers han de contenir les dades de posició XYZ, així com el segell de temps de cada mesura. Opcionalment, aquestes mesures poden contenir l'orientació de l'eina respecte a la base del robot.
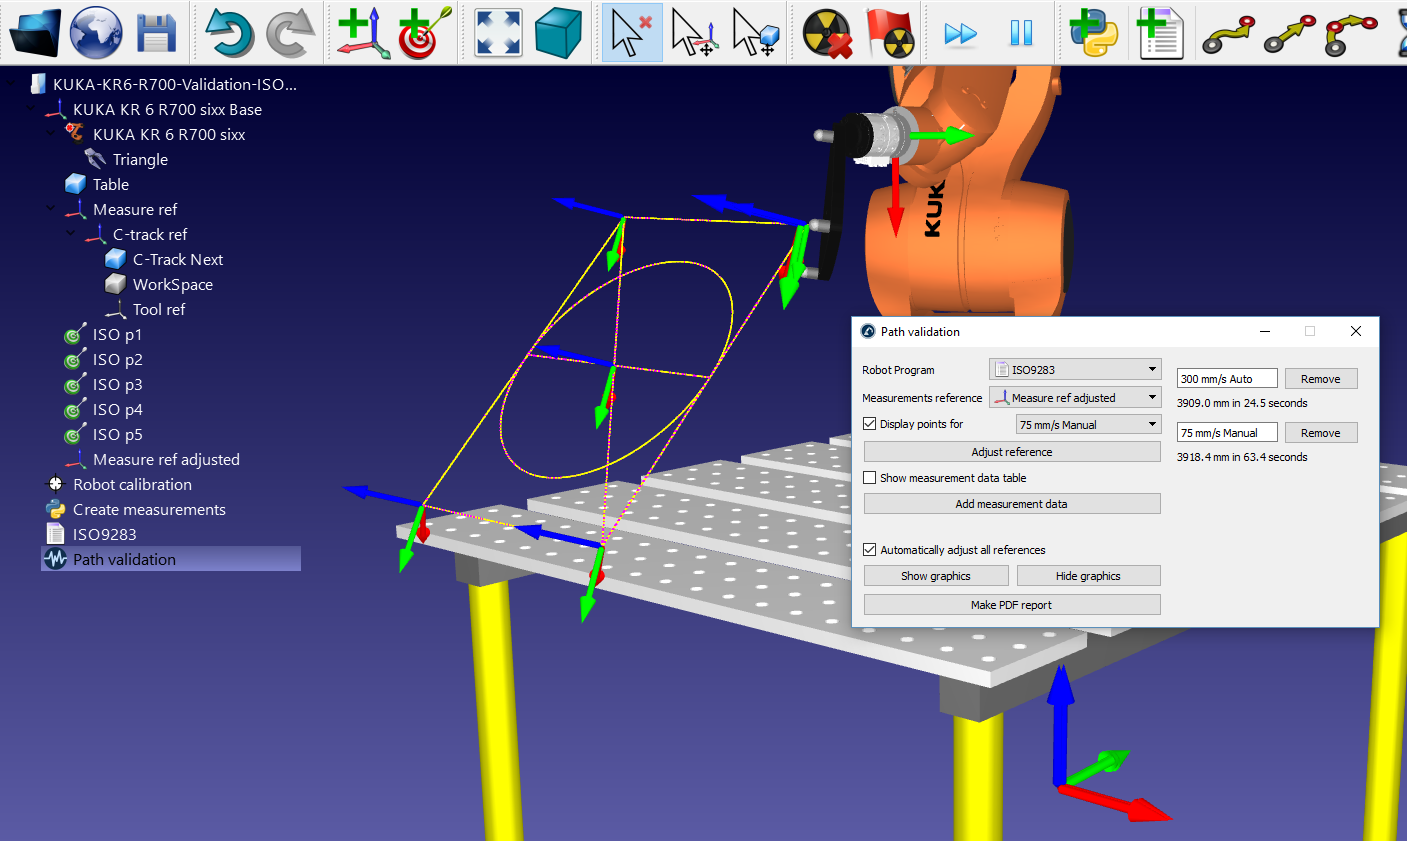
Per iniciar un projecte de validació de trajectòries a RoboDK:
1.Seleccioneu Utilitats → Prova de precisió, velocitat i acceleració de la trajectòria (ISO 9283)
2.Seleccioneu el programa utilitzat per a la validació al menú desplegable
3.Indiqueu el sistema de referència utilitzat per a les mesures
4.Importeu les dades de mesurament seleccionant "Add measurement data". Alternativament, és possible arrossegar i deixar anar els fitxers CSV o TXT que contenen les mesures a la finestra de validació de trajectòries.
Finalment, seleccioneu Genera informe en PDF per generar un PDF amb estadístiques i gràfics sobre la precisió, la velocitat i l'acceleració de la trajectòria. És possible executar la mateixa prova més d'una vegada en condicions diferents (velocitats diferents, valors d'arrodoniment/cantonades diferents, càrregues útils diferents, …) per comparar aquests paràmetres en el mateix informe.
Els punts de mesurament es poden mostrar en violeta. Aquestes mesures s'haurien de correspondre amb la trajectòria groga que descriu la trajectòria ideal que el robot ha de seguir. Les estadístiques que proporciona RoboDK són les diferències entre aquestes dues trajectòries.
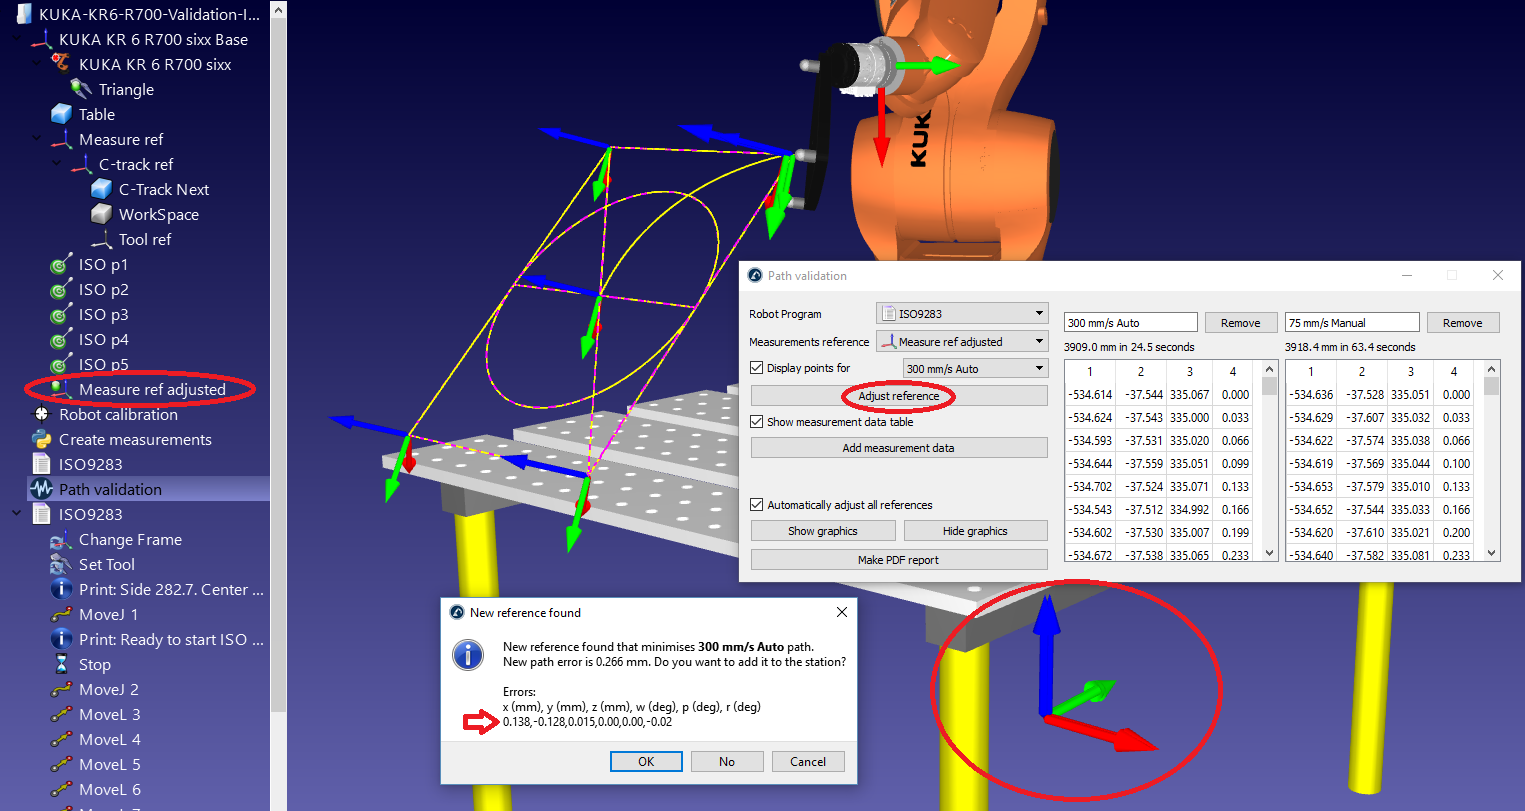
Si el sistema de referència no s'ha definit correctament, els punts de mesurament no coincideixen amb la trajectòria groga. Això pot passar per diverses raons, com ara una mala definició del sistema de referència o una definició d'eina diferent. En aquest cas, seleccionar "Ajusta referència" intentarà ajustar al màxim les dues trajectòries perquè les estadístiques proporcionades aïllin aquests desalineaments.