Resultats
Un cop completada la prova de precisió de la trajectòria, és possible obtenir un informe PDF seleccionant 'Genera informe PDF' (Make PDF report) des de la finestra de validació de la trajectòria. Això generarà un PDF amb algunes estadístiques i gràfics sobre la precisió, la velocitat i l'acceleració de la trajectòria.
Els resultats de la prova de mostra preparada a les seccions anteriors es mostren a les imatges següents. En aquest exemple, el programa ISO9283 s'ha executat en dos modes diferents:
●Mode manual a una velocitat de 75 mm/s
●Mode automàtic a una velocitat de 300 mm/s
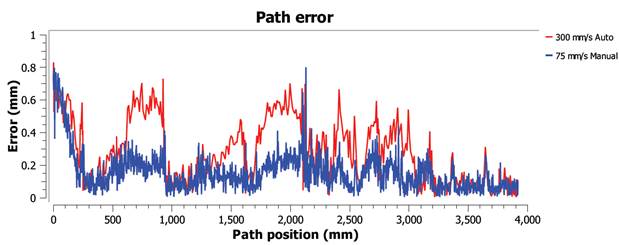
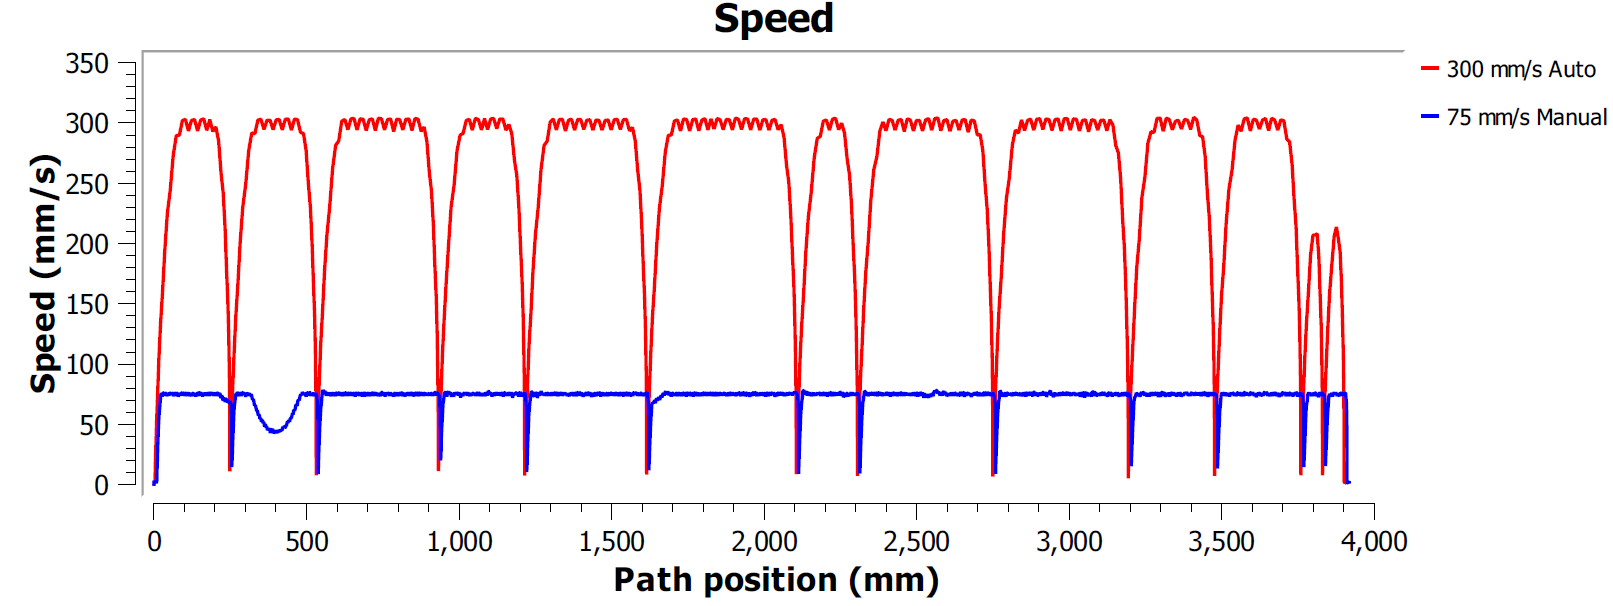
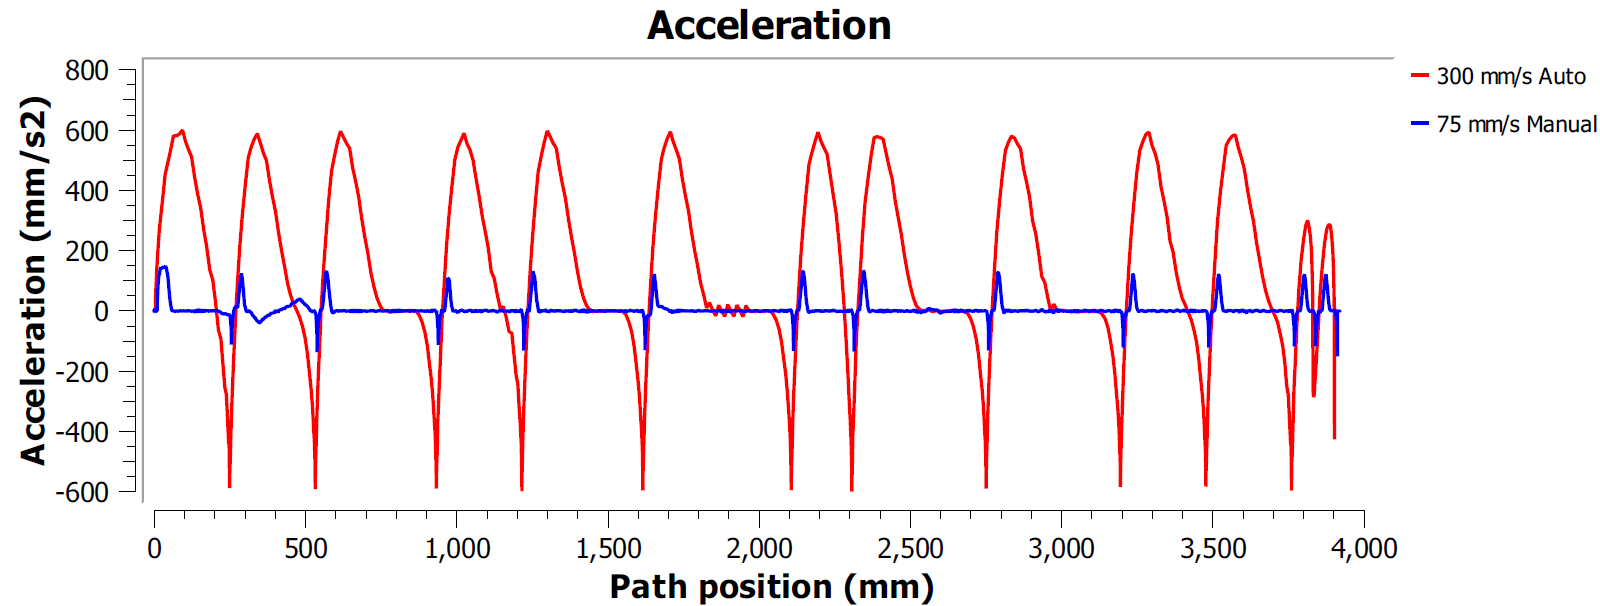
En aquest exemple, ambdós programes es van generar utilitzant l'opció de precisió Fine. Això significa que el robot s'aturarà a cada punt per fer la trajectòria tan precisa com sigui possible. En aquest cas, és típic observar acceleracions i deceleracions elevades al llarg de la trajectòria perquè la velocitat ha de ser zero al final de cada moviment de línia o cercle (a les cantonades).
La majoria de marques de robots ofereixen opcions d'arrodoniment per evitar aquest efecte suavitzant les vores. Per exemple, ABB l'anomena ZoneData i permet especificar una zona de precisió on el controlador pot suavitzar les vores, Fanuc l'anomena CNT i permet especificar un percentatge de suavització proporcional a la velocitat, l'opció de KUKA ofereix la instrucció $ADVANCE amb el marcador C_DIS i Universal Robots permet especificar un radi de mescla per suavitzar les vores.
Per tant, la prova de precisió de la trajectòria permet trobar un bon compromís entre mantenir una velocitat suau i alhora conservar nivells de precisió acceptables a prop de les vores de la trajectòria.
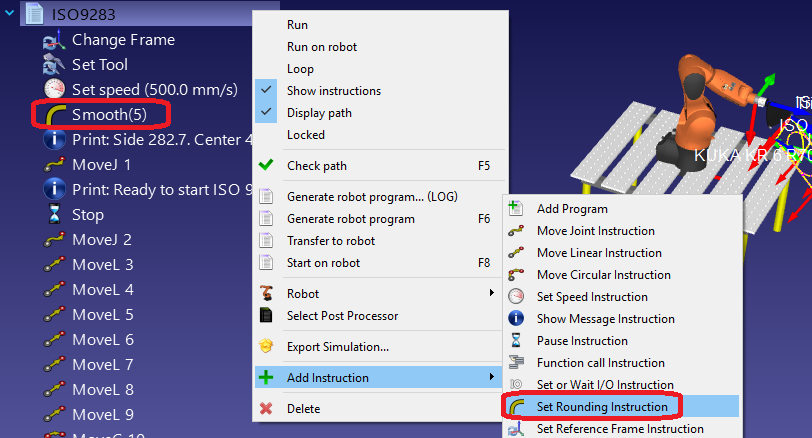
És possible especificar el paràmetre d'arrodoniment a RoboDK, així com la velocitat del programa. Per editar un programa per a una prova d'aquest tipus:
1.Feu clic amb el botó dret al programa
2.Seleccioneu Mostra instruccions
3.Seleccioneu la primera o la segona instrucció
4.Seleccioneu Programa➔Establiu instrucció d'arrodoniment per especificar una precisió d'arrodoniment
5.Seleccioneu Programa→Establiu instrucció de velocitat per especificar la velocitat