ISO9283 Performance Testing
Introducció
La norma ISO "ISO9283: Robots industrials manipuladors - Criteris de rendiment i mètodes de prova relacionats" descriu proves per avaluar el rendiment dels robots industrials. Entre altres coses, proporciona procediments per mesurar correctament la precisió de posició, la repetibilitat i la precisió de trajectòria del robot.
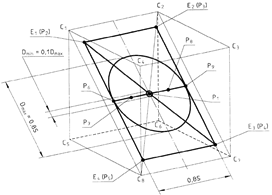
Segons la norma ISO9283, totes les proves s'han de realitzar dins de l'anomenat cub de prova ISO. El cub de prova ISO s'ha de considerar el cub més gran que càpiga dins de l'espai de treball del robot. A més, la precisió de posició i la repetibilitat s'han de mesurar en cinc configuracions diferents 30 vegades. És ben sabut que 5 configuracions no són suficients per proporcionar un mesurament adequat de la precisió per als robots moderns.
La majoria de fabricants de robots només proporcionen la precisió posicional del robot si aquest ha estat calibrat; a més, utilitzen almenys 100 configuracions diferents per proporcionar estadístiques de precisió posicional adequades. Els robots industrials són molt repetibles però no precisos; per tant, la precisió d'un robot industrial es pot millorar mitjançant el calibratge.
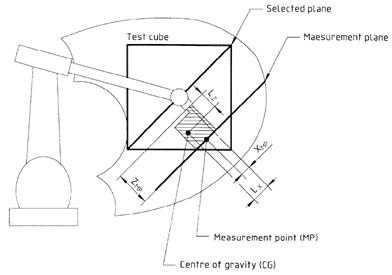
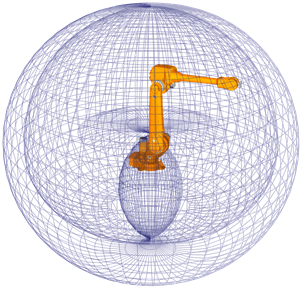
Espai de treball típic d'un robot dels anys 80 Espai de treball típic d'un robot modern
Tanmateix, la norma ISO9283 s'utilitza sovint per a proves de repetibilitat i de precisió de trajectòria, fins i tot si el robot no ha estat calibrat.
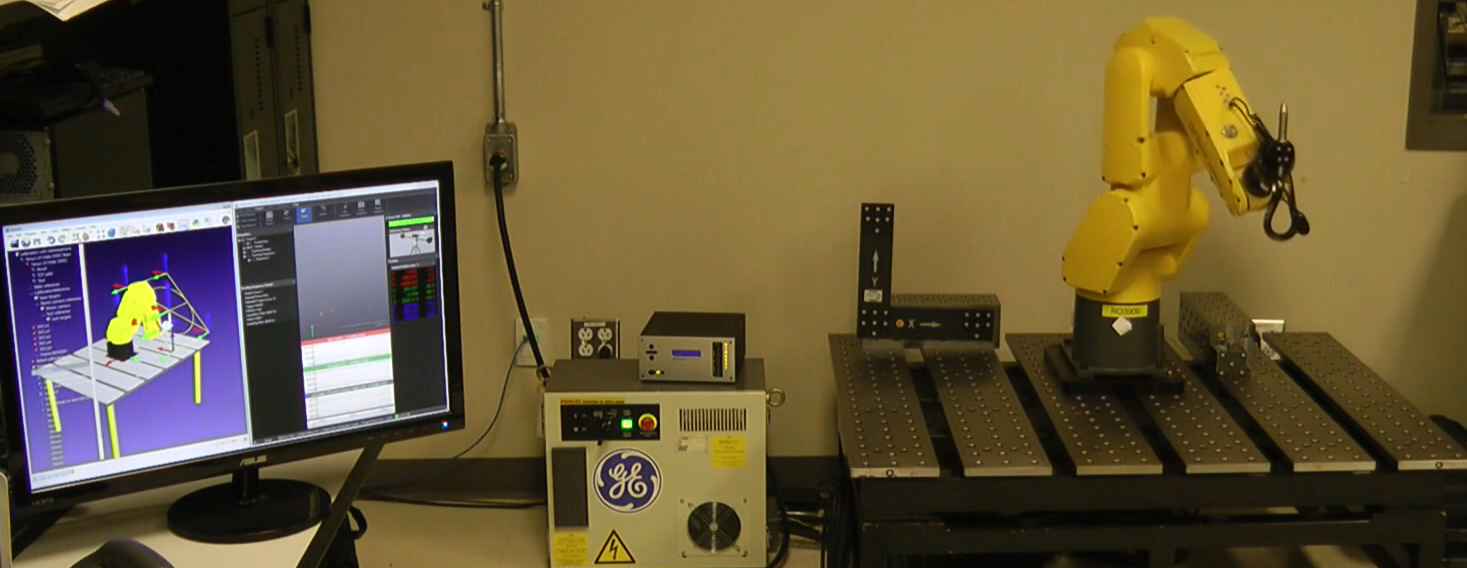
Es recomana veure el següent vídeo que mostra proves de precisió de trajectòria amb RoboDK: https://youtu.be/yMQjqAQY1iE.
RoboDK també es pot utilitzar per calibrar els robots, així com per provar el seu rendiment abans i després del calibratge. Finalment, RoboDK també es pot utilitzar per provar la precisió del robot abans i després del calibratge mitjançant proves amb ballbar.
Requisits
Els elements següents són necessaris per instal·lar RoboDK i realitzar correctament les proves de precisió de la trajectòria del robot:
1.Un o més braços de robot industrial
2.Un sistema de mesurament: qualsevol rastrejador làser com Leica, API o Faro i/o una CMM òptica com la càmera estereoscòpica C-Track de Creaform hauria de funcionar
3.El programari RoboDK s'ha d'instal·lar i cal una llicència adequada per a les proves ISO9283. Per a les llicències de xarxa, cal una connexió a Internet per verificar la llicència. Per instal·lar o actualitzar RoboDK per a una prova de rendiment ISO9283:
a.Descarregueu RoboDK de la secció de descàrregues
https://robodk.com/download.
b.Configureu el controlador del sistema de mesurament. Contacteu amb nosaltres per obtenir els fitxers de controlador necessaris per a la carpeta: C:/RoboDK/api/.
Configuració fora de línia
Es recomana crear un entorn virtual de la configuració real a RoboDK (configuració fora de línia) per preparar la trajectòria i les posicions per a les proves. Això es pot fer abans de tenir el robot i el rastrejador, només fent servir un ordinador amb RoboDK instal·lat. Es poden descarregar exemples de configuració per al calibratge de RoboDK i la validació de trajectòries des de la carpeta:
https://robodk.com/stations#filter?feature=calibration-project.
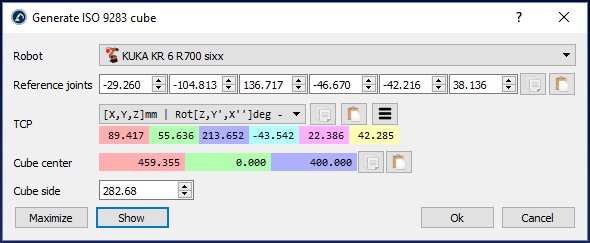
RoboDK disposa d'una utilitat per generar les configuracions i la trajectòria recomanada tal com s'estableix a la norma ISO 9283. Per utilitzar aquesta utilitat:
1.Utilitats→Crea cub ISO 9283 (objectius i trajectòria)
2.Introduïu les articulacions de referència (posició del robot on l'eina apunta al rastrejador)
3.Ajusteu la posició i la mida del cub
4.Seleccioneu D'acord
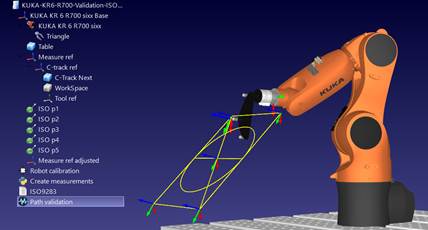
Això crearà els 5 objectius descrits per la norma ISO, així com la trajectòria recomanada per a la prova de precisió de la trajectòria. Aquests objectius i la trajectòria es mantenen dins d'un cub situat davant del robot. Podem establir el costat desitjat del cub, així com desplaçar el centre (objectiu «ISO p1») i les articulacions de referència que definiran l'orientació de la trajectòria. També és possible maximitzar la mida del cub per trobar el cub més gran que càpiga a l'espai de treball del robot.
A la imatge següent es mostra una estació de mostra amb les opcions de calibratge i validació del robot.
Precisió i Repetibilitat de Posició
El mateix procediment que s'utilitza per a la validació de la precisió de posició durant el calibratge del robot també es pot utilitzar per a les proves de precisió de posició. També es pot obtenir informació i estadístiques sobre la repetibilitat si les mesures es prenen seqüencialment a través del mateix conjunt de punts.
L'única diferència entre realitzar només la validació o el calibratge i validació és que la primera opció no requereix una llicència de calibratge de robot (només una llicència de prova ISO9283).
Per dur a terme aquestes validacions, heu de seleccionar el menú:
●Utilitats➔Prova de precisió i repetibilitat de posició (ISO 9283)
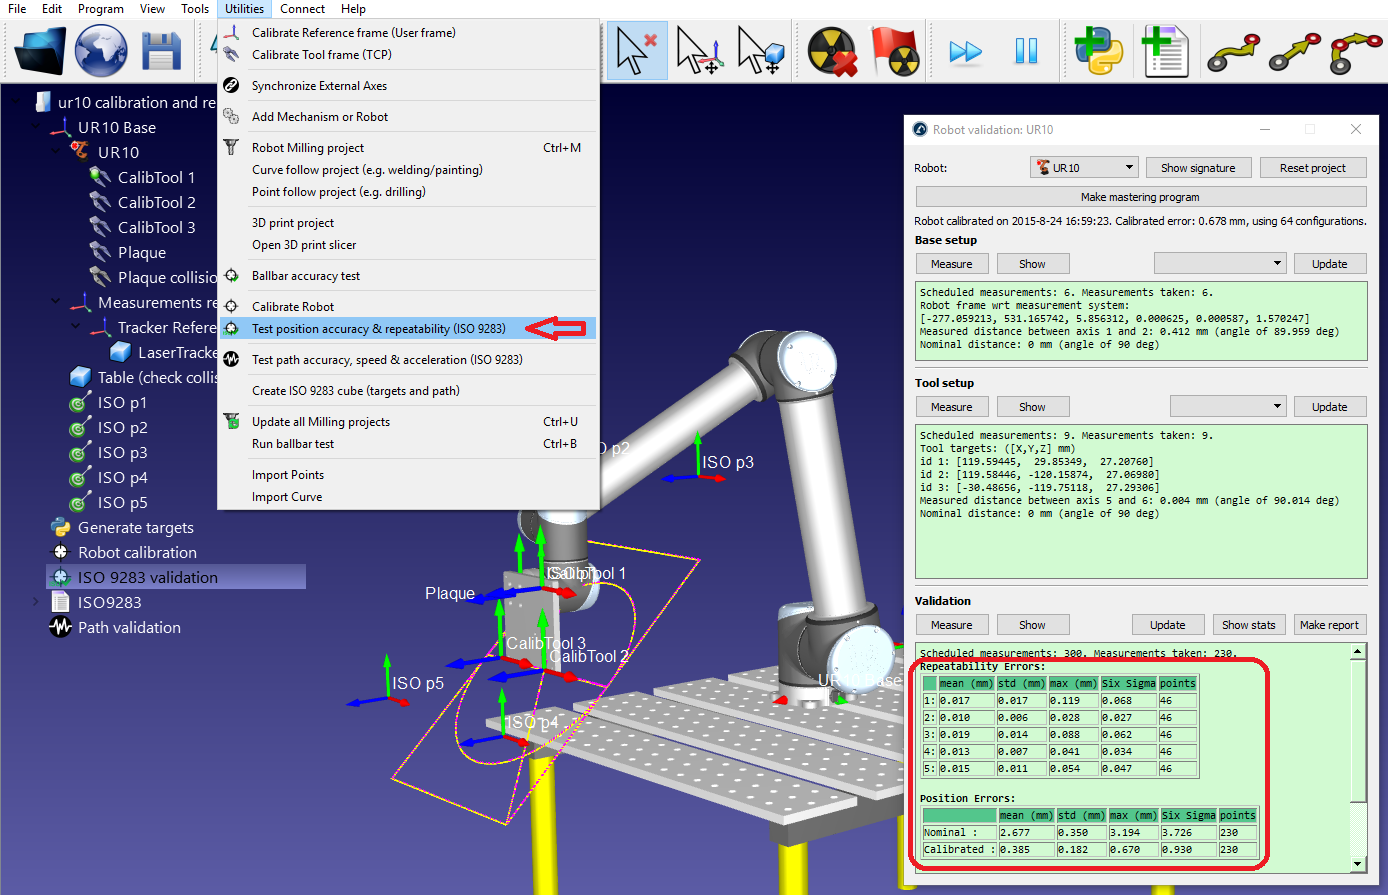
Aquestes proves requereixen identificar el sistema de referència de la base del robot respecte al sistema de referència de les mesures (configuració de la base) i el sistema de referència de l'eina respecte a la brida del robot (configuració de l'eina).
És possible obtenir un informe en PDF quan s'hagin completat les proves de precisió i repetibilitat de la posició.
Precisió de la trajectòria
Per dur a terme les proves de precisió de trajectòria, cal disposar d'un programa de robot creat amb RoboDK, com ara el programa ISO9283 creat per la utilitat Create ISO cube. Podem generar el programa de robot específic del fabricant seleccionant el programa i prement F6 (o seleccionant Program➔Generate program). Alternativament, és possible utilitzar qualsevol altre programa creat a RoboDK (com ara una recta, un cercle o un quadrat).
També cal disposar d'un sistema de mesurament que pugui seguir la posició de l'efector final i proporcionar les mesures de posició respecte a un sistema de referència. Cal utilitzar els procediments de configuració de la base i de l'eina de RoboDK (necessaris per realitzar proves de calibratge o de precisió de posició) per identificar el sistema de referència de la base del robot i el sistema de referència de l'eina.
Les dades de mesurament s'han d'adquirir mentre es mou el robot al llarg del programa. Les mesures s'han de registrar de manera contínua, utilitzant el programari predeterminat proporcionat pel fabricant del sistema de mesurament. Cal exportar les mesures com a fitxer CSV o TXT. Aquests fitxers han de contenir les dades de posició XYZ, així com el segell de temps de cada mesura. Opcionalment, aquestes mesures poden contenir l'orientació de l'eina respecte a la base del robot.
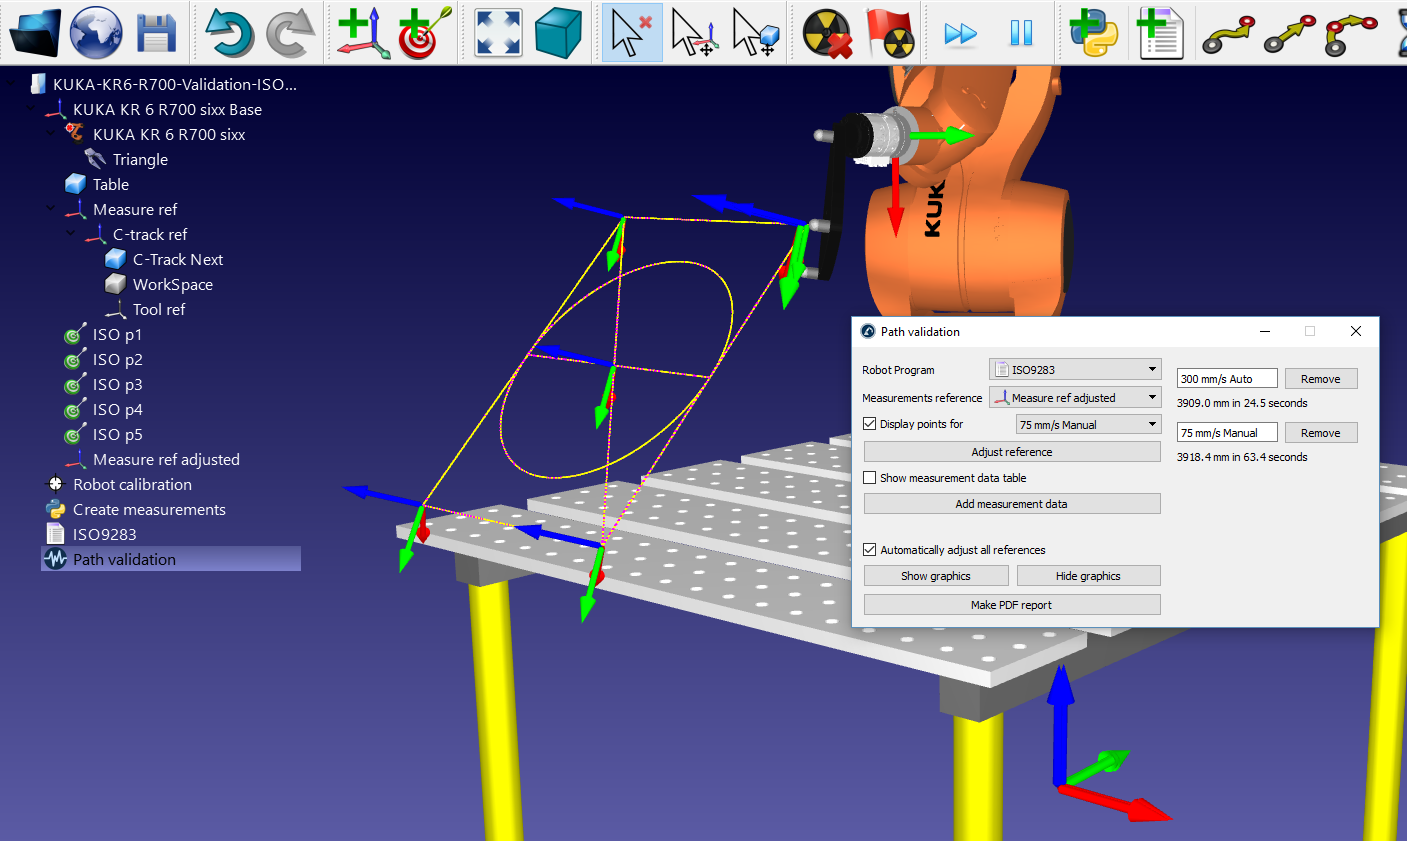
Per iniciar un projecte de validació de trajectòries a RoboDK:
1.Seleccioneu Utilitats → Prova de precisió, velocitat i acceleració de la trajectòria (ISO 9283)
2.Seleccioneu el programa utilitzat per a la validació al menú desplegable
3.Indiqueu el sistema de referència utilitzat per a les mesures
4.Importeu les dades de mesurament seleccionant "Add measurement data". Alternativament, és possible arrossegar i deixar anar els fitxers CSV o TXT que contenen les mesures a la finestra de validació de trajectòries.
Finalment, seleccioneu Genera informe en PDF per generar un PDF amb estadístiques i gràfics sobre la precisió, la velocitat i l'acceleració de la trajectòria. És possible executar la mateixa prova més d'una vegada en condicions diferents (velocitats diferents, valors d'arrodoniment/cantonades diferents, càrregues útils diferents, …) per comparar aquests paràmetres en el mateix informe.
Els punts de mesurament es poden mostrar en violeta. Aquestes mesures s'haurien de correspondre amb la trajectòria groga que descriu la trajectòria ideal que el robot ha de seguir. Les estadístiques que proporciona RoboDK són les diferències entre aquestes dues trajectòries.
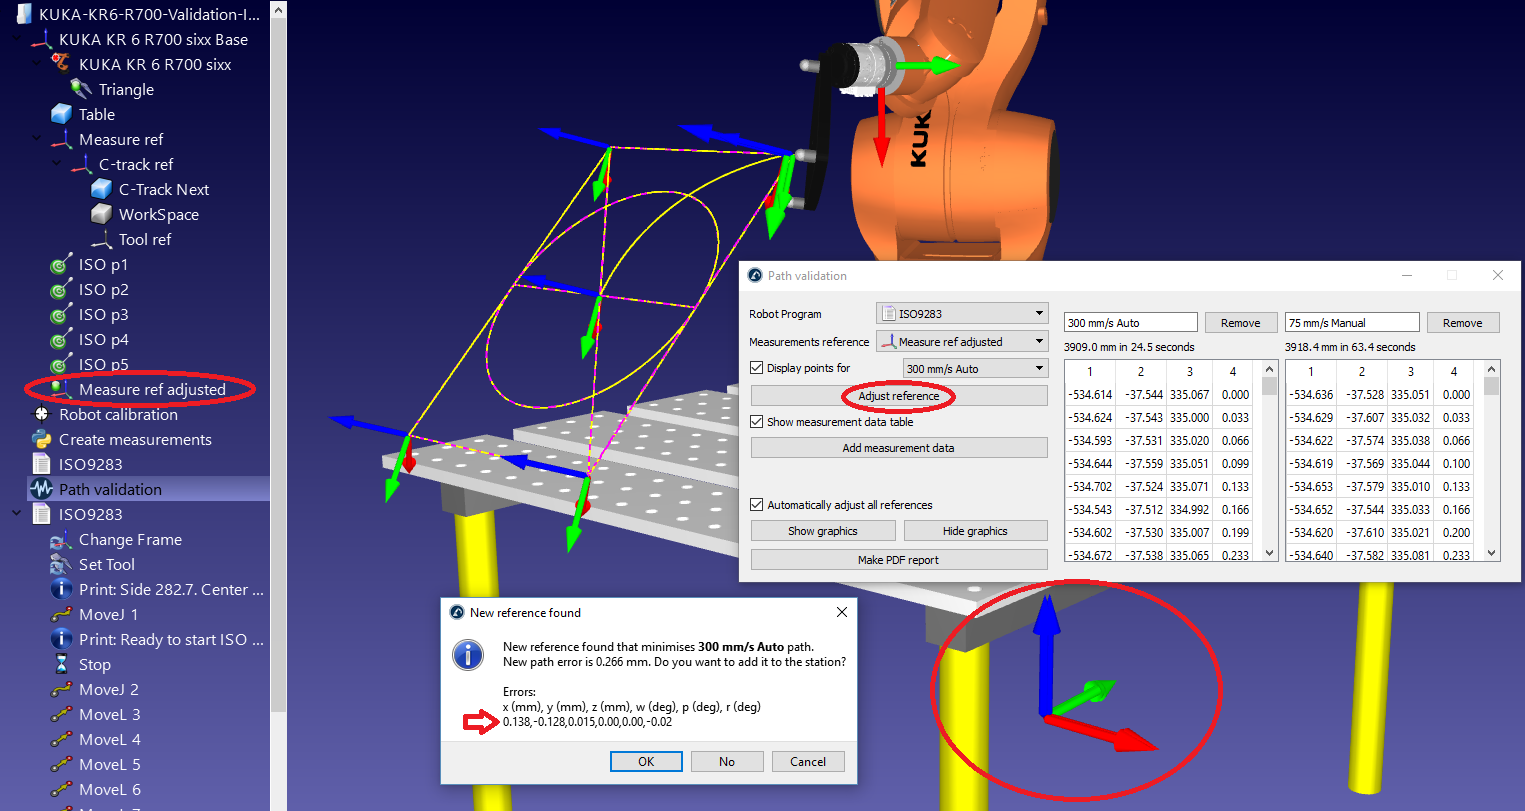
Si el sistema de referència no s'ha definit correctament, els punts de mesurament no coincideixen amb la trajectòria groga. Això pot passar per diverses raons, com ara una mala definició del sistema de referència o una definició d'eina diferent. En aquest cas, seleccionar "Ajusta referència" intentarà ajustar al màxim les dues trajectòries perquè les estadístiques proporcionades aïllin aquests desalineaments.
Resultats
Un cop completada la prova de precisió de la trajectòria, és possible obtenir un informe PDF seleccionant 'Genera informe PDF' (Make PDF report) des de la finestra de validació de la trajectòria. Això generarà un PDF amb algunes estadístiques i gràfics sobre la precisió, la velocitat i l'acceleració de la trajectòria.
Els resultats de la prova de mostra preparada a les seccions anteriors es mostren a les imatges següents. En aquest exemple, el programa ISO9283 s'ha executat en dos modes diferents:
●Mode manual a una velocitat de 75 mm/s
●Mode automàtic a una velocitat de 300 mm/s
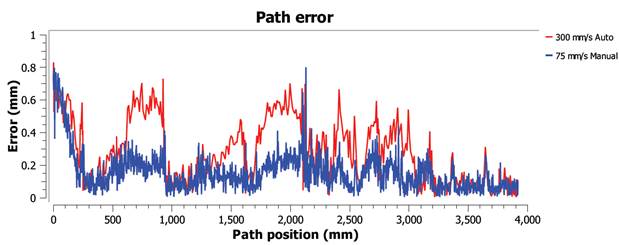
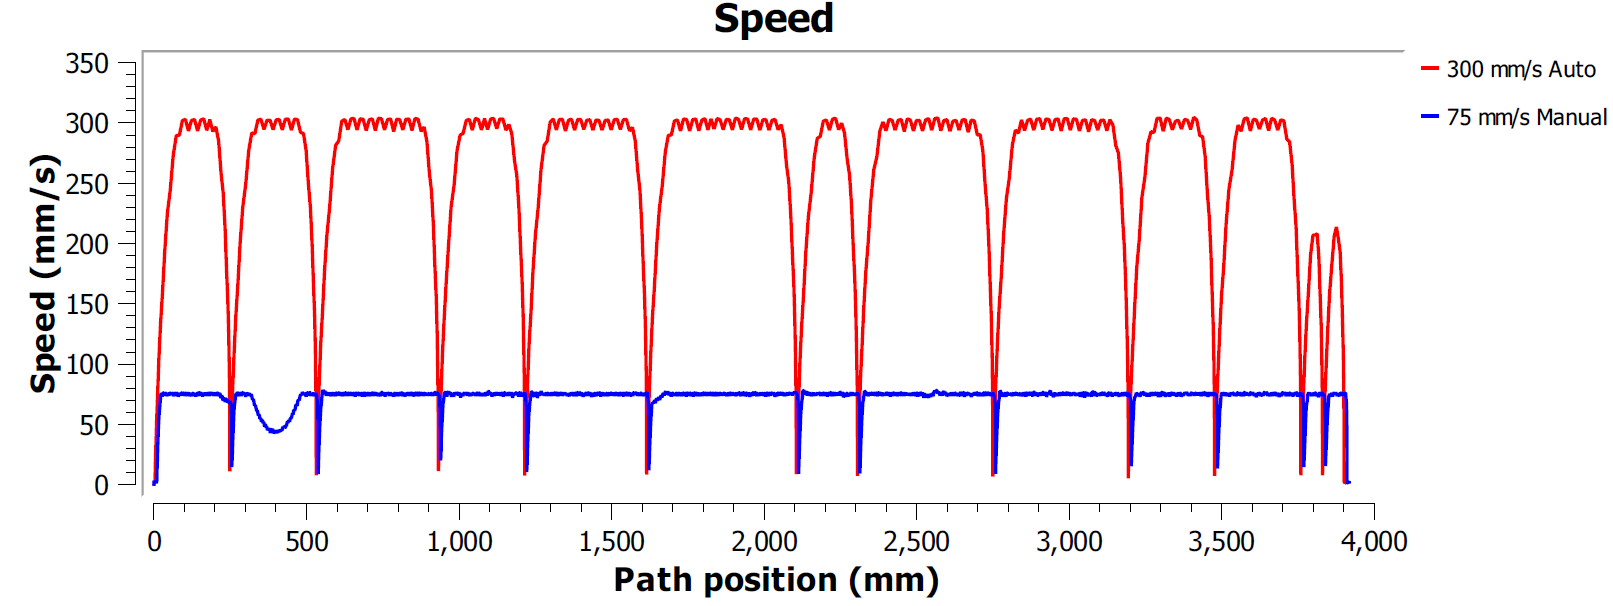
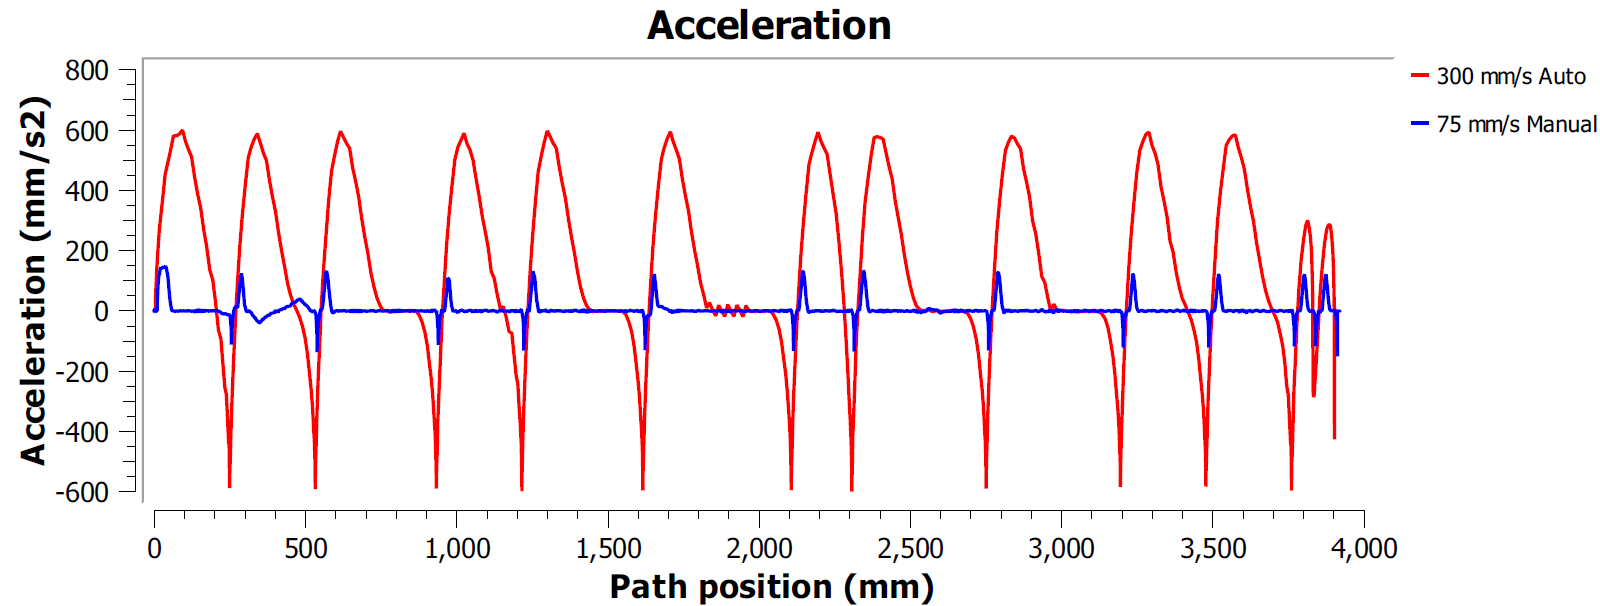
En aquest exemple, ambdós programes es van generar utilitzant l'opció de precisió Fine. Això significa que el robot s'aturarà a cada punt per fer la trajectòria tan precisa com sigui possible. En aquest cas, és típic observar acceleracions i deceleracions elevades al llarg de la trajectòria perquè la velocitat ha de ser zero al final de cada moviment de línia o cercle (a les cantonades).
La majoria de marques de robots ofereixen opcions d'arrodoniment per evitar aquest efecte suavitzant les vores. Per exemple, ABB l'anomena ZoneData i permet especificar una zona de precisió on el controlador pot suavitzar les vores, Fanuc l'anomena CNT i permet especificar un percentatge de suavització proporcional a la velocitat, l'opció de KUKA ofereix la instrucció $ADVANCE amb el marcador C_DIS i Universal Robots permet especificar un radi de mescla per suavitzar les vores.
Per tant, la prova de precisió de la trajectòria permet trobar un bon compromís entre mantenir una velocitat suau i alhora conservar nivells de precisió acceptables a prop de les vores de la trajectòria.
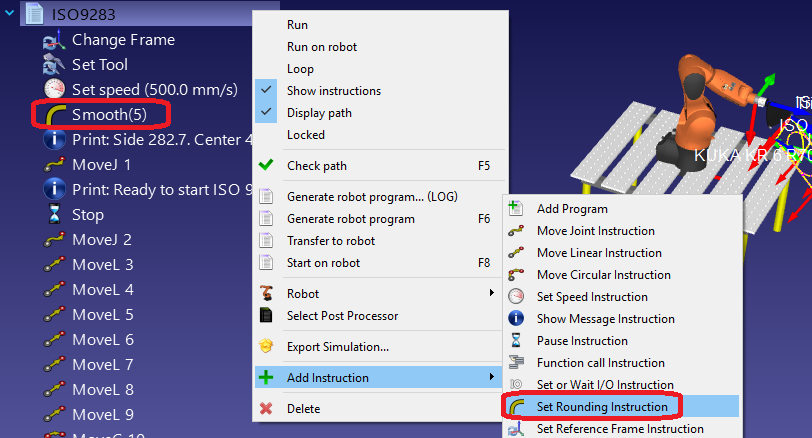
És possible especificar el paràmetre d'arrodoniment a RoboDK, així com la velocitat del programa. Per editar un programa per a una prova d'aquest tipus:
1.Feu clic amb el botó dret al programa
2.Seleccioneu Mostra instruccions
3.Seleccioneu la primera o la segona instrucció
4.Seleccioneu Programa➔Establiu instrucció d'arrodoniment per especificar una precisió d'arrodoniment
5.Seleccioneu Programa→Establiu instrucció de velocitat per especificar la velocitat