Agafador
Consulteu la secció anterior Simulació de la pinça per saber com definir correctament les instruccions de la pinça compatibles amb el postprocessador. Aquesta aproximació defineix correctament les ubicacions al projecte GPL, evitant moviments inesperats de l'eix o els eixos de la pinça.
Les pinces Brooks PreciseFlex IntelliGuide disponibles són:
1.Brooks PreciseFlex IntelliGuide s23
2.Brooks PreciseFlex IntelliGuide s60
3.Brooks PreciseFlex IntelliGuide s23D
4.Brooks PreciseFlex IntelliGuide v23
5.Brooks PreciseFlex IntelliGuide v60
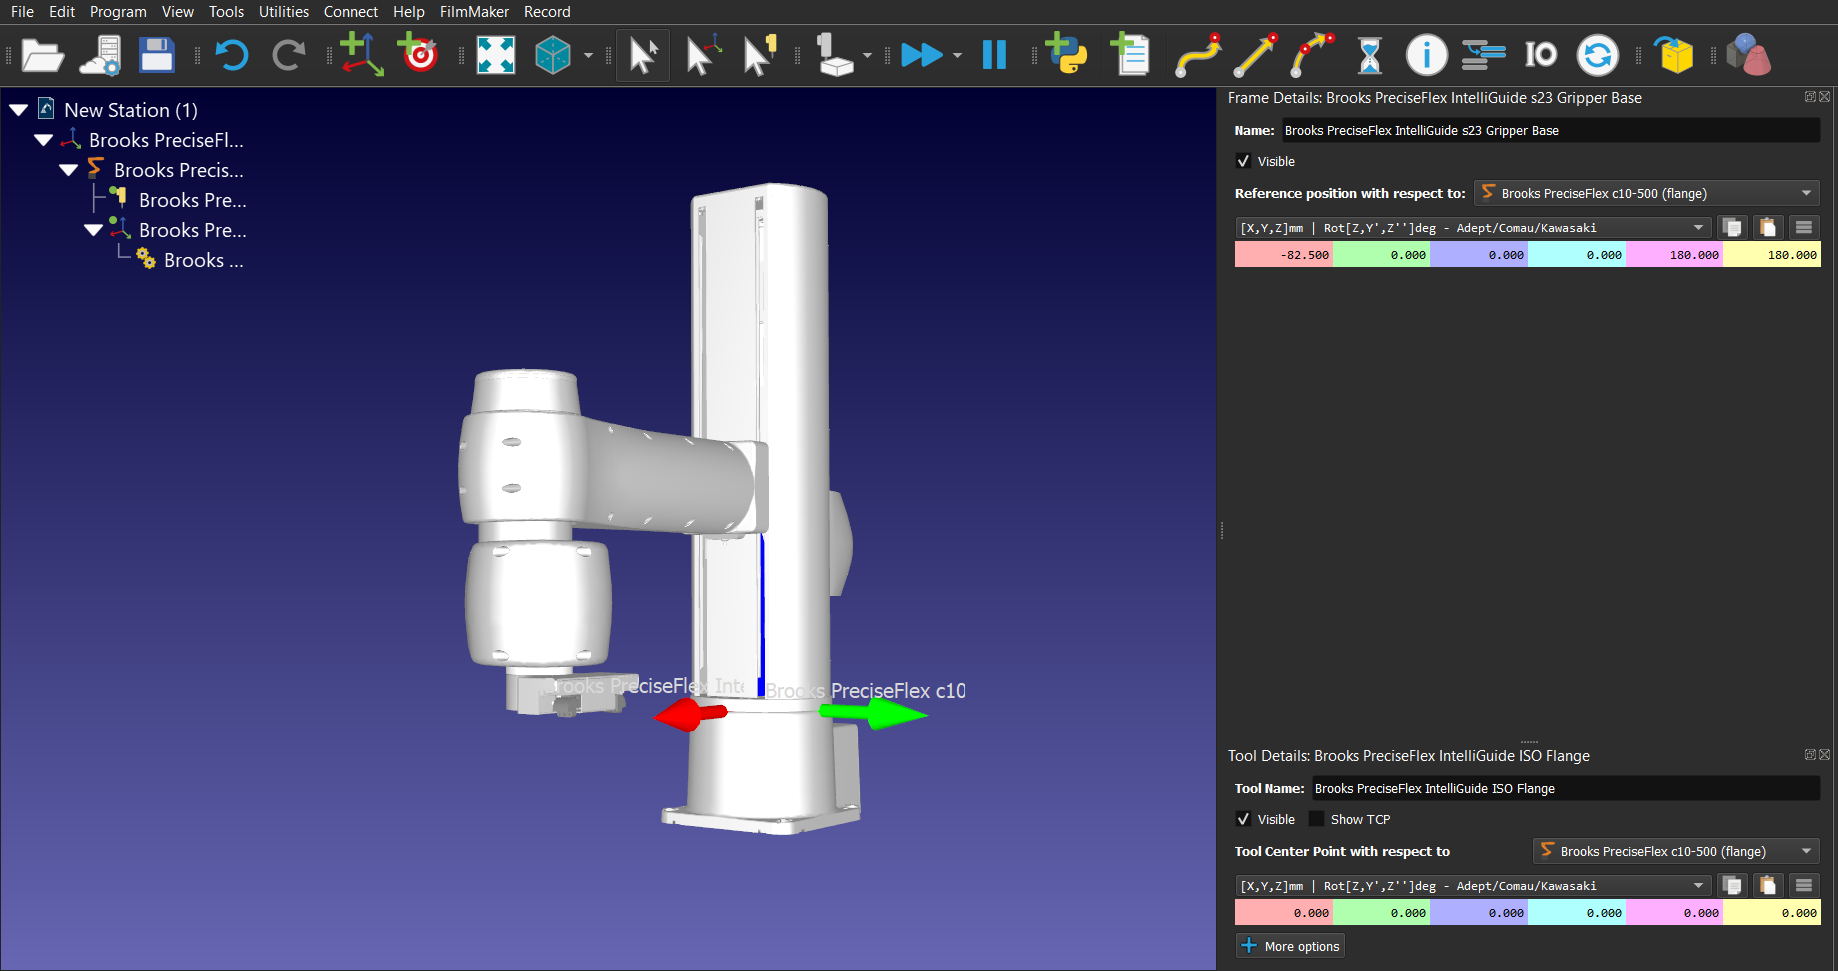
El sistema de referència base de cadascuna de les pinces esmentades es defineix de manera única. Per col·locar correctament les pinces respecte al sistema de referència de la brida dels robots, cal utilitzar la informació de posició de referència següent:
IntelliGuide s23 | IntelliGuide s60 | IntelliGuide s23D | IntelliGuide v23 | IntelliGuide v60 | |
PreciseFlex 400 | [0.603,0,0,0,0,0] | No aplicable | No aplicable | [0,0,0,0,0,0] | No aplicable |
PreciseFlex 3400 | [0.033,0,0,0,0,0] | [0.033,0,0,0,0,0] | [0.033,0,0,0,0,0] | [-0.57,0,0,0,0,0] | [0,0,0,0,0,0] |
PreciseFlex DD 4 eixos | [-70.5,0,0,0,180,180] | [-70.5,0,0,0,180,180] | [-70.5,0,0,0,180,180] | [-71.1,0,0,0,180,180] | [-71.5,0,0,0,180,180] |
PreciseFlex c10 | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] |
PreciseFlex c3 | [0.313,0,0,0,0,0] | [0.313,0,0,0,0,0] | [0.313,0,0,0,0,0] | [-0.291,0,0,0,0,0] | [0.279,0,0,0,0,0] |
PreciseFlex c3x | [-14.655,0,0,0,0,0] | [-14.655,0,0,0,0,0] | [-14.655,0,0,0,0,0] | [-15.258,0,0,0,0,0] | [-14.688,0,0,0,0,0] |
PreciseFlex c5 | [113,0,0,0,0,0] | [113,0,0,0,0,0] | [113,0,0,0,0,0] | [112.4,0,0,0,0,0] | [113,0,0,0,0,0] |
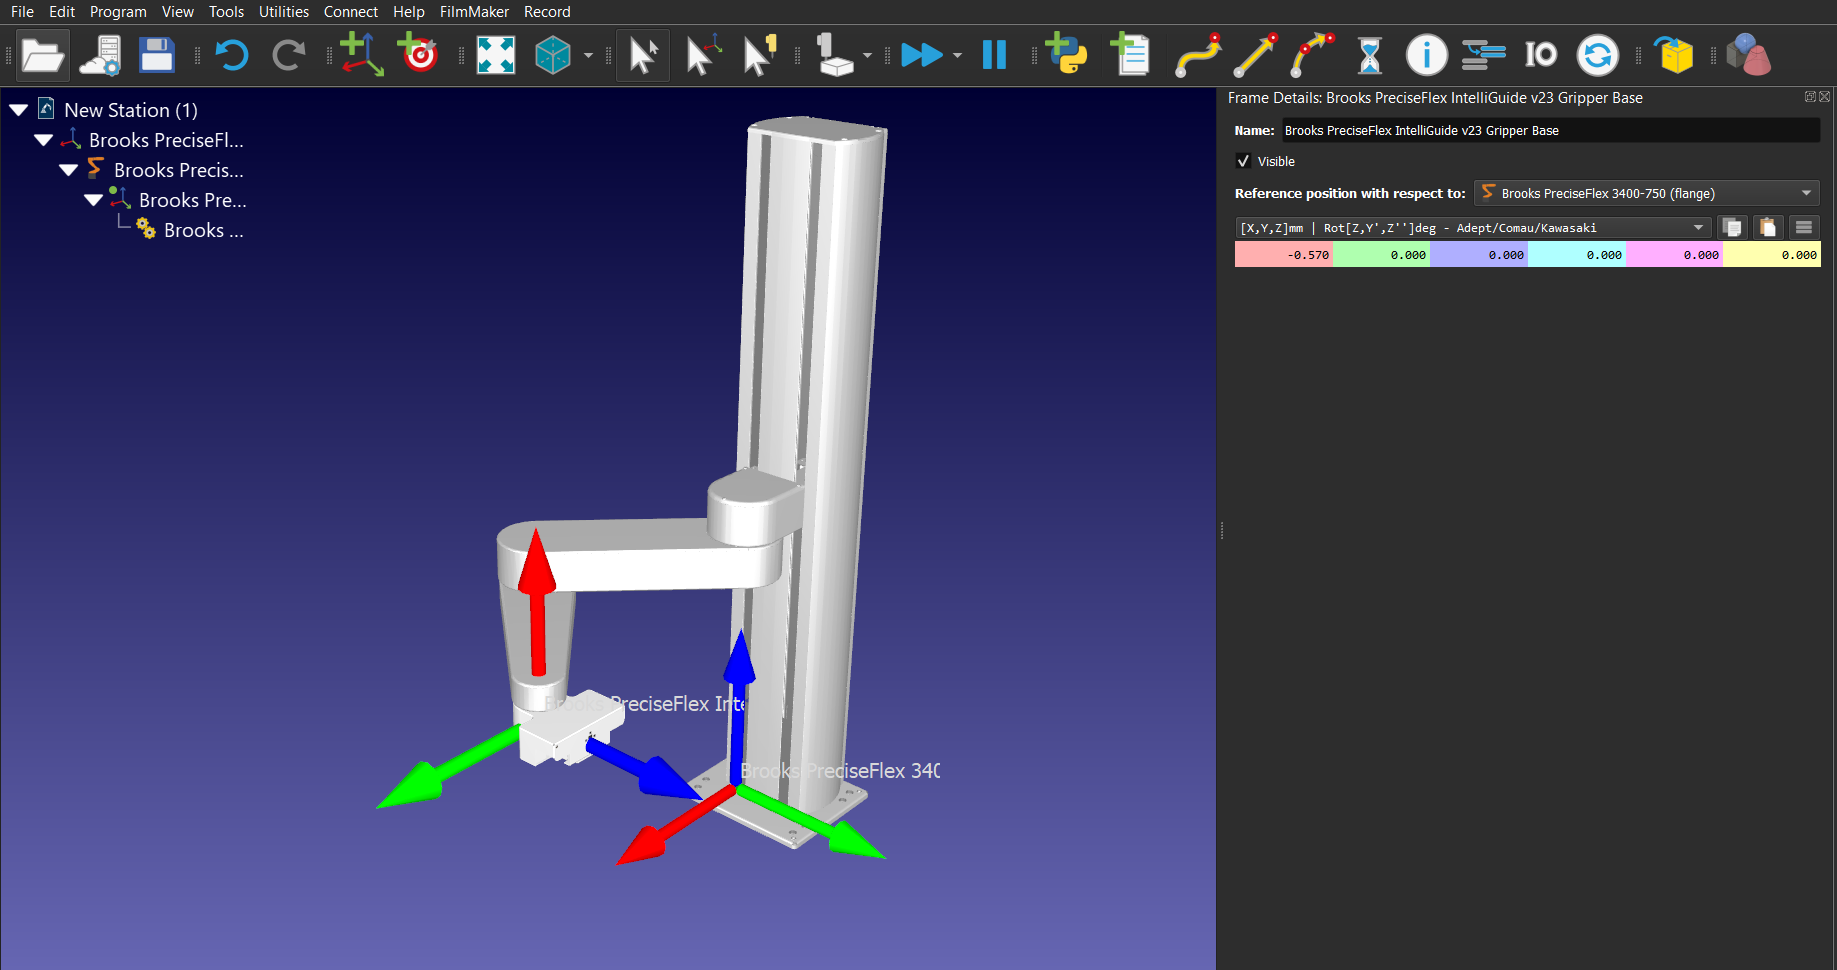
Pel que fa als robots Brooks PreciseFlex DD de 4 eixos i c10, cal afegir al robot la brida IntelliGuide ISO disponible a la Biblioteca de Robots amb finalitats de visualització (per al robot DD de 4 eixos, cal desplaçar la geometria de la brida IntelliGuide ISO cap amunt 9 mm).