Brooks PreciseFlex 100 XZTS
De manera similar al robot Brooks PreciseFlex c8A, els robots Brooks PreciseFlex 100 XZTS s'han desenvolupat combinant dos models de robots, als quals s'ha afegit la pinça. Això permet gestionar els 3 graus de llibertat del braç (moviments lineals al llarg dels eixos X i Z, i rotació Theta al voltant de l'eix Z), i el grau de llibertat de la pinça.
A continuació es mostra el Brooks PreciseFlex 100 XZTS amb una distància de moviment de 685 mm en l'eix X.
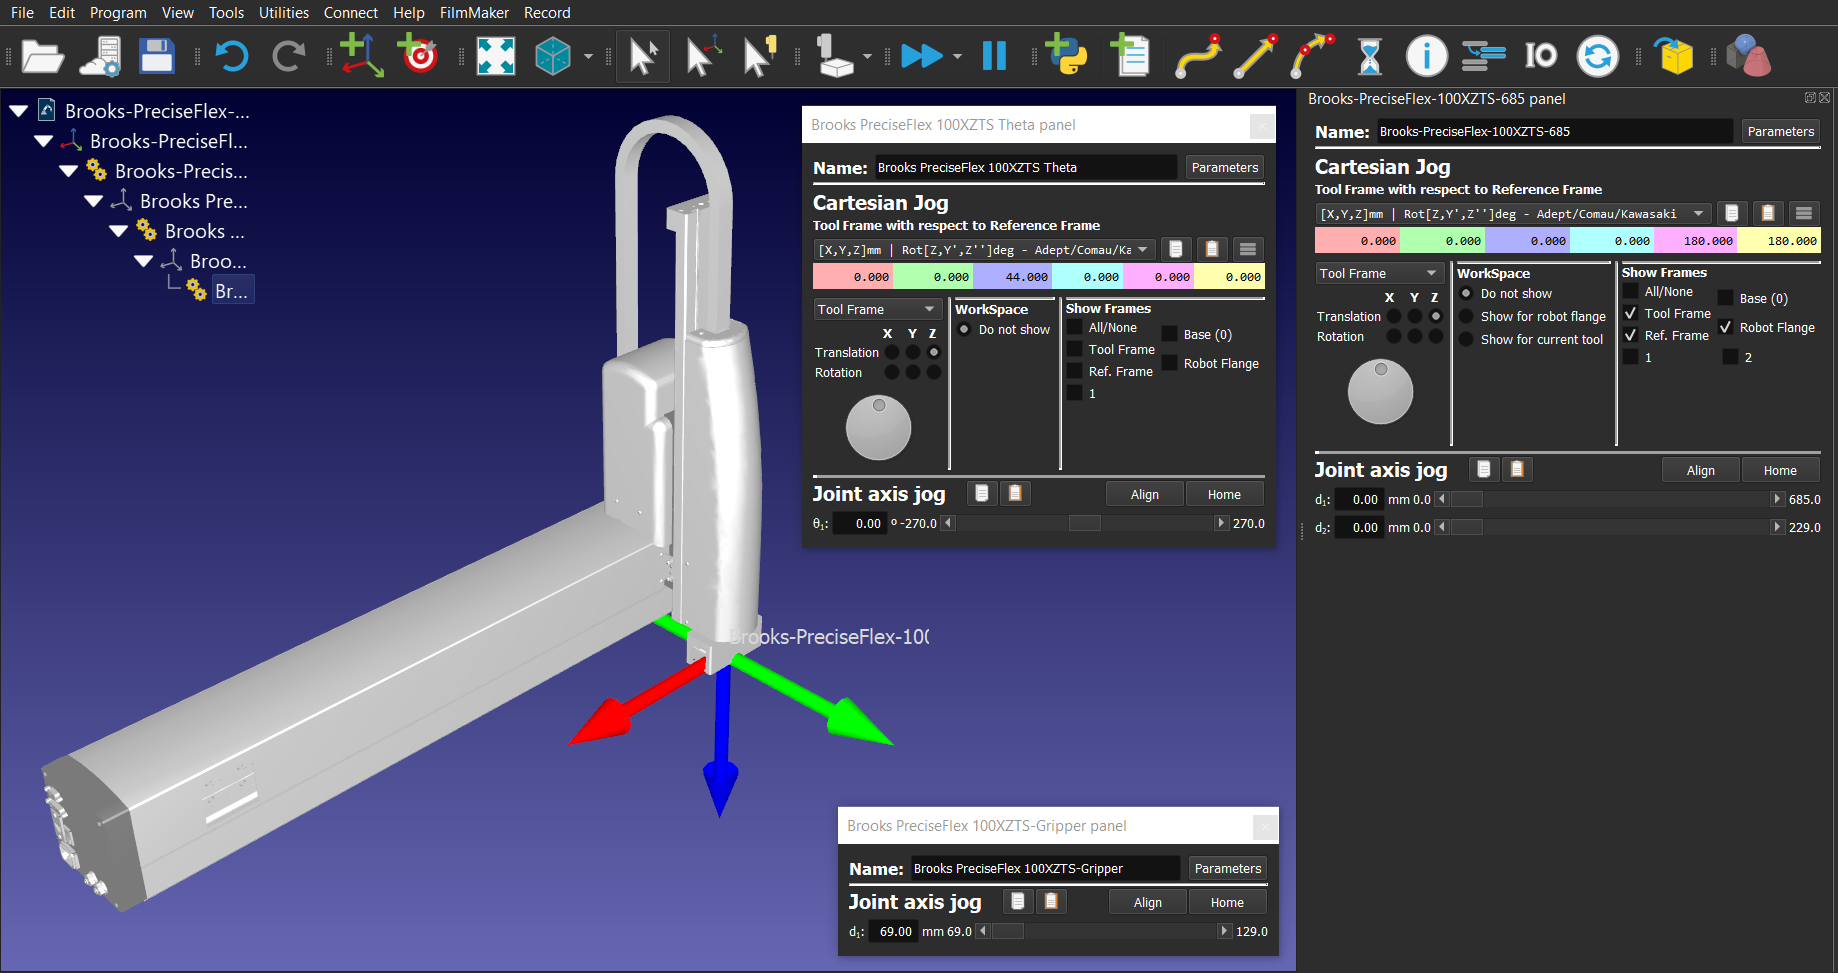
Igual que el robot Brooks PreciseFlex c8A, els robots Brooks PreciseFlex 100 XZTS no són compatibles amb el postprocessador.
Si cal afegir un punt central de l'eina (TCP), aquest s'ha de definir respecte a la brida del mecanisme Theta (rotació al voltant de l'eix Z) del robot.
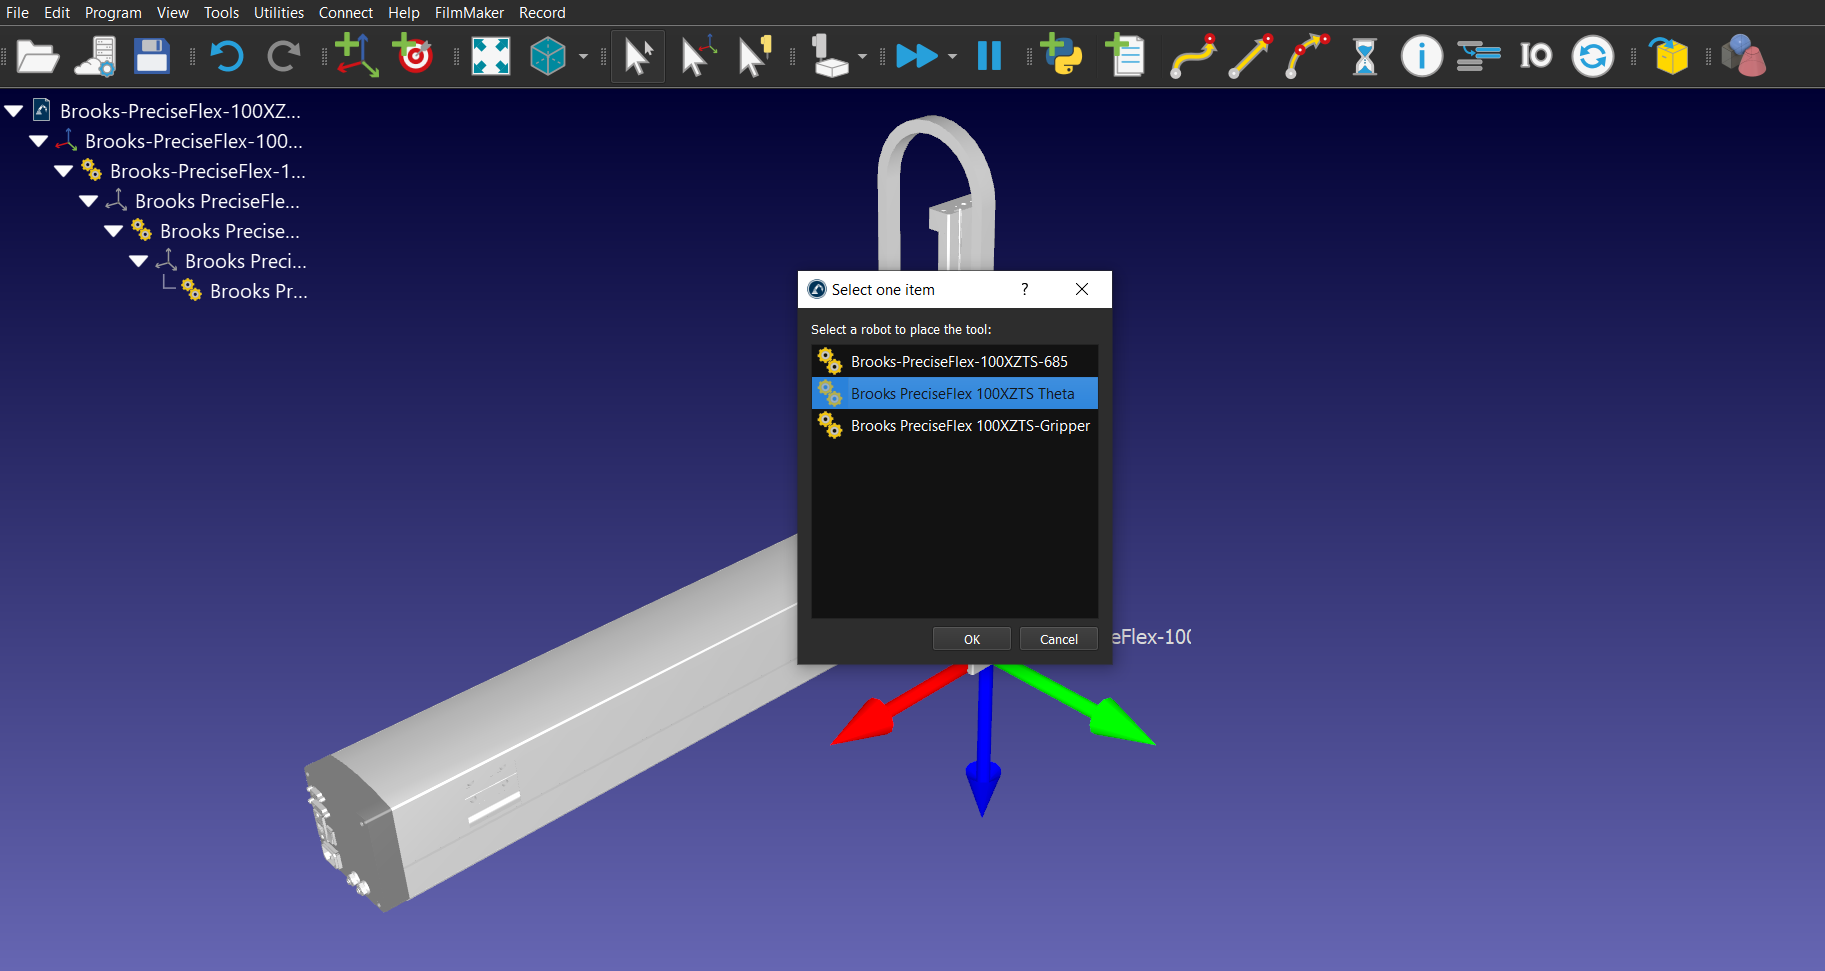
Consulteu la informació que es mostra al paràgraf «Punt central de l'eina (TCP)» per establir la posa del TCP tal com està configurada al controlador del robot.


