Brooks PreciseFlex c8A
Donada la cinemàtica única del robot Brooks PreciseFlex c8A, el seu model s'ha desenvolupat a RoboDK combinant els models de dos robots per gestionar els 3+3 graus de llibertat del braç robòtic.
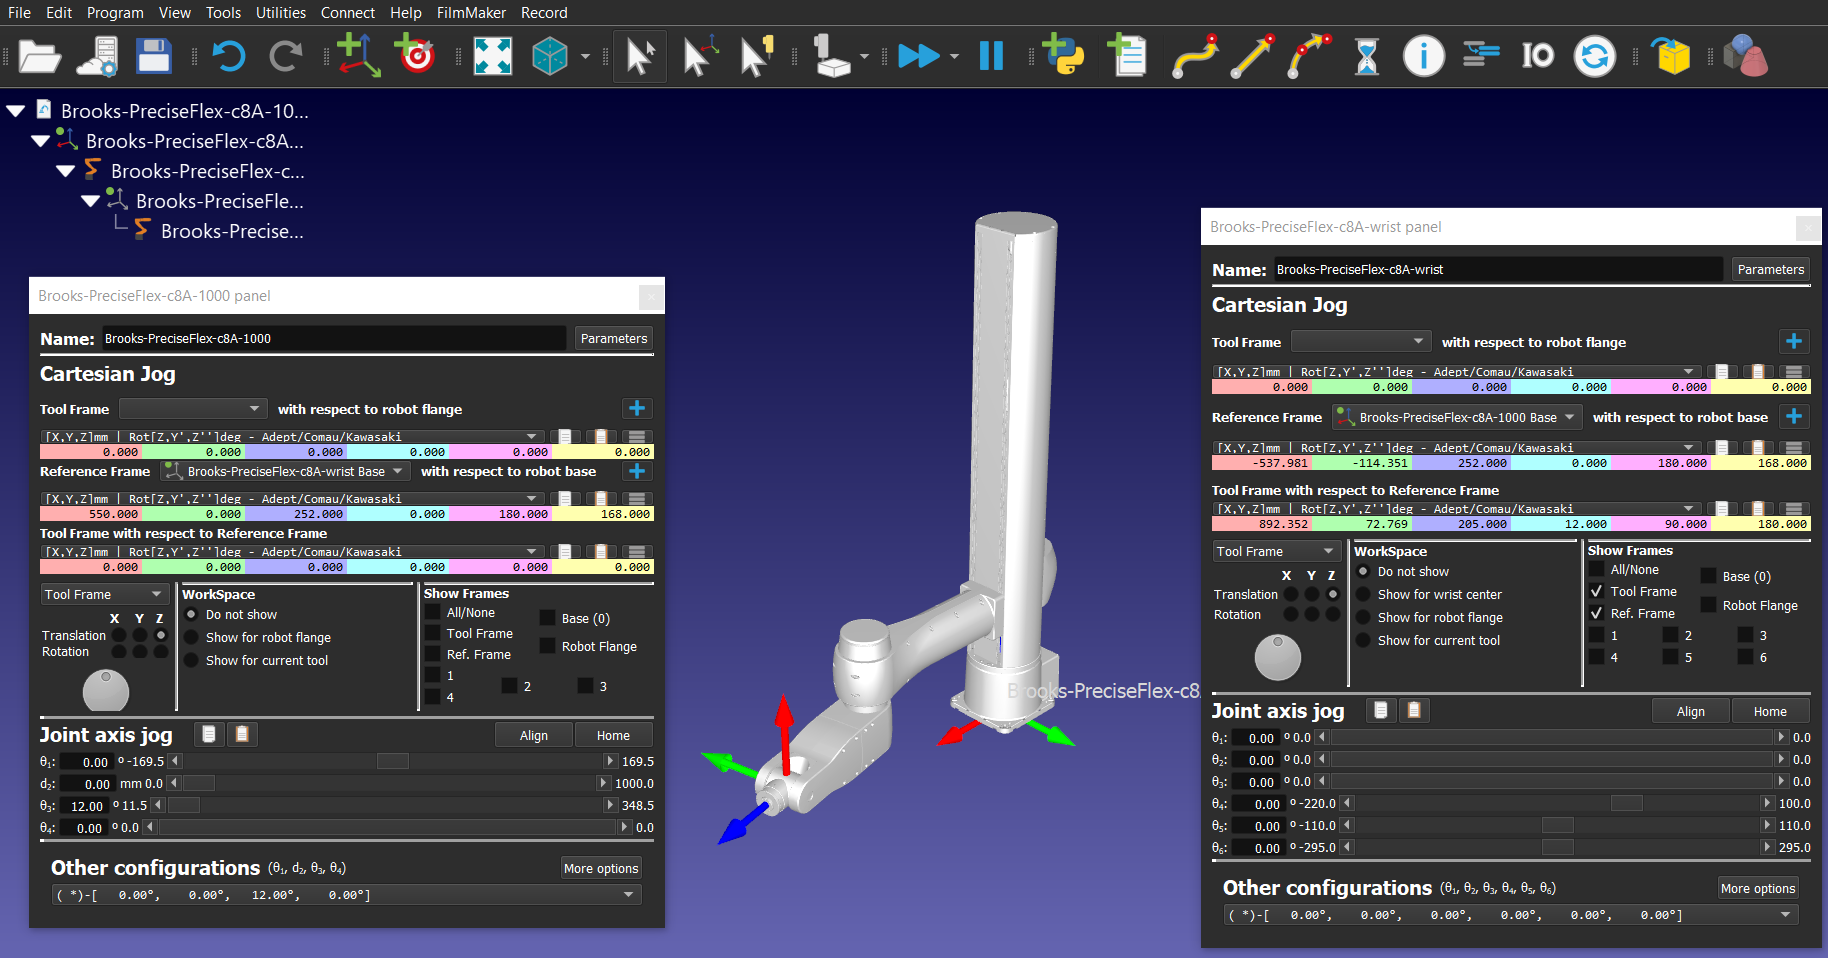
Aquest desenvolupament fa que no sigui possible utilitzar els models dels robots Brooks PreciseFlex c8A en combinació amb el postprocessador de Brooks.
Els robots Brooks PreciseFlex c8A no són compatibles amb cap de les pinces Brooks PreciseFlex IntelliGuide.
Si s'ha d'afegir un punt central de l'eina (TCP), s'ha de definir respecte a la brida del mecanisme de canell del robot. Consulteu la informació que es mostra al paràgraf «Tool Center Point (TCP)» per establir la posa del TCP tal com està configurat al controlador del robot.


