Carrils lineals
Com que el sistema de referència de la base del robot PreciseFlex no està col·locat a la base física del robot, calen desplaçaments específics entre els robots PreciseFlex i els carrils lineals PreciseFlex.
Carril lineal Brooks PreciseFlex en configuració de 0 graus:
a.Brooks PreciseFlex 400: [118, 0, 45.6, 0, 0, 0]
b.Brooks PreciseFlex 3400: [118, 0, 62.6, 0, 0, 0]
Carril lineal Brooks PreciseFlex en configuració de -90 graus:
a.Brooks PreciseFlex 400: [101.6, 0, 45.6, 0, 0, 0]
b.Brooks PreciseFlex 3400: [101.6, 0, 62.6, 0, 0, 0]
El carril lineal s'ha de sincronitzar perquè el postprocessador tingui en compte la posició de l'eix. Consulteu la secció «https://robodk.com/doc/en/General.html#SyncAxes» per a més informació.
Per desar correctament els objectius en el sistema de referència mundial del robot i utilitzar-los posteriorment en un projecte GPL creat amb el postprocessador, l'usuari ha de definir un nou sistema de referència. Aquest s'ha de definir respecte al sistema de referència de l'estació, amb els mateixos desplaçaments utilitzats anteriorment entre la base del robot i el carril lineal (tal com s'ha indicat anteriorment). Els objectius s'han de definir respecte a aquest sistema de referència.
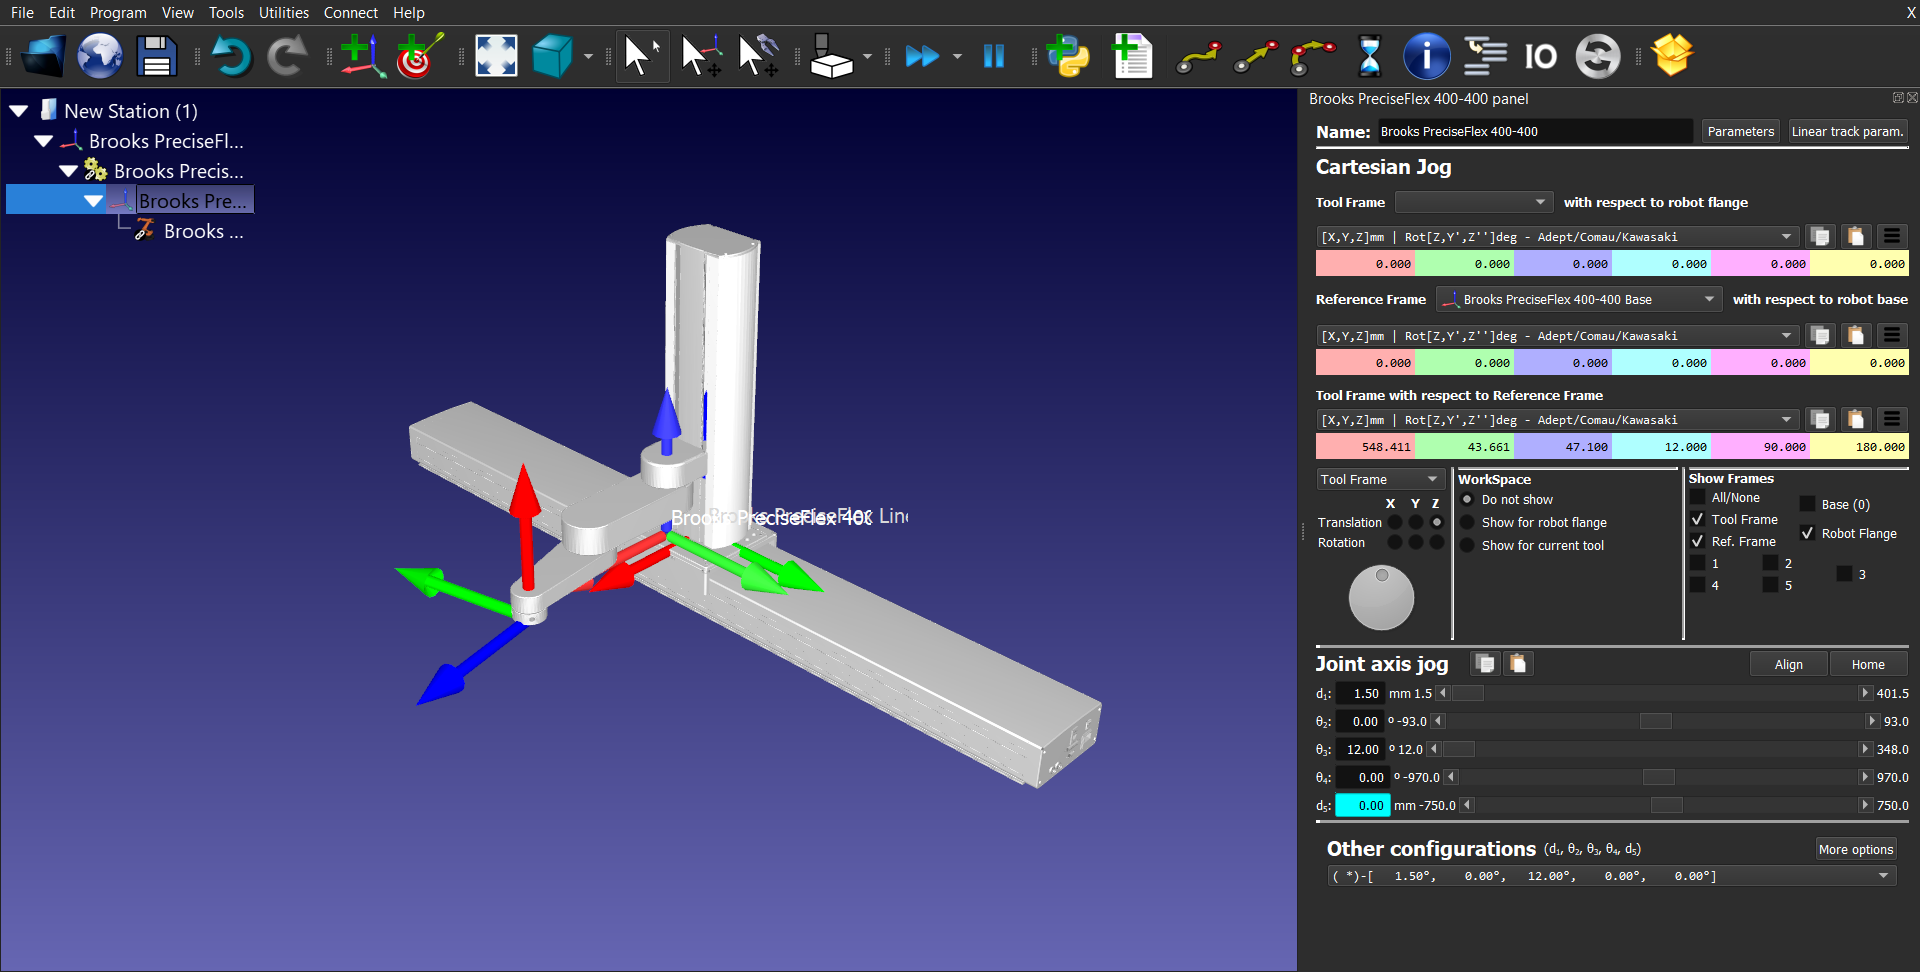
A continuació es mostra una imatge d'un robot PreciseFlex 400 muntat en un carril lineal d'1 m (en configuració de 0 graus) i el sistema de referència definit com a sistema de referència mundial del robot.
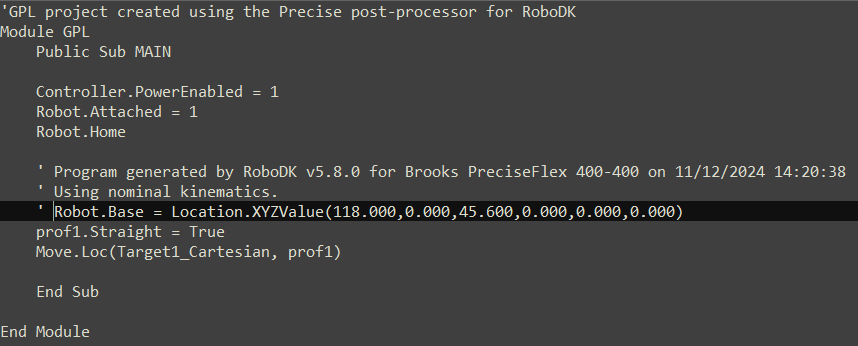
Després d'haver generat el projecte GPL, obriu el fitxer Main.gpl amb qualsevol editor de text i comenteu la línia on es defineix el sistema de referència de la base del robot: