Postprocessador
Aquesta secció explica alguns consells relacionats amb la generació de programes per a robots Brooks.
Punt de centre de l'eina (TCP)
El punt de centre de l'eina (TCP) a RoboDK i el definit al controlador del robot han de coincidir. Si utilitzeu un mecanisme de pinça, cal afegir un TCP mitjançant "Add Tool (TCP)" que estigui a la posició esperada. El nou TCP de l'eina ha de coincidir amb el TCP del mecanisme de pinça. La informació relacionada amb el punt de centre de l'eina (TCP) dels robots Brooks PreciseFlex es pot trobar accedint a la interfície web i seguint aquests passos:
1.Administrador
2.Configuració – Base de dades de paràmetres
3.Robot
4.Control de l'articulació/cartesià
5.Paràmetres dinàmics
6.ID de dades 16051
Agafador
Consulteu la secció anterior Simulació de la pinça per saber com definir correctament les instruccions de la pinça compatibles amb el postprocessador. Aquesta aproximació defineix correctament les ubicacions al projecte GPL, evitant moviments inesperats de l'eix o els eixos de la pinça.
Les pinces Brooks PreciseFlex IntelliGuide disponibles són:
1.Brooks PreciseFlex IntelliGuide s23
2.Brooks PreciseFlex IntelliGuide s60
3.Brooks PreciseFlex IntelliGuide s23D
4.Brooks PreciseFlex IntelliGuide v23
5.Brooks PreciseFlex IntelliGuide v60
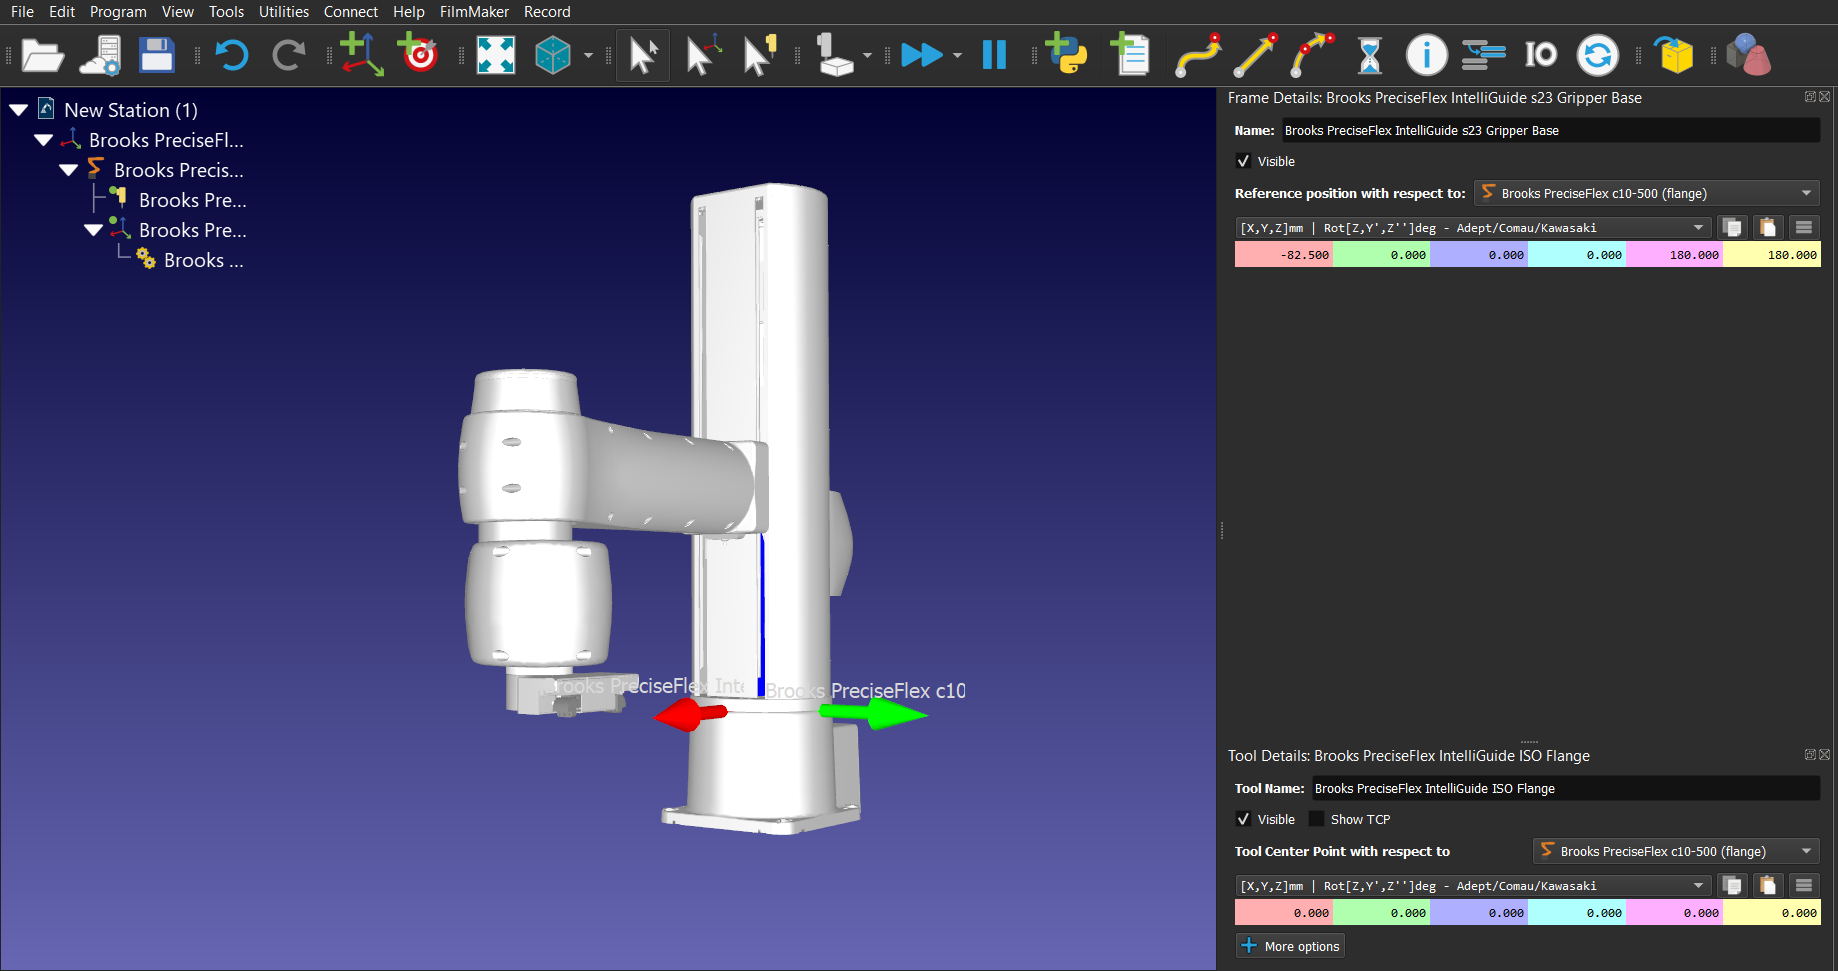
El sistema de referència base de cadascuna de les pinces esmentades es defineix de manera única. Per col·locar correctament les pinces respecte al sistema de referència de la brida dels robots, cal utilitzar la informació de posició de referència següent:
IntelliGuide s23 | IntelliGuide s60 | IntelliGuide s23D | IntelliGuide v23 | IntelliGuide v60 | |
PreciseFlex 400 | [0.603,0,0,0,0,0] | No aplicable | No aplicable | [0,0,0,0,0,0] | No aplicable |
PreciseFlex 3400 | [0.033,0,0,0,0,0] | [0.033,0,0,0,0,0] | [0.033,0,0,0,0,0] | [-0.57,0,0,0,0,0] | [0,0,0,0,0,0] |
PreciseFlex DD 4 eixos | [-70.5,0,0,0,180,180] | [-70.5,0,0,0,180,180] | [-70.5,0,0,0,180,180] | [-71.1,0,0,0,180,180] | [-71.5,0,0,0,180,180] |
PreciseFlex c10 | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] |
PreciseFlex c3 | [0.313,0,0,0,0,0] | [0.313,0,0,0,0,0] | [0.313,0,0,0,0,0] | [-0.291,0,0,0,0,0] | [0.279,0,0,0,0,0] |
PreciseFlex c3x | [-14.655,0,0,0,0,0] | [-14.655,0,0,0,0,0] | [-14.655,0,0,0,0,0] | [-15.258,0,0,0,0,0] | [-14.688,0,0,0,0,0] |
PreciseFlex c5 | [113,0,0,0,0,0] | [113,0,0,0,0,0] | [113,0,0,0,0,0] | [112.4,0,0,0,0,0] | [113,0,0,0,0,0] |
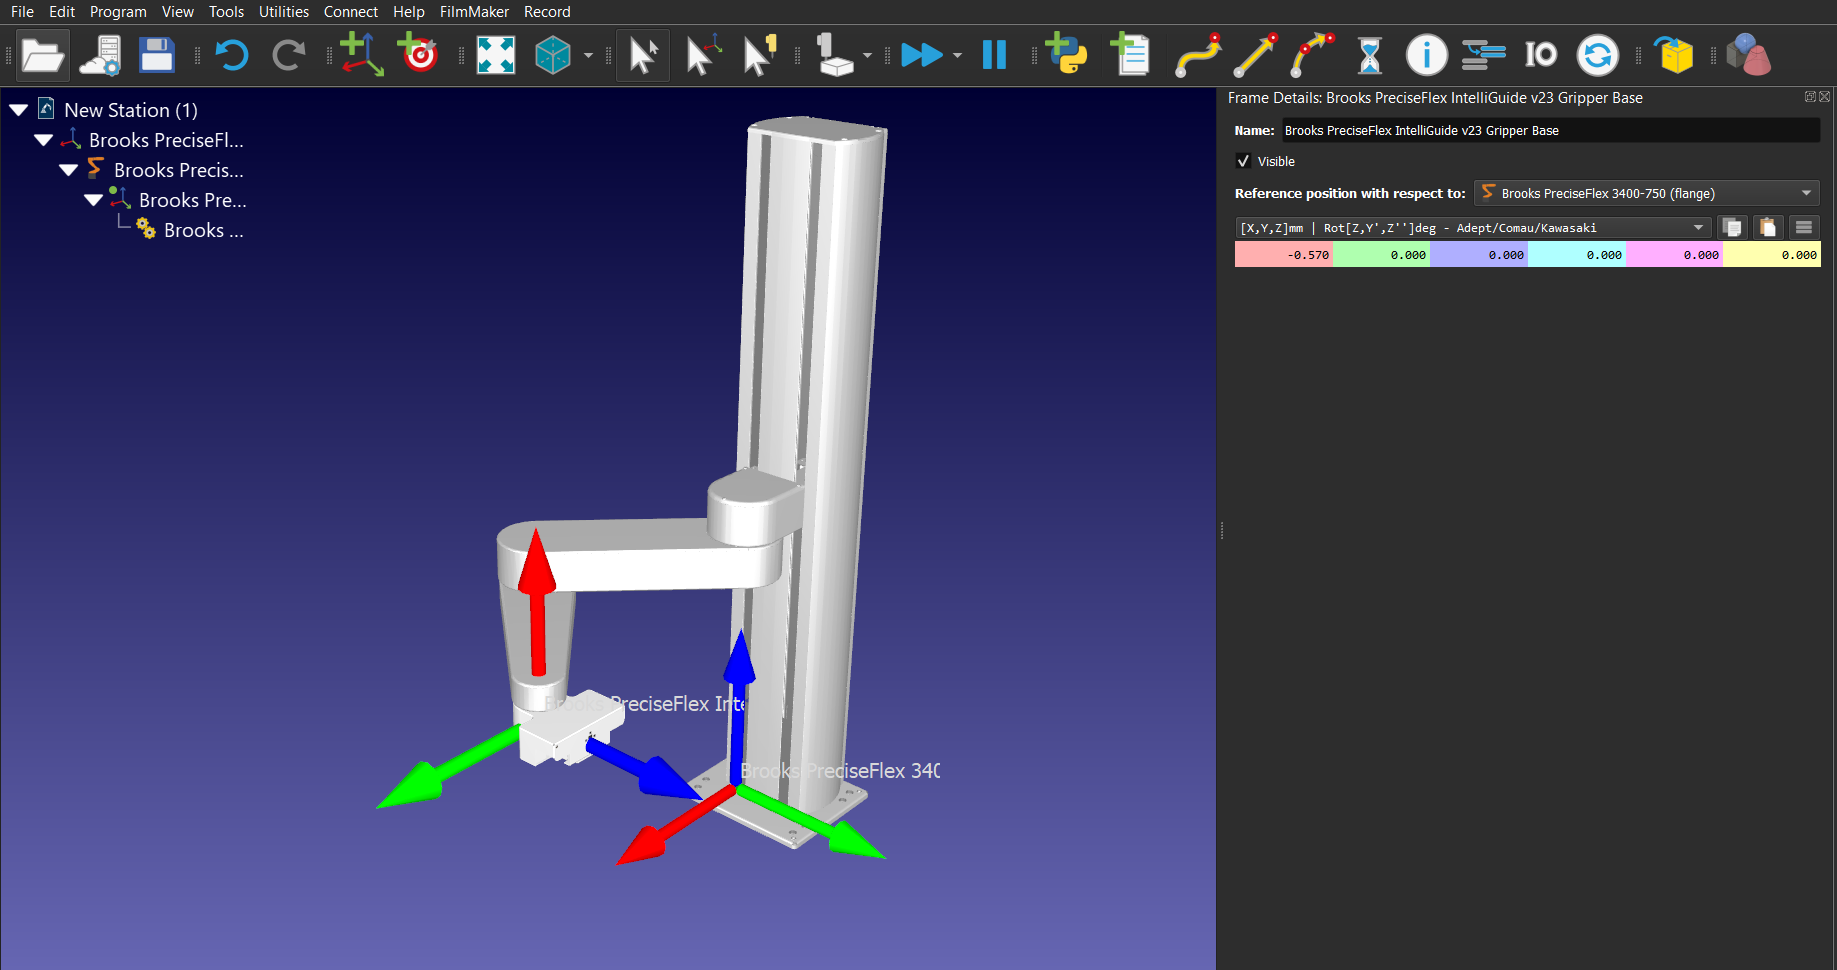
Pel que fa als robots Brooks PreciseFlex DD de 4 eixos i c10, cal afegir al robot la brida IntelliGuide ISO disponible a la Biblioteca de Robots amb finalitats de visualització (per al robot DD de 4 eixos, cal desplaçar la geometria de la brida IntelliGuide ISO cap amunt 9 mm).
Arrodoniment
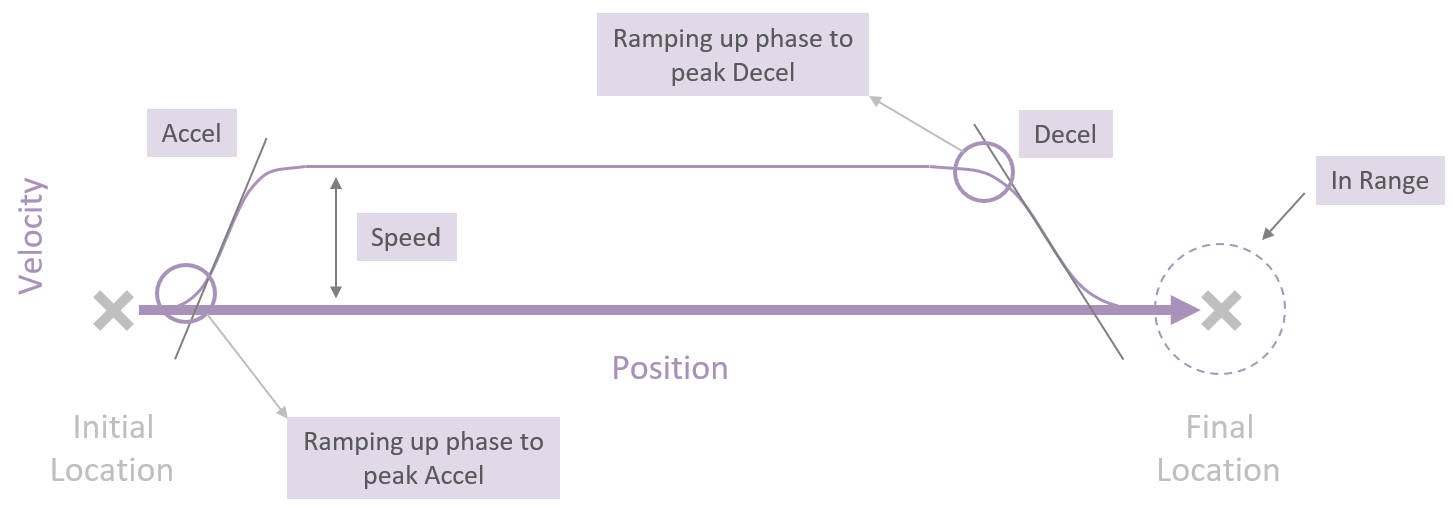
Un valor d'entrada de -1 determina que el robot s'aturarà al final del moviment i s'aplicarà un límit estricte d'error de posició (codi GPL: prof1.InRange = 100).
Un valor d'entrada de 0 determina que el robot s'aturarà al final del moviment, però s'aplicarà un petit límit d'error de posició (codi GPL: prof1.InRange = 10).
Un valor d'entrada superior a 0 determina que el robot no s'aturarà al final del moviment i s'executarà un moviment combinat (codi GPL: prof1.InRange = -1).
Velocitat i Acceleració
La informació relativa a les velocitats i acceleracions lineals, angulars i de les articulacions màximes dels robots Brooks PreciseFlex es pot trobar anant a la interfície web i seguint aquests passos:
1.Administrador
2.Configuració – Base de dades de paràmetres
3.Robot
4.Control de les articulacions/cartesià
5.Paràmetres dinàmics
6.DataID 2700, 2701, 2702 i 2703
L'usuari pot establir les entrades de les instruccions de velocitat/acceleració de RoboDK utilitzant els valors dels DataID anteriors com a referència. El postprocessador Precise utilitzarà aleshores aquests valors per calcular la velocitat/acceleració com a percentatges de la velocitat/acceleració màxima de cada robot, tal com ho sol·licita la classe de perfil GPL.
Per canviar els límits que utilitza el postprocessador, podeu modificar-lo segons el robot específic que estigueu utilitzant. Per defecte, el postprocessador utilitza els límits dels robots PreciseFlex 400 i PreciseFlex 3400. Consulteu la secció «https://robodk.com/doc/en/Post-Processors.html#PPEditor» de la documentació per modificar el postprocessador.
Si s'utilitzen valors d'entrada inferiors a 1 amb instruccions d'acceleració lineal i angular, aquests valors s'utilitzaran com a durada en segons per accelerar fins a l'acceleració/deceleració màxima (codi GPL: prof1.AccelRamp/prof1.DecelRamp = inputvalue).
La imatge següent proporciona més informació relacionada amb els conceptes exposats anteriorment i com el controlador planifica les trajectòries que el robot ha de seguir.
Pausa
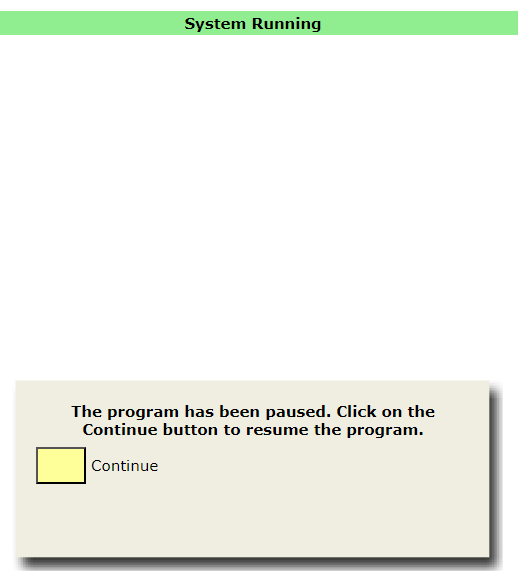
Establir un valor d'entrada superior a 0 generarà una comanda GPL que posarà en pausa el programa durant el temps definit pel valor d'entrada. Un valor d'entrada negatiu obrirà una finestra de diàleg emergent al Panell de Control de l'Operador de la interfície web i el programa quedarà en pausa fins que l'usuari faci clic al botó «Continue» de la finestra de diàleg. Per visualitzar la finestra de diàleg, l'usuari ha de fer clic al botó «Dialog Active» del Panell de Control de l'Operador.