Velocitat i Acceleració
La informació relativa a les velocitats i acceleracions lineals, angulars i de les articulacions màximes dels robots Brooks PreciseFlex es pot trobar anant a la interfície web i seguint aquests passos:
1.Administrador
2.Configuració – Base de dades de paràmetres
3.Robot
4.Control de les articulacions/cartesià
5.Paràmetres dinàmics
6.DataID 2700, 2701, 2702 i 2703
L'usuari pot establir les entrades de les instruccions de velocitat/acceleració de RoboDK utilitzant els valors dels DataID anteriors com a referència. El postprocessador Precise utilitzarà aleshores aquests valors per calcular la velocitat/acceleració com a percentatges de la velocitat/acceleració màxima de cada robot, tal com ho sol·licita la classe de perfil GPL.
Per canviar els límits que utilitza el postprocessador, podeu modificar-lo segons el robot específic que estigueu utilitzant. Per defecte, el postprocessador utilitza els límits dels robots PreciseFlex 400 i PreciseFlex 3400. Consulteu la secció «https://robodk.com/doc/en/Post-Processors.html#PPEditor» de la documentació per modificar el postprocessador.
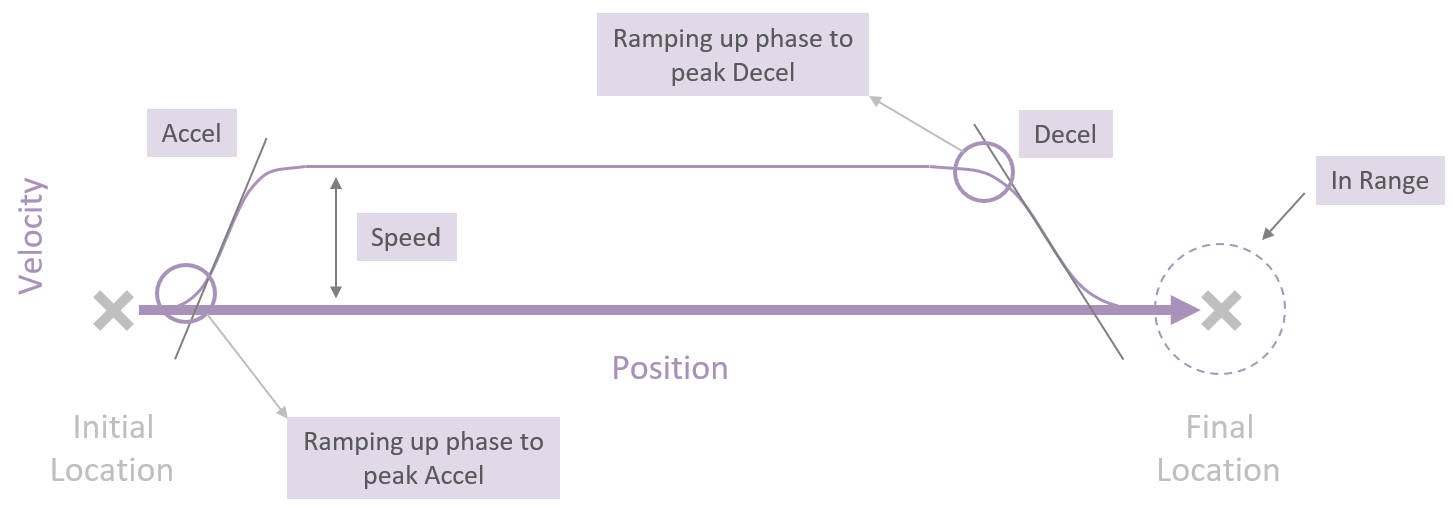
Si s'utilitzen valors d'entrada inferiors a 1 amb instruccions d'acceleració lineal i angular, aquests valors s'utilitzaran com a durada en segons per accelerar fins a l'acceleració/deceleració màxima (codi GPL: prof1.AccelRamp/prof1.DecelRamp = inputvalue).
La imatge següent proporciona més informació relacionada amb els conceptes exposats anteriorment i com el controlador planifica les trajectòries que el robot ha de seguir.