Robots Brooks
RoboDK admet els robots Brooks PreciseFlex mitjançant GPL (Guidance Programming Language). Els usuaris poden generar programes d'automatització de laboratori avançats utilitzant una selecció dels seus braços robòtics, pinces i carrils lineals.
Simulació de pinça
Per controlar les pinces Brooks PreciseFlex IntelliGuide des d'una simulació, inclosa la pinça IntelliGuide s23D (doble), seguiu els passos que es detallen en aquesta secció.
1.Feu clic amb el botó dret al vostre programa i afegiu-hi una instrucció de crida de programa.
2.Introduïu "Gripper(ID de la pinça, valor de la pinça)". Per exemple, "Gripper(2, 50)" per moure la pinça núm. 2 d'una pinça doble a 50 mm.
a.Podeu escurçar la crida a "Gripper(valor de la pinça)" amb una sola pinça.
b.Si hi ha més d'un robot present, utilitzeu "Gripper(ID de la pinça, valor de la pinça, item.ptr)". Per exemple, "Gripper(2, 50, item.ptr)" mourà la pinça núm. 2 d'una pinça doble a 50 mm, garantint que el robot pare estigui vinculat al programa.
3.Afegiu la instrucció Gripper() com a primera instrucció de tots els subprogrames i després de totes les crides a subprogrames. Això és per garantir la compatibilitat amb el postprocessador. S'esperen instruccions Gripper() duplicades.
4.Afegiu un script de Python i renomeneu-lo com a "Gripper".
5.Editeu l'script de Python "Gripper" i enganxeu-hi el següent:
from robodk import robolink
import sys
if len(sys.argv) < 2:
quit()
def get_item(ptr_item, RDK):
item = robolink.Item(RDK, str(ptr_item), robolink.ITEM_TYPE_PROGRAM)
if not item.Valid(True):
return None
return item
RDK = robolink.Robolink()
gripper_id = -1
gripper_value = 0
prog_item = None
# Get the gripper ID, value, possibly the caller
if len(sys.argv) == 2:
gripper_value = float(sys.argv[1])
elif len(sys.argv) >= 4:
gripper_id = int(sys.argv[1])
gripper_value = float(sys.argv[2])
prog_item = get_item(int(sys.argv[3]), RDK)
elif len(sys.argv) == 3:
prog_item = get_item(int(sys.argv[2]), RDK)
if prog_item:
gripper_value = float(sys.argv[1])
else:
gripper_id = int(sys.argv[1])
gripper_value = float(sys.argv[2])
# Get candidates
grippers = [x for x in RDK.ItemList(robolink.ITEM_TYPE_ROBOT_AXES) if 'intelliguide' in x.Name().lower() and len(x.Joints().tolist()) == 1]
if len(grippers) > 1 and prog_item:
robot_item = prog_item.getLink(robolink.ITEM_TYPE_ROBOT)
if not robot_item.Valid():
robot_item = RDK.ItemUserPick("Select the linked robot", robolink.ITEM_TYPE_ROBOT)
prog_item.setRobot(robot_item)
def get_flat_childs(item):
childs = item.Childs()
for child in item.Childs():
childs.extend(get_flat_childs(child))
return childs
childs = get_flat_childs(robot_item)
grippers = [x for x in childs if x.Type() == robolink.ITEM_TYPE_ROBOT and len(x.Joints().tolist()) == 1]
if not grippers:
RDK.ShowMessage('Unable to find a gripper!', False)
# Try to find the right gripper id (i.e. Dual Gripper 1)
gripper = grippers[0]
if gripper_id > 0:
gripper_ids = [g for g in grippers if g.Name().endswith(str(gripper_id))]
if gripper_ids:
gripper = gripper_ids[0]
gripper.MoveJ([gripper_value])
Tingueu en compte que aquest mètode també és compatible amb el postprocessador Brooks.
Carrils lineals
Com que el sistema de referència de la base del robot PreciseFlex no està col·locat a la base física del robot, calen desplaçaments específics entre els robots PreciseFlex i els carrils lineals PreciseFlex.
Carril lineal Brooks PreciseFlex en configuració de 0 graus:
a.Brooks PreciseFlex 400: [118, 0, 45.6, 0, 0, 0]
b.Brooks PreciseFlex 3400: [118, 0, 62.6, 0, 0, 0]
Carril lineal Brooks PreciseFlex en configuració de -90 graus:
a.Brooks PreciseFlex 400: [101.6, 0, 45.6, 0, 0, 0]
b.Brooks PreciseFlex 3400: [101.6, 0, 62.6, 0, 0, 0]
El carril lineal s'ha de sincronitzar perquè el postprocessador tingui en compte la posició de l'eix. Consulteu la secció «https://robodk.com/doc/en/General.html#SyncAxes» per a més informació.
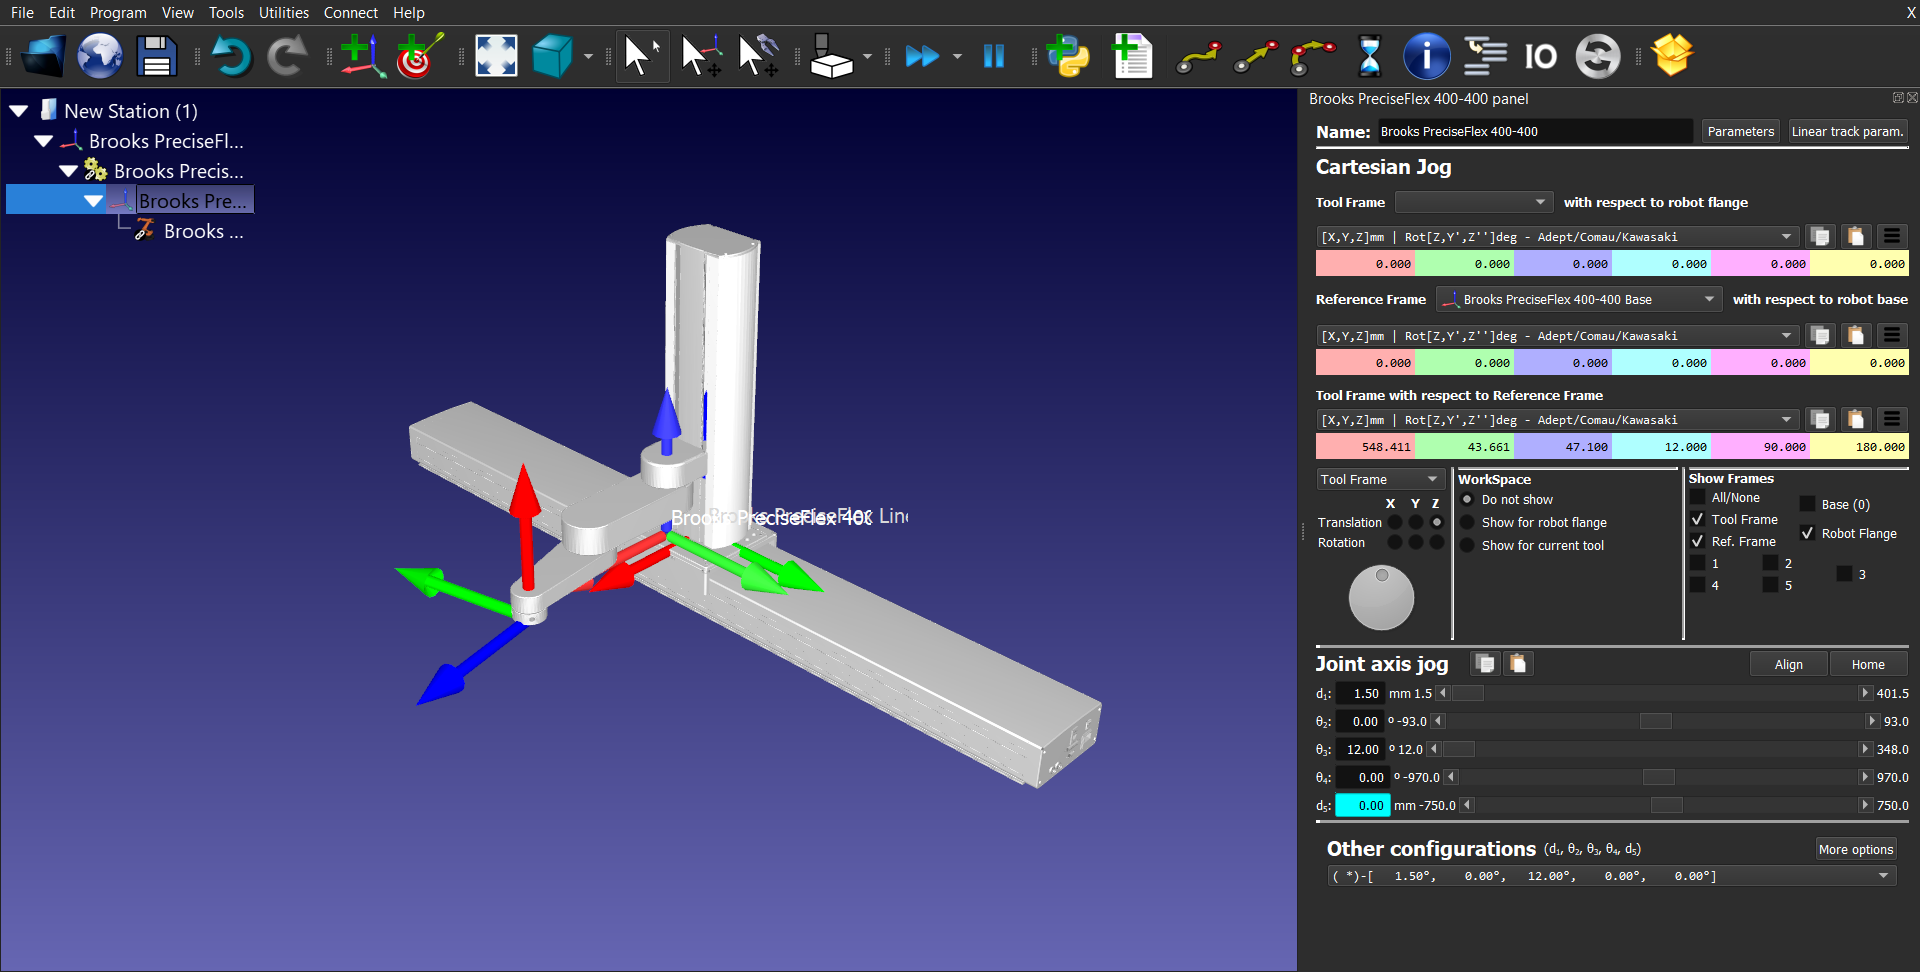
Per desar correctament els objectius en el sistema de referència mundial del robot i utilitzar-los posteriorment en un projecte GPL creat amb el postprocessador, l'usuari ha de definir un nou sistema de referència. Aquest s'ha de definir respecte al sistema de referència de l'estació, amb els mateixos desplaçaments utilitzats anteriorment entre la base del robot i el carril lineal (tal com s'ha indicat anteriorment). Els objectius s'han de definir respecte a aquest sistema de referència.
A continuació es mostra una imatge d'un robot PreciseFlex 400 muntat en un carril lineal d'1 m (en configuració de 0 graus) i el sistema de referència definit com a sistema de referència mundial del robot.
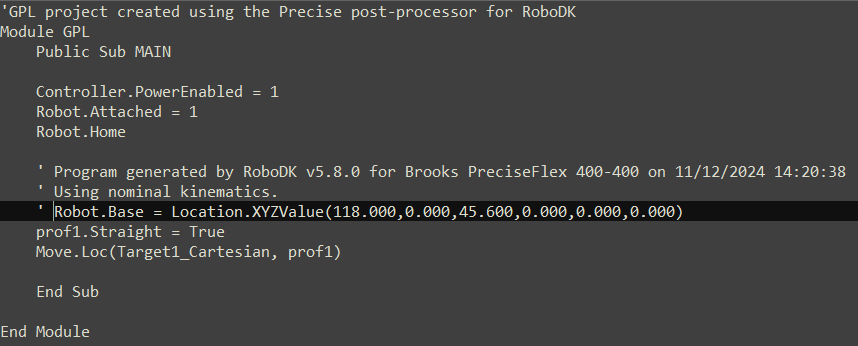
Després d'haver generat el projecte GPL, obriu el fitxer Main.gpl amb qualsevol editor de text i comenteu la línia on es defineix el sistema de referència de la base del robot:
Brooks PreciseFlex c8A
Donada la cinemàtica única del robot Brooks PreciseFlex c8A, el seu model s'ha desenvolupat a RoboDK combinant els models de dos robots per gestionar els 3+3 graus de llibertat del braç robòtic.
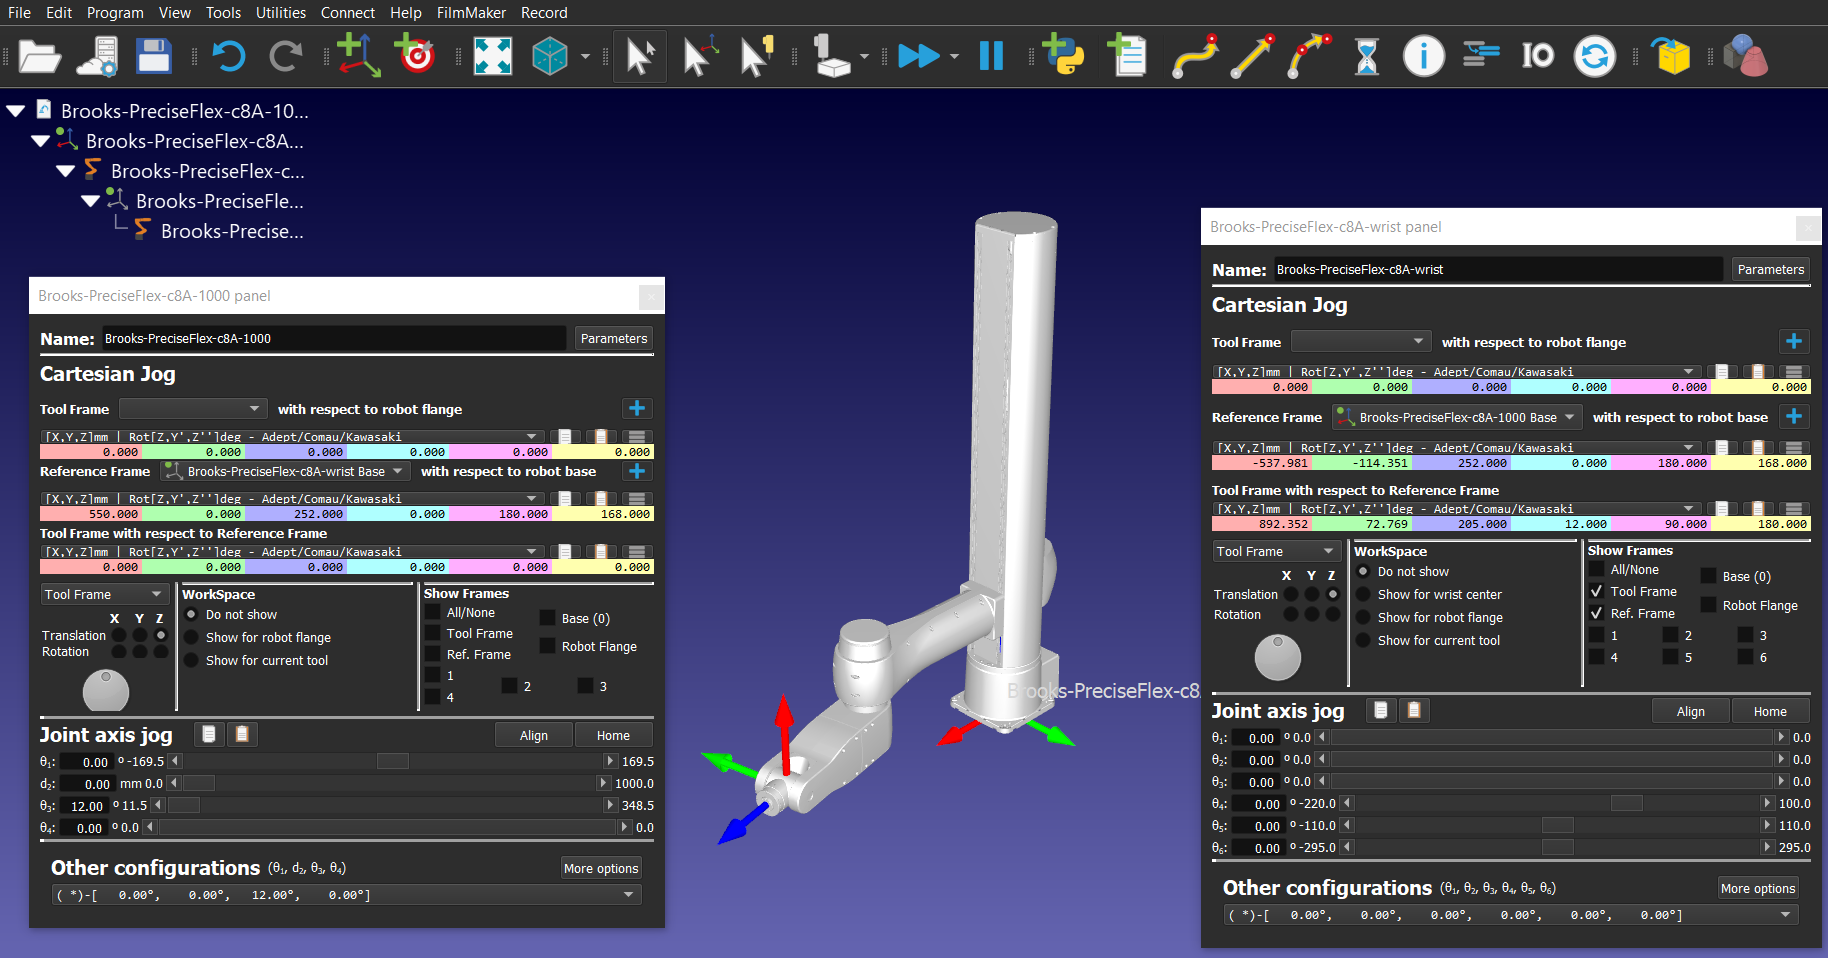
Aquest desenvolupament fa que no sigui possible utilitzar els models dels robots Brooks PreciseFlex c8A en combinació amb el postprocessador de Brooks.
Els robots Brooks PreciseFlex c8A no són compatibles amb cap de les pinces Brooks PreciseFlex IntelliGuide.
Si s'ha d'afegir un punt central de l'eina (TCP), s'ha de definir respecte a la brida del mecanisme de canell del robot. Consulteu la informació que es mostra al paràgraf «Tool Center Point (TCP)» per establir la posa del TCP tal com està configurat al controlador del robot.
Brooks PreciseFlex 100 XZTS
De manera similar al robot Brooks PreciseFlex c8A, els robots Brooks PreciseFlex 100 XZTS s'han desenvolupat combinant dos models de robots, als quals s'ha afegit la pinça. Això permet gestionar els 3 graus de llibertat del braç (moviments lineals al llarg dels eixos X i Z, i rotació Theta al voltant de l'eix Z), i el grau de llibertat de la pinça.
A continuació es mostra el Brooks PreciseFlex 100 XZTS amb una distància de moviment de 685 mm en l'eix X.
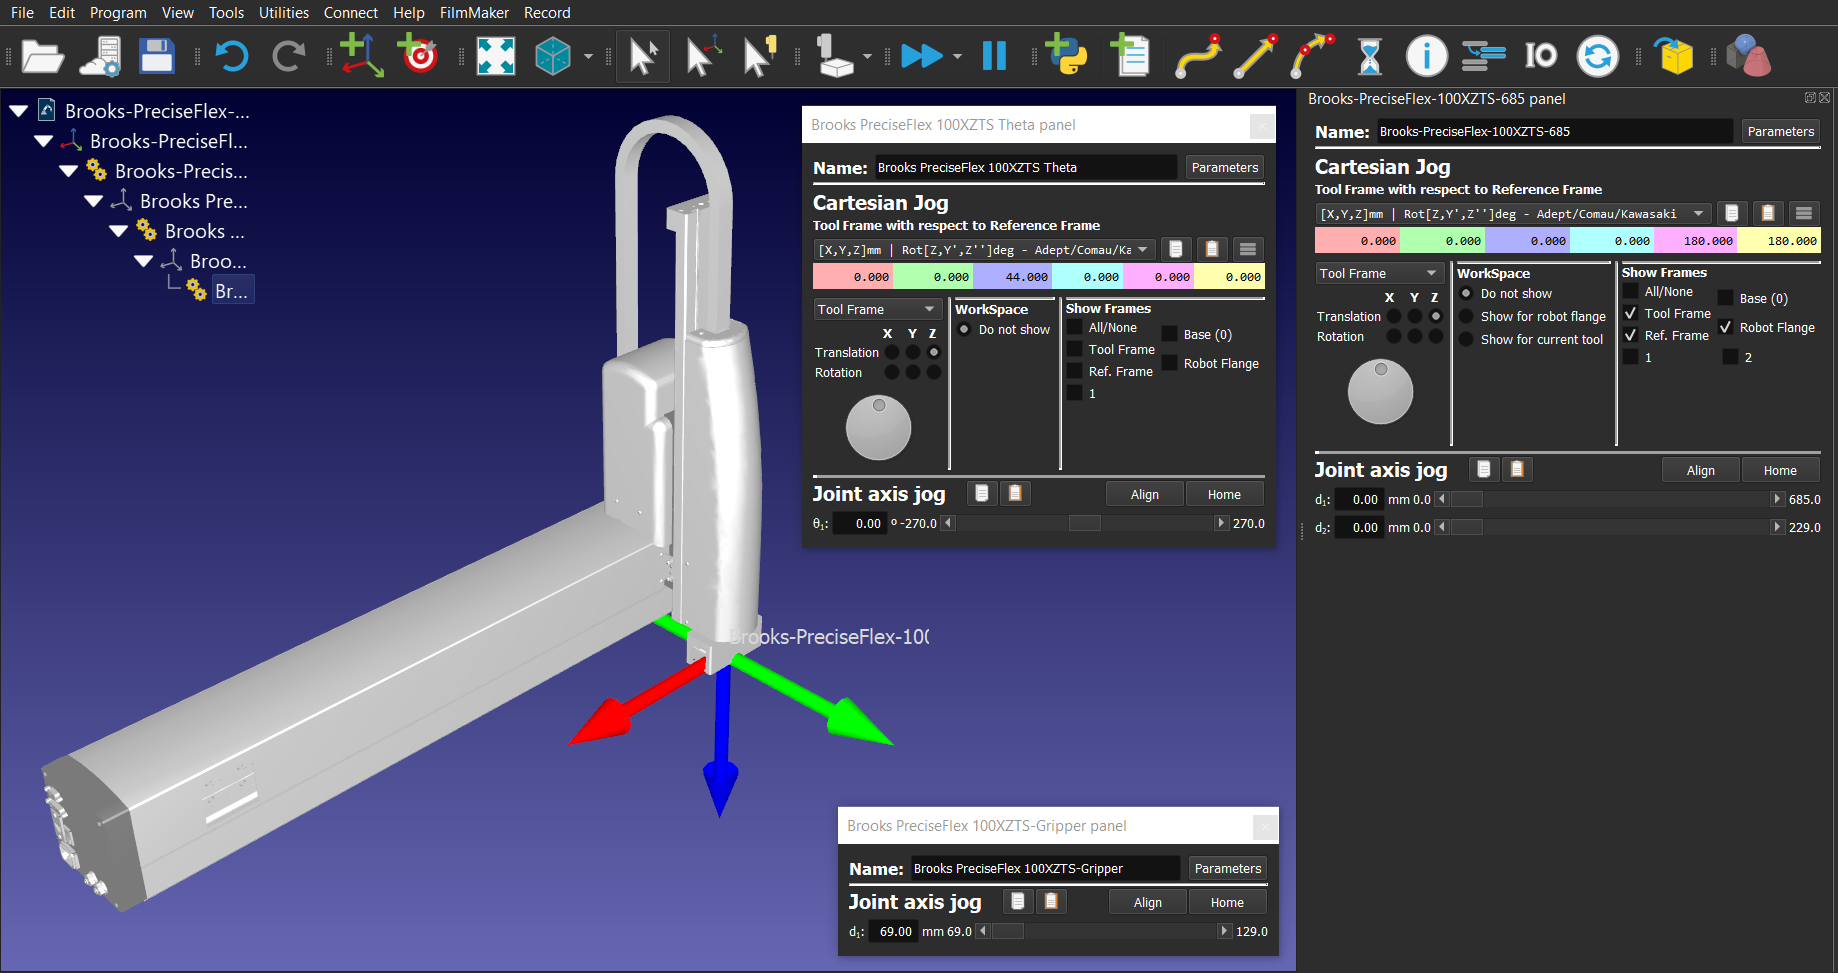
Igual que el robot Brooks PreciseFlex c8A, els robots Brooks PreciseFlex 100 XZTS no són compatibles amb el postprocessador.
Si cal afegir un punt central de l'eina (TCP), aquest s'ha de definir respecte a la brida del mecanisme Theta (rotació al voltant de l'eix Z) del robot.
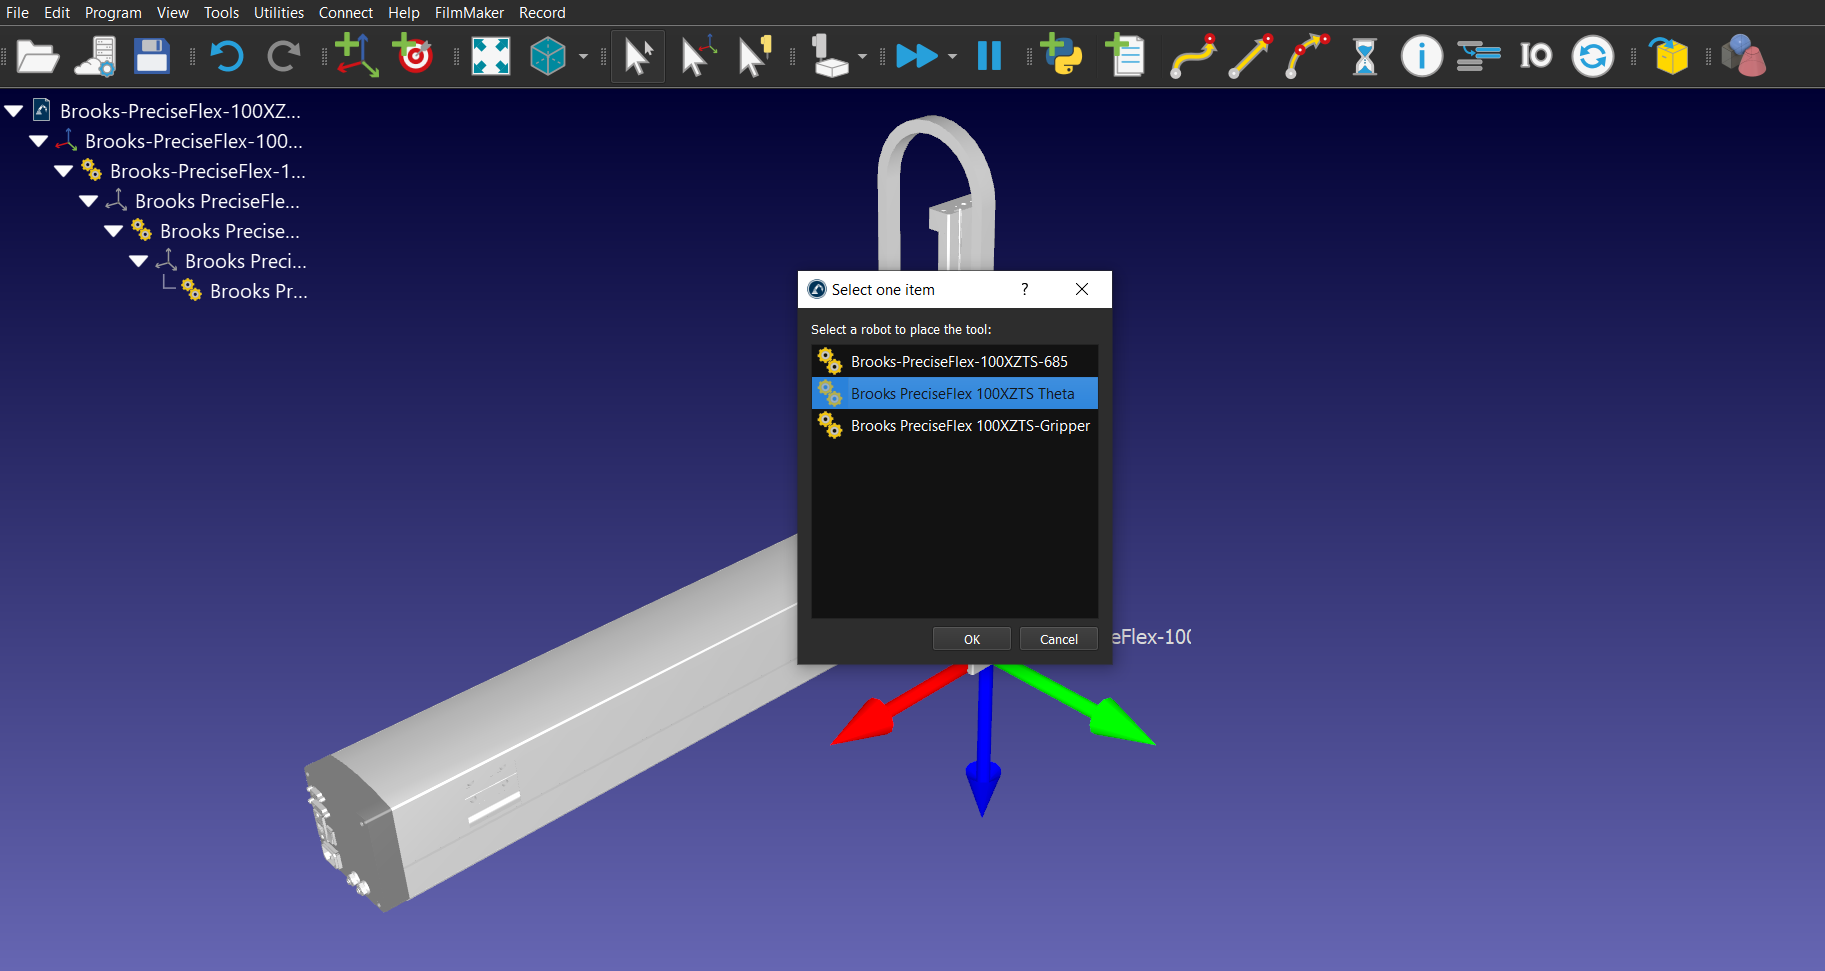
Consulteu la informació que es mostra al paràgraf «Punt central de l'eina (TCP)» per establir la posa del TCP tal com està configurada al controlador del robot.
Postprocessador
Aquesta secció explica alguns consells relacionats amb la generació de programes per a robots Brooks.
Punt de centre de l'eina (TCP)
El punt de centre de l'eina (TCP) a RoboDK i el definit al controlador del robot han de coincidir. Si utilitzeu un mecanisme de pinça, cal afegir un TCP mitjançant "Add Tool (TCP)" que estigui a la posició esperada. El nou TCP de l'eina ha de coincidir amb el TCP del mecanisme de pinça. La informació relacionada amb el punt de centre de l'eina (TCP) dels robots Brooks PreciseFlex es pot trobar accedint a la interfície web i seguint aquests passos:
1.Administrador
2.Configuració – Base de dades de paràmetres
3.Robot
4.Control de l'articulació/cartesià
5.Paràmetres dinàmics
6.ID de dades 16051
Agafador
Consulteu la secció anterior Simulació de la pinça per saber com definir correctament les instruccions de la pinça compatibles amb el postprocessador. Aquesta aproximació defineix correctament les ubicacions al projecte GPL, evitant moviments inesperats de l'eix o els eixos de la pinça.
Les pinces Brooks PreciseFlex IntelliGuide disponibles són:
1.Brooks PreciseFlex IntelliGuide s23
2.Brooks PreciseFlex IntelliGuide s60
3.Brooks PreciseFlex IntelliGuide s23D
4.Brooks PreciseFlex IntelliGuide v23
5.Brooks PreciseFlex IntelliGuide v60
El sistema de referència base de cadascuna de les pinces esmentades es defineix de manera única. Per col·locar correctament les pinces respecte al sistema de referència de la brida dels robots, cal utilitzar la informació de posició de referència següent:
IntelliGuide s23 | IntelliGuide s60 | IntelliGuide s23D | IntelliGuide v23 | IntelliGuide v60 | |
PreciseFlex 400 | [0.603,0,0,0,0,0] | No aplicable | No aplicable | [0,0,0,0,0,0] | No aplicable |
PreciseFlex 3400 | [0.033,0,0,0,0,0] | [0.033,0,0,0,0,0] | [0.033,0,0,0,0,0] | [-0.57,0,0,0,0,0] | [0,0,0,0,0,0] |
PreciseFlex DD 4 eixos | [-70.5,0,0,0,180,180] | [-70.5,0,0,0,180,180] | [-70.5,0,0,0,180,180] | [-71.1,0,0,0,180,180] | [-71.5,0,0,0,180,180] |
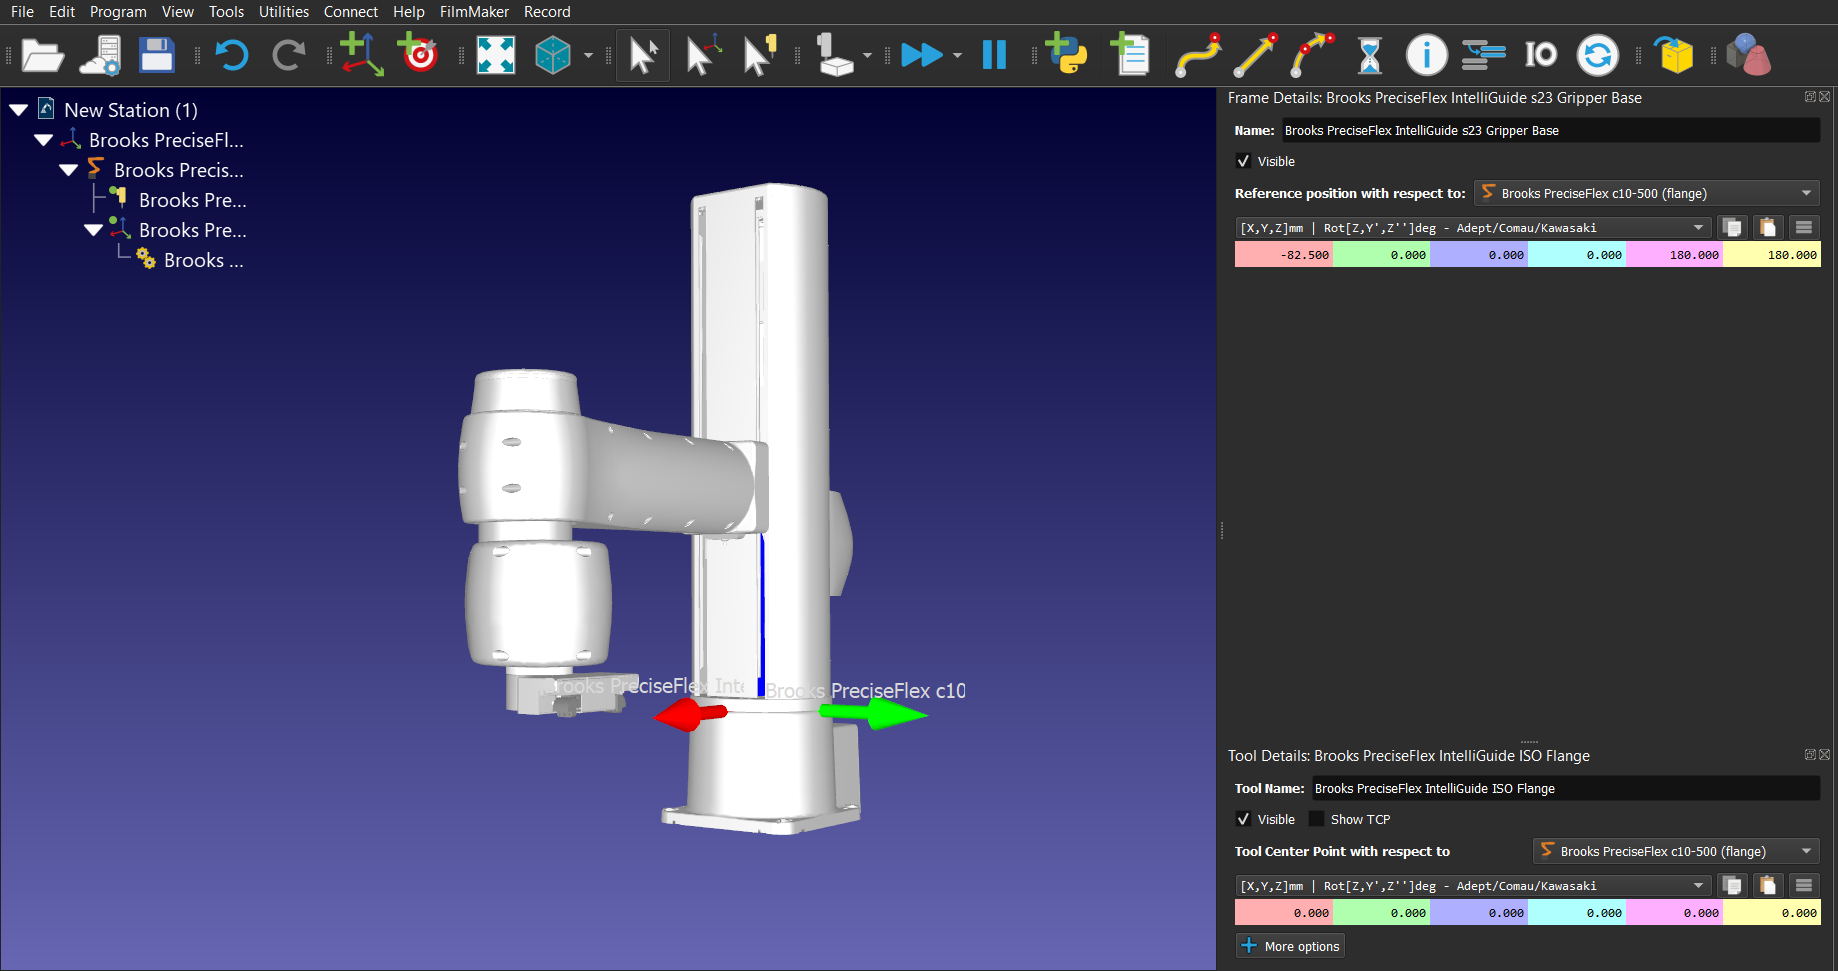
PreciseFlex c10 | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] |
PreciseFlex c3 | [0.313,0,0,0,0,0] | [0.313,0,0,0,0,0] | [0.313,0,0,0,0,0] | [-0.291,0,0,0,0,0] | [0.279,0,0,0,0,0] |
PreciseFlex c3x | [-14.655,0,0,0,0,0] | [-14.655,0,0,0,0,0] | [-14.655,0,0,0,0,0] | [-15.258,0,0,0,0,0] | [-14.688,0,0,0,0,0] |
PreciseFlex c5 | [113,0,0,0,0,0] | [113,0,0,0,0,0] | [113,0,0,0,0,0] | [112.4,0,0,0,0,0] | [113,0,0,0,0,0] |
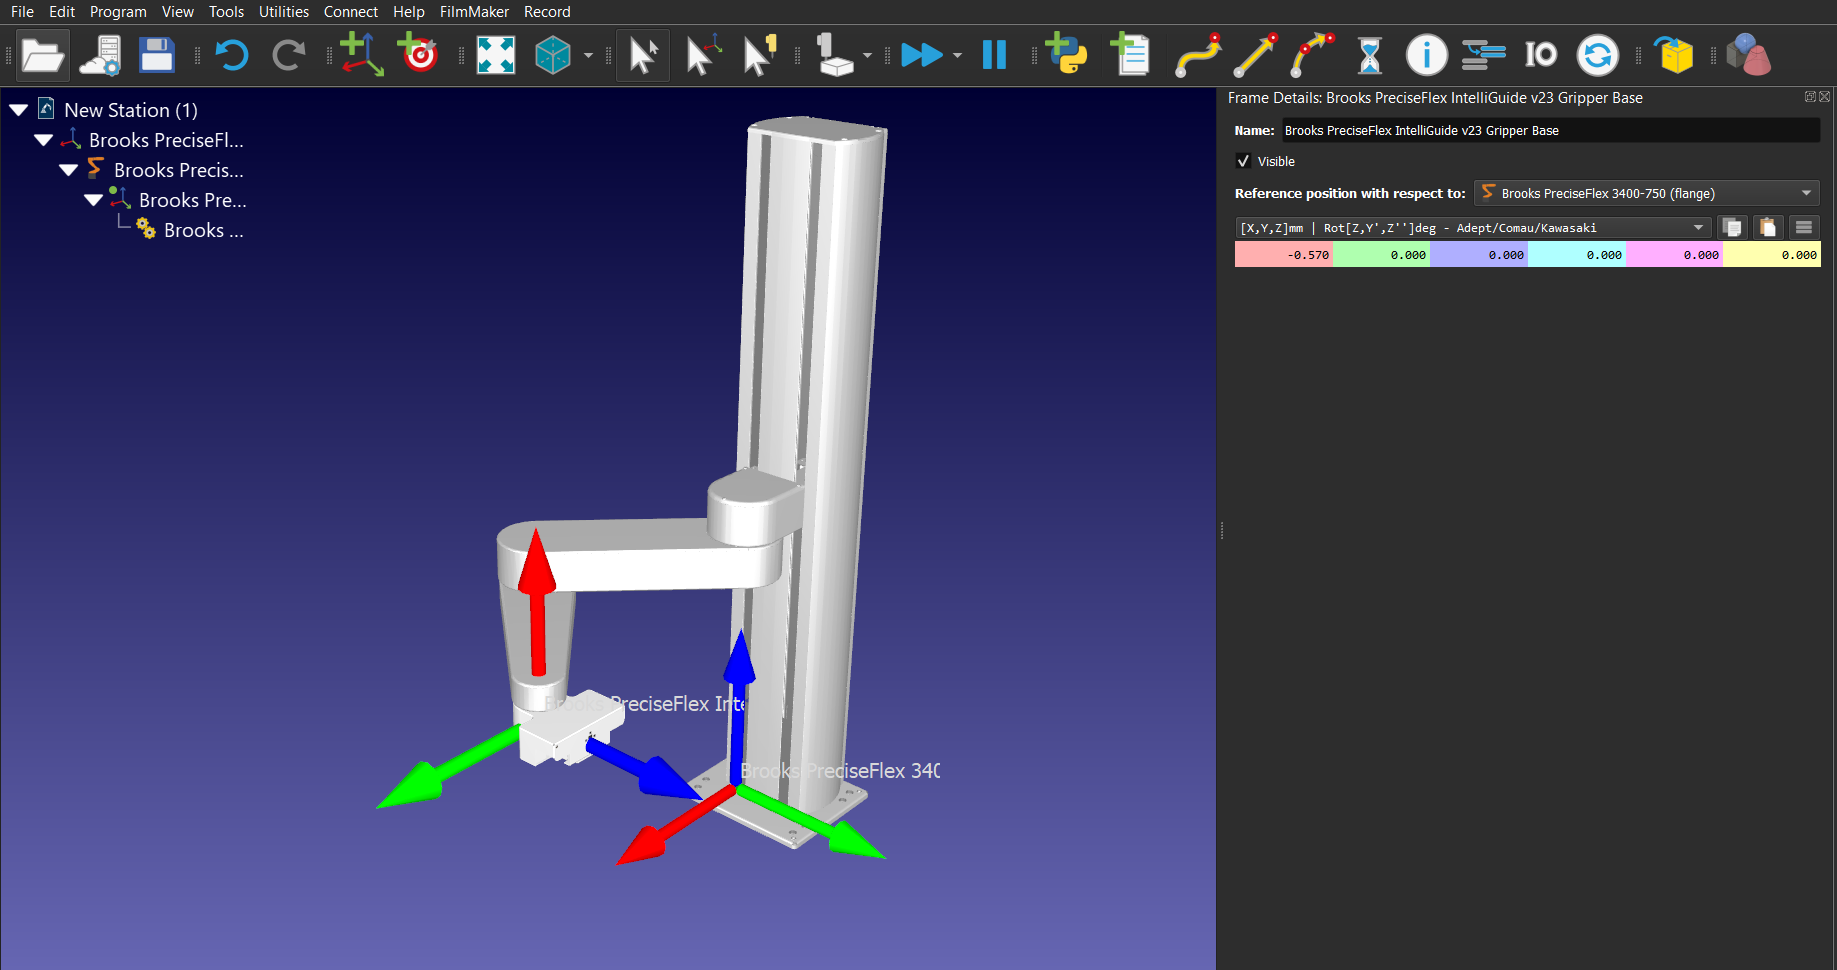
Pel que fa als robots Brooks PreciseFlex DD de 4 eixos i c10, cal afegir al robot la brida IntelliGuide ISO disponible a la Biblioteca de Robots amb finalitats de visualització (per al robot DD de 4 eixos, cal desplaçar la geometria de la brida IntelliGuide ISO cap amunt 9 mm).
Arrodoniment
Un valor d'entrada de -1 determina que el robot s'aturarà al final del moviment i s'aplicarà un límit estricte d'error de posició (codi GPL: prof1.InRange = 100).
Un valor d'entrada de 0 determina que el robot s'aturarà al final del moviment, però s'aplicarà un petit límit d'error de posició (codi GPL: prof1.InRange = 10).
Un valor d'entrada superior a 0 determina que el robot no s'aturarà al final del moviment i s'executarà un moviment combinat (codi GPL: prof1.InRange = -1).
Velocitat i Acceleració
La informació relativa a les velocitats i acceleracions lineals, angulars i de les articulacions màximes dels robots Brooks PreciseFlex es pot trobar anant a la interfície web i seguint aquests passos:
1.Administrador
2.Configuració – Base de dades de paràmetres
3.Robot
4.Control de les articulacions/cartesià
5.Paràmetres dinàmics
6.DataID 2700, 2701, 2702 i 2703
L'usuari pot establir les entrades de les instruccions de velocitat/acceleració de RoboDK utilitzant els valors dels DataID anteriors com a referència. El postprocessador Precise utilitzarà aleshores aquests valors per calcular la velocitat/acceleració com a percentatges de la velocitat/acceleració màxima de cada robot, tal com ho sol·licita la classe de perfil GPL.
Per canviar els límits que utilitza el postprocessador, podeu modificar-lo segons el robot específic que estigueu utilitzant. Per defecte, el postprocessador utilitza els límits dels robots PreciseFlex 400 i PreciseFlex 3400. Consulteu la secció «https://robodk.com/doc/en/Post-Processors.html#PPEditor» de la documentació per modificar el postprocessador.
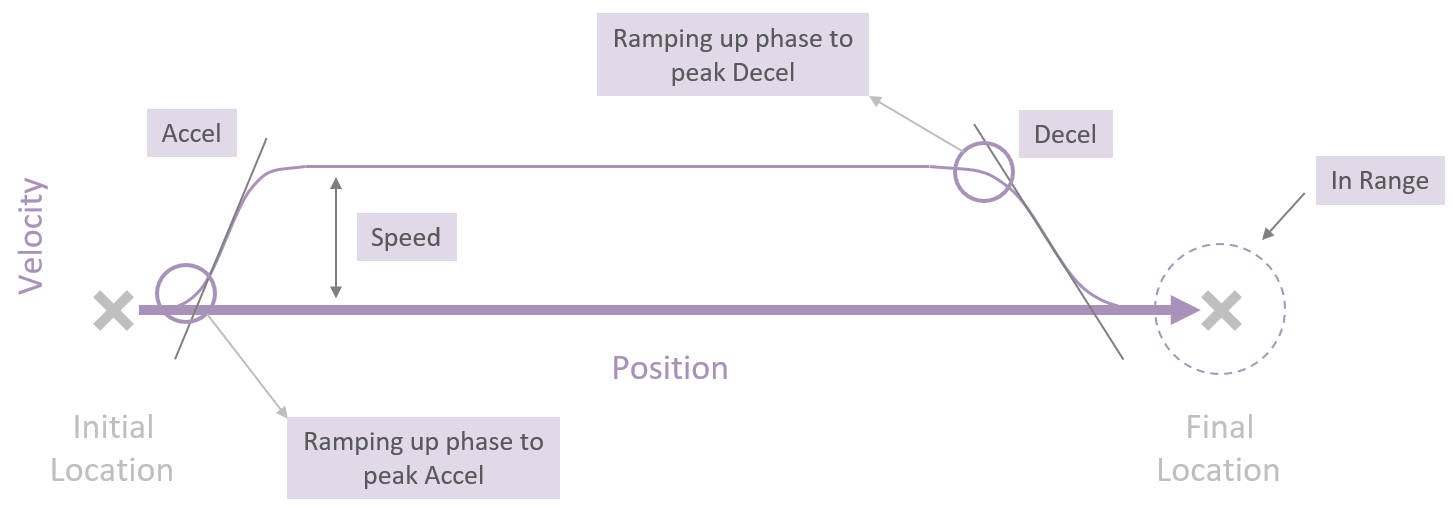
Si s'utilitzen valors d'entrada inferiors a 1 amb instruccions d'acceleració lineal i angular, aquests valors s'utilitzaran com a durada en segons per accelerar fins a l'acceleració/deceleració màxima (codi GPL: prof1.AccelRamp/prof1.DecelRamp = inputvalue).
La imatge següent proporciona més informació relacionada amb els conceptes exposats anteriorment i com el controlador planifica les trajectòries que el robot ha de seguir.
Pausa
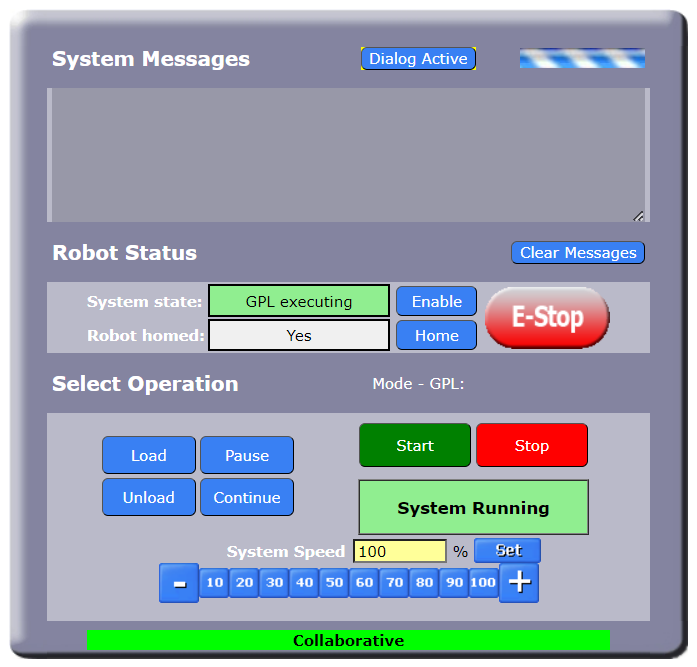
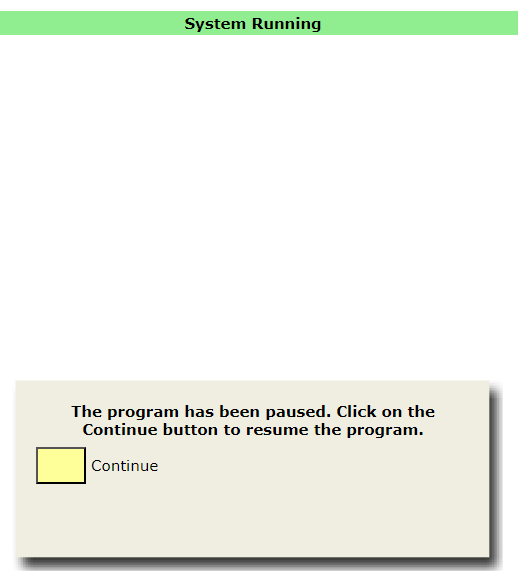
Establir un valor d'entrada superior a 0 generarà una comanda GPL que posarà en pausa el programa durant el temps definit pel valor d'entrada. Un valor d'entrada negatiu obrirà una finestra de diàleg emergent al Panell de Control de l'Operador de la interfície web i el programa quedarà en pausa fins que l'usuari faci clic al botó «Continue» de la finestra de diàleg. Per visualitzar la finestra de diàleg, l'usuari ha de fer clic al botó «Dialog Active» del Panell de Control de l'Operador.
Transferència de programes via FTP
Els programes es poden transferir fàcilment via FTP des de RoboDK a robots Brooks:
1.Feu clic amb el botó dret al robot a RoboDK
2.Seleccioneu Connectar al robot…
3.Introduïu la IP i el port del robot (el predeterminat és 192.168.0.1, amb el port 21)
4.Introduïu el camí FTP remot (normalment /flash/projects)
Un cop un programa de RoboDK està a punt per enviar-se al robot:
1.Feu clic amb el botó dret en un programa a RoboDK
2.Seleccioneu Envia el programa al robot (Ctrl+F6)
Això generarà el programa i intentarà transferir-lo al controlador del robot. Apareixerà una finestra que indicarà si la transferència FTP ha estat reeixida o no.
Iniciar un programa de robot
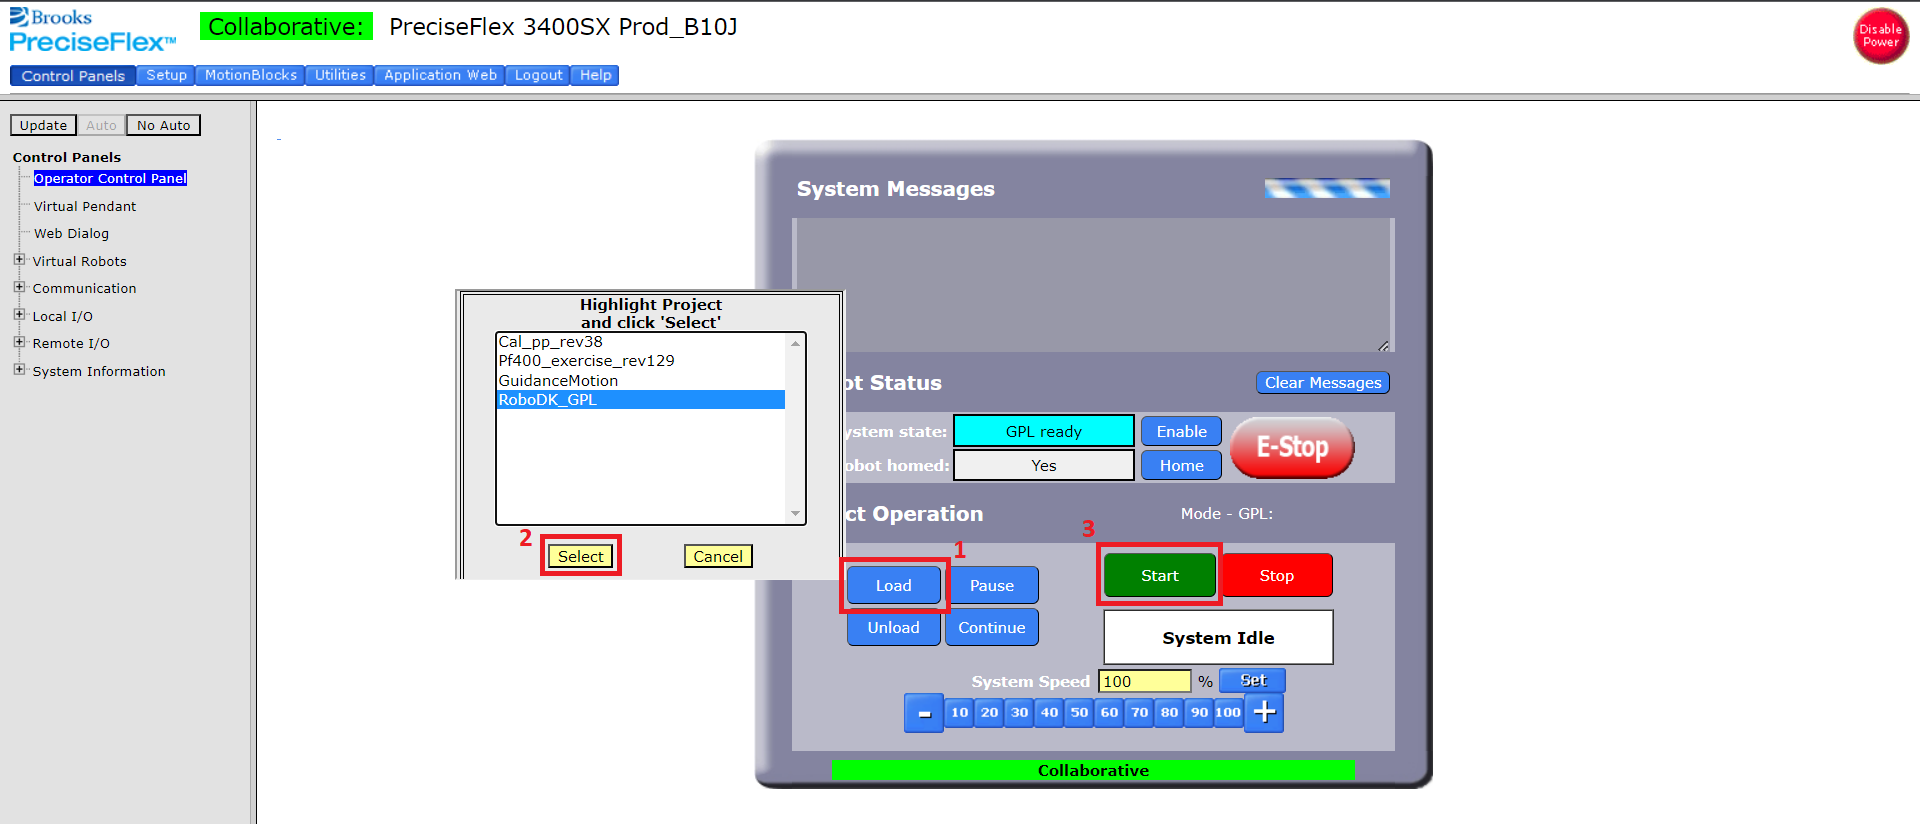
Cal utilitzar la interfície web del robot per carregar i iniciar el projecte GPL (és possible accedir a la interfície web del robot mitjançant qualsevol navegador i cercant l'adreça IP del robot). A continuació es mostra una imatge de la pàgina d'inici de la interfície web.
1.Obriu un navegador web
2.Introduïu l'adreça IP del robot
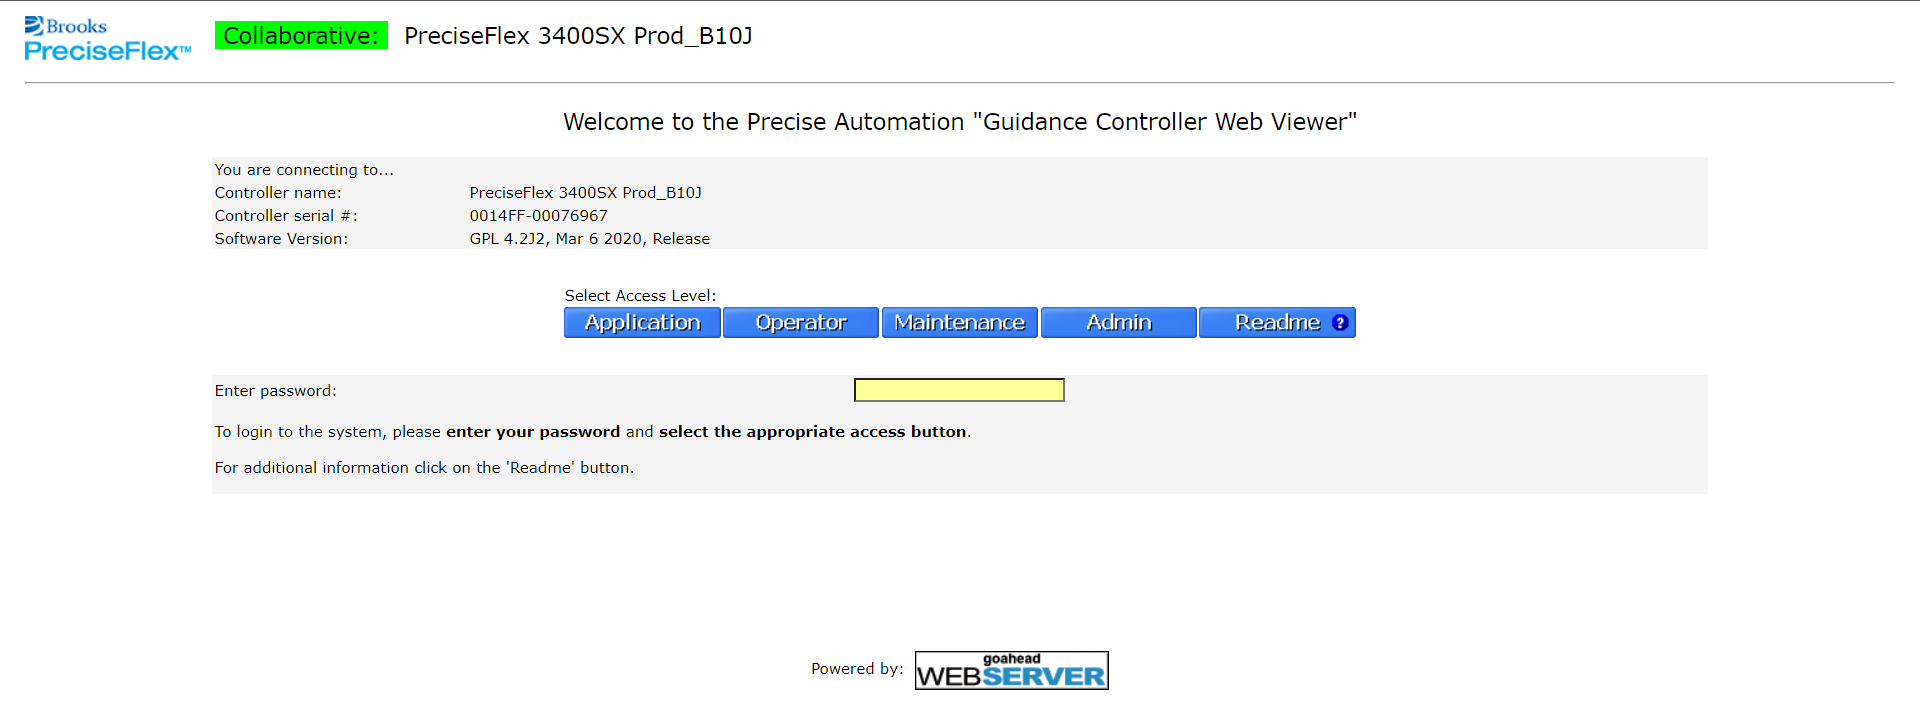
Per iniciar el programa des de la interfície web:
1.Seleccioneu Admin -> Panells de control -> Panell de control d'operador -> "Carregar"
2.Seleccioneu el projecte GPL creat amb RoboDK
3.Feu clic a "Seleccionar"
4.Feu clic a "Iniciar"
En aquest moment, el robot executarà el programa. A continuació, es mostra una imatge que il·lustra la interfície del Panell de control d'operador i la finestra que permet a l'usuari seleccionar i carregar el projecte GPL necessari.