Robots Comau
Aquesta secció de la documentació ofereix una visió general de les operacions típiques quan utilitzeu un robot Comau, com ara generar programes des de RoboDK i carregar-los al controlador del robot Comau.
Transferència d'un programa de robot
Aquesta secció us guiarà per carregar un programa al controlador del robot Comau.
Seguiu aquests passos per carregar un fitxer de programa a la memòria de programa mitjançant FTP.
1.A la pestanya de connexió del robot, configureu correctament l'adreça IP. Si el nom d'usuari i la contrasenya d'FTP no són els valors predeterminats, els podeu configurar a «més opcions».
2.Quan vulgueu transferir un programa, simplement feu clic amb el botó dret al programa i seleccioneu "Envia al robot"
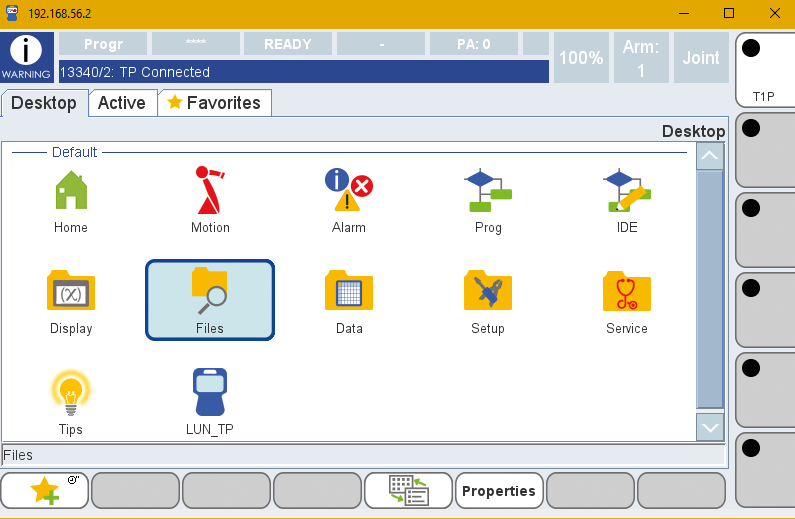
3.Al controlador del robot, navegueu fins a "Fitxers" al menú principal del pendant d'ensenyament
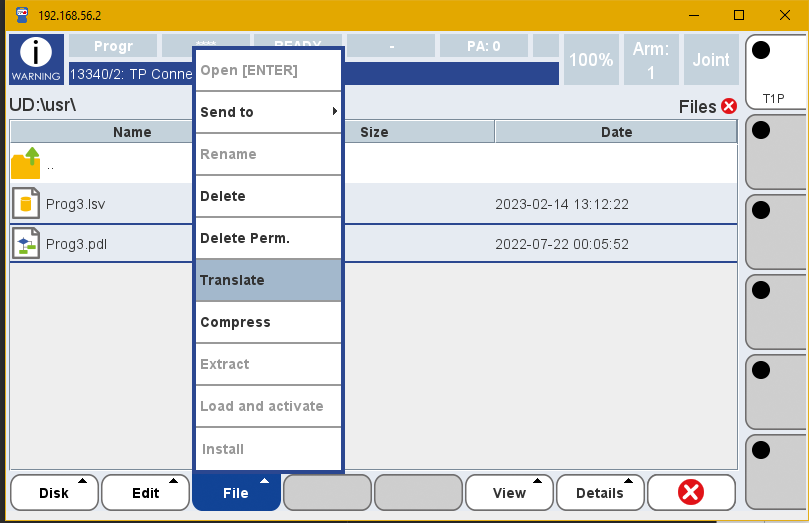
4.Seleccioneu el programa PDL i el seu LSV corresponent, si cal, i feu clic a Fitxer->Tradueix per convertir el programa a la seva versió compilada corresponent
5.Els fitxers compilats es poden carregar ara a la memòria i executar-los mitjançant l'opció "Prog" de la interfície principal
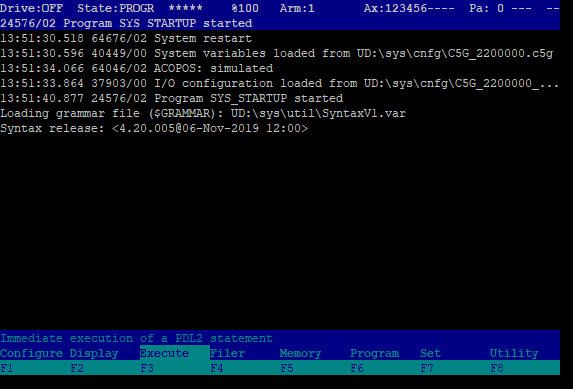
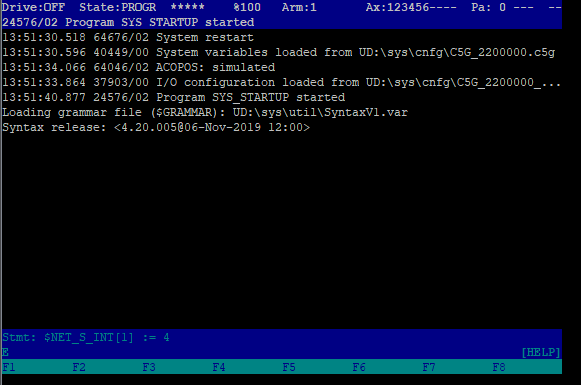
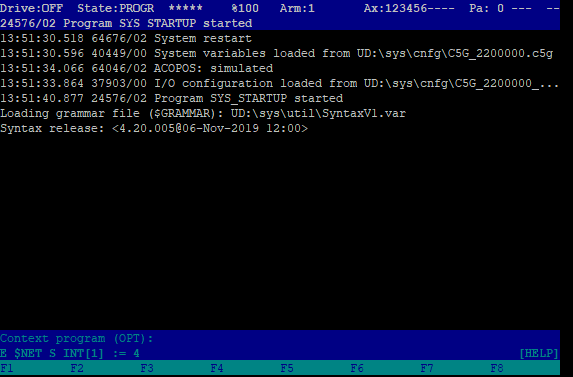
Quan utilitzeu RoboDK amb un robot virtual a RoboShop, pot ser que vulgueu augmentar el nombre màxim de connexions FTP simultànies; si no, el pendant d'ensenyament virtual es desconnectarà cada vegada que transferiu un fitxer. Això es pot aconseguir obrint un terminal al robot virtual i realitzant les accions següents.
Navegueu fins al terminal de Roboshop i seguiu aquests passos dins del terminal del robot:
1.Seleccioneu Executar (F3)
2.Escriviu "$NET_S_INT[1] := 4"
3.Premeu "Enter" per confirmar la instrucció
4.Premeu "Enter" una segona vegada per executar la instrucció.
Postprocessador
Quan es generen programes de robot per a robots Comau, és important verificar si el vostre robot està configurat per a programes MODAL o NODAL.
Per als programes nodals, seleccioneu els següents postprocessadors fent clic amb el botó dret al robot i després fent clic al botó "Selecciona postprocessador"
●Comau Nodal
Per als programes modals, seleccioneu els següents postprocessadors fent clic amb el botó dret al robot i després fent clic al botó "Selecciona postprocessador", i a continuació trieu un dels següents postprocessadors:
●Comau C5G
●Comau C5G Articulacions
Controlador
Podeu utilitzar les funcions de programació en línia amb els robots Comau. Perquè funcionin les funcions de programació en línia, heu de configurar el controlador al costat del controlador de robots Comau executant el fitxer del programa PDL del controlador.
Heu de seguir aquestes instruccions per configurar el controlador de Comau per a RoboDK:
1.Transferiu el fitxer RoboDKdriver.pdl al controlador del robot Comau.
2.Inicieu manualment el programa al robot (converteix el robot en un servidor).
3.Connecteu-vos al robot des de RoboDK.
El port de comunicació que s'utilitza per defecte és el 1102, però el podeu canviar al fitxer RoboDKdriver.pdl.


