Controlador RoboDK per a Denso
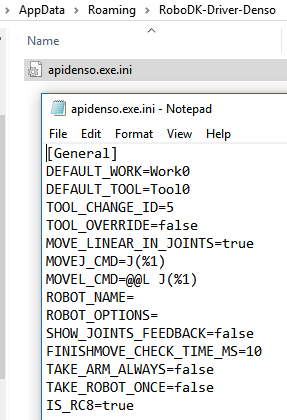
El controlador RoboDK per a Denso es pot personalitzar molt per aconseguir un comportament específic. Aquesta personalització es pot fer editant el fitxer ini que es troba a:
%APPDATA%/RoboDK-Driver-Denso/apidenso.exe.ini
Aquestes personalitzacions permeten especificar el tipus de moviments o controlar més d'un robot alhora. Es pot utilitzar qualsevol editor de text per modificar aquest fitxer.
Les variables següents es poden configurar:
●DEFAULT_WORK – Objecte de treball utilitzat per defecte (cadena de variable).
●DEFAULT_TOOL – Variable d'eina que s'utilitza per defecte.
●TOOL_CHANGE_ID – Variable d'eina de reserva per utilitzar quan establim una nova eina (5=Eina5, per exemple).
●MOVE_LINEAR_IN_JOINTS – Establiu a false per proporcionar moviments lineals com a objectius cartesians.
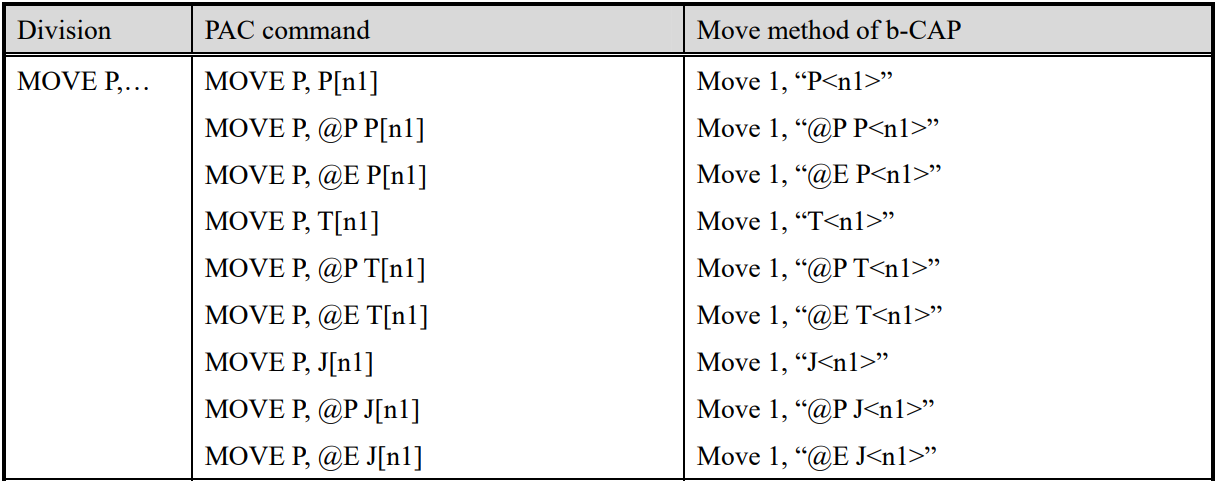
●MOVEJ_CMD – Comanda per enviar per a un Moviment d'articulació (MoveJ). La taula següent mostra les opcions permeses.
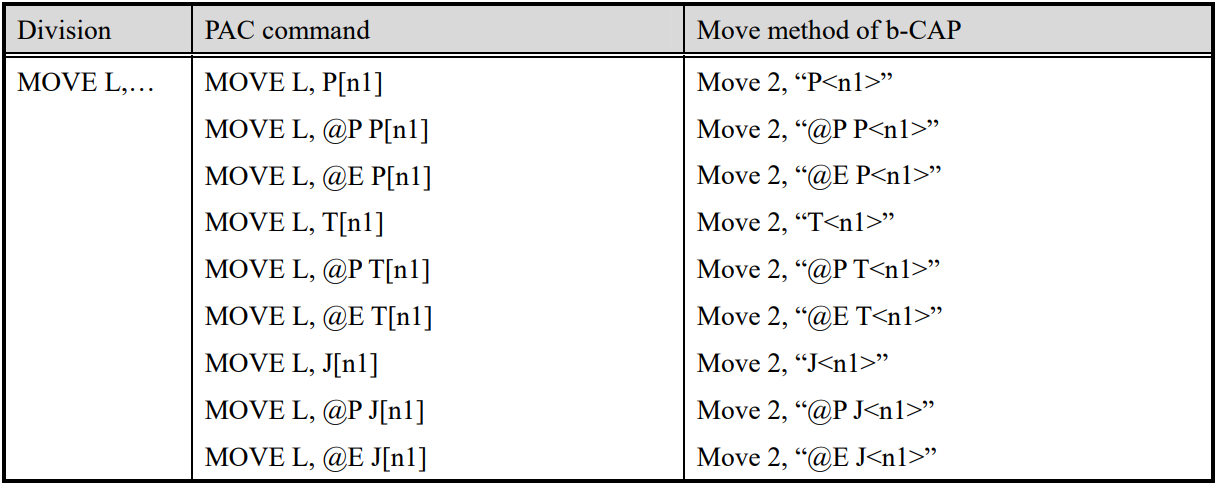
●MOVEL_CMD - Comanda per enviar per a un Moviment Lineal (MoveL). La taula següent mostra les opcions permeses.
●ROBOT_NAME – Nom del robot. Especifiqueu aquest nom per seleccionar un robot específic d'un controlador
●ROBOT_OPTIONS – Opcions del robot per obtenir els recursos del robot. Per exemple, si fem servir el robot esclau del controlador, hem d'especificar ROBOT_OPTIONS="ID=1". L'ID ha de ser 0 (per defecte) si volem fer servir el robot mestre (robot principal).
●SHOW_JOINTS_FEEDBACK – Establiu a true per veure la retroalimentació del robot a la pantalla en temps real (el rendiment pot ser més lent).
●FINISH_MOVE_CHECK_MS – Configureu la velocitat amb què es refresca la posició del robot a la pantalla quan es mostra la retroalimentació de les articulacions.
●TAKE_ARMS_ALWAYS – Establiu a 'true' per mantenir els recursos del controlador després de cada moviment fins que el robot es desconnecti (més ràpid, però pot donar lloc a resultats inesperats).
●TAKE_ROBOT_ONCE – Establiu a 'true' per mantenir el recurs del robot després de cada moviment mentre el robot estigui connectat (més ràpid, però pot donar lloc a resultats inesperats).
●IS_RC8 – Establiu a false per connectar correctament als controladors RC7 i anteriors de Denso.