Executa programes des del PC
Els programes del robot es poden executar directament des de RoboDK al robot real si s'ha establert una connexió de xarxa.
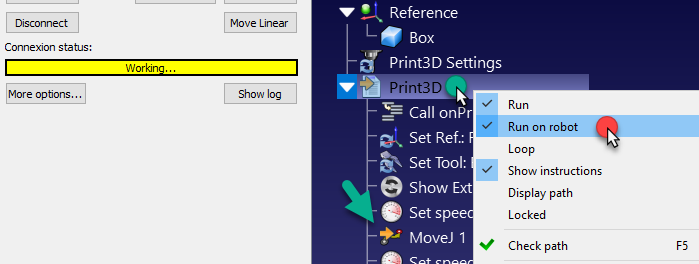
1.Feu clic amb el botó dret al robot a RoboDK
2.Seleccioneu: Connectar al robot…
3.Introduïu la IP del robot
4.Seleccioneu Connectar.
Hauria d'aparèixer un missatge verd que mostri "Llest" si la connexió ha tingut èxit.
El robot es pot moure seleccionant Get robot joints, Move Joints i Move Linear al menú de connexió.
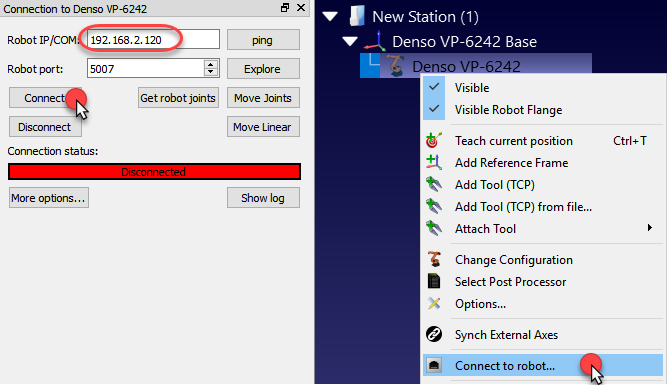
Utilitzeu l'opció Executar al robot per moure el robot mentre es manté la retroalimentació a RoboDK (Programació en línia). Aquest mètode utilitza el robot com a servidor i cada instrucció s'envia al robot pas a pas a mesura que s'executa al simulador. Aquest mètode és útil per a tasques de depuració.
1.Feu clic amb el botó dret al programa (Print3D, com es mostra a la imatge següent)
2.Seleccioneu Executar al robot
3.Feu doble clic al programa per iniciar-lo (o feu clic amb el botó dret i seleccioneu Executa)
Un cop seleccionada aquesta opció, es connectarà al robot real cada vegada que fem doble clic en un programa (o fem clic amb el botó dret i seleccionem Executa)
Aquestes operacions també estan disponibles des de l'APIde RoboDK i permeten integrar la programació del robot amb altres aplicacions. L'API està disponible en Python i C# i altres llenguatges de programació.