Robots Denso
RoboDK admet els llenguatges de programació PAC i PacScript utilitzats pels robots Denso per a la programació fora de línia. Només cal seleccionar el postprocessador corresponent i generar el programa del robot.
●PAC (controladors RC7 i anteriors)
●PacScript (controladors RC8 i posteriors)
A més, RoboDK també admet la programació en línia per als controladors RC7 i RC8 de Denso. Això és possible amb el controlador predeterminat de RoboDK per a Denso. Les versions més antigues o més noves també poden estar parcialment suportades.
Aquest document proporciona principalment informació sobre com utilitzar les funcions de programació en línia als controladors de robots Denso.
Els controladors de robot ofereixen una alternativa a la programació fora de línia (on un programa es genera i, a continuació, es transfereix al robot i s'executa). Amb els controladors de robot, és possible executar una simulació directament al robot (programació en línia). Més informació disponible a la secció Controladors de robot.
Com habilitar el servidor b-Cap
Cal habilitar el servidor b-Cap per utilitzar el controlador de robot de Denso (programació en línia).
Seguiu aquests passos per habilitar el servidor b-Cap al costat del robot:
1.Canvieu el controlador del robot al mode manual.
2.Seleccioneu Opció i introduïu la contrasenya 1214 i activeu l'opció ORiN
3.Concediu el permís de comunicació Ethernet: menú de configuració de comunicacions-Permetre-Establir Lectura/Escriptura
4.Establiu el token executable del controlador a Ethernet al menú de configuració de comunicacions. Això permet executar programes des de l'ordinador.
Executa programes des del PC
Els programes del robot es poden executar directament des de RoboDK al robot real si s'ha establert una connexió de xarxa.
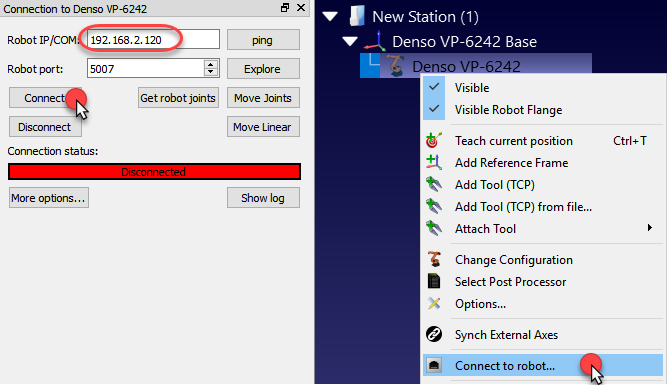
1.Feu clic amb el botó dret al robot a RoboDK
2.Seleccioneu: Connectar al robot…
3.Introduïu la IP del robot
4.Seleccioneu Connectar.
Hauria d'aparèixer un missatge verd que mostri "Llest" si la connexió ha tingut èxit.
El robot es pot moure seleccionant Get robot joints, Move Joints i Move Linear al menú de connexió.
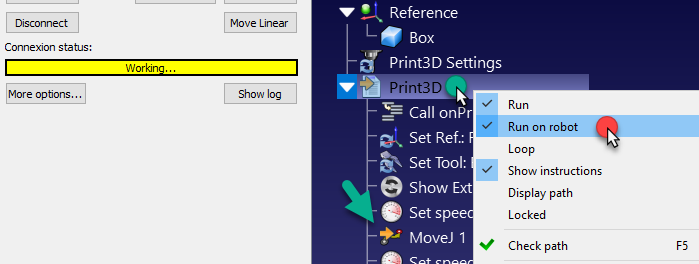
Utilitzeu l'opció Executar al robot per moure el robot mentre es manté la retroalimentació a RoboDK (Programació en línia). Aquest mètode utilitza el robot com a servidor i cada instrucció s'envia al robot pas a pas a mesura que s'executa al simulador. Aquest mètode és útil per a tasques de depuració.
1.Feu clic amb el botó dret al programa (Print3D, com es mostra a la imatge següent)
2.Seleccioneu Executar al robot
3.Feu doble clic al programa per iniciar-lo (o feu clic amb el botó dret i seleccioneu Executa)
Un cop seleccionada aquesta opció, es connectarà al robot real cada vegada que fem doble clic en un programa (o fem clic amb el botó dret i seleccionem Executa)
Aquestes operacions també estan disponibles des de l'APIde RoboDK i permeten integrar la programació del robot amb altres aplicacions. L'API està disponible en Python i C# i altres llenguatges de programació.
Controlador RoboDK per a Denso
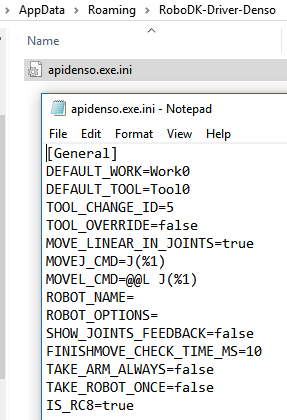
El controlador RoboDK per a Denso es pot personalitzar molt per aconseguir un comportament específic. Aquesta personalització es pot fer editant el fitxer ini que es troba a:
%APPDATA%/RoboDK-Driver-Denso/apidenso.exe.ini
Aquestes personalitzacions permeten especificar el tipus de moviments o controlar més d'un robot alhora. Es pot utilitzar qualsevol editor de text per modificar aquest fitxer.
Les variables següents es poden configurar:
●DEFAULT_WORK – Objecte de treball utilitzat per defecte (cadena de variable).
●DEFAULT_TOOL – Variable d'eina que s'utilitza per defecte.
●TOOL_CHANGE_ID – Variable d'eina de reserva per utilitzar quan establim una nova eina (5=Eina5, per exemple).
●MOVE_LINEAR_IN_JOINTS – Establiu a false per proporcionar moviments lineals com a objectius cartesians.
●MOVEJ_CMD – Comanda per enviar per a un Moviment d'articulació (MoveJ). La taula següent mostra les opcions permeses.
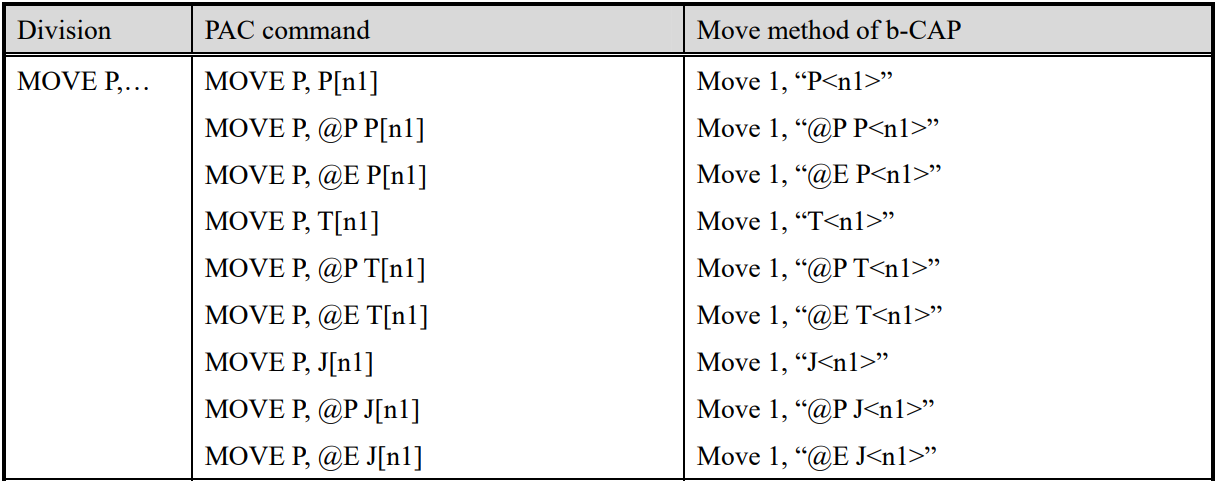
●MOVEL_CMD - Comanda per enviar per a un Moviment Lineal (MoveL). La taula següent mostra les opcions permeses.
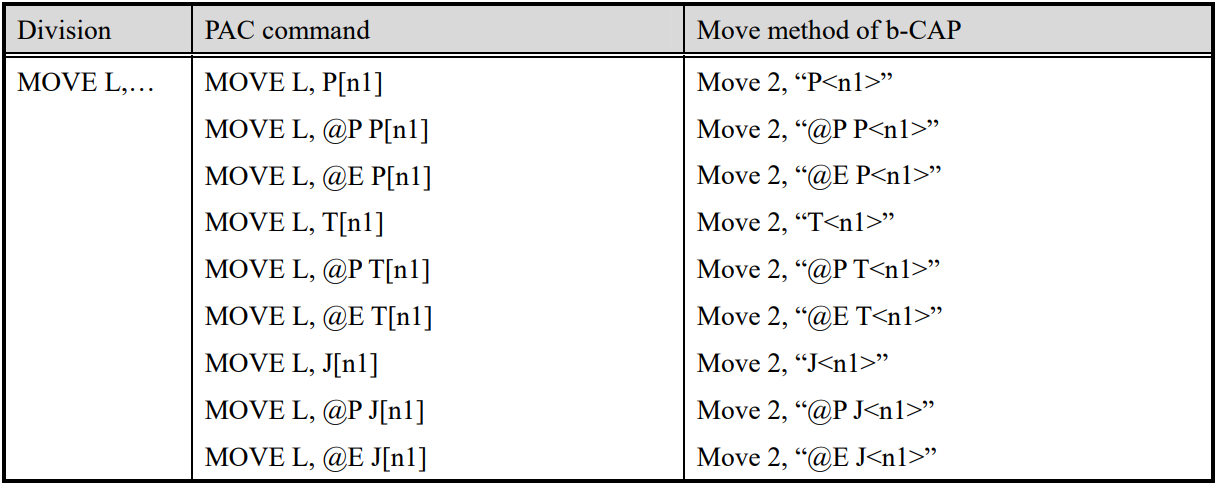
●ROBOT_NAME – Nom del robot. Especifiqueu aquest nom per seleccionar un robot específic d'un controlador
●ROBOT_OPTIONS – Opcions del robot per obtenir els recursos del robot. Per exemple, si fem servir el robot esclau del controlador, hem d'especificar ROBOT_OPTIONS="ID=1". L'ID ha de ser 0 (per defecte) si volem fer servir el robot mestre (robot principal).
●SHOW_JOINTS_FEEDBACK – Establiu a true per veure la retroalimentació del robot a la pantalla en temps real (el rendiment pot ser més lent).
●FINISH_MOVE_CHECK_MS – Configureu la velocitat amb què es refresca la posició del robot a la pantalla quan es mostra la retroalimentació de les articulacions.
●TAKE_ARMS_ALWAYS – Establiu a 'true' per mantenir els recursos del controlador després de cada moviment fins que el robot es desconnecti (més ràpid, però pot donar lloc a resultats inesperats).
●TAKE_ROBOT_ONCE – Establiu a 'true' per mantenir el recurs del robot després de cada moviment mentre el robot estigui connectat (més ràpid, però pot donar lloc a resultats inesperats).
●IS_RC8 – Establiu a false per connectar correctament als controladors RC7 i anteriors de Denso.