Verificació de la cinemàtica del robot
Cal assegurar-se que les dimensions del robot (p. ex., les longituds dels segments i els desplaçaments) coincideixin exactament amb les del robot real, ja que poden variar segons la versió del robot. Seguiu aquests passos per comprovar si els paràmetres DH del vostre robot de RoboDK coincideixen amb els del vostre robot FAIRINO real.
1.A RoboDK, obriu el panell del robot i feu clic a Paràmetres.
2.Inspeccioneu la taula de paràmetres DH (longituds de segments a, desplaçaments d i desplaçaments angulars de les articulacions theta).
3.Compareu aquests valors amb els dibuixos mecànics oficials i els paràmetres que es mostren a la configuració del controlador FAIRINO per evitar inexactituds posicionals entre la simulació fora de línia i la cel·la real.
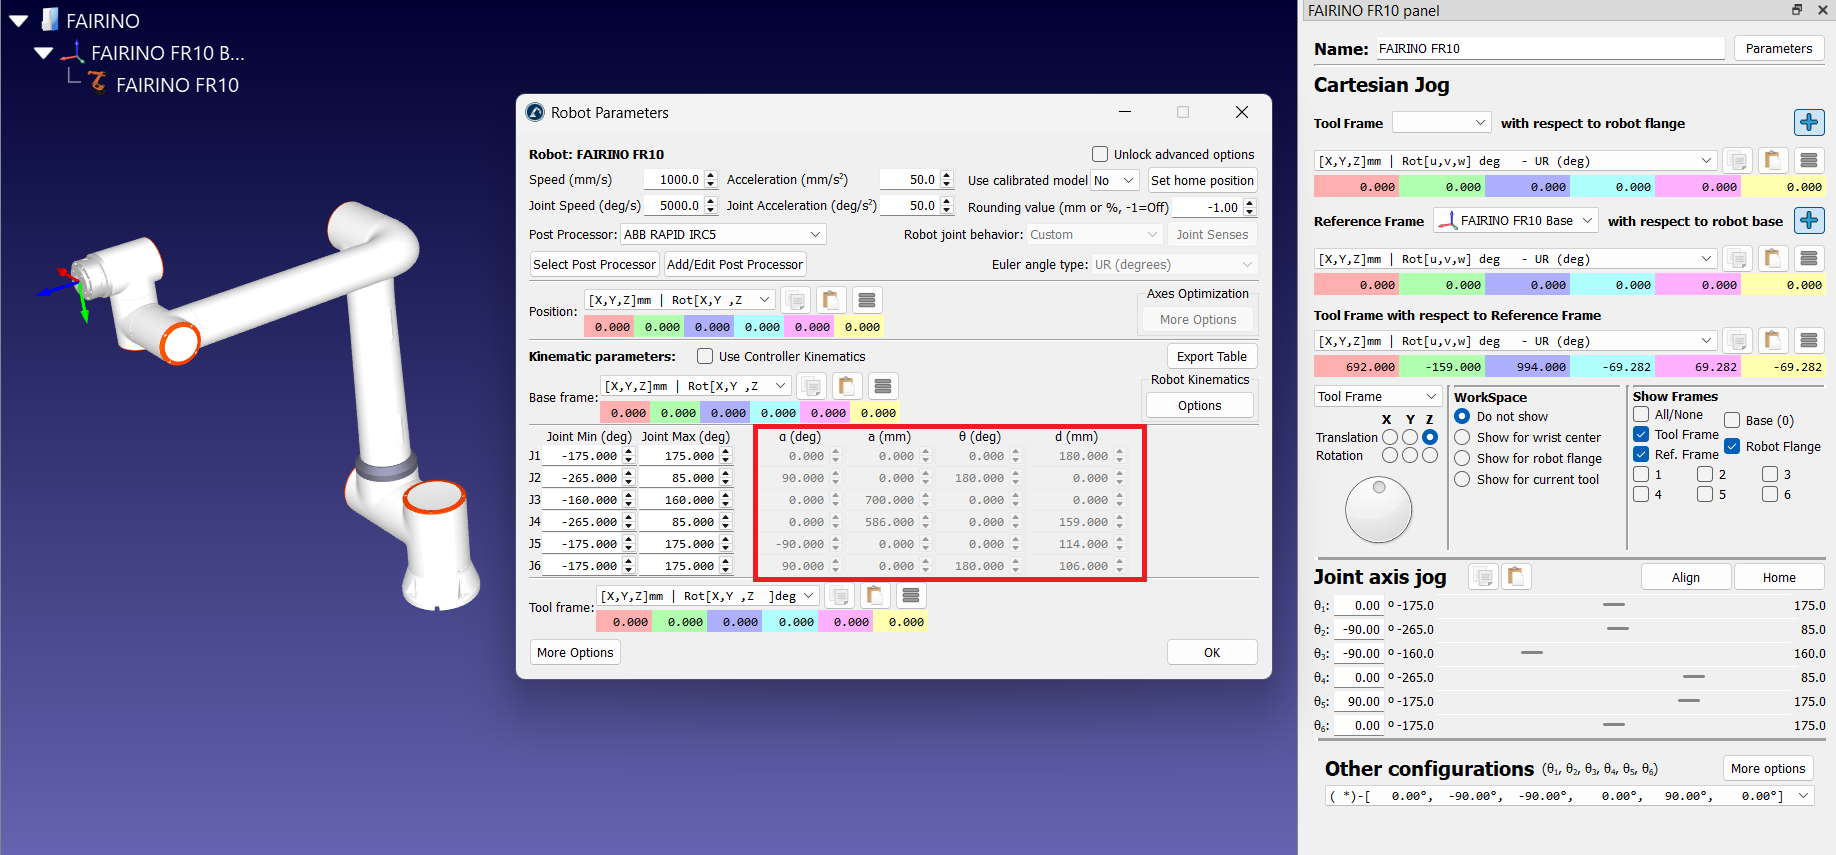
També podeu comparar les coordenades cartesianes del punt zero de la brida (també conegut com a eina nul·la) per a valors de les articulacions similars. Aquest és un bon punt de partida per a la comparació.


