Actualització dels paràmetres cinemàtics del controlador
Aquesta secció explica com podeu actualitzar els paràmetres cinemàtics (taula DH) al controlador del robot després de calibrar el robot amb el paquet de Calibratge i Rendiment de RoboDK.
La modificació dels paràmetres DH del controlador afectarà tots els programes creats manualment al controlador. Conserveu una còpia dels paràmetres DH originals per si voleu tornar a la configuració de fàbrica del controlador.
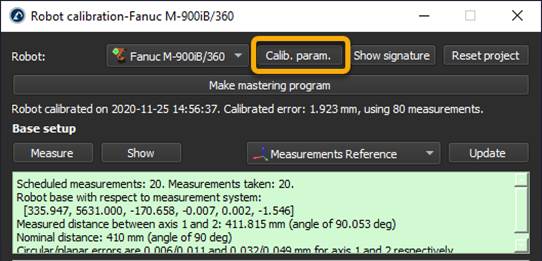
1.A la finestra de calibratge, obriu els paràmetres de calibratge.
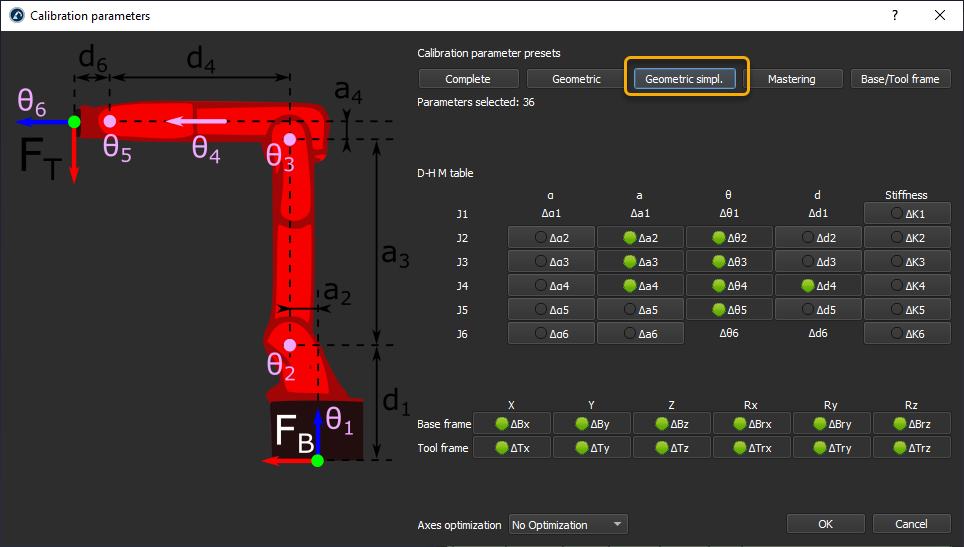
2.Seleccioneu Geomètric simplificat.
3.Executeu una seqüència de calibratge o actualitzeu-ne una d'existent.
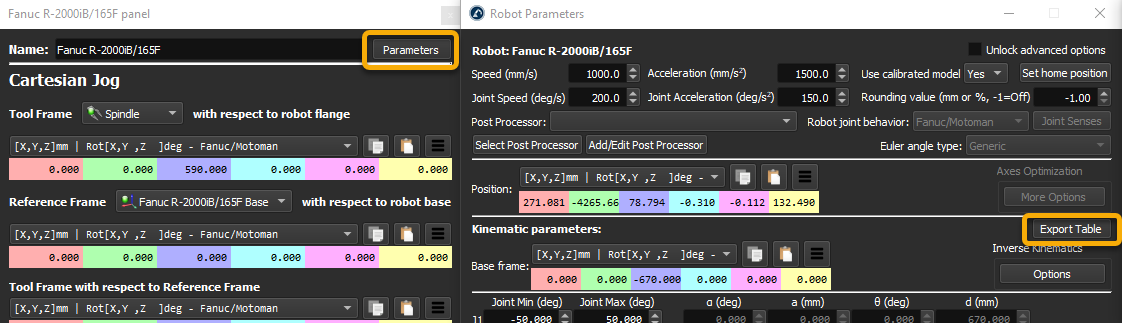
4.Obteniu els paràmetres DH calibrats del robot. Al panell Robot, seleccioneu Paràmetres. A continuació, seleccioneu Exporta taula.
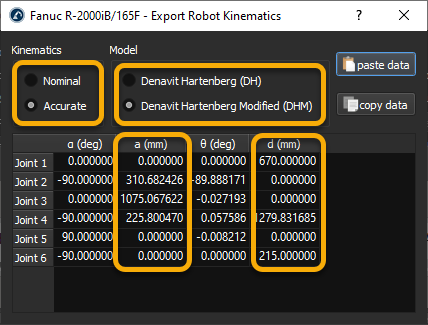
5.Assegureu-vos d'utilitzar la cinemàtica precisa. La nominal es pot utilitzar per comparar-la amb els paràmetres DH predeterminats del controlador.
6.Utilitzeu el model Denavit-Hartenberg modificat per modificar els paràmetres del controlador.
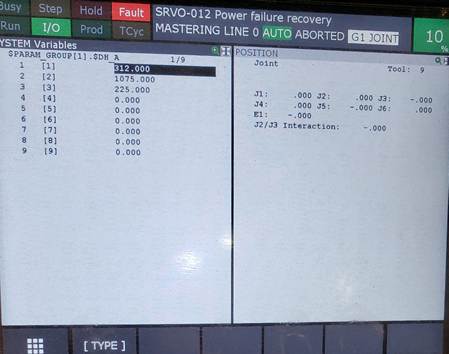
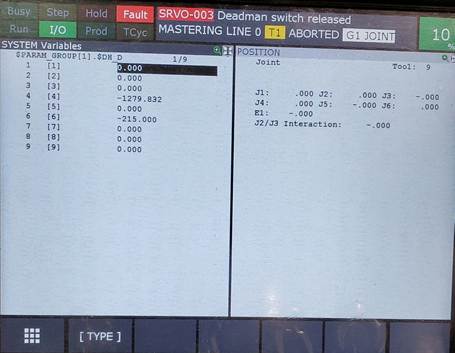
7.Al teach pendant del robot, obriu Variables del sistema -> $PARAM_GROUP[1].
8.Trobeu els paràmetres $DH_A i $DH_D.
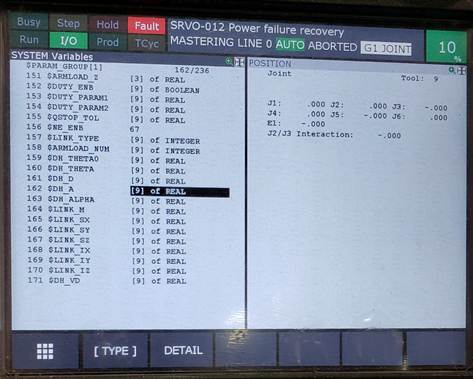
9.Modifiqueu els valors de DH amb els valors a i d de la finestra d'Exportació de cinemàtica de robot.