Configuració del controlador
Podeu configurar paràmetres addicionals del controlador utilitzant el fitxer INI. Això us permet configurar com mapegeu els eixos externs.
Quan executeu el controlador per primera vegada, generarà un fitxer que conté indicadors per configurar paràmetres avançats del controlador, com ara el mapeig d'eixos externs. La ubicació d'aquest fitxer de configuració es pot trobar al principi del registre del controlador, a la línia que comença amb "Loading settings".
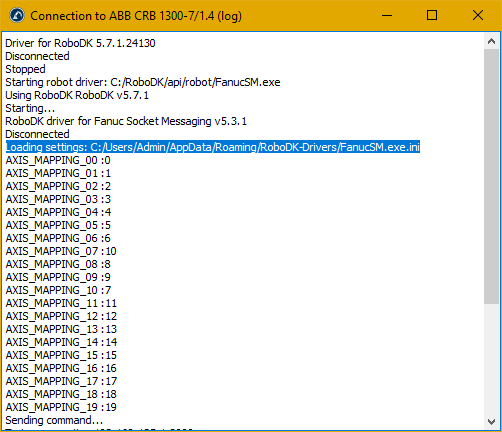
Podeu obrir aquest fitxer amb qualsevol editor de text i hi trobareu una llista dels eixos utilitzats per RoboDK i els eixos corresponents del costat del controlador de robots Fanuc. A més, podeu habilitar la impressió de depuració addicional i canviar el nombre de grups de moviment que s'utilitzaran.
Si, per exemple, l'eix 8 de RoboDK correspon a l'eix 9 del controlador del robot, simplement canvieu el número de la dreta pel valor correcte. Podeu veure la correspondència configurada al missatge d'inici que hi ha sota el missatge "Loading settings".
Els eixos 0-9 són el grup de moviment 1 i els eixos 10-17 són el grup de moviment 2, per tant, si el vostre eix extern està en el segon grup de moviment, correspon a l'eix 10 en el fitxer de configuració.


