Controlador RoboDK per a Fanuc
Podeu establir una connexió entre RoboDK i el controlador del robot Fanuc per moure el robot automàticament des d'un PC connectat amb RoboDK.
Això permet utilitzar l'opció "Executa a robot" de RoboDK per a la programació i depuració en línia. La connexió es pot establir mitjançant una connexió Ethernet estàndard (TCP/IP).
Els controladors de robot ofereixen una alternativa a la programació fora de línia (on un programa es genera i després es transfereix al robot i s'executa). Amb els controladors de robot, és possible executar una simulació directament al robot (programació en línia). Trobareu més informació a la secció Controladors de robot.
Seguiu aquests passos per a configurar el controlador RoboDK per a Fanuc:
1.Descarregueu els fitxers del programa del controlador Fanuc des de l'àrea de clients i transfereu els programes de robot següents al controlador de robot Fanuc:
a.RDK_S3.PC→ Aquest és el programa principal que gestiona la comunicació a través de l'S3 (port de comunicació de sòcol 3 – S3). Assegureu-vos de seleccionar la versió correcta (els controladors de robots Fanuc més recents requereixen utilitzar la versió de la carpeta V9).
b.GO_MJ.TP
c.GO_ML.TP
d.GO_MC.TP
e.GO_PROG.TP
Seguiu aquests passos al pendant d'ensenyament del robot per preparar la comunicació entre el vostre robot Fanuc i RoboDK:
1.Seleccioneu Menú-(Següent)-Sistema-[TYPE]-Variables.
a.Seleccioneu $HOSTS_CFG (mantingueu premuda la tecla Shift mentre premeu la tecla de fletxa avall per desplaçar-vos més ràpidament cap avall)
b.Seleccioneu el número 3
c.Establiu $SERVER_PORT a 2000
($HOSTS_CFG[3].$SERVER_PORT = 2000)
2.Seleccioneu Menú-Configuració
3.Seleccioneu [TYPE]-Host comm
4.Seleccioneu [SHOW]-Servidors
5.Seleccioneu "S3"-Enter.
a.Establiu el nom de protocol a SM
b.Al nom de port, si hi ha diversos ports disponibles: establiu el port a P3 (o al port corresponent).
c.Establiu el temps d'inactivitat a 9999
d.Establiu l'estat d'inici a [CHOICE] START
e.Establiu l'estat actual a STARTED:
Per fer-ho, seleccioneu [ACTION]-DEFINE, i després [ACTION]-START
6.Inicieu el programa RDK_S3:
a.Seleccioneu el botó Select del pendant d'ensenyament.
b.Desplaceu-vos cap avall cap al programa RDK_S3
c.Seleccioneu Enter (botó del pendant d'ensenyament)
d.Seleccioneu Shift-Reset i Shift-Forward per iniciar el programa
Hauríeu de veure el missatge RUNNING al pendant d'ensenyament. Si el programa no s'ha executat correctament, és probable que no tingueu una opció de robot (PC Interface o User Socket Messaging) o que no hàgiu agafat la versió correcta del programa de PC.
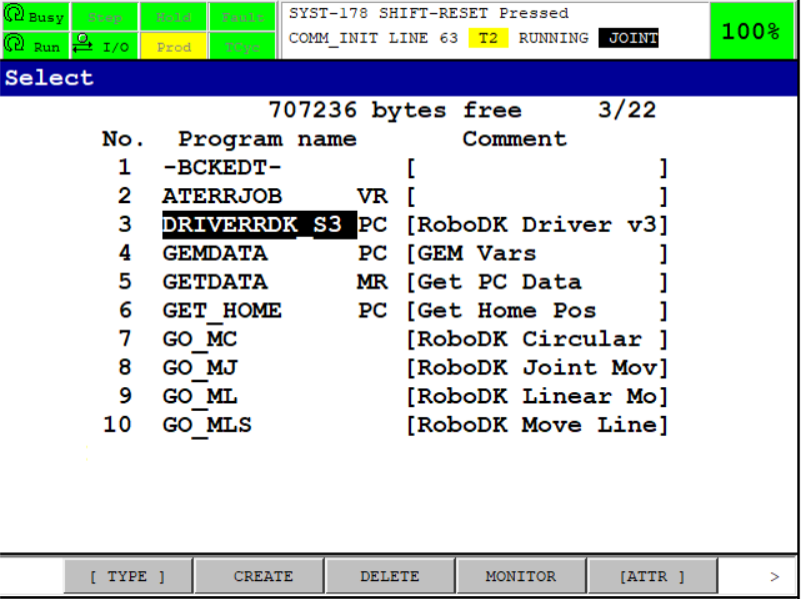
7.A RoboDK, proporcioneu la IP del robot i seleccioneu Connectar per connectar-vos al robot.
Configuració del controlador
Podeu configurar paràmetres addicionals del controlador utilitzant el fitxer INI. Això us permet configurar com mapegeu els eixos externs.
Quan executeu el controlador per primera vegada, generarà un fitxer que conté indicadors per configurar paràmetres avançats del controlador, com ara el mapeig d'eixos externs. La ubicació d'aquest fitxer de configuració es pot trobar al principi del registre del controlador, a la línia que comença amb "Loading settings".
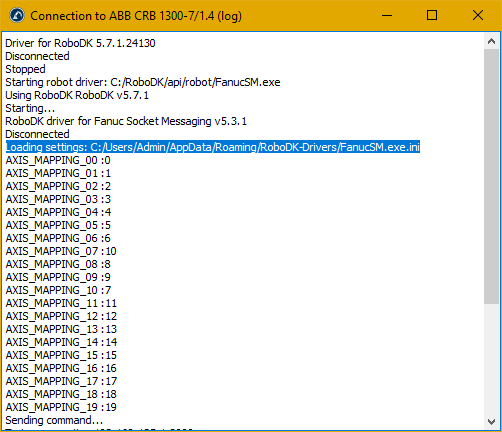
Podeu obrir aquest fitxer amb qualsevol editor de text i hi trobareu una llista dels eixos utilitzats per RoboDK i els eixos corresponents del costat del controlador de robots Fanuc. A més, podeu habilitar la impressió de depuració addicional i canviar el nombre de grups de moviment que s'utilitzaran.
Si, per exemple, l'eix 8 de RoboDK correspon a l'eix 9 del controlador del robot, simplement canvieu el número de la dreta pel valor correcte. Podeu veure la correspondència configurada al missatge d'inici que hi ha sota el missatge "Loading settings".
Els eixos 0-9 són el grup de moviment 1 i els eixos 10-17 són el grup de moviment 2, per tant, si el vostre eix extern està en el segon grup de moviment, correspon a l'eix 10 en el fitxer de configuració.


