Recuperar les articulacions del robot
Seguiu aquests passos al pendant d'ensenyament Fanuc per obtenir les articulacions del vostre robot real.
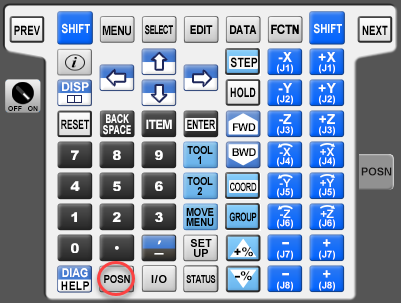
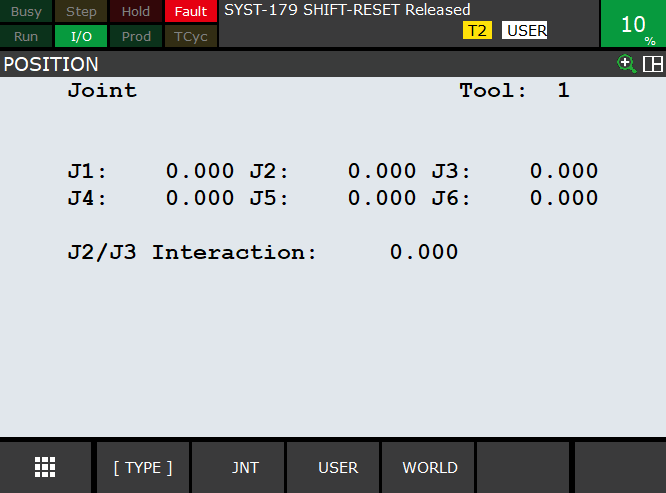
1.Seleccioneu POSN (botó al pendant d'ensenyament) per veure la posició actual del robot
2.Seleccioneu JNT a la pantalla o seleccioneu COORD (botó al pendant d'ensenyament) per seleccionar el mode d'articulació.