Robots Han's
Aquesta secció de la documentació ofereix una visió general del funcionament típic dels robots Han's mitjançant RoboDK per enviar un programa al controlador Han's.
Transferiu un programa al controlador Han's
Podeu importar manualment els programes de robot generats des de RoboDK al vostre controlador de robots Han's.
Heu de seguir aquests passos per importar un programa de RoboDK al controlador Han's:
1.Inicieu el controlador Han's i connecteu-vos al robot.
2.A RoboDK, feu clic amb el botó dret al programa que vulgueu importar i seleccioneu Genera programa de robot com a….
3.RoboDK us demanarà que deseu dos fitxers: un és un script línia per línia dels comandaments que s'enviaran al controlador i l'altre és un fitxer .json que s'haurà de pujar al controlador.
4.Seleccioneu la ubicació on vulgueu desar cada fitxer; el fitxer .json es pot desar en una unitat USB per importar-lo al controlador com a programa.
5.Al controlador, navegueu a la pestanya Programa.
6.A la dreta del nom "Programa actual" hi ha una icona de carpeta. Seleccioneu aquesta icona per obrir la llista de fitxers de programa.
7.Seleccioneu el botó «Importa» a la part inferior de la llista.
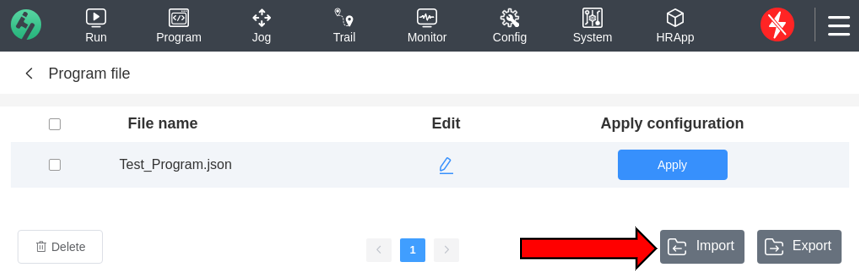
8.Localitzeu el fitxer .json generat per RoboDK al disc USB i seleccioneu-lo.
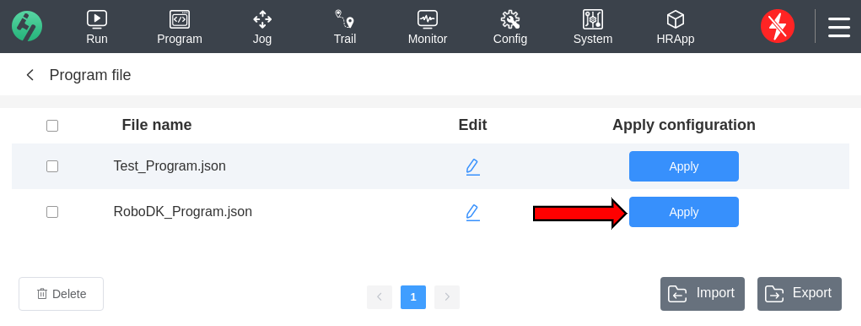
9.Feu clic a "Aplica" per establir el programa importat com a programa actiu.
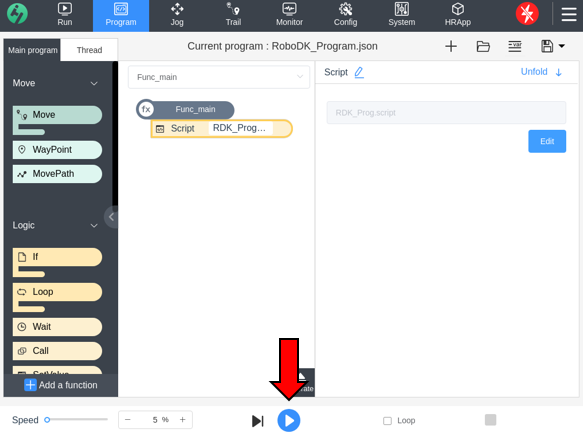
10.El programa de RoboDK s'importarà com una funció que crida un script.
11.Seleccioneu el botó blau d'inici per a executar el programa al robot.