Robots Hanwha
RoboDK és compatible amb tots els controladors de robots Hanwha. Podeu crear simulacions i programes de robots per a Hanwha i també podeu moure el robot Hanwha real des de RoboDK utilitzant el controlador.
Controlador RoboDK per a Hanwha
Els controladors de robots ofereixen una alternativa a la programació fora de línia. Amb els controladors de Hanwha podeu moure un robot directament des de RoboDK mentre simuleu el vostre programa (programació en línia). Trobareu més informació a la secció Controladors de robots.
Seguiu els passos següents per configurar RoboDK perquè funcioni amb robots Hanwha.
Pas 1. Configuració de l'adreça IP del robot
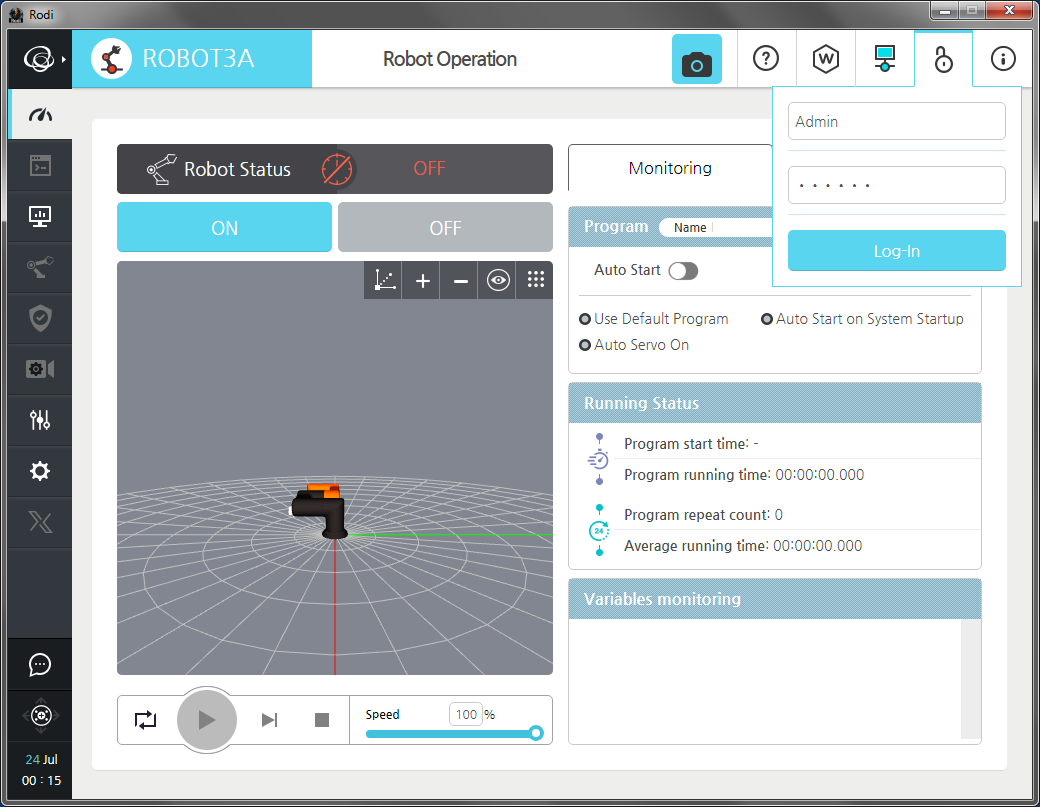
1.Inicieu la sessió com a administrador
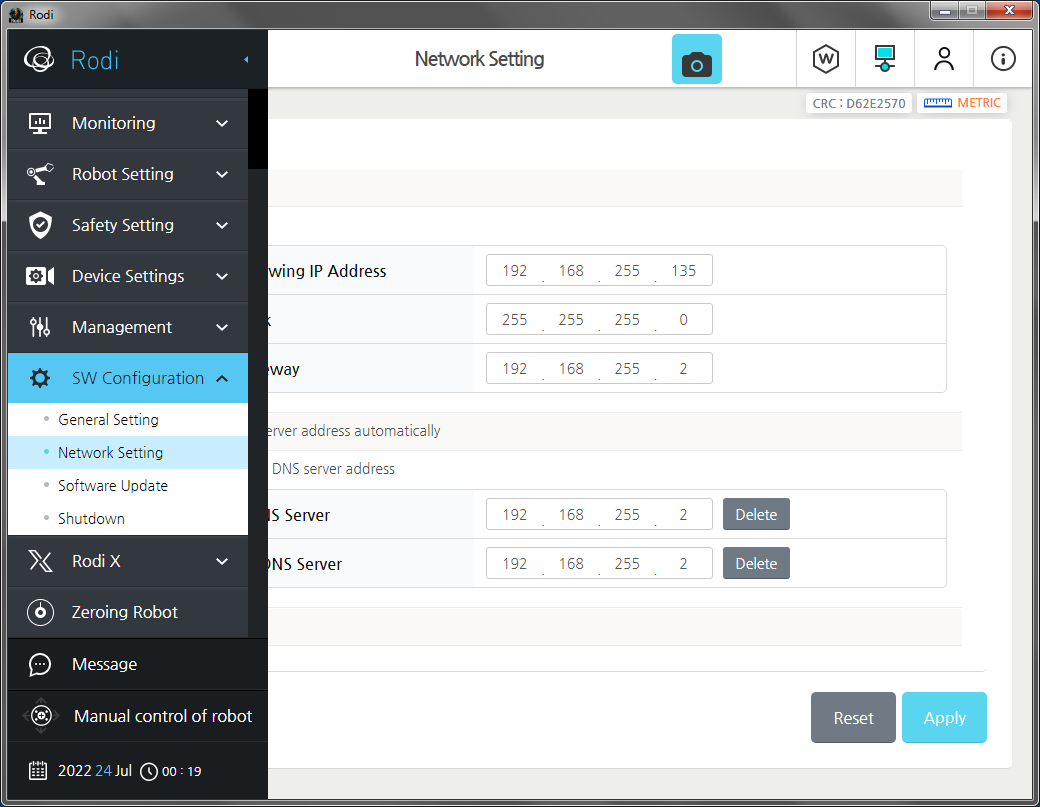
2.Obriu Configuració de SW ⇒ Configuració de xarxa i ompliu els paràmetres de la vostra xarxa local, en particular l'adreça IP i la màscara de subxarxa. Feu clic a Aplica i accepteu reiniciar si el sistema us ho demana.
Pas 2. Instal·leu el plug-in RoboDK Connector
1.Inicieu la sessió com a administrador
2.Prepareu una unitat flash USB amb el fitxer RoboDK.asar i connecteu-la al controlador del robot o al pendant d'ensenyament.
3.Obriu Gestió ⇒ Rodi-X Plug-in i feu clic al botó Afegeix per obrir el diàleg Selecciona fitxer.
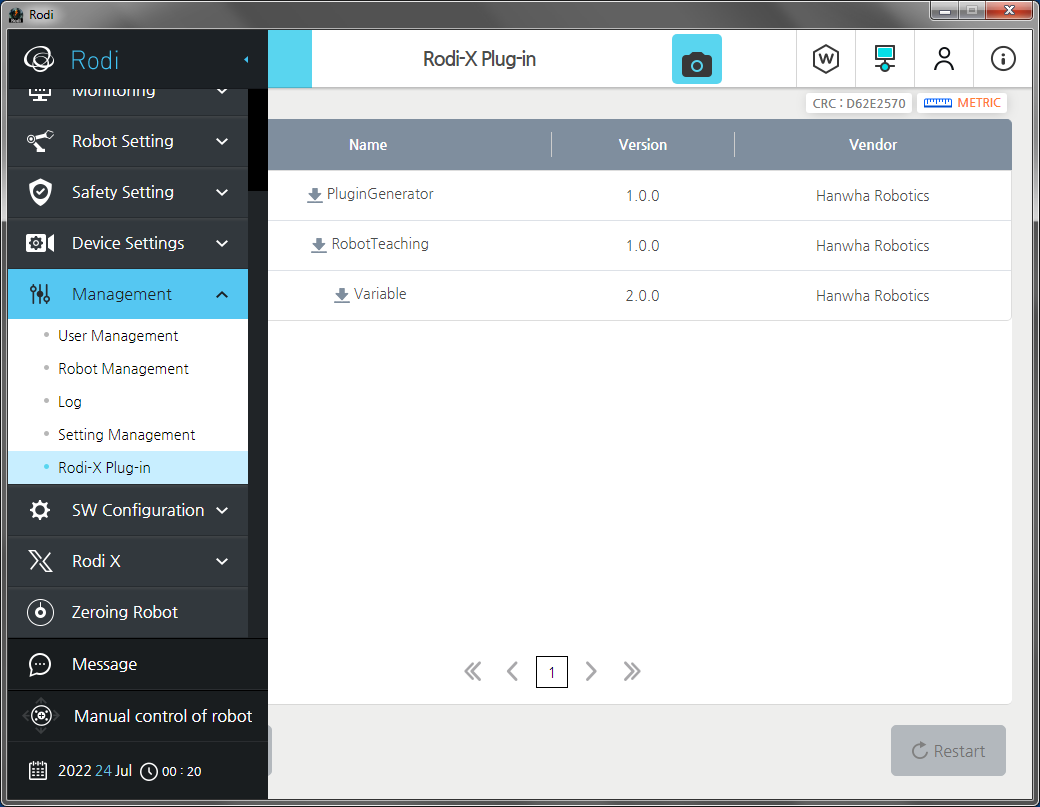
4.Seleccioneu RoboDK.asar i feu clic a D'acord.
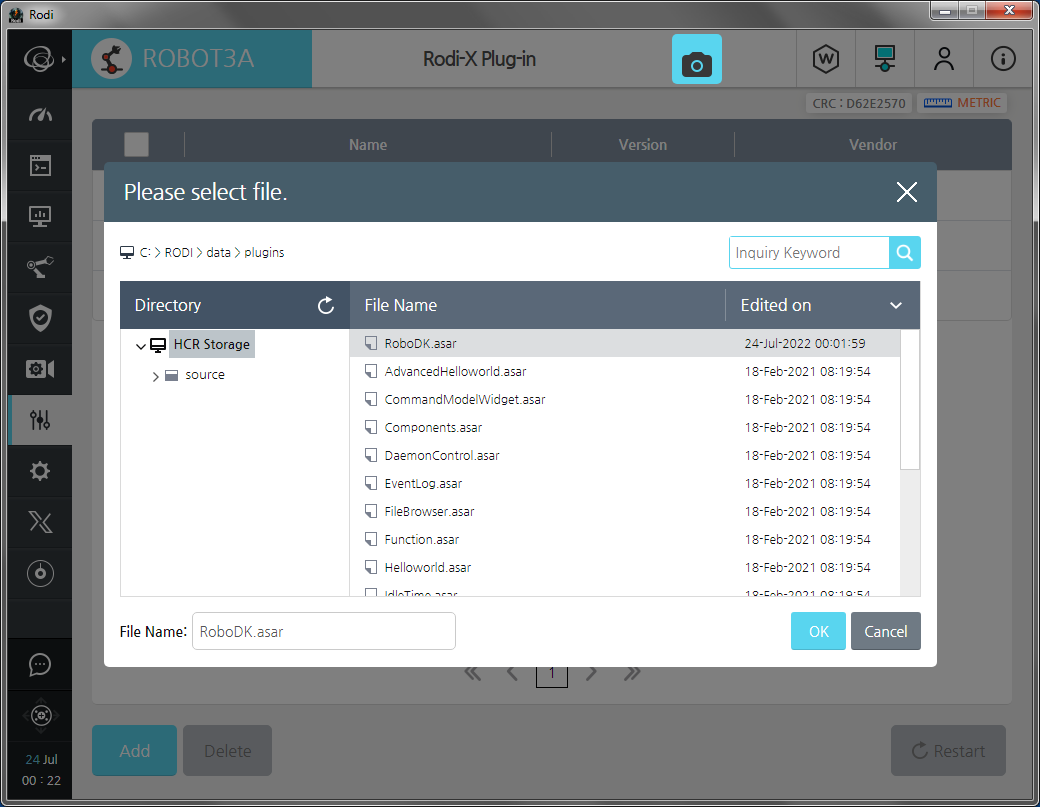
5.Premeu el botó Reinicia.
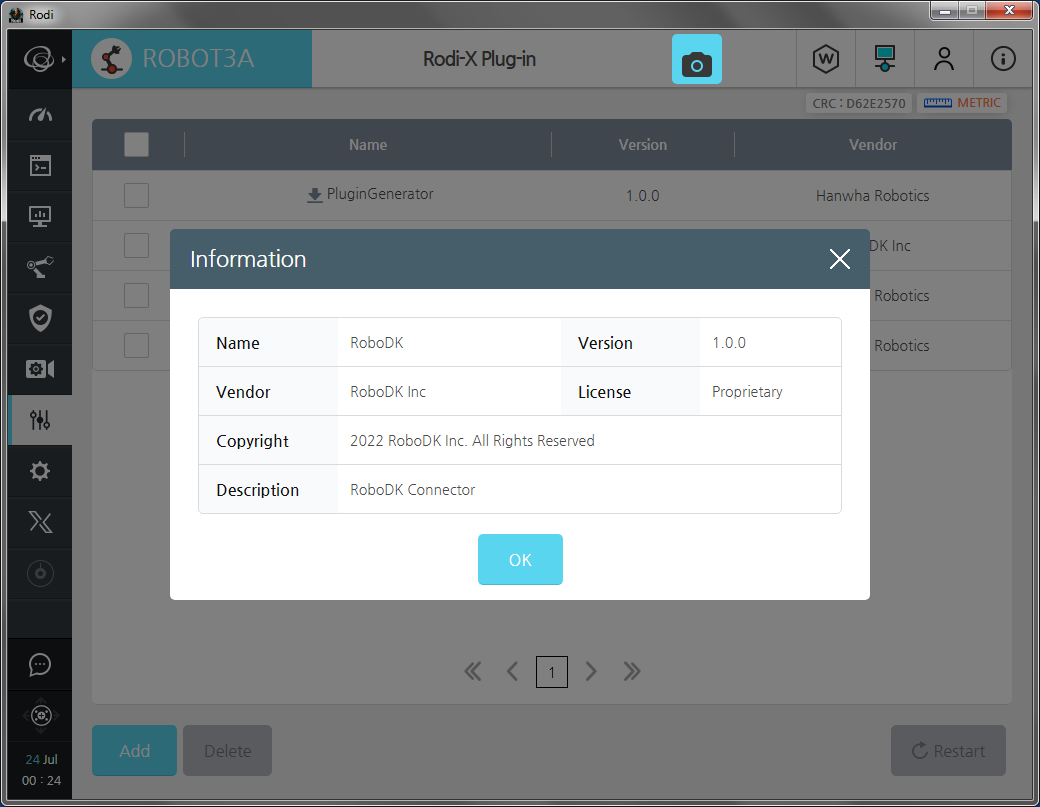
6.Després de recarregar, podreu veure informació sobre el plug-in.
7.Obriu Rodi X ⇒ RoboDK i assegureu-vos que el camp Estat del servidor no contingui missatges d'error. Si el port TCP 7000 sembla estar ocupat per una altra aplicació, el podeu canviar introduint un altre valor al camp Port de comunicació i fent clic a Aplica.
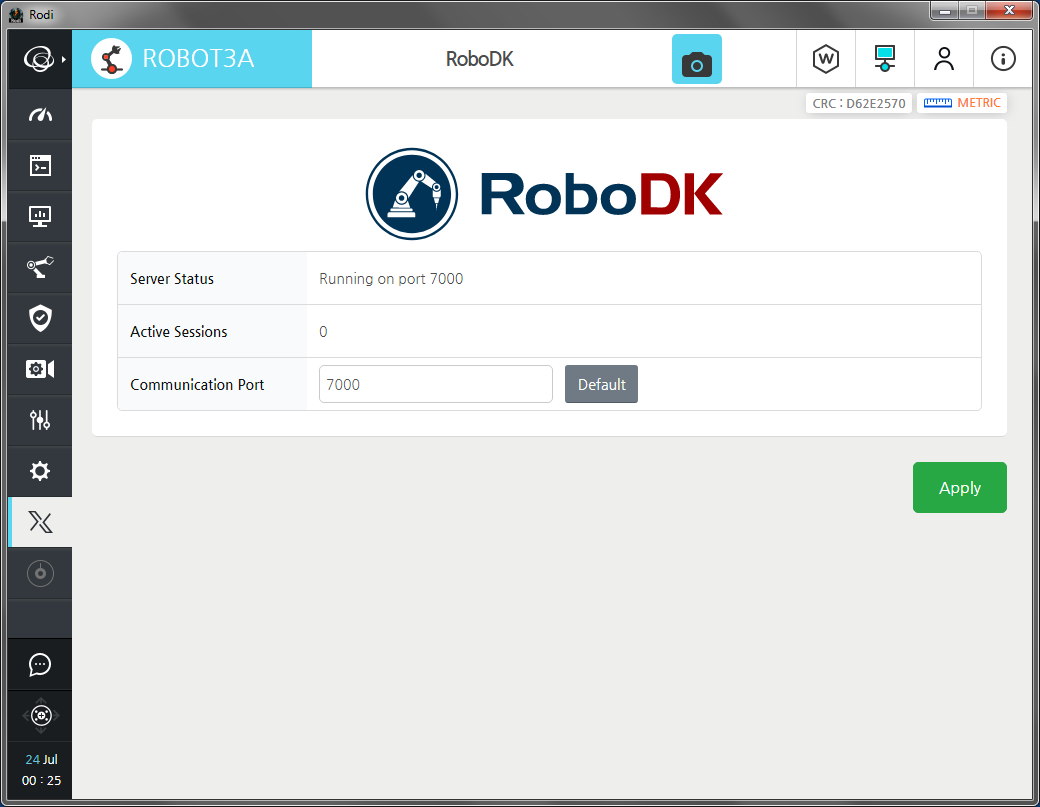
8.Ara el robot està a punt per al control remot.
Pas 3. Configuració de la connexió de RoboDK
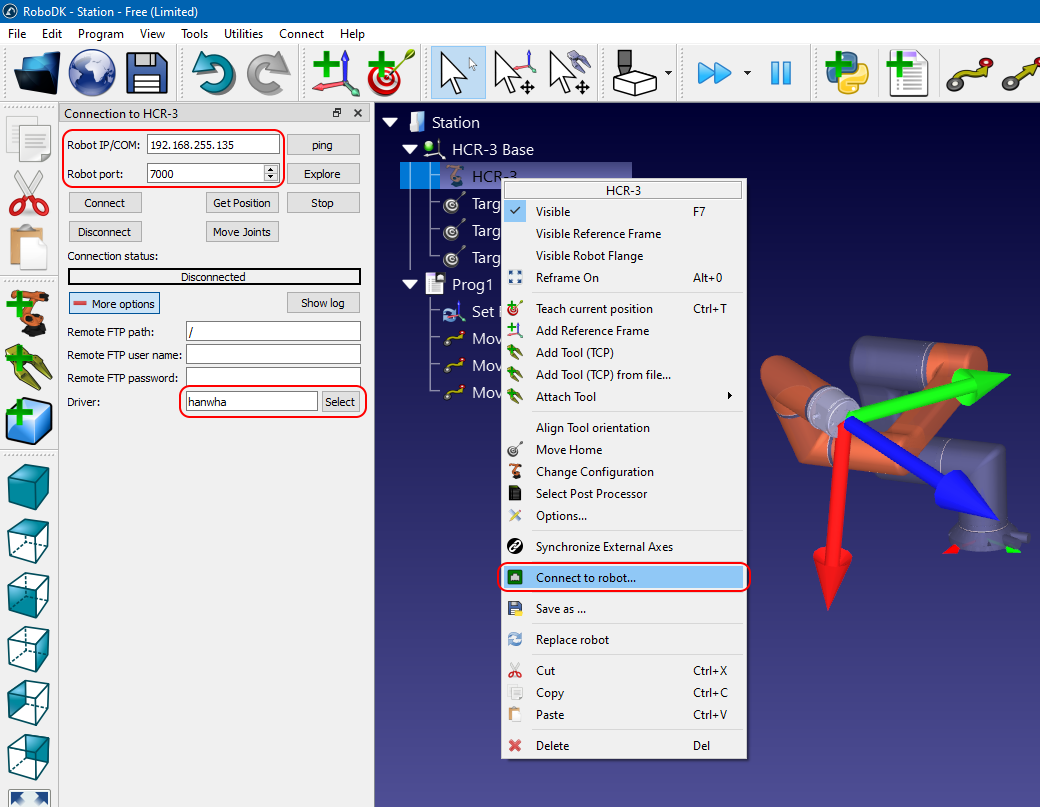
1.Configureu el vostre projecte de RoboDK i col·loqueu-hi un dels robots Hanwha. Per exemple, el HCR-3.
2.Feu clic amb el botó dret al robot a l'arbre del projecte i seleccioneu Connectar al robot...
3.A la finestra de connexió a l'HCR-3, ompliu els camps IP/COM del robot i Port del robot (utilitzeu l'adreça IP del robot i el número de port del plug-in de RoboDK).
4.A la mateixa finestra, feu clic al botó Més opcions i escriviu Hanwha al camp Controlador (o feu servir el botó Seleccionar per triar el controlador adequat de la llista).
5.Feu clic al botó Connectar i, si tots els paràmetres són correctes, veureu "Llest" a la barra d'estat de la connexió.