Controlador de RoboDK per a JAKA
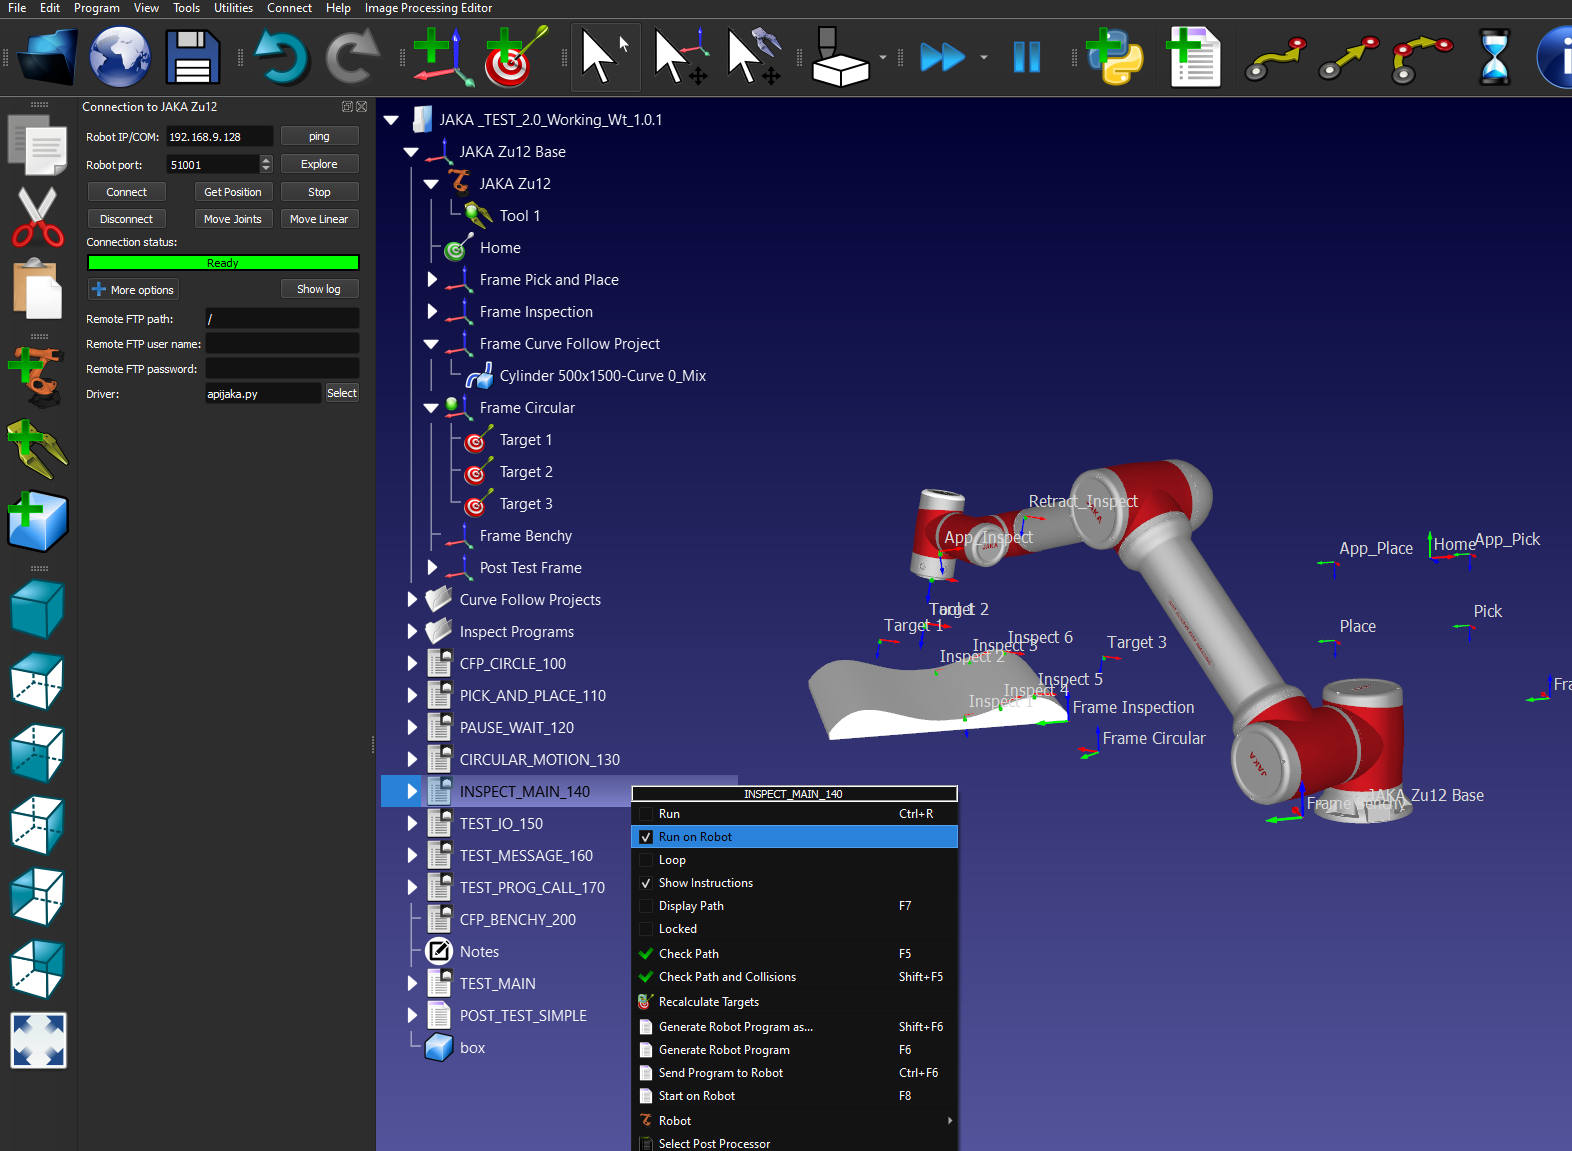
Es pot establir una connexió entre RoboDK i el robot JAKA per moure el robot automàticament des d'un PC connectat amb RoboDK. Això permet utilitzar l'opció «Executa al robot» de RoboDK per a la programació i depuració en línia. La connexió s'estableix a través d'una connexió Ethernet estàndard (TCP/IP).
Seguiu aquests passos per configurar el controlador de RoboDK per a la programació en línia de JAKA:
1.Inicieu l'app JAKA Zu i connecteu-vos al robot des de l'app JAKA Zu.
2.Enceneu i activeu el robot JAKA Zu.
3.A la barra d'eines de RoboDK, seleccioneu Connecta ➔ Connecta robot.
4.A «Més opcions», seleccioneu el controlador JAKA: apijaka.py.
5.Utilitzeu la IP i el port del vostre robot per connectar-lo a RoboDK.
6.Ara podeu moure el robot JAKA directament des de RoboDK
a.Per moure el robot cap a un objectiu a RoboDK, feu doble clic a l'objectiu a l'arbre de l'estació i seleccioneu els botons «Move Joints» o «Move Linear» a la interfície de connexió per efectuar un moviment articular o lineal cap a l'objectiu.
b.Per executar un programa al robot amb el controlador, feu clic amb el botó dret al programa desitjat i seleccioneu l'opció «Executa al robot». A continuació, feu doble clic al programa per executar-lo al robot.