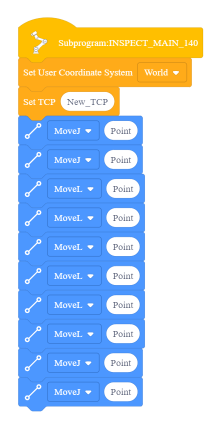
Substituïu manualment el sistema de referència del robot
Els passos següents mostren com configurar manualment el sistema de referència del robot a l'app JAKA Zu.
En primer lloc, heu de crear un sistema de referència personalitzat de JAKA Zu:
1.A JAKA Zu, navegueu a Configuració ➔ Configuració d'operació ➔ Sistema de coordenades d'usuari.
2.Feu clic al botó d'edició per establir els valors X, Y, Z, RX, RY i RZ per a un sistema de referència personalitzat.
3.Seleccioneu Confirmar per desar el sistema de referència a JAKA Zu.
A continuació, heu de substituir el sistema de referència importat pel sistema de referència de JAKA Zu:
4.Seguiu els passos que es detallen a Enviar un programa a JAKA Zu.
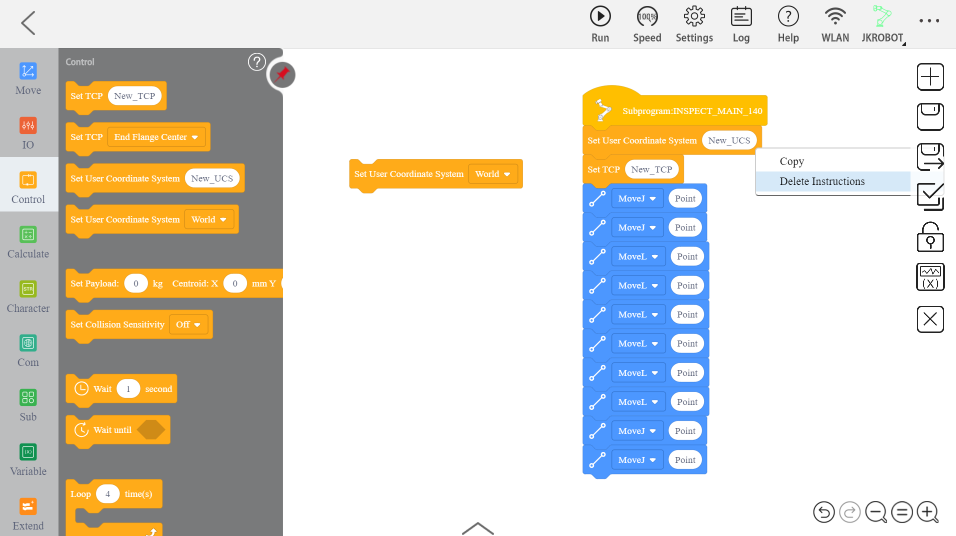
5.Obriu la pestanya Control a la barra lateral i localitzeu la fitxa "Set User Coordinate System" que conté la caixa desplegable.
6.Elimineu la fitxa "New_UCS" que s'ha importat automàticament fent-hi clic amb el botó dret i seleccionant "Suprimeix".
7.Substituïu la fitxa eliminada per la fitxa "Set User Coordinate System" i seleccioneu el sistema de referència personalitzat al menú desplegable.