Comportament del postprocessador
En generar programes de robot per als controladors de robot KUKA KRC, podeu definir els sistemes de coordenades ($BASE) i les eines ($TOOL) amb les mateixes coordenades que vau introduir a RoboDK o amb sistemes de coordenades numerats i eines numerades, respectivament.
Per defecte, RoboDK exporta la posa completa (valors XYZABC) de la vostra eina i del sistema de coordenades de la mateixa manera que les vau introduir a RoboDK. El codi següent mostra un exemple del que RoboDK genera per a un programa de robot KUKA SRC:
; ---- Setting tool (TCP) ----------
; TOOL_DATA[3]={FRAME: X 116.058,Y 0.0,Z 219.481,A 0.0,B 60.0,C 0.0}
$TOOL = {FRAME: X 116.058,Y 0.0,Z 219.481,A 0.0,B 60.0,C 0.0}
; $TOOL=TOOL_DATA[3]
; ----------------------------------
; ---- Setting reference (Base) ----
; BASE_DATA[1]={FRAME: X 640.289,Y -290.0,Z 0.0,A 90.0,B 0.0,C 0.0}
$BASE = {FRAME: X 640.289,Y -290.0,Z 0.0,A 90.0,B 0.0,C 0.0}
; $BASE = BASE_DATA[1]
; ----------------------------------
D'altra banda, si preferiu enllaçar la vostra eina (variable $TOOL) i el sistema de coordenades (variable $BASE) a eines i sistemes de referència numerats, podeu canviar les variables següents al vostre postprocessador:
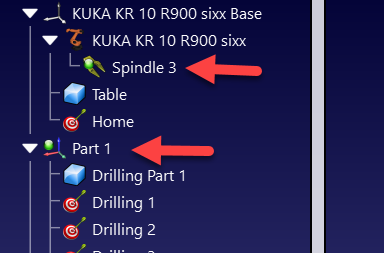
●FRAME_INDEX: Establiu aquesta variable a True per enllaçar el vostre sistema de coordenades a un sistema de referència base numerat. Us heu d'assegurar que el vostre sistema de referència tingui un número a la vostra estació de RoboDK, tal com es mostra a la imatge següent.
●TOOL_INDEX: Establiu aquesta variable a True per enllaçar la vostra eina a una eina numerada. Us heu d'assegurar que la vostra eina tingui un número a la vostra estació de RoboDK, tal com es mostra a la imatge següent.