Configuració automàtica
Requisits previs: RoboDK versió 5.5.2 o superior, sistema operatiu Windows, camí d'instal·lació C:\RoboDK.
1.Obre el comandament d'ordres des de INICI➔Tot arreu → Accessoris → Símbol del sistema de comandament
o INICI→Executa→cmd.
2.Canvieu de directori a C:\RoboDK\bin i executeu kukabridge.exe mitjançant les ordres següents:
c:
cd C:\RoboDK\bin
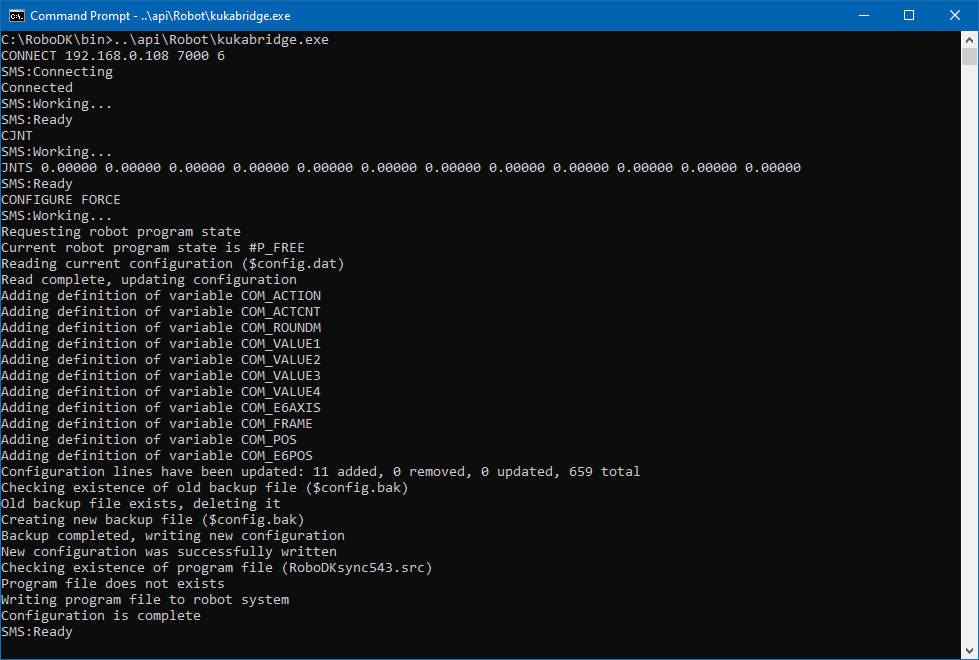
..\api\Robot\kukabridge.exe
3.Ara el controlador KUKA Bridge s'està executant en mode interactiu.
4.Establiu una connexió amb el sistema de control introduint CONNECT <adreça IP del robot> <port> <nombre d'eixos del robot>, p. ex.:
CONNECT 172.1.1.10 7000 6
5.Si s'ha completat amb èxit, veureu la sortida següent:
SMS:Connecting
Connected
SMS:Working...
SMS:Ready
6.Sol·liciteu la posició actual de les articulacions del robot escrivint l'ordre CJNT:
CJNT
SMS:Working...
JNTS 0.00000 0.00000 0.00000 0.00000 0.00000 0.00000 0.00000 0.00000 0.00000 0.00000 0.00000 0.00000
SMS:Ready
7.Realitzeu la configuració automàtica amb l'ordre CONFIGURE FORCE:
CONFIGURE FORCE
SMS:Working...
Requesting robot program state
Current robot program state is #P_FREE
Reading current configuration ($config.dat)
Read complete, updating configuration
Adding definition of variable COM_ACTION
Adding definition of variable COM_ACTCNT
Adding definition of variable COM_ROUNDM
Adding definition of variable COM_VALUE1
Adding definition of variable COM_VALUE2
Adding definition of variable COM_VALUE3
Adding definition of variable COM_VALUE4
Adding definition of variable COM_E6AXIS
Adding definition of variable COM_FRAME
Adding definition of variable COM_POS
Adding definition of variable COM_E6POS
Configuration lines have been updated: 11 added, 0 removed, 0 updated, 659 total
Checking existence of old backup file ($config.bak)
Old backup file exists, deleting it
Creating new backup file ($config.bak)
Backup completed, writing new configuration
New configuration was successfully written
Checking existence of program file (RoboDKsync543.src)
Program file does not exists
Writing program file to robot system
Configuration is complete
SMS:Ready
8.Ara el vostre robot està a punt per treballar, només heu de seleccionar i executar el programa RoboDKsyncVER.src (on VER és la versió del programa de sincronització, p. ex. 543).


