Obtenció de les articulacions del robot
Els passos següents us permeten obtenir les articulacions del robot des del vostre robot:
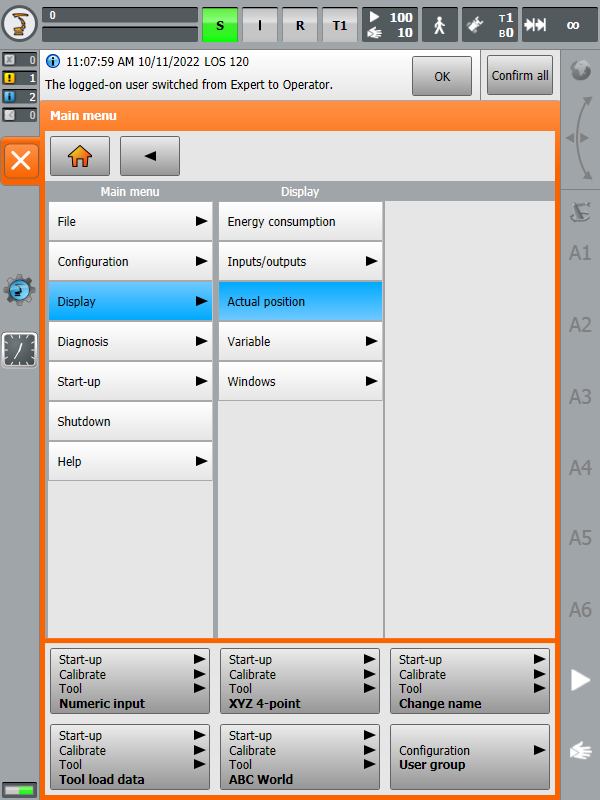
1.Seleccioneu
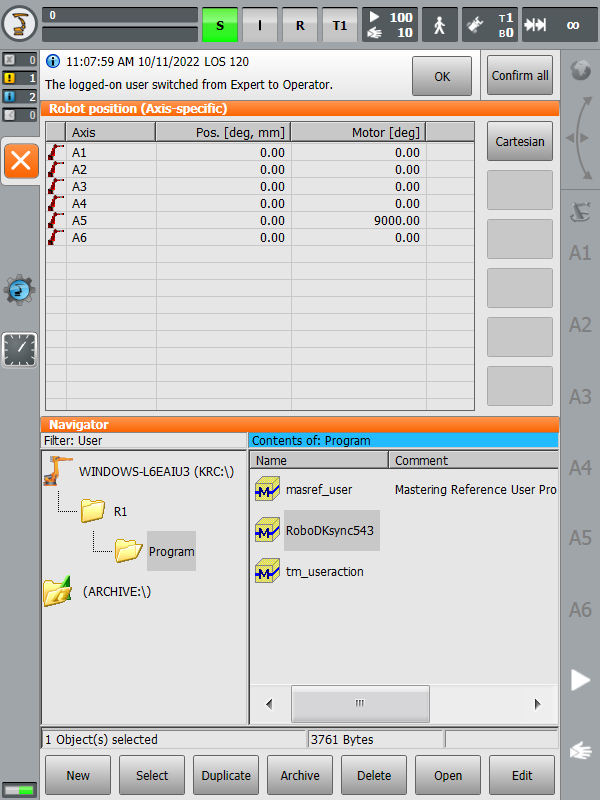
2.Seleccioneu el mode Joints i utilitzeu la columna esquerra per llegir les articulacions del robot
Consell: És possible obtenir les articulacions del robot amb més precisió (5 decimals) supervisant la variable $AXIS_ACT o simplement utilitzant el controlador de robot RoboDK per a KUKA i seleccionant el botó Obtenir articulacions del robot


