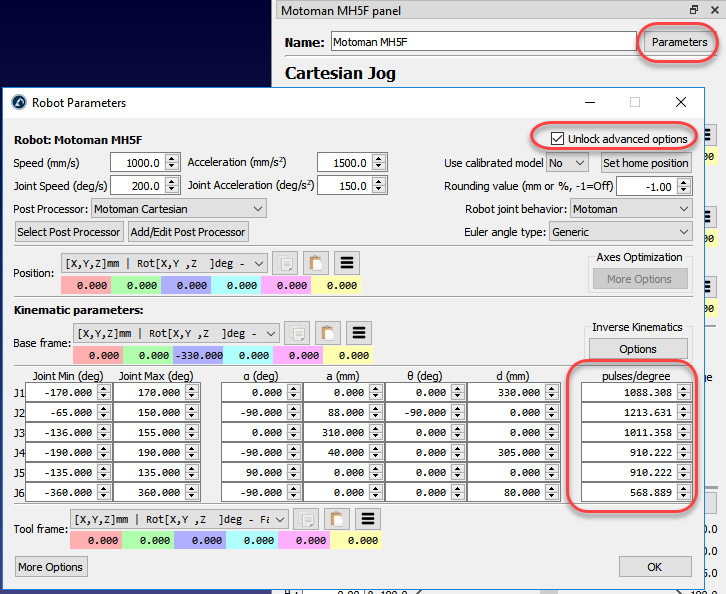
Actualitzeu la informació de polsos per grau
Els robots Yaskawa Motoman requereixen conèixer la relació de polsos per grau de tots els eixos del robot per convertir els valors angulars de les articulacions a polsos i viceversa. RoboDK genera automàticament programes amb la informació de polsos correcta si la relació de polsos per grau es proporciona correctament als paràmetres del robot.
Podeu carregar el fitxer ALL.PRM del vostre controlador Yaskawa Motoman a RoboDK per extreure automàticament la relació de polsos per grau. El fitxer ALL.PRM hauria d'estar disponible quan feu una còpia de seguretat completa del controlador. Els passos següents demostren el procediment a seguir en aquest cas:
1.Obriu el vostre robot a RoboDK.
2.Arrossegueu i deixeu anar el fitxer ALL.PRM a RoboDK per obrir-lo.
3.Accepteu els canvis i hauríeu de veure la informació de polsos/grau actualitzada per al vostre robot. És possible que vegeu un missatge d'advertiment si no heu seleccionat el robot correcte.
4.La informació de polsos/grau es desa amb el fitxer del vostre projecte RDK. També podeu desar el robot fent clic amb el botó dret i seleccionant "Desa com..." i substituir aquest robot en altres projectes fent clic amb el botó dret en un robot i seleccionant "Substitueix robot".
Seguiu aquests passos per comprovar si aquesta informació està disponible per al vostre robot (o per actualitzar-la):
1.Feu doble clic al vostre robot Yaskawa Motoman a RoboDK
2.Seleccioneu Paràmetres
3.Seleccioneu Desbloqueja opcions avançades
4.Reviseu o actualitzeu els valors de polsos/grau per a cada articulació
Un cop s'hagi actualitzat aquesta informació, podeu generar els vostres programes amb la informació correcta de polsos/grau.