Controlador RoboDK per a Yaskawa Motoman
Els controladors de robot ofereixen una alternativa a la programació fora de línia. Amb els controladors Yaskawa/Motoman podeu moure un robot directament des de RoboDK mentre simuleu el vostre programa (programació en línia). Trobareu més informació a la secció Controladors de robot.
Des de la versió 4.2 de RoboDK, podeu connectar-vos al controlador del robot utilitzant el controlador de robot de RoboDK amb el protocol High-Speed Ethernet Server (HSE) i el controlador anomenat MotomanHSE. Aquest controlador no requereix que tingueu l'opció de programari MotoCom. Aquest protocol de comunicació (també anomenat "Remote") està disponible per defecte amb els controladors de robots Yaskawa recents. Aquest protocol permet moure i supervisar el robot des d'un ordinador amb una velocitat de refresc de 70 Hz.
Seleccioneu Connectar-Connectar al robot, introduïu la IP del robot i seleccioneu Connectar (podeu ignorar el port). Assegureu-vos d'utilitzar el camí del controlador més recent que admeti el protocol HSE (MotomanHSE).
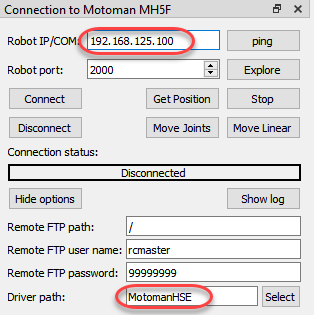
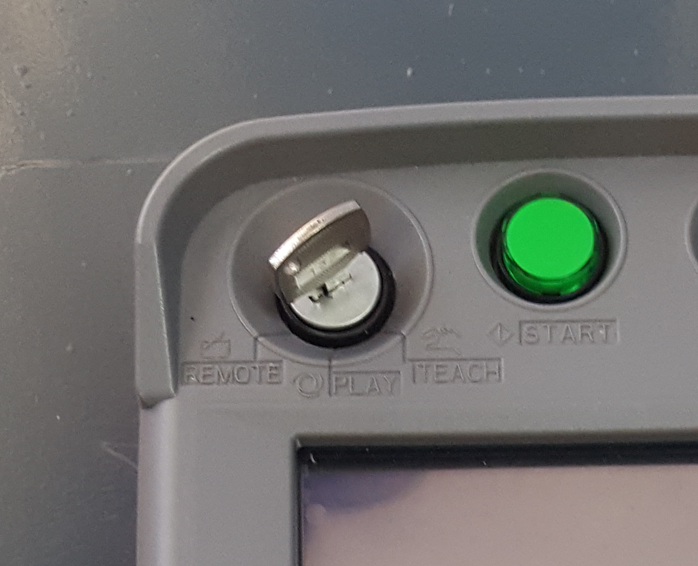
Això permet utilitzar l'opció "Run on robot" de RoboDK per a la programació i depuració en línia. La connexió es pot establir mitjançant una connexió Ethernet estàndard (TCP/IP - UDP).
La configuració s'hauria de fer automàticament i no cal configurar res d'específic al costat del controlador del robot.
Els controladors següents funcionen amb el controlador High-Speed Ethernet Server:
●DX100
●DX200
●FS100
●NX100
●YR1000
També es pot establir una connexió entre RoboDK i qualsevol robot Motoman per moure el robot automàticament des d'un PC connectat mitjançant RoboDK, l'opció de programari MotoCom de Motoman i el controlador apimotoman.


