Robots Yaskawa Motoman
RoboDK és compatible amb tots els controladors de robots Yaskawa Motoman des dels controladors XRC. Podeu crear fitxers de programa JBI directament des de RoboDK i desplaçar el robot real des de RoboDK utilitzant el controlador per a robots Yaskawa Motoman.
Per defecte, quan genereu un programa JBI des de RoboDK, és possible que vegeu els objectius generats en polsos. Algunes operacions, com ara canviar l'eina des del vostre programa (SETTOOL) o editar objectius cartesians (Relative Job), requereixen opcions de programari específiques. Si voleu generar programes utilitzant coordenades cartesianes, podeu canviar el controlador per defecte a Motoman Cartesian.
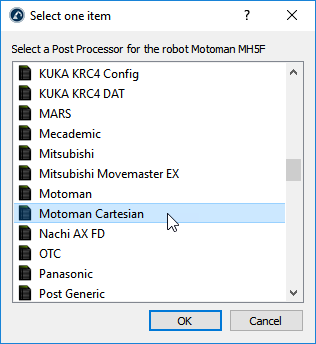
Trobareu més informació sobre els postprocessadors i com personalitzar-los a la secció de postprocessadors.
Controlador RoboDK per a Yaskawa Motoman
Els controladors de robot ofereixen una alternativa a la programació fora de línia. Amb els controladors Yaskawa/Motoman podeu moure un robot directament des de RoboDK mentre simuleu el vostre programa (programació en línia). Trobareu més informació a la secció Controladors de robot.
Des de la versió 4.2 de RoboDK, podeu connectar-vos al controlador del robot utilitzant el controlador de robot de RoboDK amb el protocol High-Speed Ethernet Server (HSE) i el controlador anomenat MotomanHSE. Aquest controlador no requereix que tingueu l'opció de programari MotoCom. Aquest protocol de comunicació (també anomenat "Remote") està disponible per defecte amb els controladors de robots Yaskawa recents. Aquest protocol permet moure i supervisar el robot des d'un ordinador amb una velocitat de refresc de 70 Hz.
Seleccioneu Connectar-Connectar al robot, introduïu la IP del robot i seleccioneu Connectar (podeu ignorar el port). Assegureu-vos d'utilitzar el camí del controlador més recent que admeti el protocol HSE (MotomanHSE).
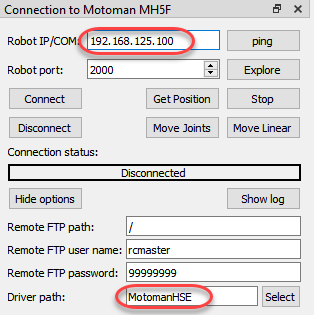
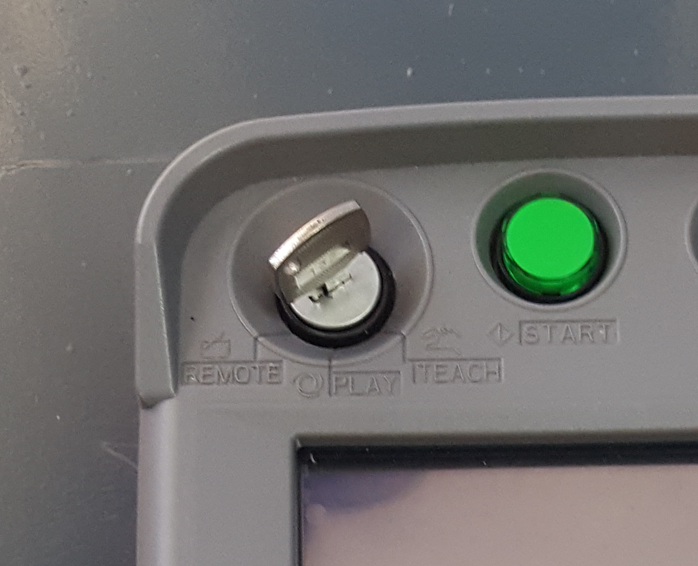
Això permet utilitzar l'opció "Run on robot" de RoboDK per a la programació i depuració en línia. La connexió es pot establir mitjançant una connexió Ethernet estàndard (TCP/IP - UDP).
La configuració s'hauria de fer automàticament i no cal configurar res d'específic al costat del controlador del robot.
Els controladors següents funcionen amb el controlador High-Speed Ethernet Server:
●DX100
●DX200
●FS100
●NX100
●YR1000
També es pot establir una connexió entre RoboDK i qualsevol robot Motoman per moure el robot automàticament des d'un PC connectat mitjançant RoboDK, l'opció de programari MotoCom de Motoman i el controlador apimotoman.
Actualitzeu la informació de polsos per grau
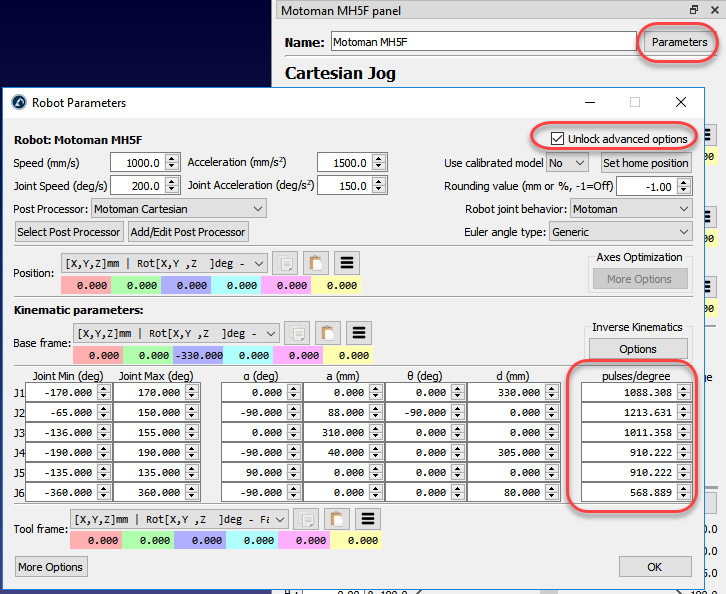
Els robots Yaskawa Motoman requereixen conèixer la relació de polsos per grau de tots els eixos del robot per convertir els valors angulars de les articulacions a polsos i viceversa. RoboDK genera automàticament programes amb la informació de polsos correcta si la relació de polsos per grau es proporciona correctament als paràmetres del robot.
Podeu carregar el fitxer ALL.PRM del vostre controlador Yaskawa Motoman a RoboDK per extreure automàticament la relació de polsos per grau. El fitxer ALL.PRM hauria d'estar disponible quan feu una còpia de seguretat completa del controlador. Els passos següents demostren el procediment a seguir en aquest cas:
1.Obriu el vostre robot a RoboDK.
2.Arrossegueu i deixeu anar el fitxer ALL.PRM a RoboDK per obrir-lo.
3.Accepteu els canvis i hauríeu de veure la informació de polsos/grau actualitzada per al vostre robot. És possible que vegeu un missatge d'advertiment si no heu seleccionat el robot correcte.
4.La informació de polsos/grau es desa amb el fitxer del vostre projecte RDK. També podeu desar el robot fent clic amb el botó dret i seleccionant "Desa com..." i substituir aquest robot en altres projectes fent clic amb el botó dret en un robot i seleccionant "Substitueix robot".
Seguiu aquests passos per comprovar si aquesta informació està disponible per al vostre robot (o per actualitzar-la):
1.Feu doble clic al vostre robot Yaskawa Motoman a RoboDK
2.Seleccioneu Paràmetres
3.Seleccioneu Desbloqueja opcions avançades
4.Reviseu o actualitzeu els valors de polsos/grau per a cada articulació
Un cop s'hagi actualitzat aquesta informació, podeu generar els vostres programes amb la informació correcta de polsos/grau.