Configuració del node d'escolta
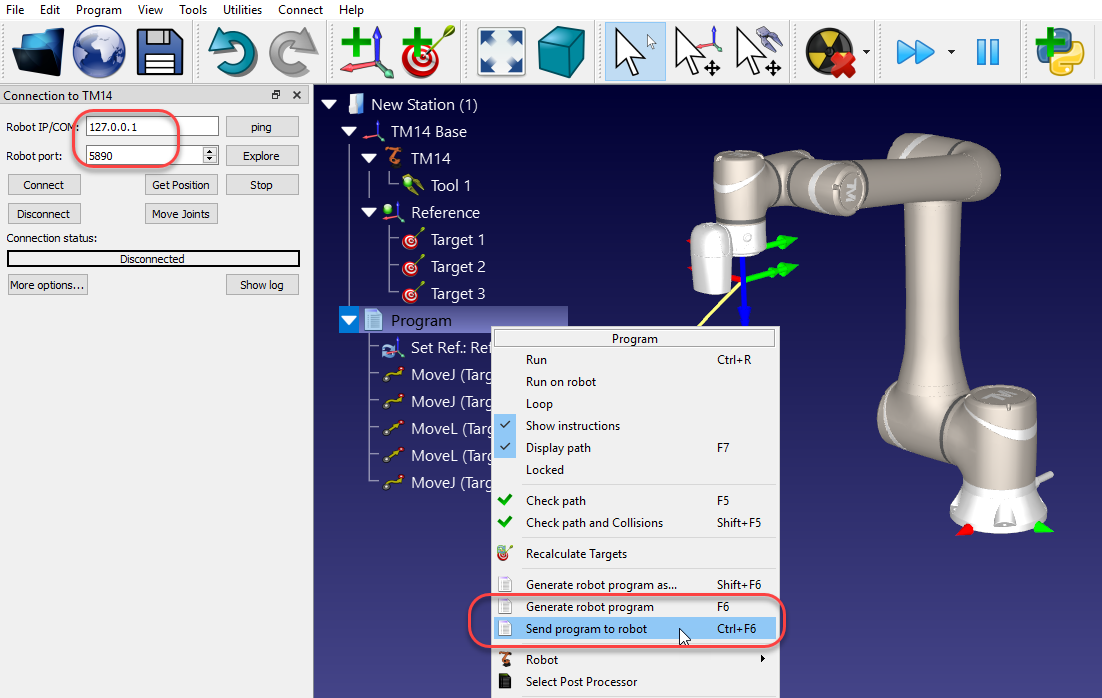
Podeu executar programes al vostre robot Omron-TM directament des de RoboDK utilitzant el controlador RoboDK per a Omron-TM. També podeu generar programes com a fitxers de script que s'envien a través del protocol TCP/IP. En ambdós casos, heu d'assegurar-vos que el robot estigui en un node d'escolta. Aquesta secció descriu com configurar la comunicació a RoboDK i al robot Omron-TM.
És possible seleccionar entre diferents postprocessadors o personalitzar-los per definir la manera com es generen els programes fora de línia i s'executen (per exemple, per donar suport a una pinça o a sensors externs).
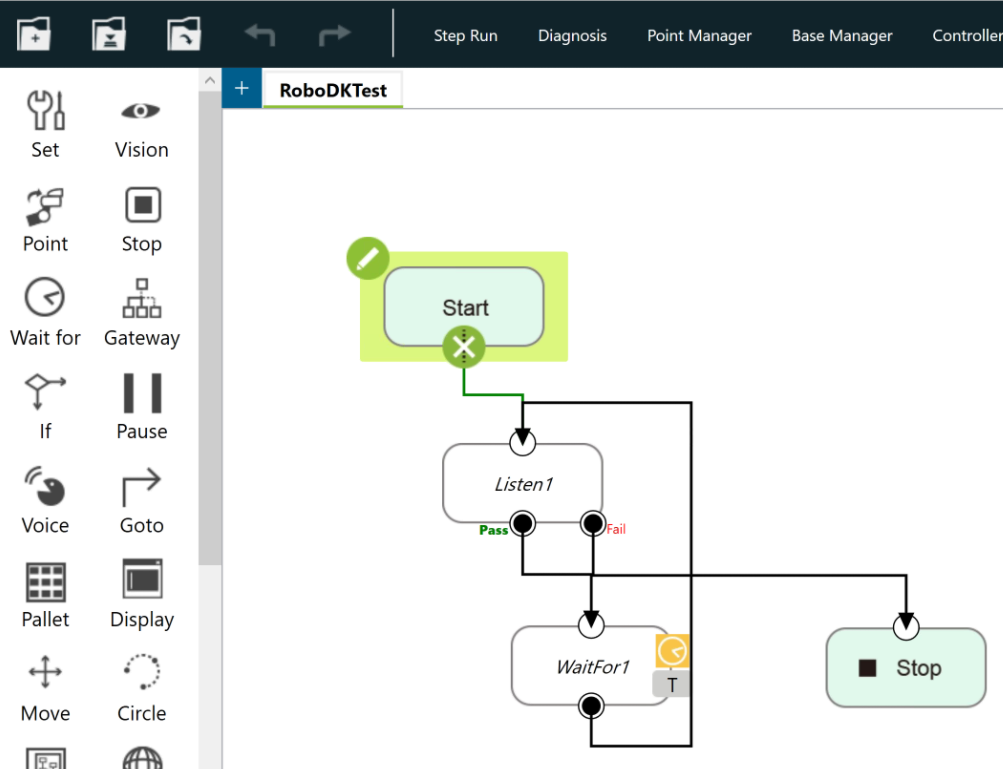
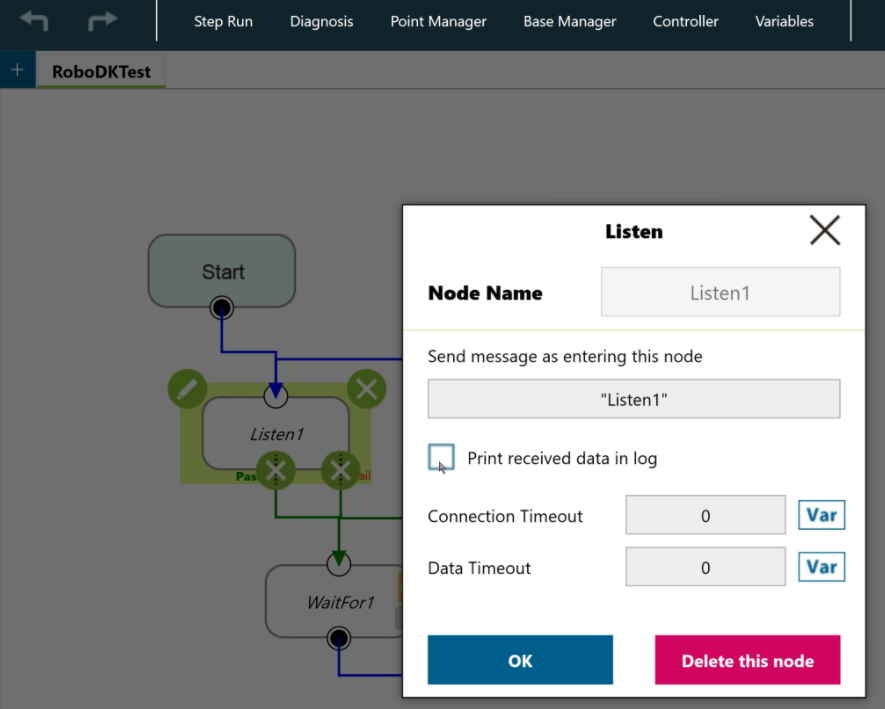
Perquè el robot es mogui de manera remota, ha d'estar en mode d'escolta. Això s'aconsegueix utilitzant un node d'escolta (Listen Node). La imatge següent mostra un flux de treball de programa suggerit per tenir un programa que executi automàticament el programa enviat des de RoboDK. Es recomana seleccionar «Imprimir dades rebudes al registre» (Print received data in log) per solucionar problemes.
Seguiu aquests passos per configurar la comunicació a RoboDK i executar un programa:
1.Seleccioneu Connectar→Connectar robot
2.Introduïu la IP del robot
3.Introduïu el port 5890
4.Feu clic amb el botó dret al vostre programa
5.Seleccioneu Genera programa del robot F6.