Actualitzar cinemàtica del robot
Seguir els passos d'aquesta secció és opcional i només és necessari en circumstàncies concretes quan es requereix precisió en la programació fora de línia. Aquesta secció explica com introduir els valors cinemàtics únics del vostre robot UR a RoboDK per simular el robot amb precisió.
La cinemàtica del controlador UR és única per a cada robot. La cinemàtica són les dimensions que defineixen el robot en forma de taula DH (Denavit-Hartenberg). El simulador RoboDK utilitza per defecte la cinemàtica nominal d'UR, per tant, podeu veure una discrepància d'entre 2 mm i 10 mm entre la cinemàtica del simulador i la del controlador.
Per fer que la simulació coincideixi exactament amb el robot real, podeu importar la cinemàtica específica del vostre robot UR simplement obrint un fitxer URP creat amb el teach pendant.
També podeu carregar el fitxer URP manualment seguint aquest procediment:
1.Obteniu un fitxer URP generat amb el robot real (no amb RoboDK ni amb el simulador UR)
2.Obriu el vostre robot a RoboDK. Trobareu el vostre robot UR a la biblioteca de RoboDK. També podeu utilitzar un robot UR disponible en una de les vostres estacions de RoboDK existents.
3.Seleccioneu Eines-Executa script
4.Seleccioneu UR_LoadControllerKinematics
5.Seleccioneu el fitxer URP extret del controlador del robot.
Hauríeu de veure un missatge com el que es mostra a la imatge següent. És possible que vegeu un missatge d'advertència si no heu carregat un fitxer URP vàlid o no heu seleccionat el robot UR correcte.
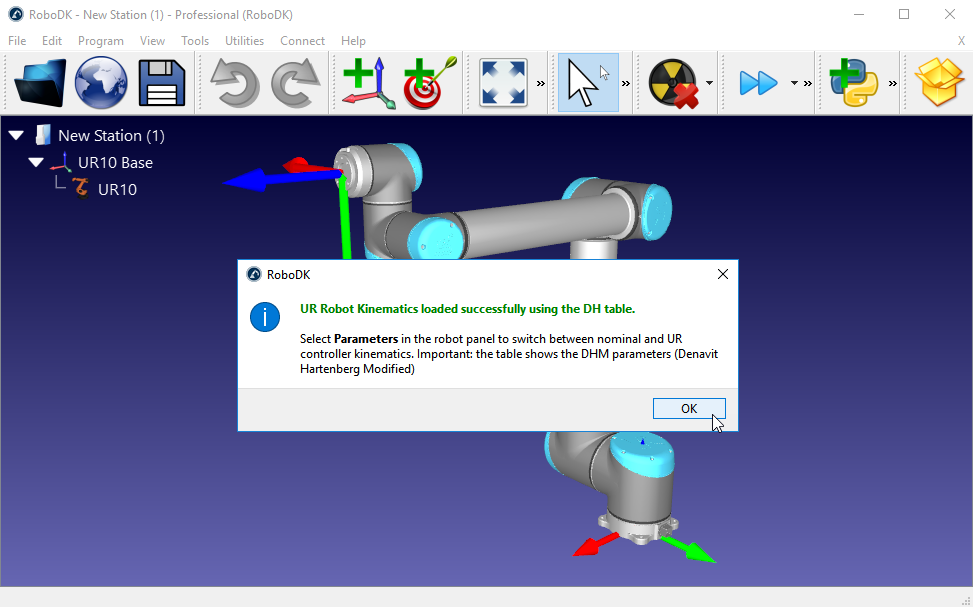
Quan aquest procediment s'hagi completat, podeu fer clic amb el botó dret en un robot i seleccionar Desa com a .robot. Aquests paràmetres es desen amb el fitxer del robot i podeu utilitzar el fitxer del robot en lloc de repetir aquest procediment per a cada projecte nou.
RoboDK extreu la informació específica del vostre robot del fitxer URP i la té en compte per a la simulació i la programació fora de línia al fitxer del robot. Podeu canviar aquesta configuració i tornar a la cinemàtica per defecte al menú de paràmetres del robot, com es mostra a la imatge següent.
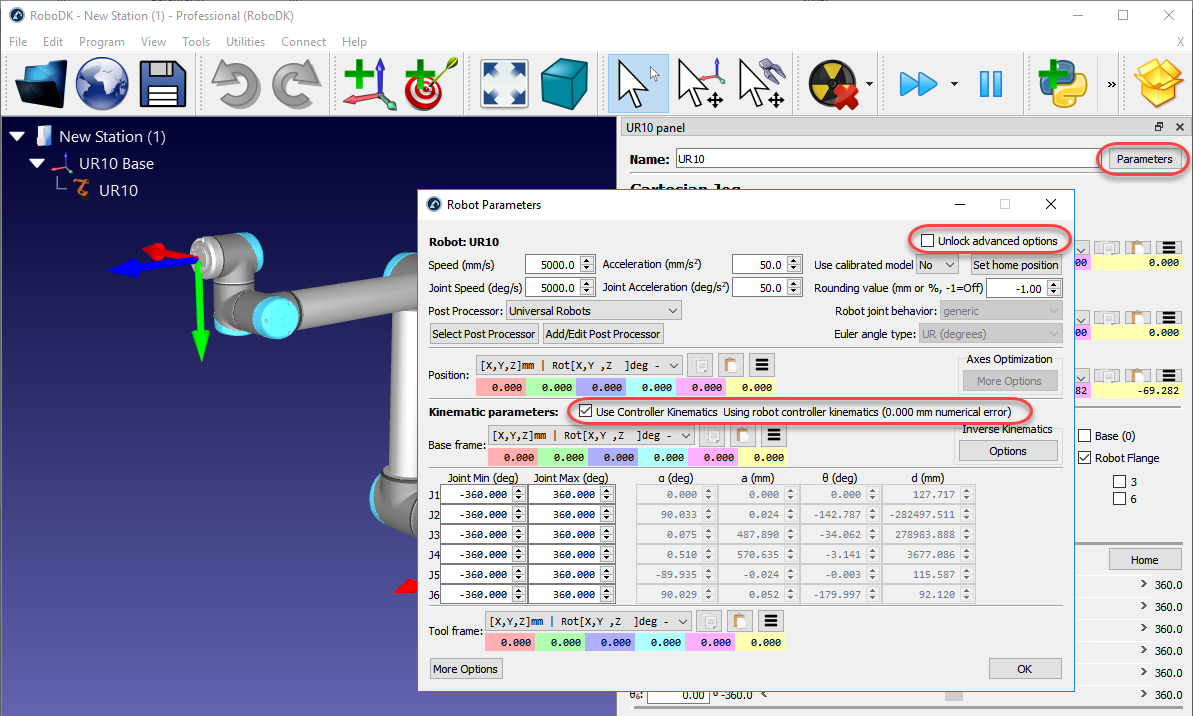
Veureu que la informació de Posa que es mostra al teach pendant coincideix amb la cinemàtica que es mostra a RoboDK (assegureu-vos d'eliminar el sistema de referència de l'eina i el sistema de referència a RoboDK i al robot UR per fer la comparació).
La cinemàtica d'UR canvia d'un robot a un altre perquè cada robot és calibrat a la fàbrica per UR. Altres fabricants de robots, com ara KUKA, ABB, Motoman o Fanuc, no calibren els seus robots tret que compreu l'anomenada opció d'«Absolute Accuracy». Les opcions d'«Absolute Accuracy» poden tenir en compte fins a 40 paràmetres de calibratge o més.
Aquest procediment no és el mateix que el calibratge de robots de RoboDK. El calibratge de robots ajuda a millorar la precisió del robot real.


