Executar programa des de RoboDK
Els controladors de robot ofereixen una alternativa a la programació fora de línia (on un programa es genera i després es transfereix i s'executa al robot). Podeu executar una simulació des de RoboDK directament al robot (programació en línia). Trobareu més informació a la secció Controladors de robot.
RoboDK ofereix dos controladors diferents: apiur i DriverUR. El controlador apiur és antic, però encara es pot utilitzar per controlar sistemes moderns basats en PolyScope 5.22 i versions anteriors. El DriverUR és el controlador preferit per connectar-se als robots UR moderns.
Seguiu aquests passos per connectar-vos al robot des de RoboDK:
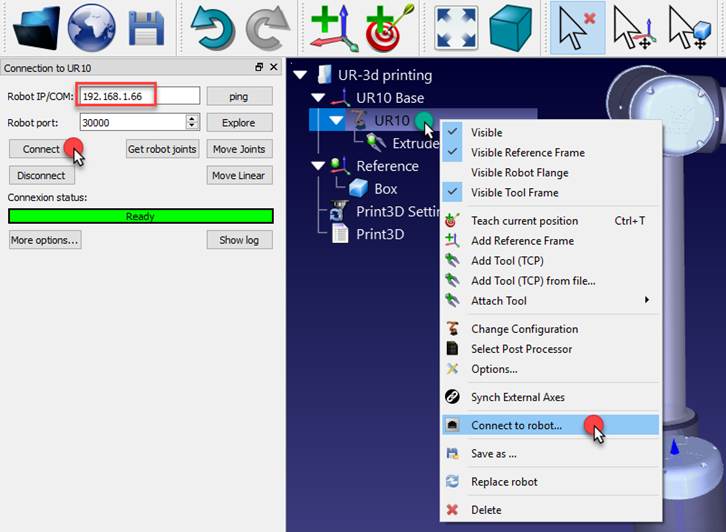
1.Feu clic amb el botó dret al robot a RoboDK
2.Seleccioneu:
3.Introduïu la IP del robot
4.Feu clic al botó Més opcions per saber exactament quin controlador s'està utilitzant i per poder-lo canviar (opcional).
5.Seleccioneu Connectar.
Hauria d'aparèixer un missatge verd que mostri "Ready" si la connexió s'ha establert correctament.
El robot es pot moure seleccionant Obtenir les articulacions del robot, Moure articulacions i Moure lineal, des del menú de connexió.
Hi ha dos mètodes diferents per executar el programa des del PC al robot:
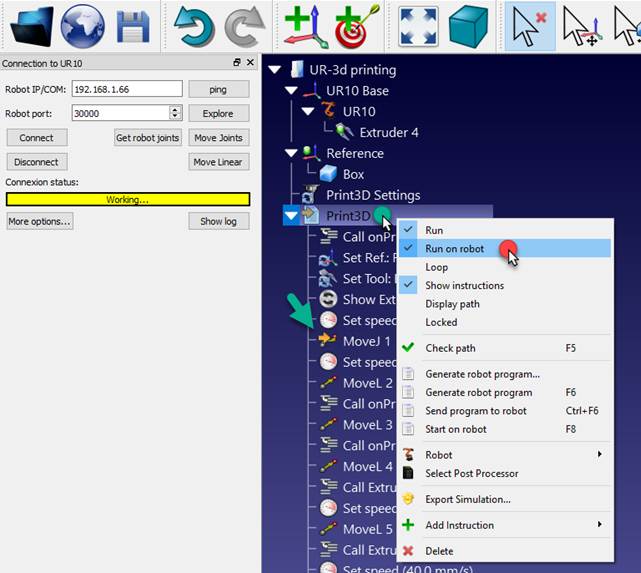
1.Executa al robot pas a pas amb retroalimentació a RoboDK (Programació en línia):
Aquest mètode utilitza el robot com a servidor i cada instrucció s'envia al robot pas a pas mentre s'executa al simulador. Aquest mètode és útil per a finalitats de depuració.
a.Feu clic amb el botó dret al programa (Print3D en aquest exemple)
b.Seleccioneu Executa al robot
c.Feu doble clic al programa per iniciar-lo (o feu clic amb el botó dret i seleccioneu Executa)
Un cop seleccionada aquesta opció, es connectarà al robot real cada vegada que fem doble clic en un programa (o fem clic amb el botó dret i seleccionem Executa).
Aquestes operacions també estan disponibles des de l'API de RoboDK i permeten integrar la programació de robots amb altres aplicacions. L'API està disponible en Python i C# i altres llenguatges de programació.
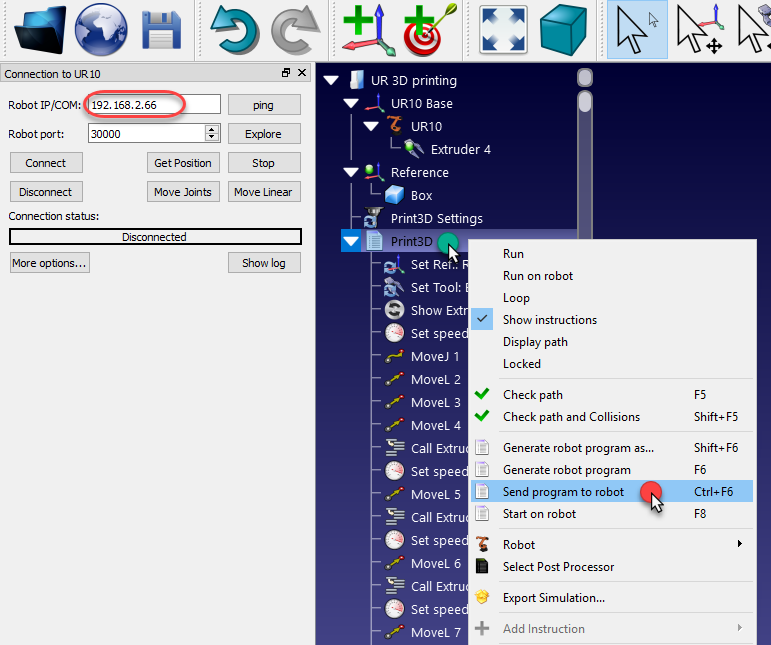
2.Envia el programa al robot genera el programa complet, el transfereix al robot i inicia el programa al robot real (Programació fora de línia del robot):
a.Feu clic amb el botó dret al programa (Print3D en aquest exemple)
b.Seleccioneu Envia el programa al robot (Ctrl+F6).
Com habilitar el control remot a URe
Hauríeu d'activar l'opció de control remot al controlador del robot UR si teniu un robot URe (UR3e, UR5e o UR10e).
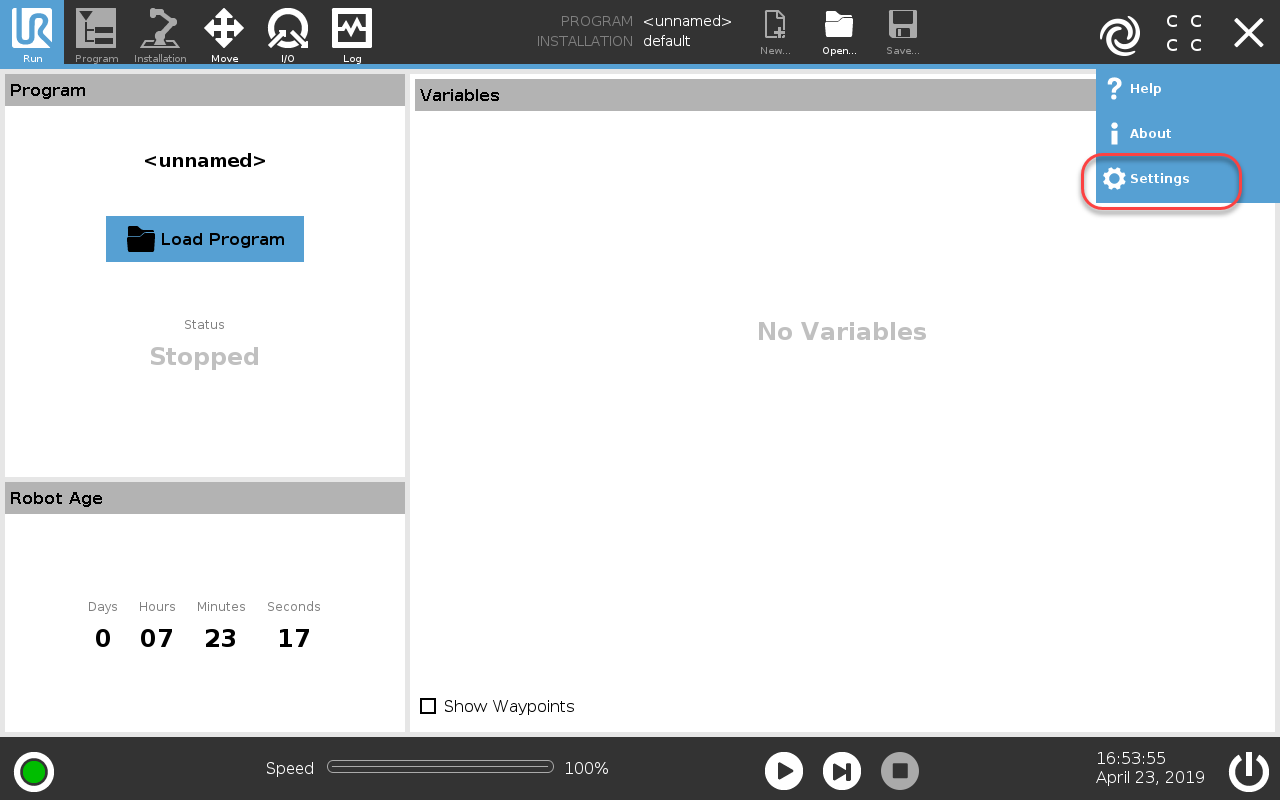
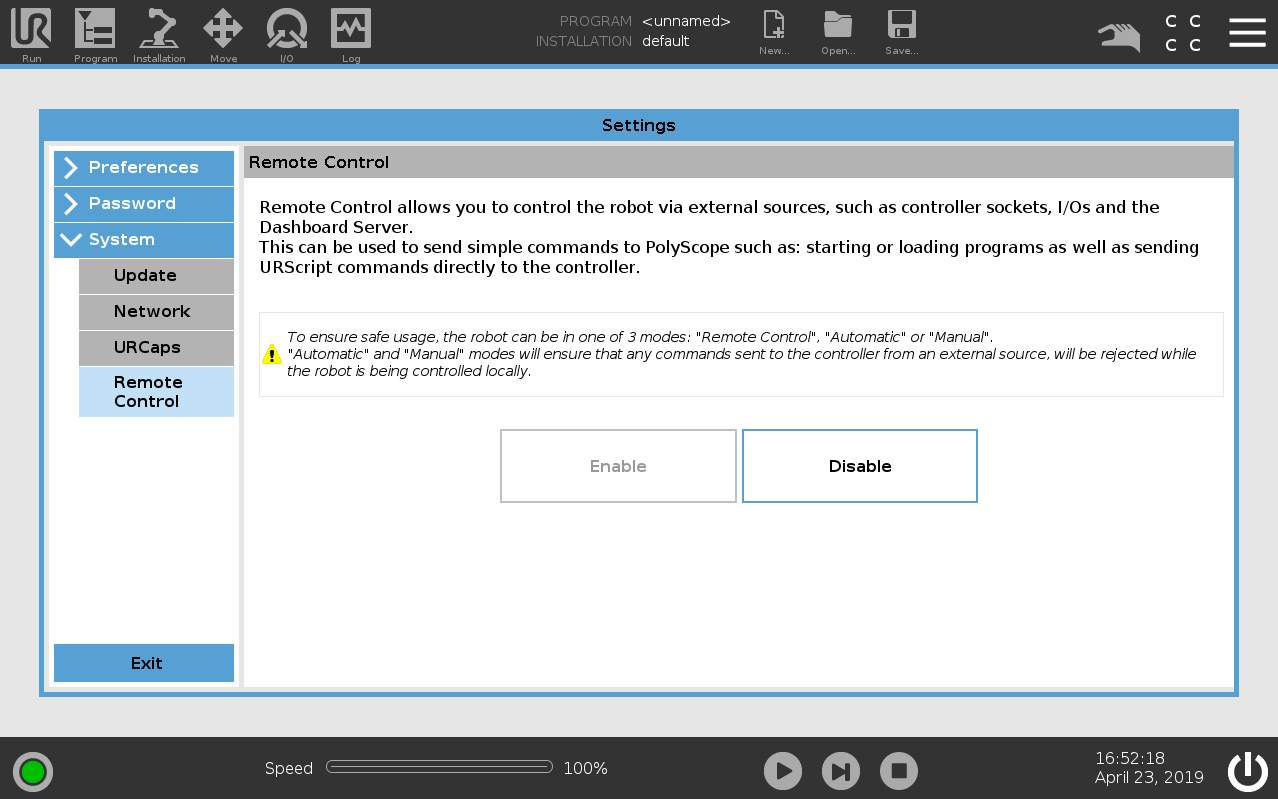
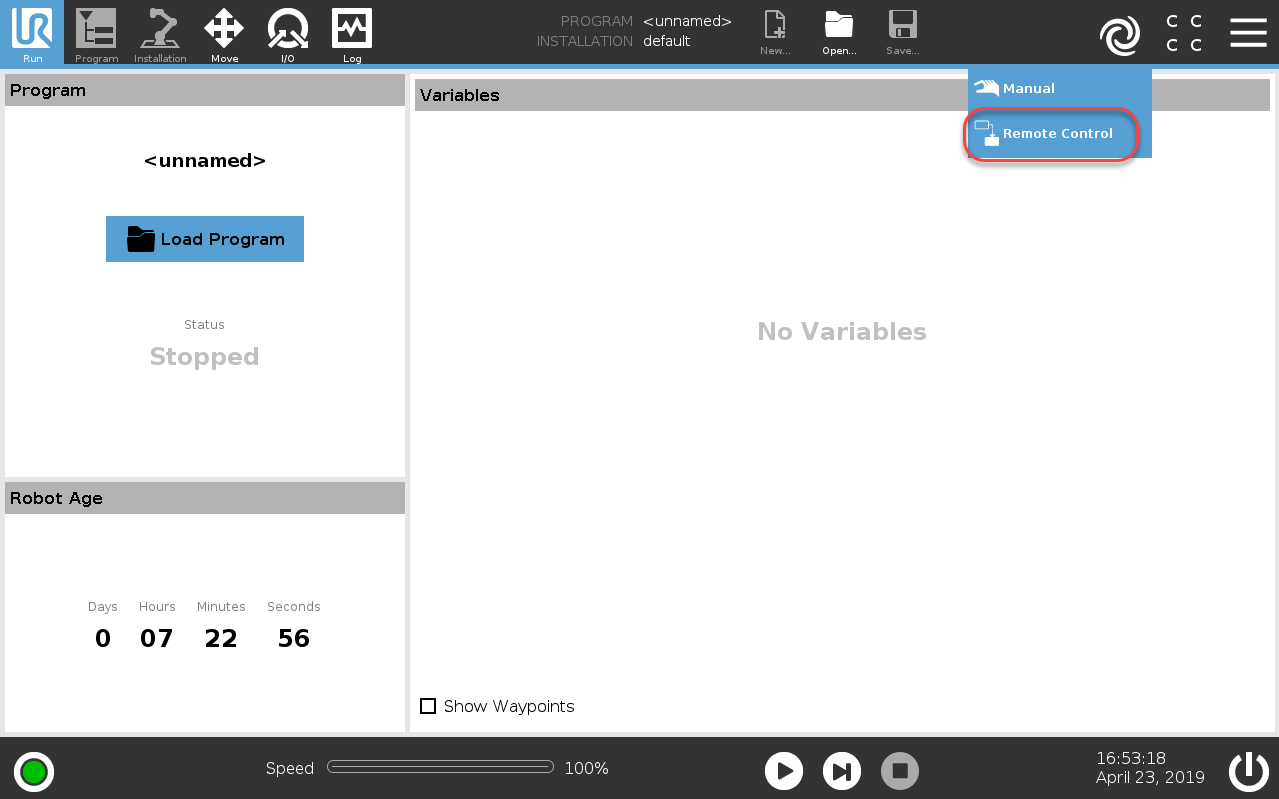
Seguiu aquests passos per habilitar el control remot de l'URe:
1.Seleccioneu el menú Configuració des del botó superior dret
2.Seleccioneu Sistema-Control remot
3.Seleccioneu Activa
4.Canvieu el mode d'operació a Control remot
Detalls de la connexió de xarxa
Les connexions del controlador de RoboDK amb els sistemes de control UR són bidireccionals. Això significa que el controlador no només es connecta al sistema remot com a client, sinó que alhora actua com a servidor, esperant una connexió de retorn des del sistema de control. Aquesta connexió de retorn des del sistema de control UR a l'ordinador de RoboDK és considerada per aquest últim com una connexió entrant externa. Aquestes connexions solen estar bloquejades pel tallafocs del sistema operatiu. Si desactivar completament el tallafocs del sistema no és acceptable, utilitzeu la taula següent per acceptar les connexions entrants i sortints necessàries:
Finalitat | Direcció | Protocol | Número de port (apiur) | Número de port (DriverUR) |
Interfície secundària | RoboDK → UR | TCP | 30002 | 30002 |
Interfície en temps real (RTDE) | RoboDK → UR | TCP | no utilitzat | 30004 |
Interfície inversa | UR ➔RoboDK | TCP | 30000 | 50001 |
Script Enviador | UR ➔RoboDK | TCP | no utilitzat | 50002 |
Interfície de trajectòria | UR → RoboDK | TCP | no utilitzat | 50003 |
Interfície de comandes de script | UR → RoboDK | TCP | no utilitzat | 50004 |


