Executar un programa al controlador UR
Un cop la vostra simulació de RoboDK estigui a punt, podeu generar un SCRIPT i/o un programa URP. El controlador del robot pot executar aquests dos fitxers. Seguiu aquests passos per generar un SCRIPT i un programa URP a partir de la vostra simulació de robot:
1.Feu clic amb el botó dret en un programa (Print3D en aquest exemple)
2.Seleccioneu Genera programa de robot F6
El programa es mostrarà en un editor de text (aquest comportament es pot canviar al menú: Eines→Opcions→Programa).
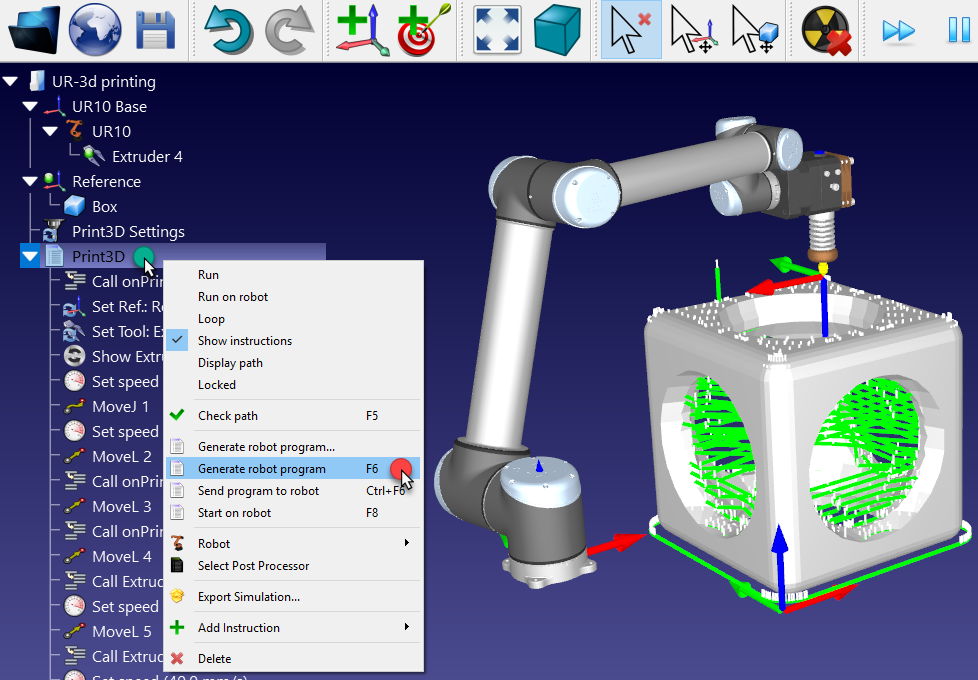
La transferència dels fitxers SCRIPT i URP es pot fer mitjançant una transferència SFTP o una unitat USB.
Com carregar un programa URP
Els passos següents resumeixen el procediment per carregar un fitxer URP al robot Universal Robots.
1.Feu clic amb el botó dret al programa i seleccioneu Selecciona postprocessador
2.Seleccioneu Universal Robots URP
Aquests dos primers passos són opcionals, ja que el postprocessador per defecte també genera un fitxer URP; tanmateix, això us permetrà generar un programa URP llegible per a l'usuari en lloc d'un programa URP que executi un fitxer de script.
3.Feu clic amb el botó dret al programa i seleccioneu Genera programa de robot (F6)
4.Deseu els fitxers URP generats en una unitat de memòria USB.
5.Connecteu la unitat de memòria USB al pendant d'ensenyament del robot (Polyscope d'UR)
6.Al pendant d'ensenyament del robot: seleccioneu la pestanya Executa
7.Seleccioneu Carrega de programa i carregueu el programa generat des de RoboDK
8.Seleccioneu la pestanya Programa i premeu el botó Reprodueix per iniciar-lo
9.Seleccioneu el botó Reprodueix per iniciar el programa.
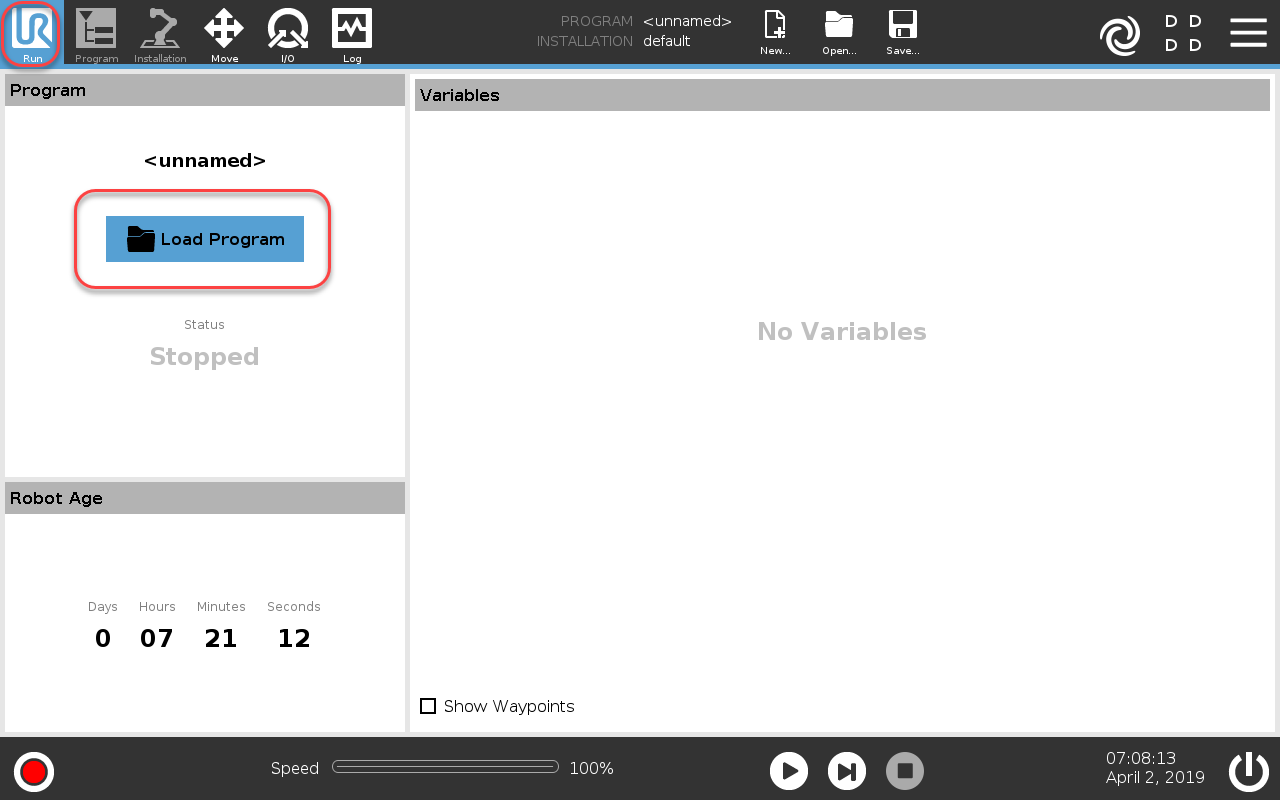
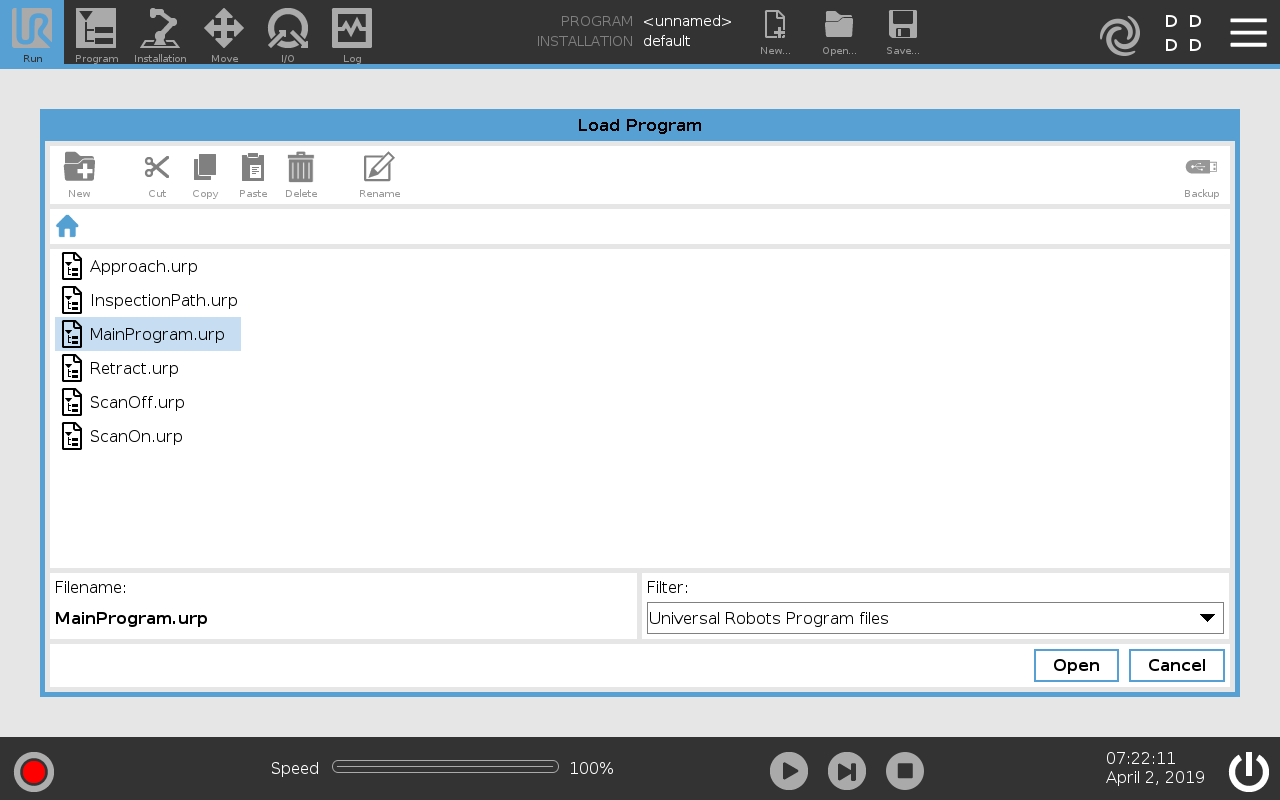
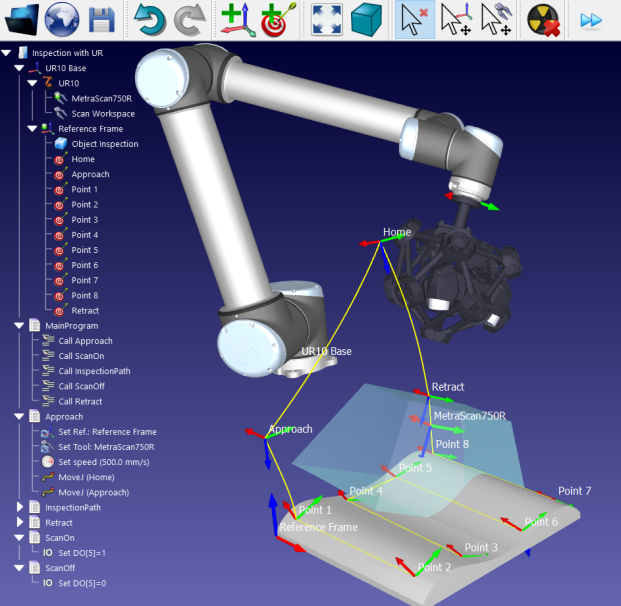
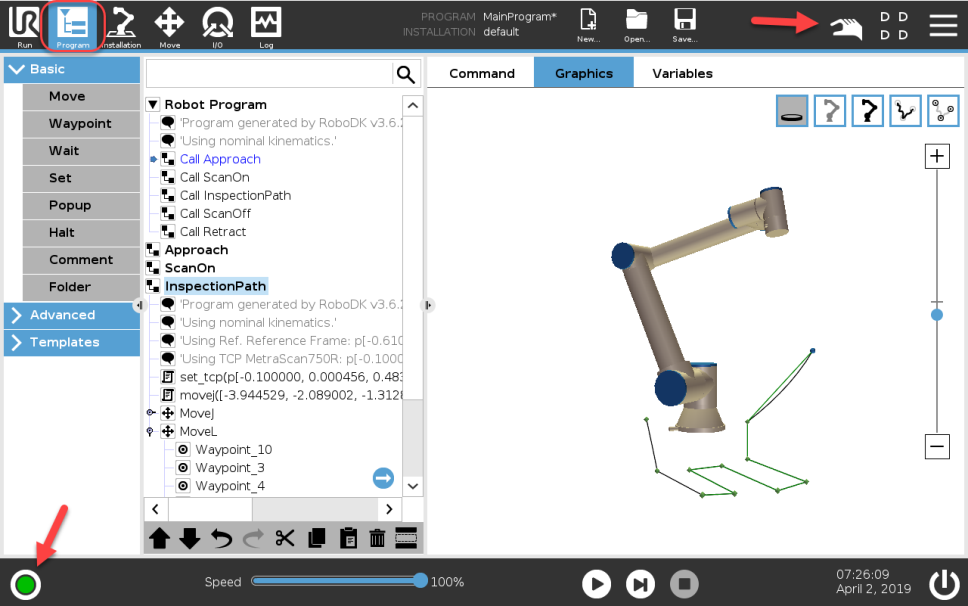
Com carregar un fitxer de script
Els passos i les imatges següents resumeixen el procediment per executar un programa SCRIPT al robot. Aquests passos no són necessaris per executar un fitxer de programa URP:
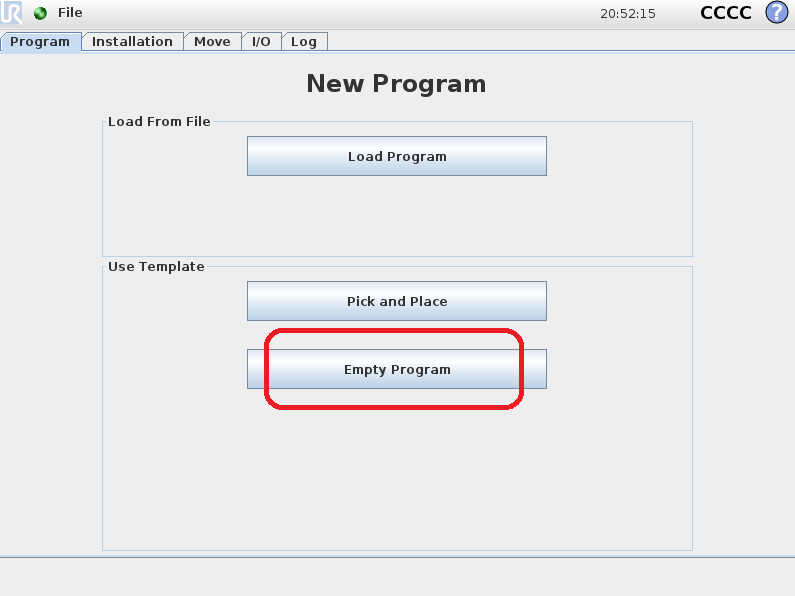
1.Seleccioneu Programar robot a la pantalla principal del pendant d'ensenyament
2.Seleccioneu Programa buit
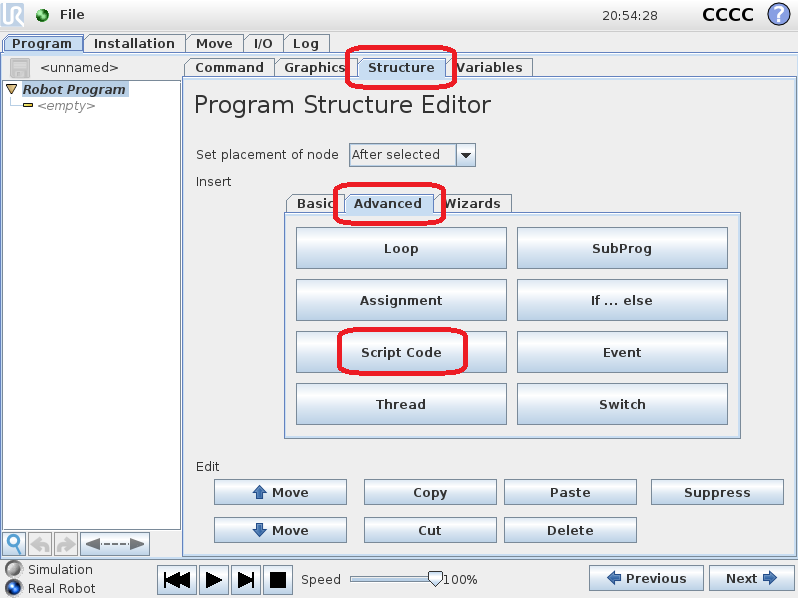
3.Seleccioneu la pestanya Estructura
4.Seleccioneu la pestanya Avançat
5.Seleccioneu Codi de script
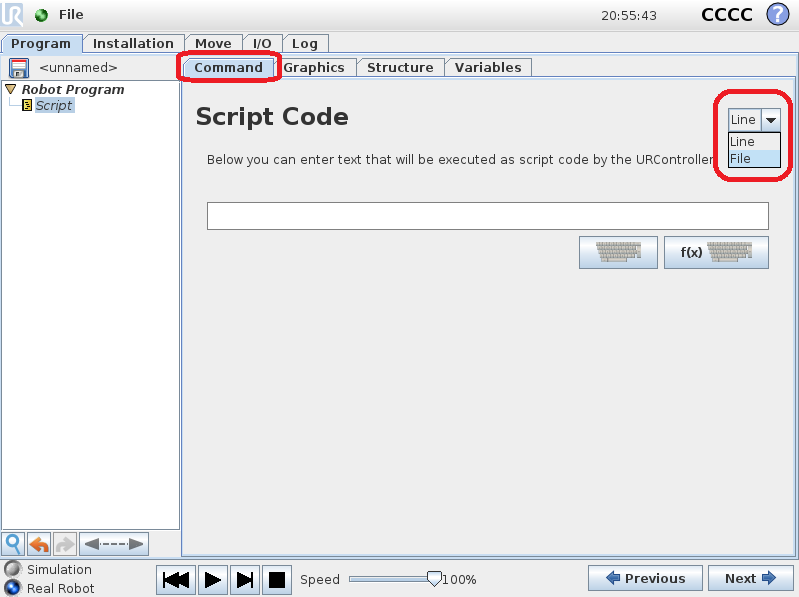
6.Seleccioneu Fitxer (com es mostra a la imatge)
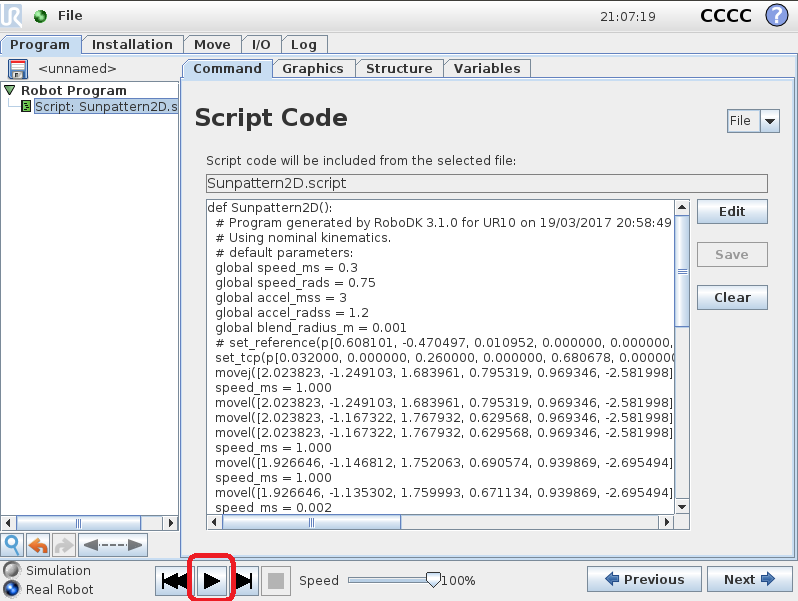
7.Seleccioneu el fitxer de script generat per RoboDK
8.Seleccioneu la icona de reproducció per executar el programa
9.Seleccioneu Fitxer → Desa per desar els canvis
10.Finalment, el programa es pot executar