Guia d'instal·lació d'URSim
URSim us permet emular el comportament del controlador real del robot Universal Robots al vostre ordinador. Això us permet familiaritzar-vos amb el controlador i provar els programes que genereu amb RoboDK. Aquesta secció us guiarà per instal·lar URSim.
Descarregar els requisits d'URSim
Hauríeu de descarregar la imatge oficial d'URSim des del lloc web d'Universal Robots i Oracle VM VirtualBox des dels seus llocs web oficials.
1.Descarregueu el simulador fora de línia més actualitzat per a sistemes no Linux des d'aquest enllaç: https://www.universal-robots.com/download/?query=ursim.
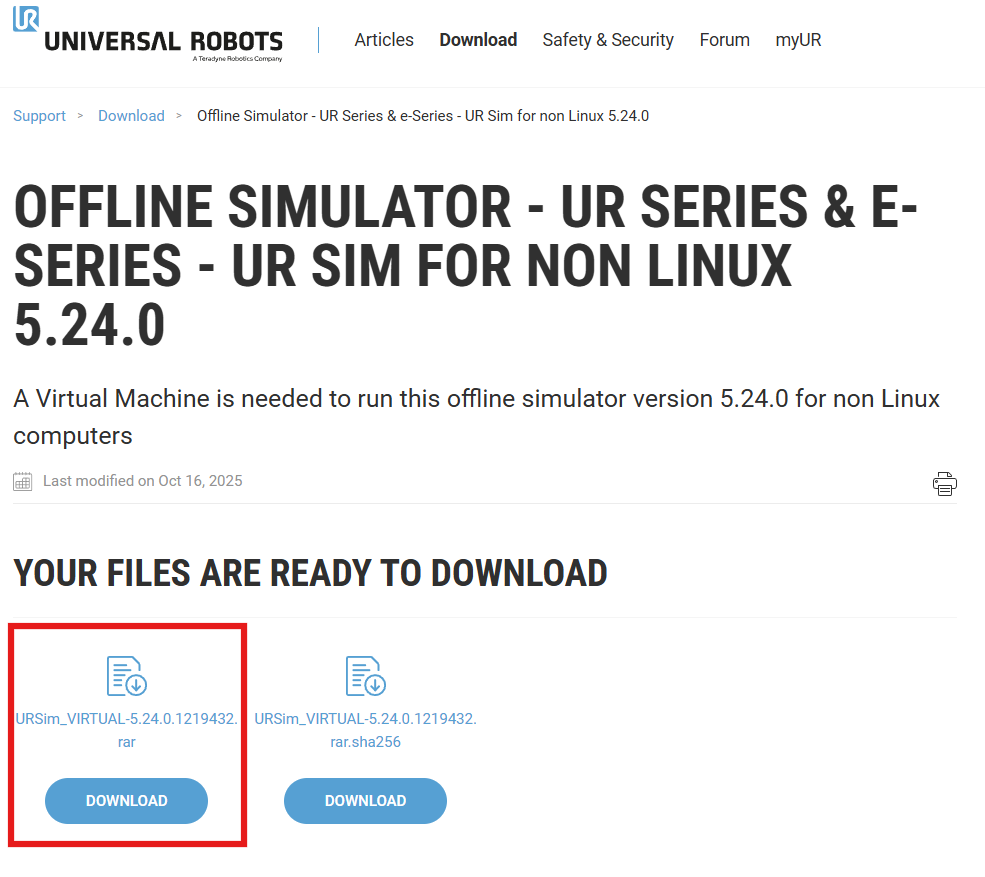
3.Descarregueu i instal·leu el programari Oracle VM VirtualBox des de l'enllaç següent: https://www.virtualbox.org/wiki/Downloads.
4.Creeu una carpeta al vostre disc dur i anomeneu-la URSim.
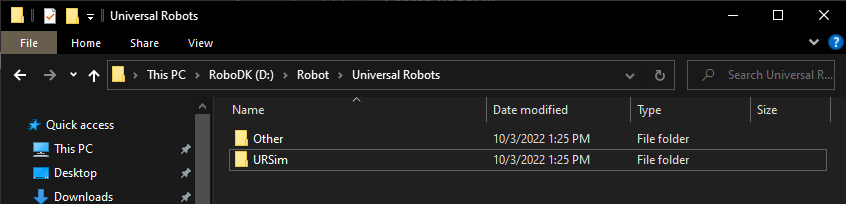
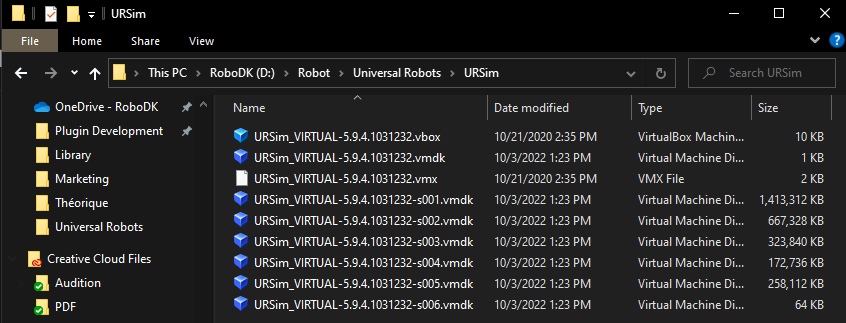
5.Extraieu el contingut del fitxer URSim descarregat (fitxer .zip o .rar) a la carpeta URSim.
Configuració de VirtualBox per a URSim
Aquesta secció mostra com podeu crear una màquina virtual nova amb Oracle VM VirtualBox per simular el controlador d'Universal Robots.
Seguiu aquests passos per crear una nova màquina Linux i carregar la imatge del controlador descarregada:
1.Inicieu VirtualBox i premeu "New".
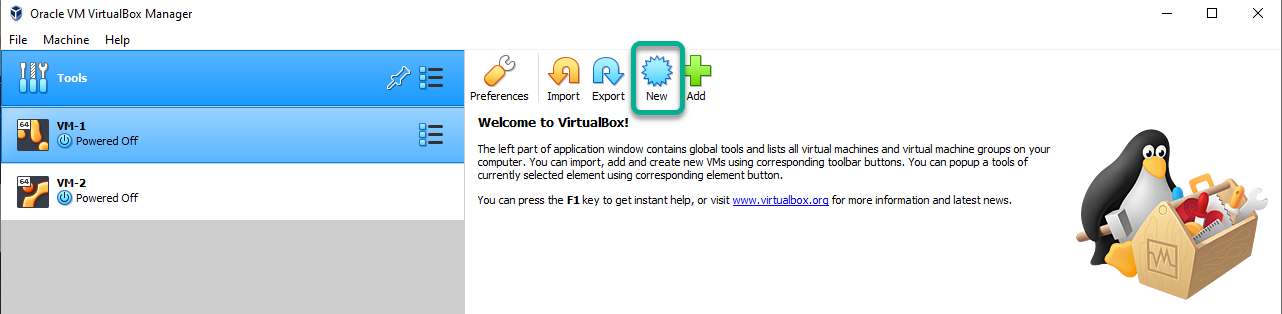
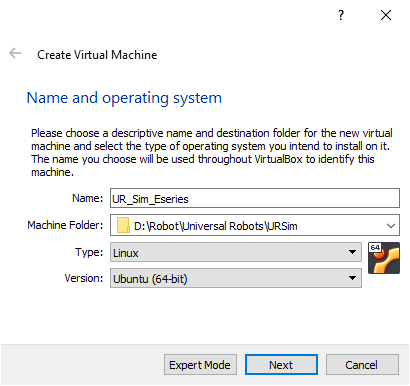
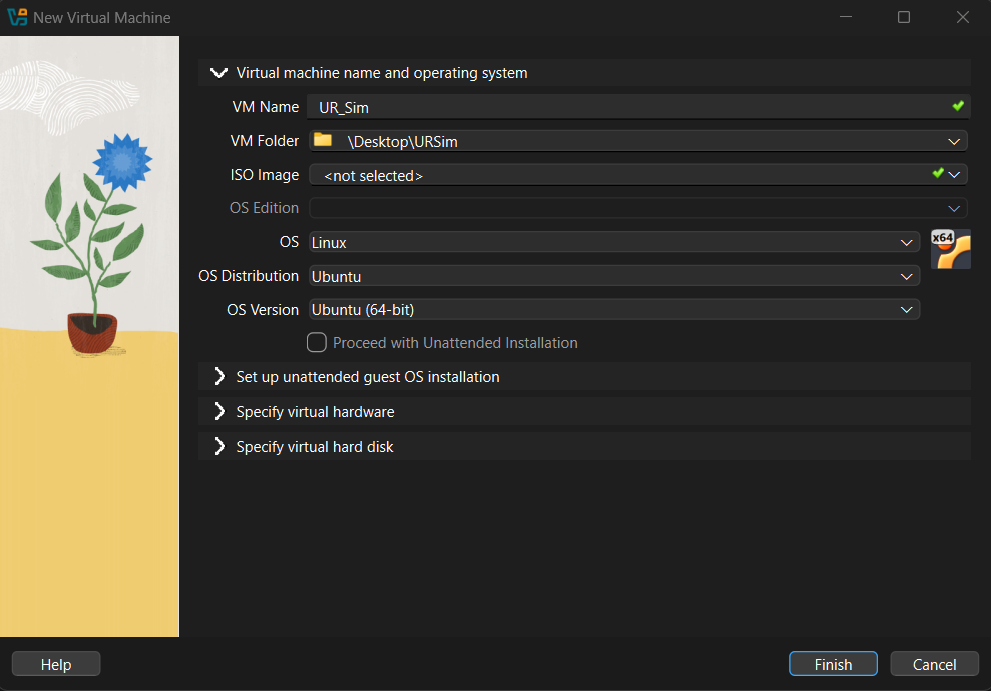
2.Establiu el nom UR_Sim_Eseries i establiu la carpeta de la màquina a la carpeta que heu creat. Establiu el tipus en Linux i la versió en Ubuntu (64 bits).
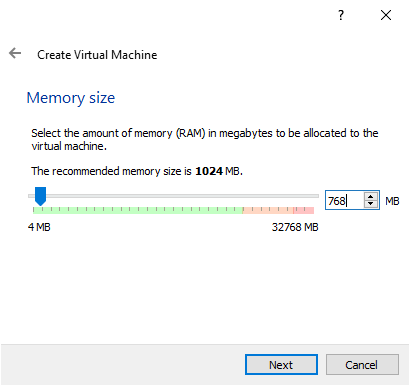
3.Establiu la mida de la memòria a 768 MB i premeu "Següent".
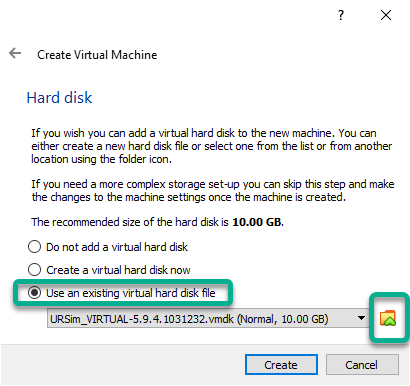
4.Seleccioneu "Utilitzar un fitxer de disc dur virtual existent" i definiu el camí a la carpeta on s'ha descomprimit el fitxer comprimit. Feu clic a "Crea".
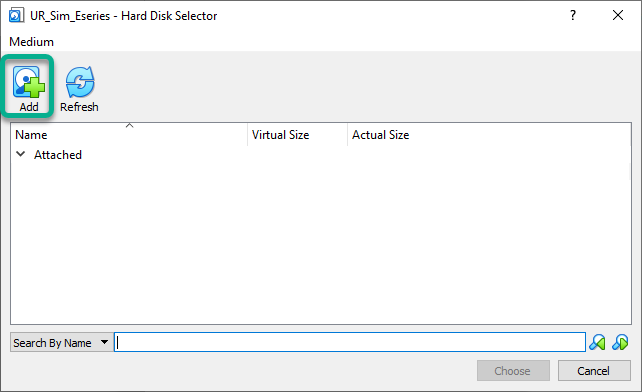
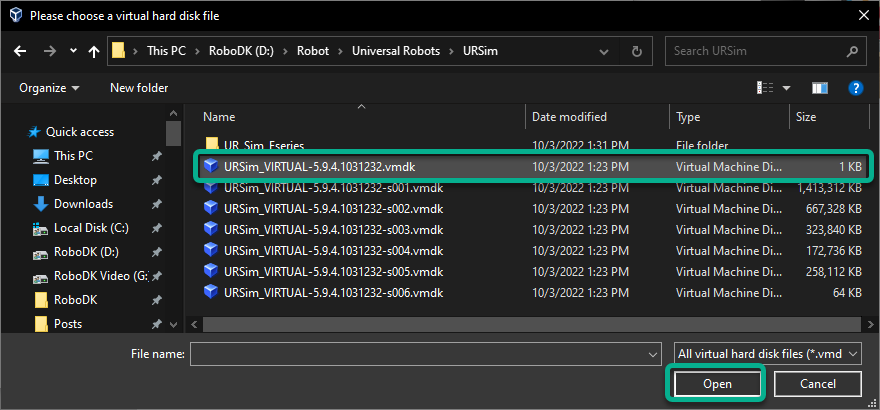
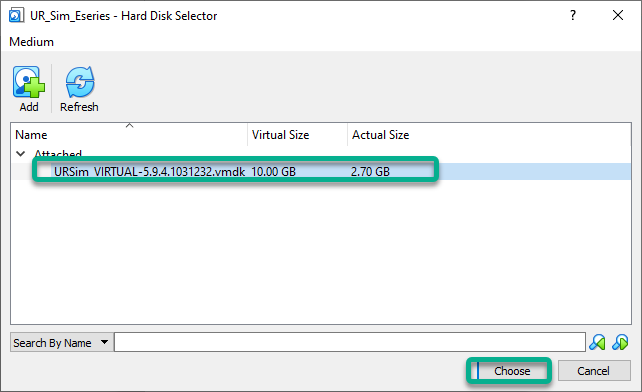
5.Premeu "Inicia" per iniciar la màquina virtual.
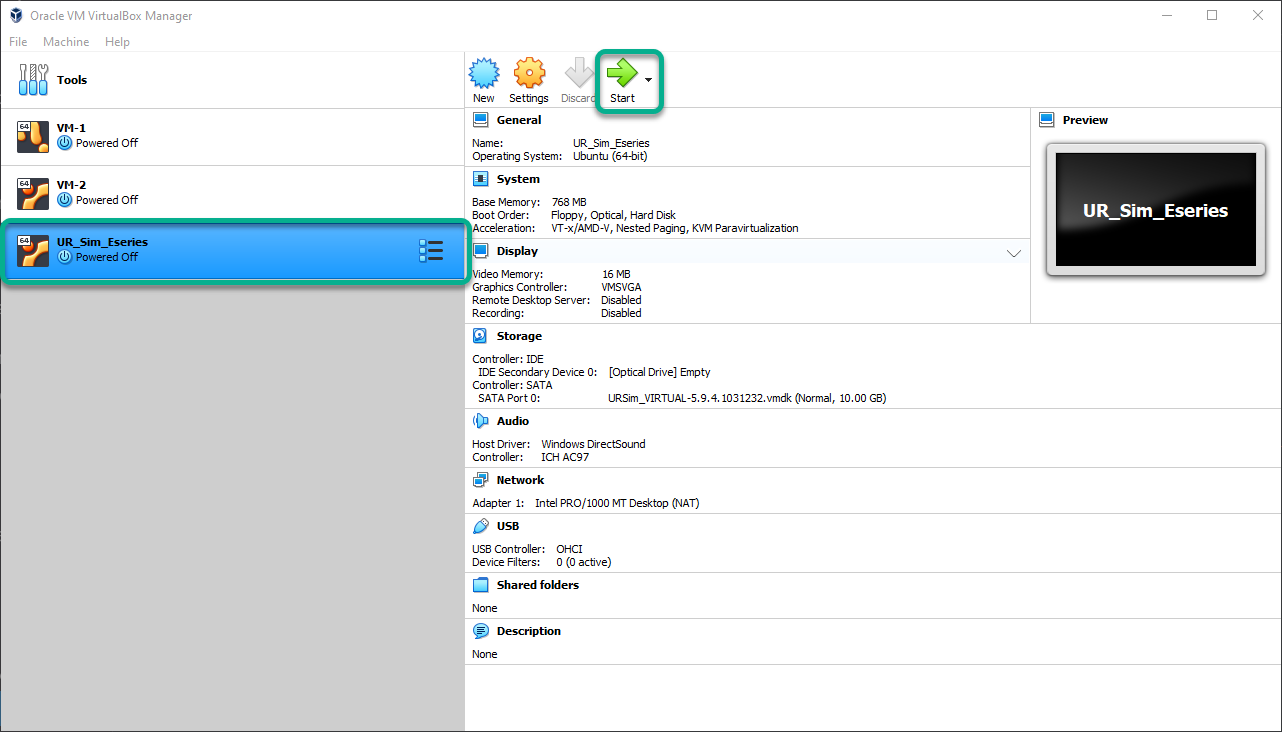
6.Si es mostra un error que diu «L'acceleració de maquinari no està disponible», pot ser que hàgiu de reiniciar l'ordinador i canviar una configuració de la BIOS per habilitar la virtualització. Amb la virtualització habilitada, podeu reiniciar Windows, VirtualBox i la màquina virtual.
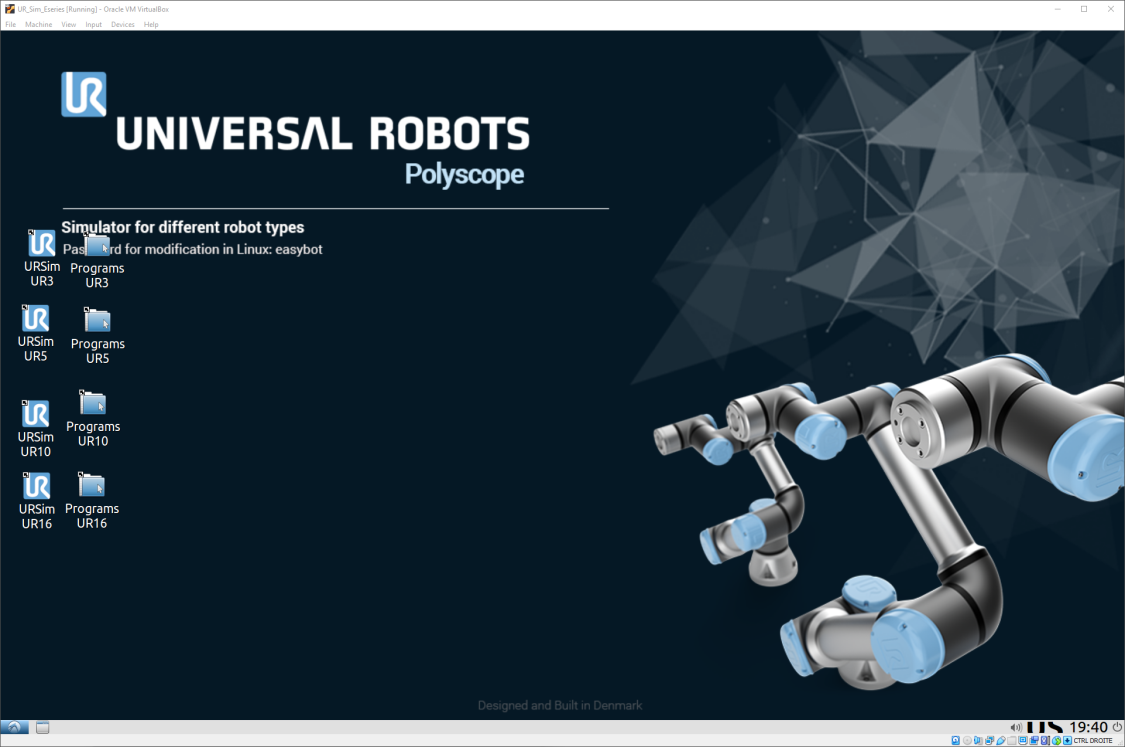
7.La màquina virtual s'hauria d'iniciar ara.
Carpeta compartida entre Windows i URSim
Opcionalment, podeu configurar una carpeta compartida entre l'ordinador amb Windows i el controlador de robot UR emulat per transferir fàcilment els fitxers de programa.
Seguiu aquests passos per mapejar la carpeta de programes de RoboDK amb una carpeta nova al controlador de robot UR emulat:
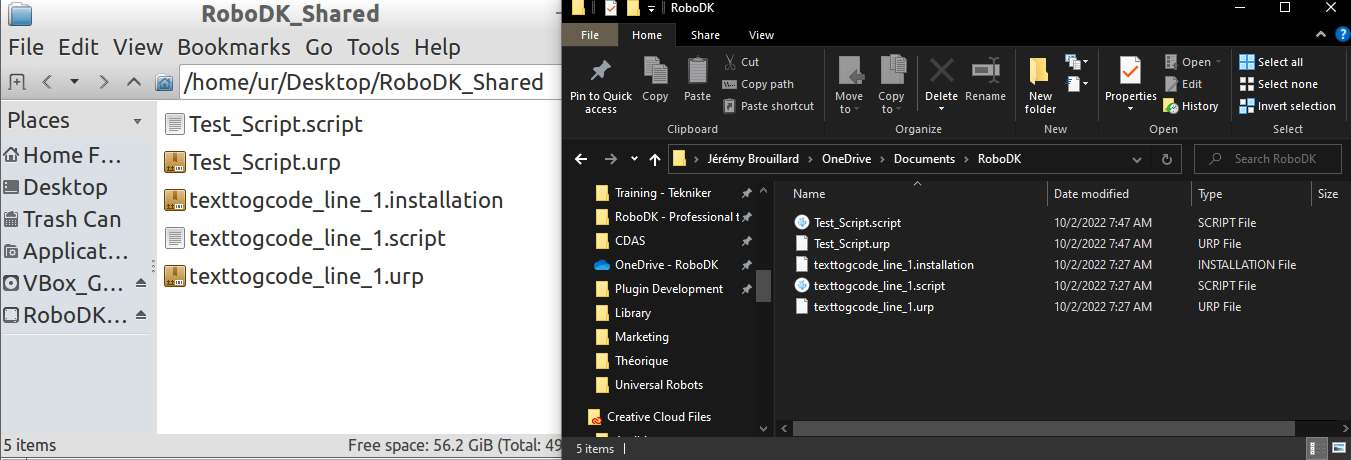
1.Aquesta secció explica com tenir una carpeta compartida entre Windows i URSim per transferir programes.
2.Obriu la màquina virtual d'URSim.
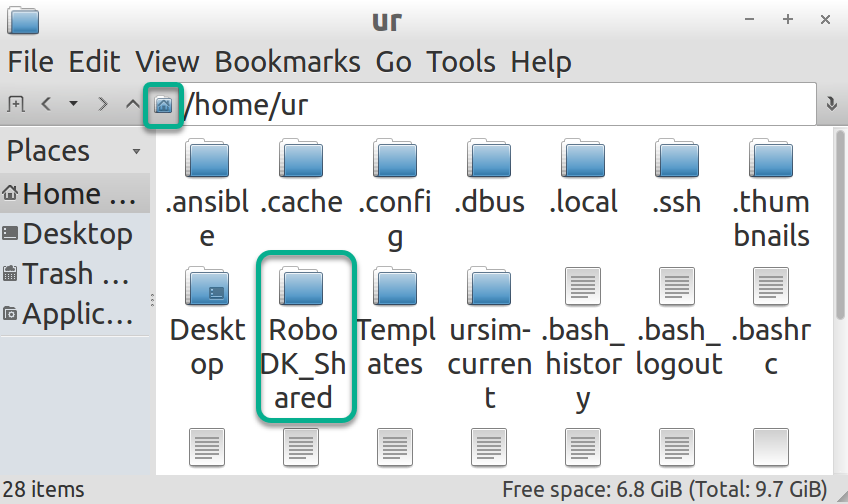
3.Creeu una carpeta a Linux Ubuntu i anomeneu-la "RoboDK_Shared" dins de "/home/ur/".
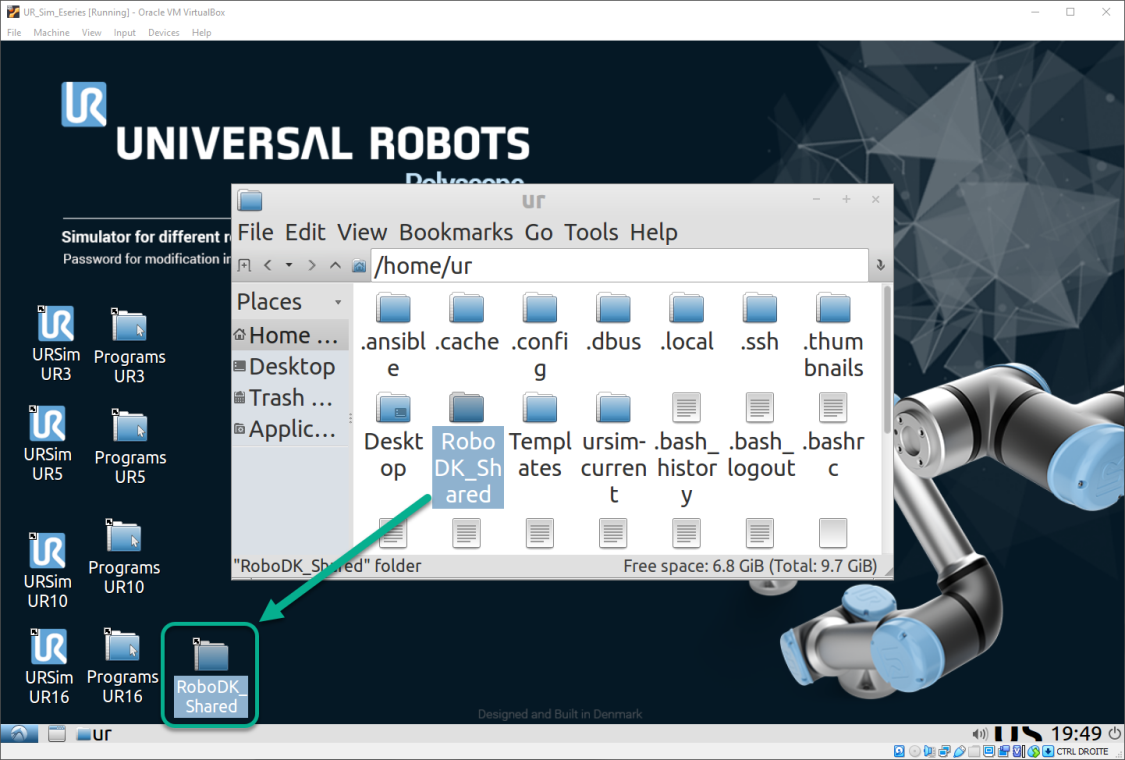
4.Creeu un accés directe a l'escriptori arrossegant i deixant anar la carpeta "RoboDK_Shared" a l'escriptori.
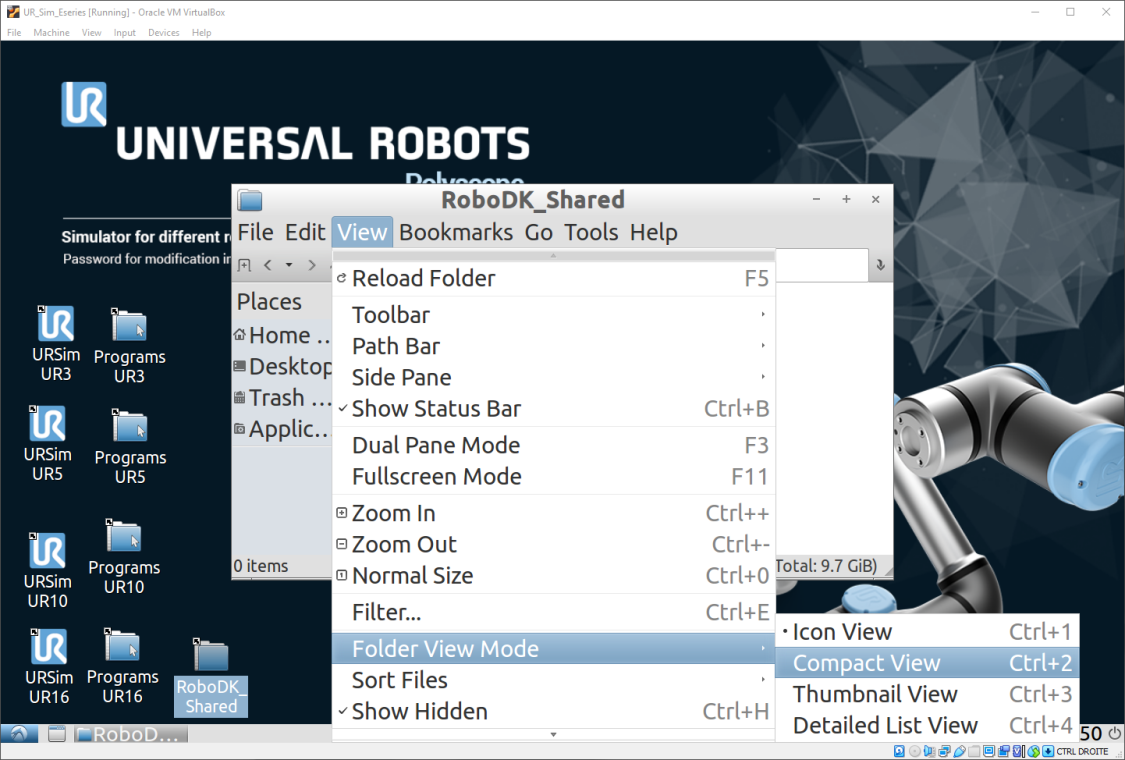
5.Obriu RoboDK_Shared.
6.Seleccioneu Vista➔Mode de visualització de carpeta➔Visualització compacta.
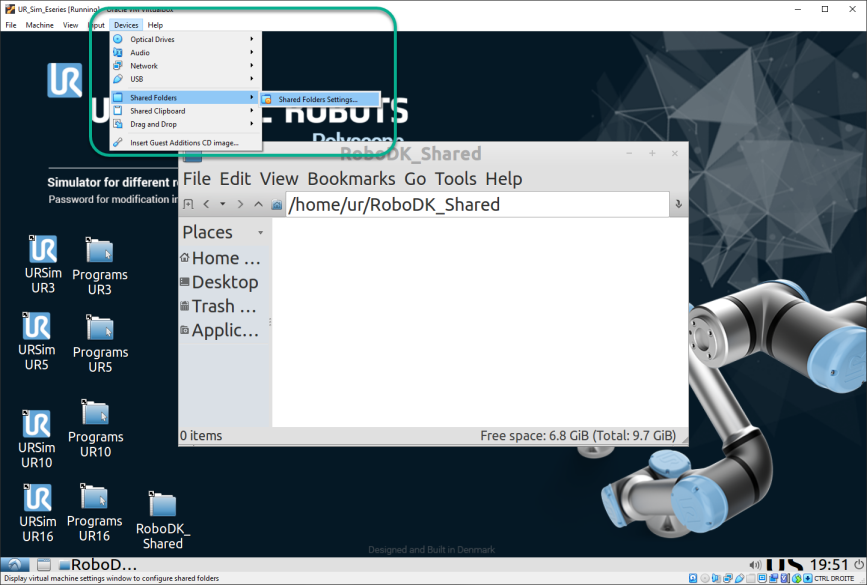
7.Des del menú superior de la finestra de VirtualBox, seleccioneu Dispositius→Carpetes compartides→Configuració de carpetes compartides.
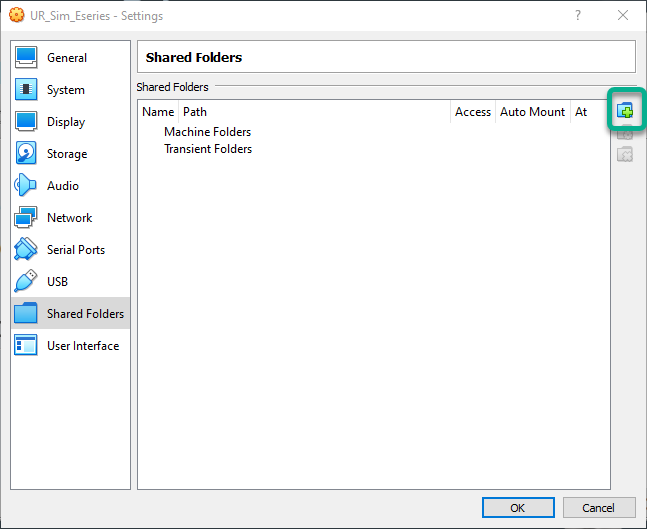
8.Afegiu una nova carpeta compartida fent servir el botó que es mostra a la imatge següent.
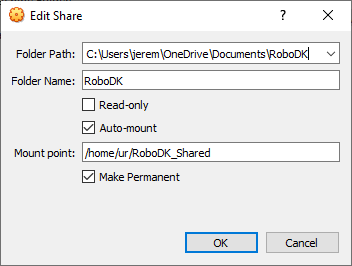
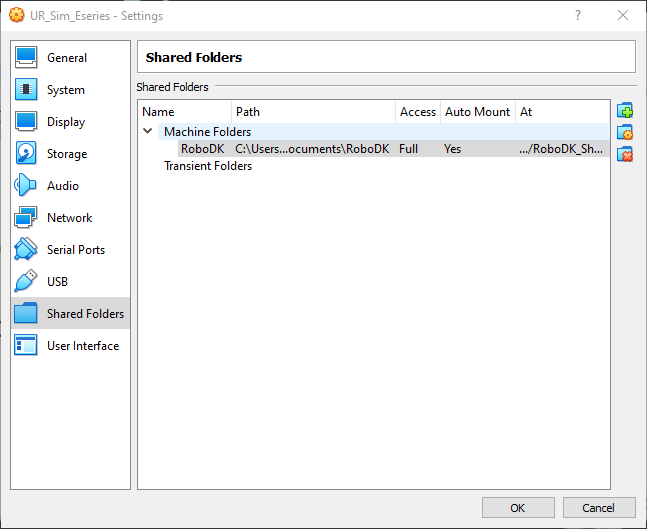
9.Seleccioneu la ruta per a la carpeta compartida a Windows (podeu utilitzar qualsevol carpeta del vostre ordinador).
10.Marqueu "Auto-mount" i "Make Permanent".
11.Punt de muntatge: /home/ur/RoboDK_Shared
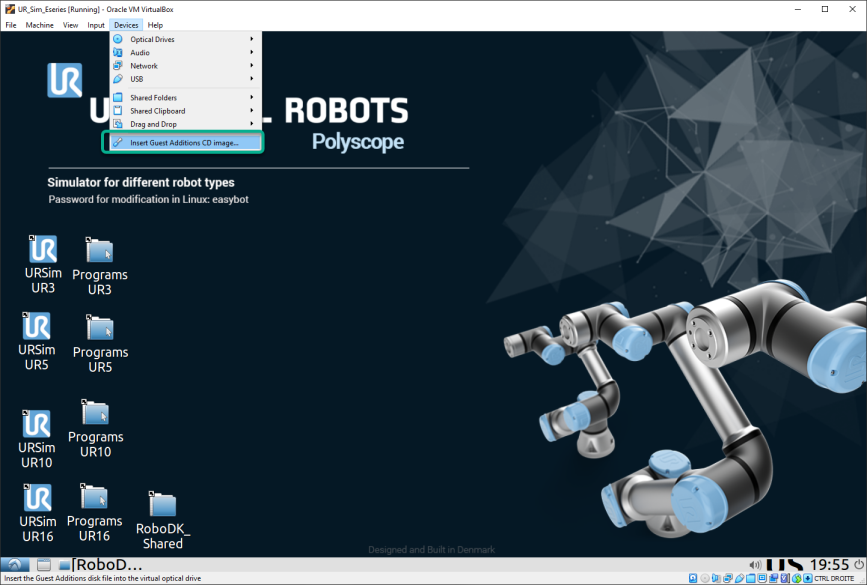
12.Des del menú superior de VirtualBox, seleccioneu Dispositius→Inserir imatge de CD d'Addicions per a convidats.
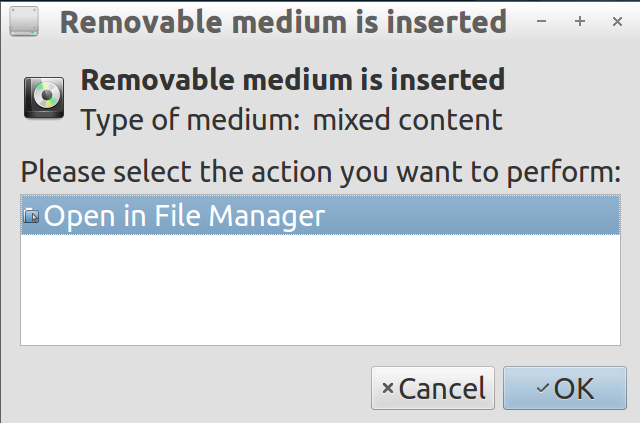
13.Seleccioneu "Obre al gestor de fitxers" i premeu "D'acord".
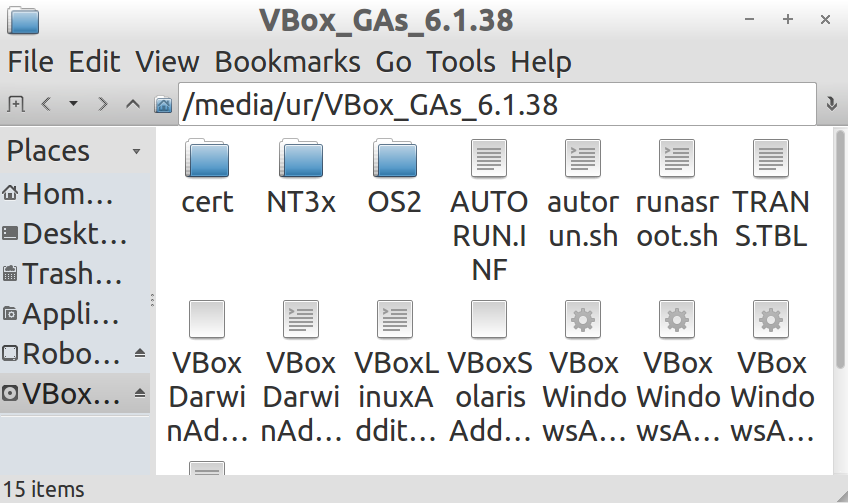
14.Obriu la carpeta a: /media/ur/VBox_Gas_6.1.38 (la versió de VBox pot variar).
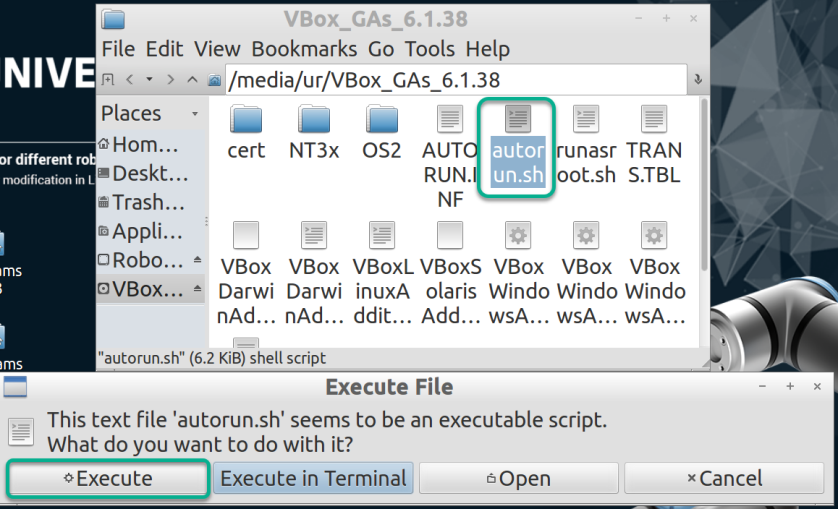
15.Feu doble clic al fitxer "autorun.sh" i seleccioneu "Executar" (la contrasenya és "easybot"). L'script pot trigar una mica a executar-se.
16.Reinicieu la màquina virtual.
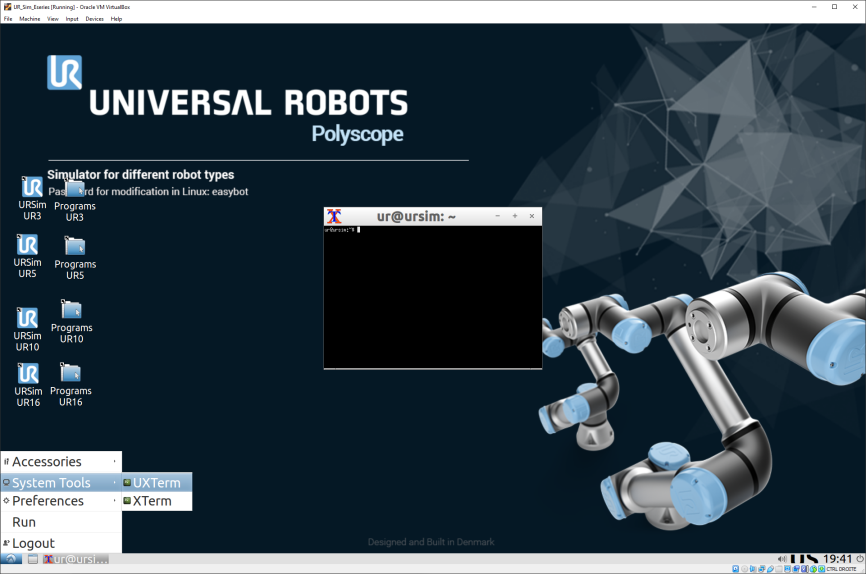
17.Obriu el terminal: seleccioneu el botó Inici➔Eines del sistema➔UXTerm.
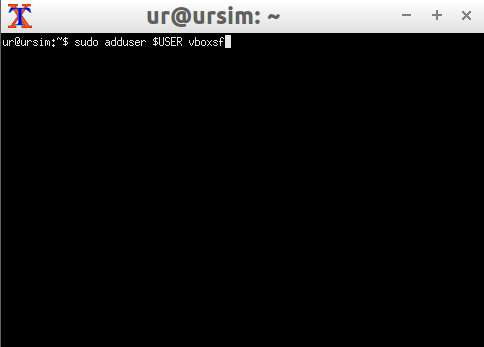
18.Escriviu al terminal: sudo adduser $USER vboxsf i premeu "Enter".
19.Reinicieu la màquina virtual.
20.Si genereu fitxers nous amb RoboDK a la carpeta compartida de Windows, podeu fer clic a "Vista" → "Recarregar carpeta" o prémer "F5" a la carpeta compartida de la VM "RoboDK_Shared".
Utilitzeu el controlador RoboDK amb la UR Sim
Podeu provar la connexió entre RoboDK i el controlador d'Universal Robots utilitzant URSim.
1.A l'Oracle VM VirtualBox Manager.
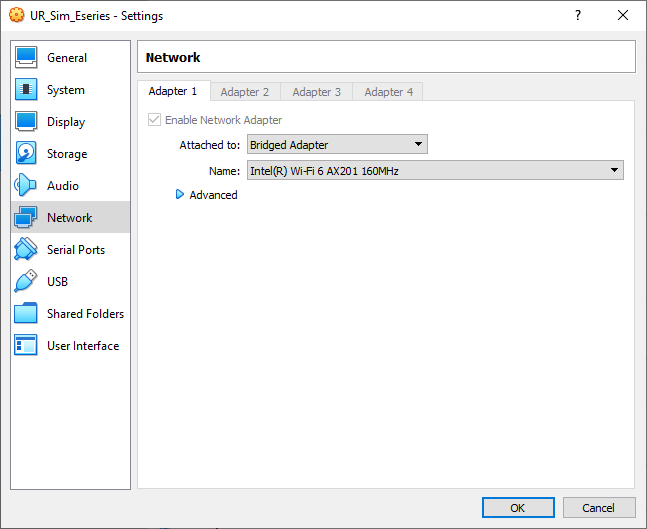
2.Seleccioneu la VM UR_Sim_Eseries i premeu Configuració.
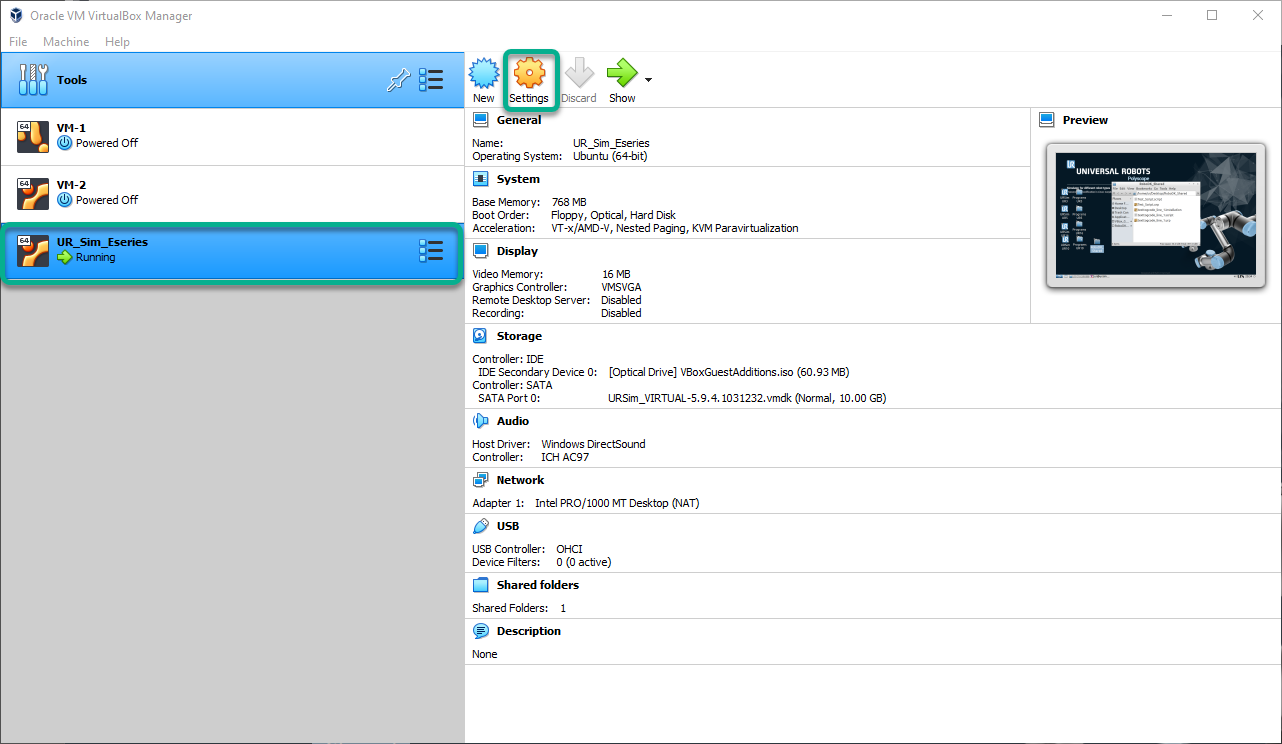
3.Seleccioneu Xarxa ➔Connectat a: i seleccioneu Adaptador de pont i premeu D'acord.
4.Inicieu la màquina virtual URSim.
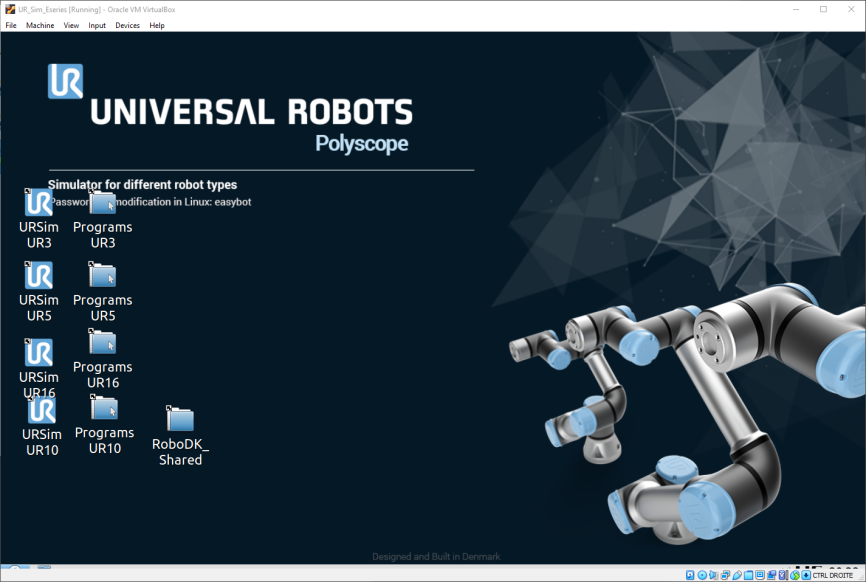
5.Inicieu Polyscope amb el vostre model UR preferit.
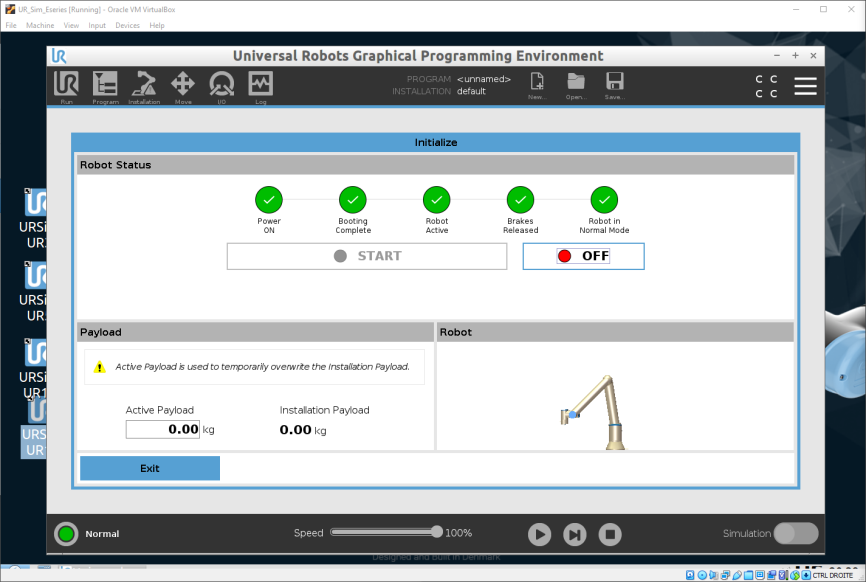
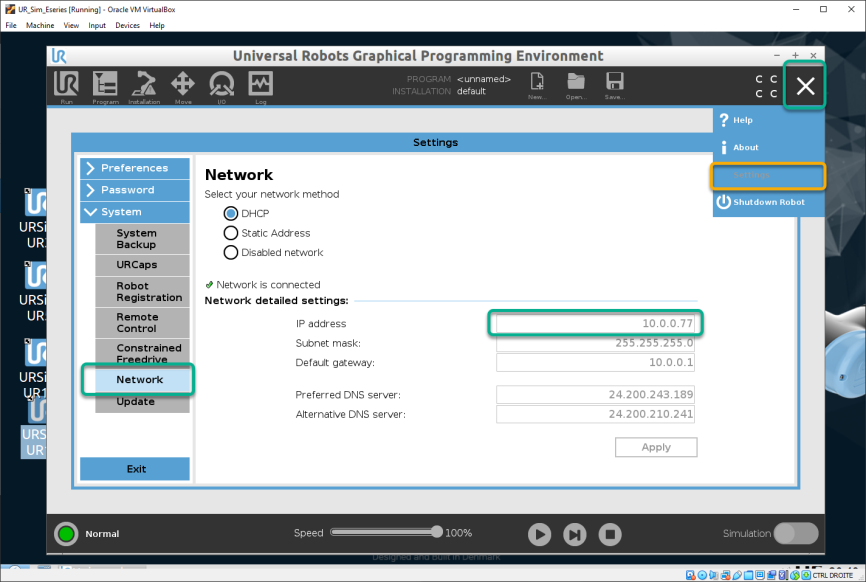
6.Obteniu l'adreça IP del simulador.
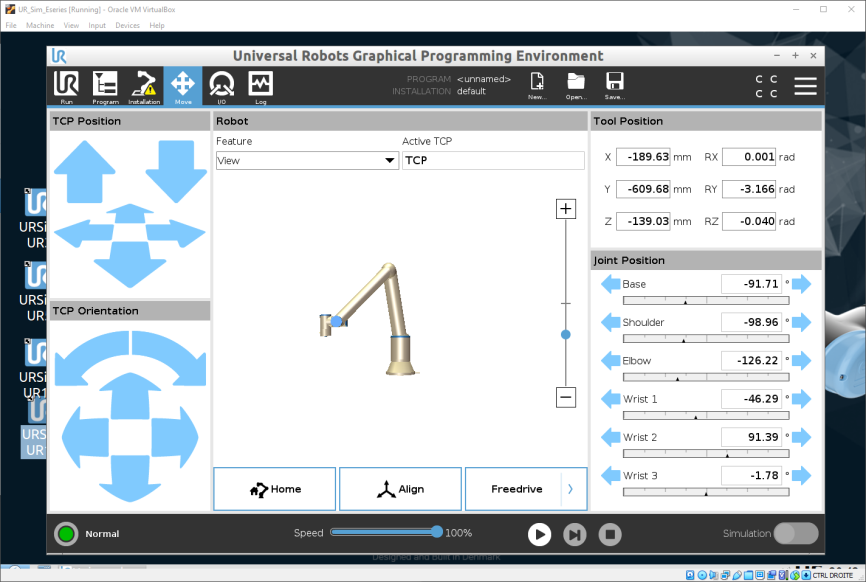
7.Aneu a la finestra "Move" de l'URSim.
8.Obriu una estació de RoboDK amb el mateix model d'UR.
9.Seleccioneu Connectar→Connectar robot.
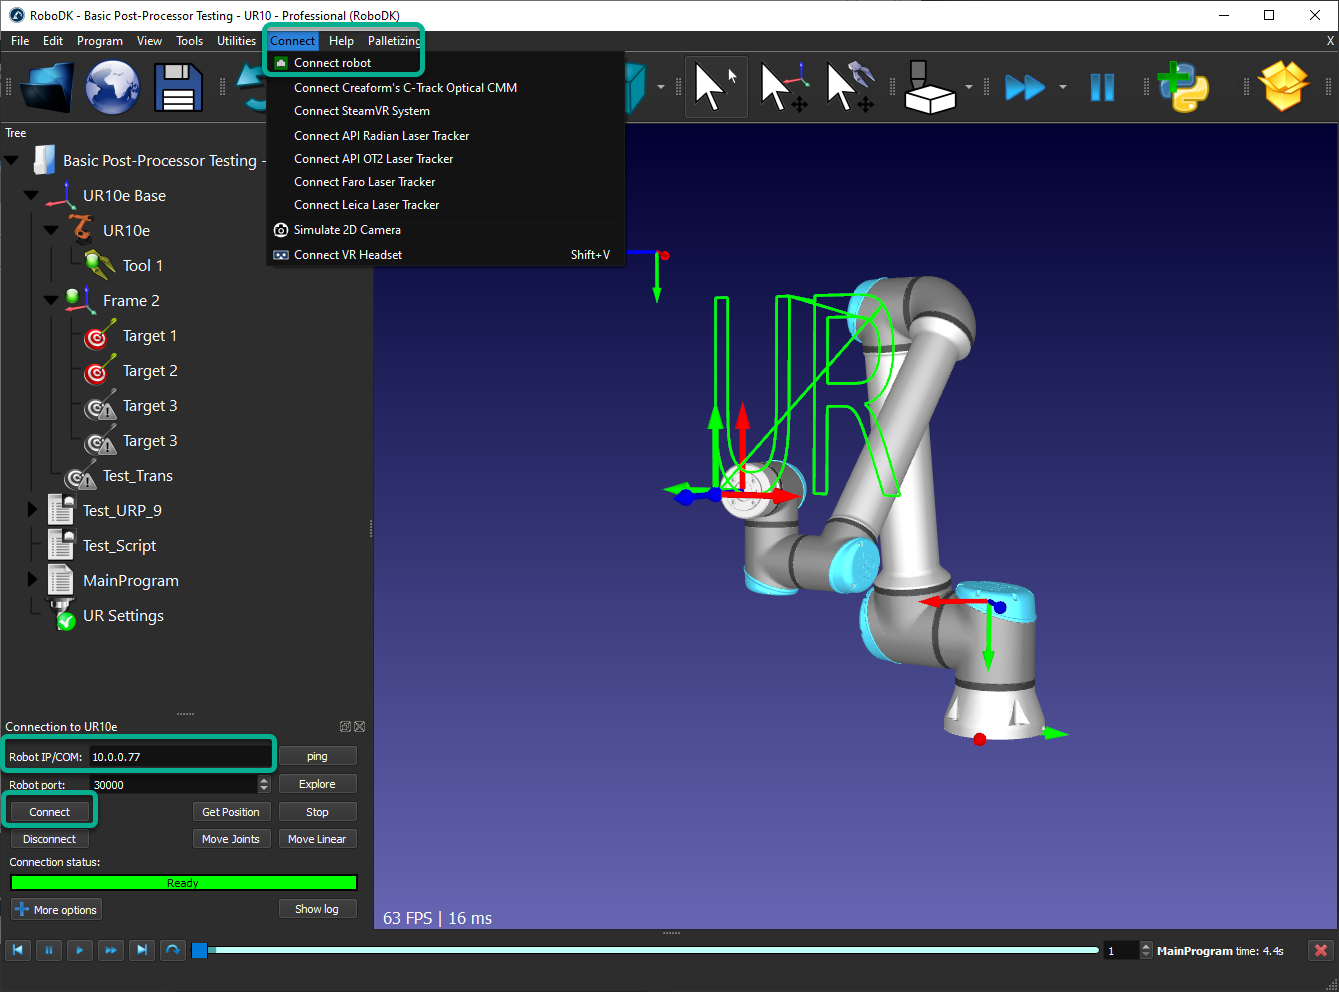
10.Introduïu l'adreça IP de la UR Sim i premeu Connecta.
11.Utilitzeu Get Position per obtenir la posició del robot URSim i aplicar-la a RoboDK.
12.Utilitzeu Move Joints per moure el robot URSim a la posició del robot de RoboDK.
13.Feu clic amb el botó dret en un programa de RoboDK, seleccioneu "Executa al robot" i "Executa" per executar el programa simultàniament a RoboDK i a l'URSim.


