Utilitzant l'agafador RobotiQ des de RoboDK
Podeu operar la pinça RobotiQ directament des del controlador UR generant programes fora de línia amb RoboDK.
Per afegir suport per a les pinces RobotiQ, heu de seleccionar el postprocessador Universal_Robots_RobotiQ:
1.Feu clic amb el botó dret en un programa o en el vostre robot
2.Seleccioneu Selecciona postprocessador
3.Seleccioneu Universal Robots RobotiQ
Consell: Canviar el postprocessador vinculat a un programa s'aplica a tots els programes que utilitzen el mateix robot.
A continuació, podeu generar crides de programa que poden operar la pinça RobotiQ. Per exemple: rq_move_and_wait( 255 ) per obrir la pinça o rq_move_and_wait( 0 ) per tancar-la.
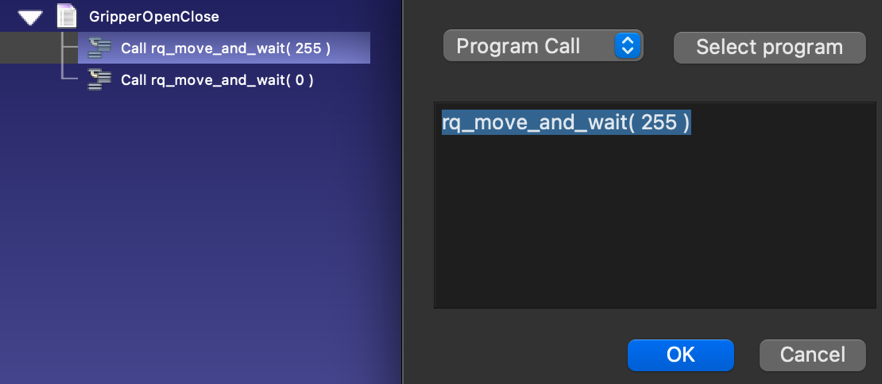
Un cop tingueu el programa a punt a RoboDK, el podeu executar al robot utilitzant un d'aquests 2 mètodes:
- Feu clic amb el botó dret en un programa (com ara el GripperOpenClose) i seleccioneu Envia programa al robot
- Feu clic amb el botó dret en un programa (com ara el GripperOpenClose) i seleccioneu Genera programa (aquesta segona opció requereix que carregueu el programa manualment al robot).
Aquest mètode d'operació no requereix utilitzar el controlador.
Consell: Obteniu més informació sobre com generar programes a la secció de programes.


