Utilitzant la pinça RobotiQ
RoboDK admet la generació de programes per a robots Universal Robots que poden operar pinces RobotiQ. Podeu operar la pinça RobotiQ generant un programa fora de línia i utilitzant el controlador de RoboDK per a robots UR.
Utilitzant l'agafador RobotiQ des de RoboDK
Podeu operar la pinça RobotiQ directament des del controlador UR generant programes fora de línia amb RoboDK.
Per afegir suport per a les pinces RobotiQ, heu de seleccionar el postprocessador Universal_Robots_RobotiQ:
1.Feu clic amb el botó dret en un programa o en el vostre robot
2.Seleccioneu Selecciona postprocessador
3.Seleccioneu Universal Robots RobotiQ
A continuació, podeu generar crides de programa que poden operar la pinça RobotiQ. Per exemple: rq_move_and_wait( 255 ) per obrir la pinça o rq_move_and_wait( 0 ) per tancar-la.
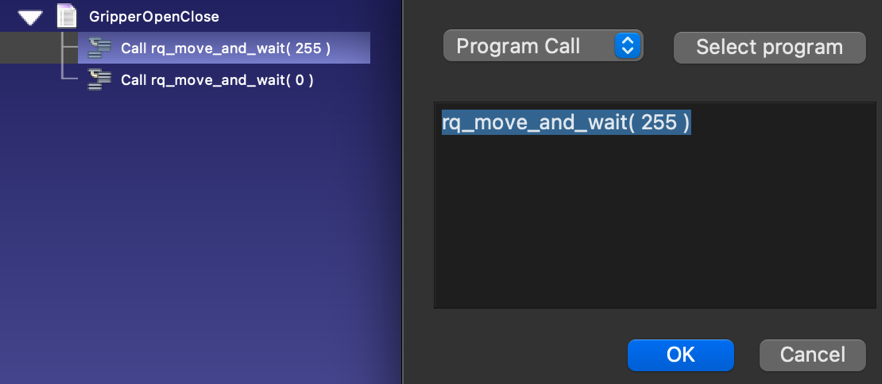
Un cop tingueu el programa a punt a RoboDK, el podeu executar al robot utilitzant un d'aquests 2 mètodes:
- Feu clic amb el botó dret en un programa (com ara el GripperOpenClose) i seleccioneu Envia programa al robot
- Feu clic amb el botó dret en un programa (com ara el GripperOpenClose) i seleccioneu Genera programa (aquesta segona opció requereix que carregueu el programa manualment al robot).
Aquest mètode d'operació no requereix utilitzar el controlador.
Ús de la pinça RobotiQ amb el controlador
Podeu operar la pinça RobotiQ directament des de RoboDK utilitzant el controlador (opció Executa al robot). El controlador de RoboDK per a UR i RobotiQ us permet executar programes pas a pas des de RoboDK i veure en tot moment des de RoboDK el punter que s'està executant.
És important assegurar-se que podeu connectar al robot per utilitzar aquesta funció. És possible que necessiteu privilegis d'administrador a Windows i/o afegir una regla al tallafocs de Windows per permetre aquesta comunicació (si desactiveu el tallafocs de Windows, pot ajudar a solucionar problemes si la incidència està relacionada amb el tallafocs).
Heu de seguir aquests passos per afegir suport per moure la pinça de RobotiQ directament des de RoboDK:
1.Descarregueu el fitxer d'script següent:
https://robodk.com/files/upload/progrobodk-rq.zip
https://robodk.com/files/upload/progrobodk-rq-no-tool-com.zip.
2.Descomprimeu el fitxer progrobodk.script aquí:
C:/RoboDK/bin/progrobodk.script
3.Assegureu-vos de reiniciar el controlador si estava en funcionament (feu doble clic a Desconnectar i, a continuació, a Connectar).
4.Seleccioneu Eines-Opcions-Controladors
5.Desmarqueu l'opció: Gestiona les crides de programa amb RoboDK quan estigui connectat a un robot.
Per operar correctament la pinça amb el controlador (per exemple, obrir-la/tancar-la), heu d'utilitzar la crida de programa rq_move_and_wait passant un paràmetre dins del rang de 0 a 255.
Exemple:
rq_move_and_wait( 0 ) # Fully close the gripper
rq_move_and_wait( 255 ) # Fully open the gripper
El nombre passat com a argument és requerit pel controlador.


