Utilitzeu el controlador RoboDK amb la UR Sim
Podeu provar la connexió entre RoboDK i el controlador d'Universal Robots utilitzant URSim.
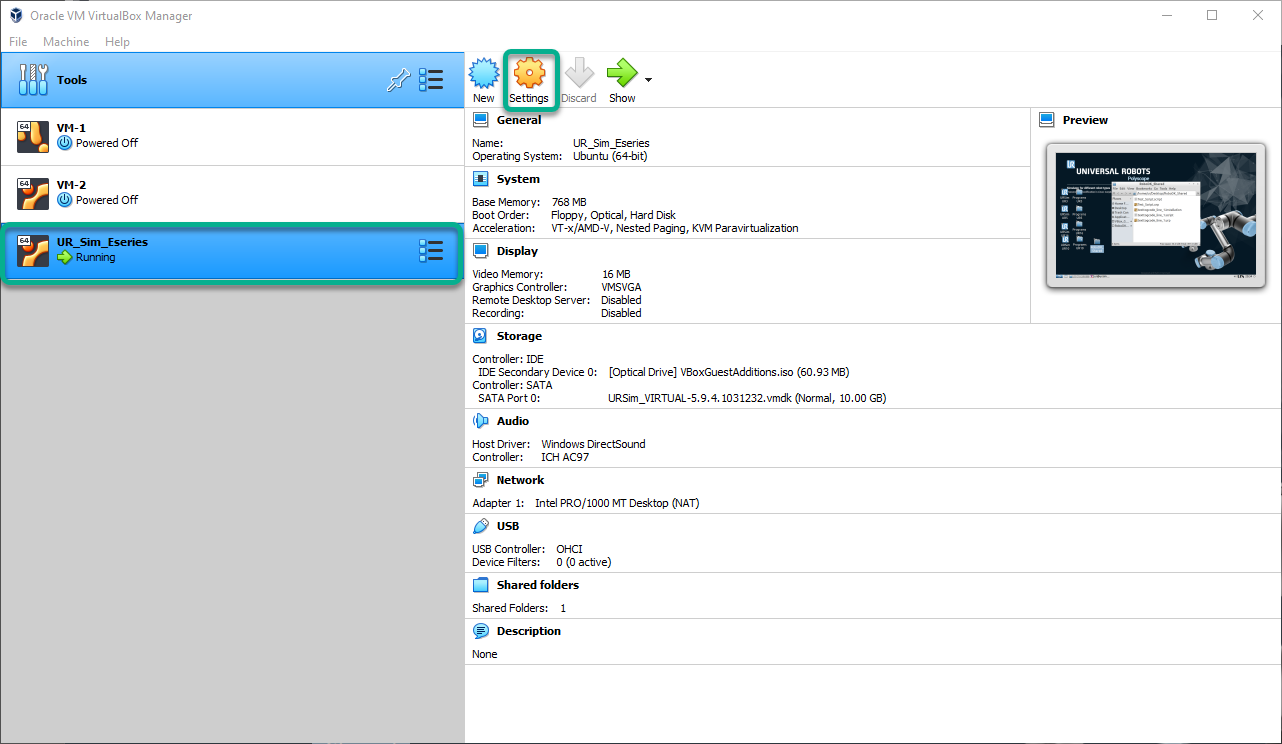
1.A l'Oracle VM VirtualBox Manager.
2.Seleccioneu la VM UR_Sim_Eseries i premeu Configuració.
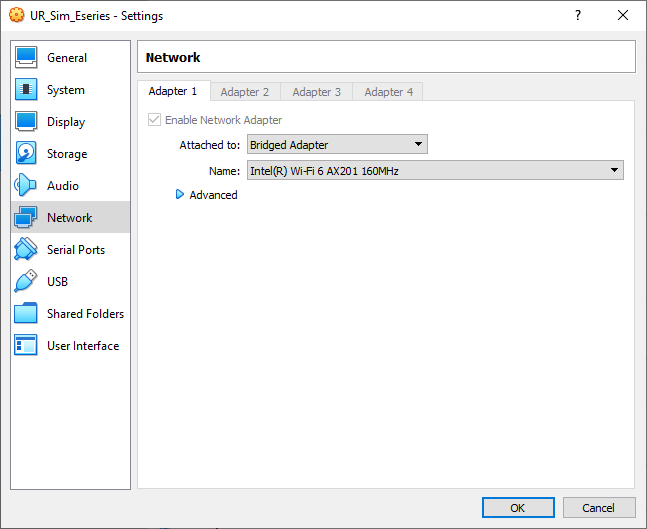
3.Seleccioneu Xarxa ➔Connectat a: i seleccioneu Adaptador de pont i premeu D'acord.
4.Inicieu la màquina virtual URSim.
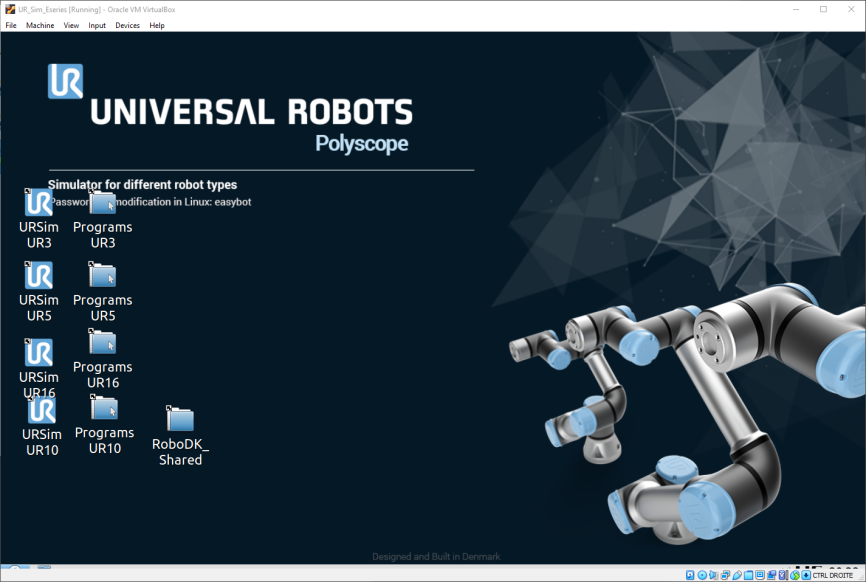
5.Inicieu Polyscope amb el vostre model UR preferit.
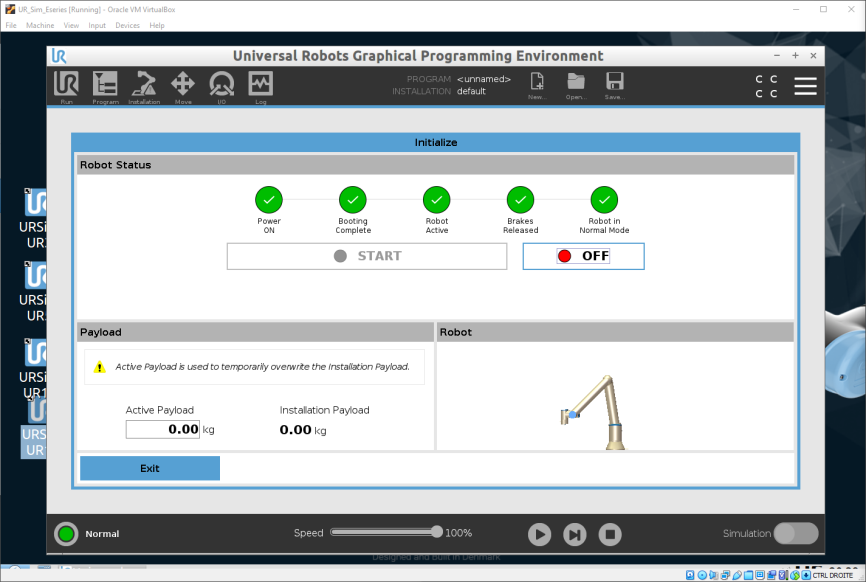
6.Obteniu l'adreça IP del simulador.
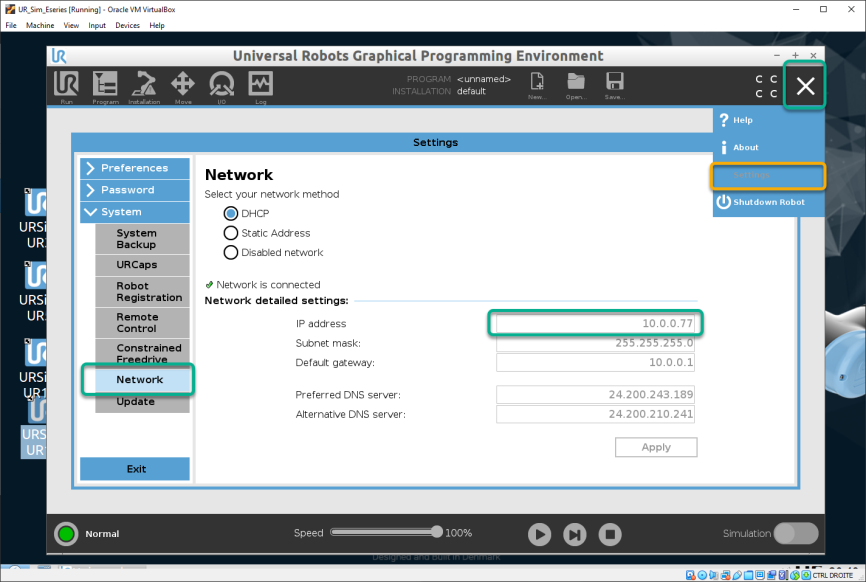
7.Aneu a la finestra "Move" de l'URSim.
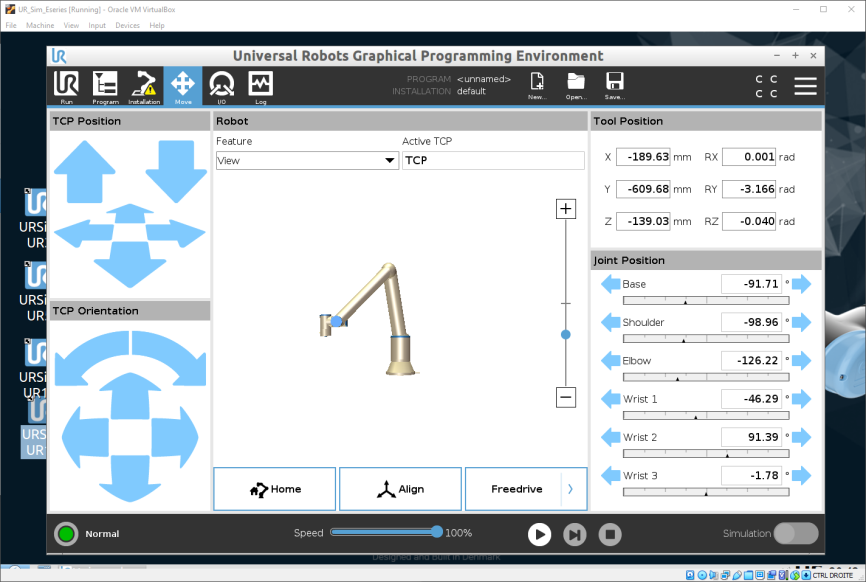
8.Obriu una estació de RoboDK amb el mateix model d'UR.
9.Seleccioneu Connectar→Connectar robot.
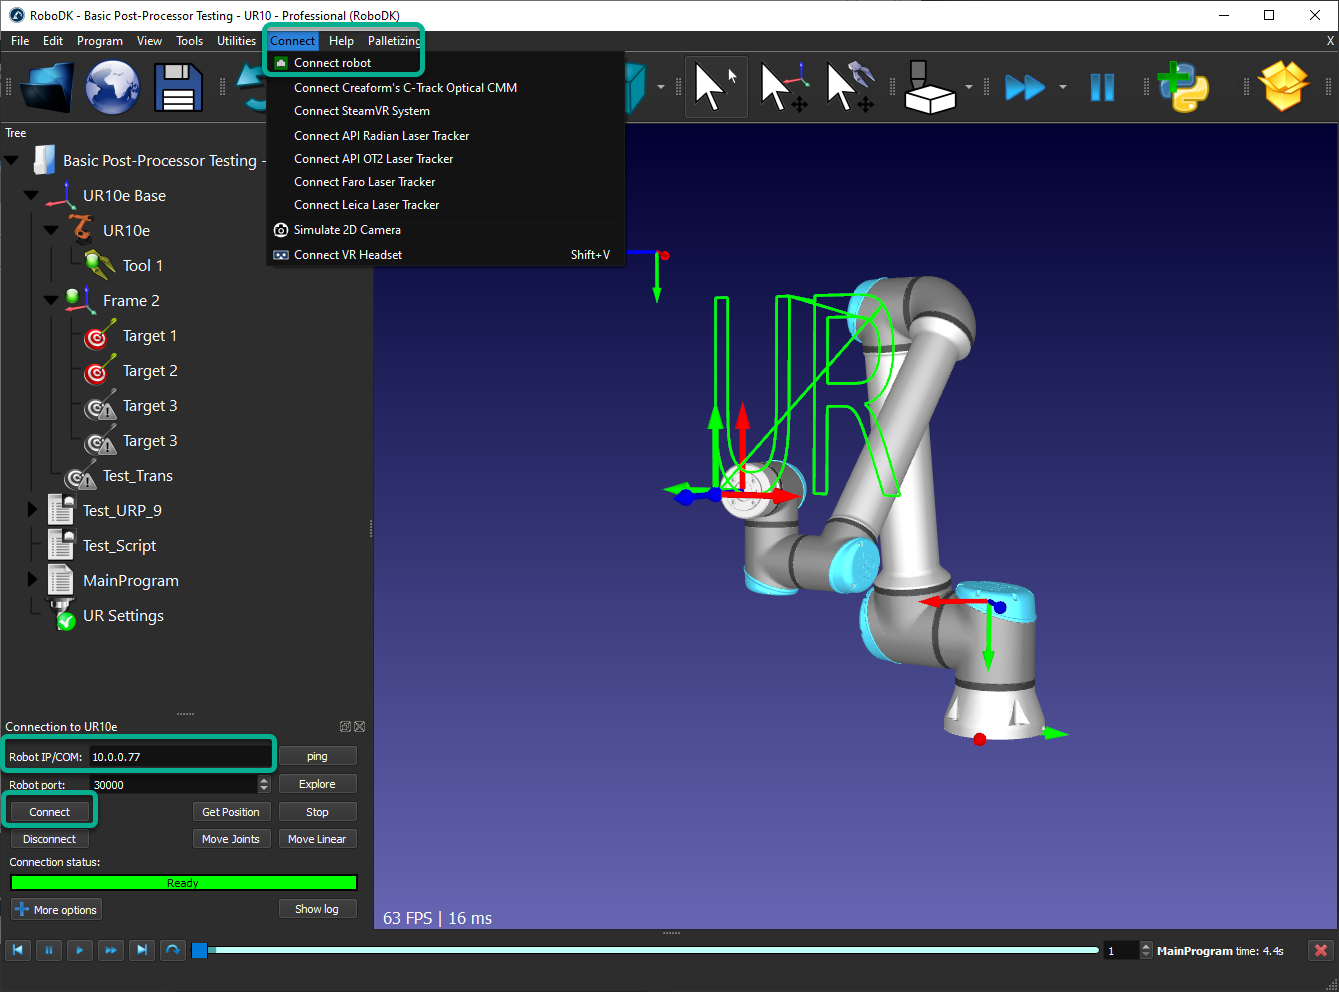
10.Introduïu l'adreça IP de la UR Sim i premeu Connecta.
11.Utilitzeu Get Position per obtenir la posició del robot URSim i aplicar-la a RoboDK.
12.Utilitzeu Move Joints per moure el robot URSim a la posició del robot de RoboDK.
13.Feu clic amb el botó dret en un programa de RoboDK, seleccioneu "Executa al robot" i "Executa" per executar el programa simultàniament a RoboDK i a l'URSim.


