Configuració per a Smart Motion
Us heu d'assegurar que el vostre projecte de RoboDK estigui correctament configurat per utilitzar de manera efectiva el planificador Smart Motion.
El vostre projecte hauria d'incloure el següent:
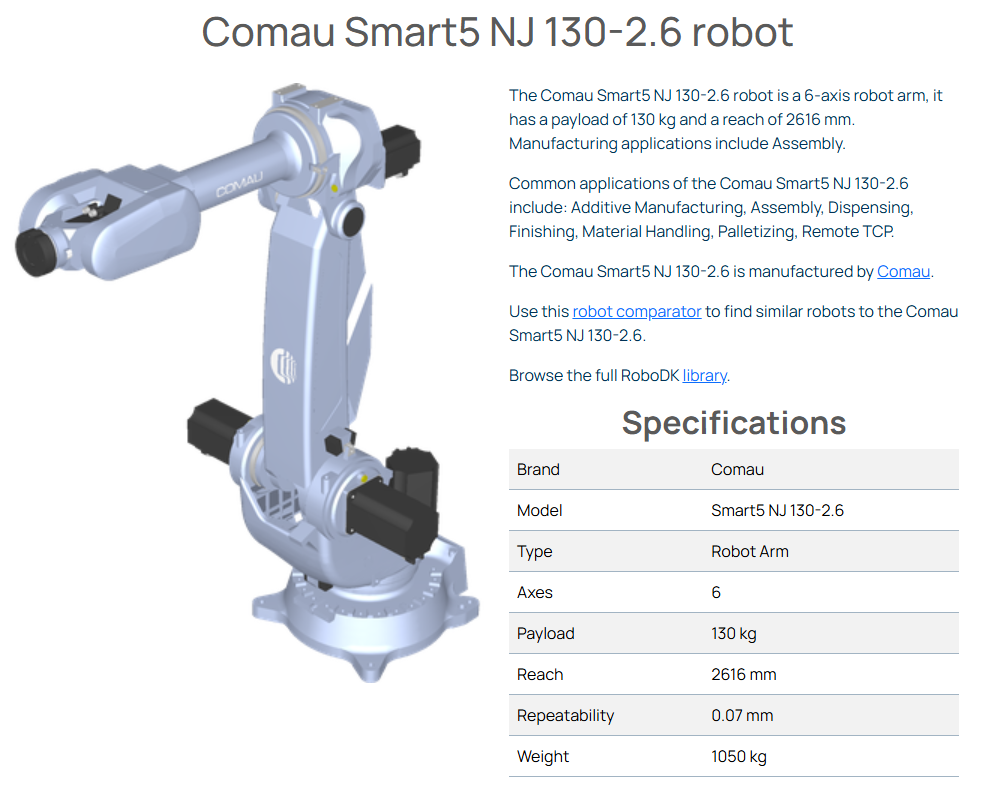
1.Robot: Un braç de robot. Per al nostre exemple, fem servir el robot Comau Smart5 NJ 130-2.6.
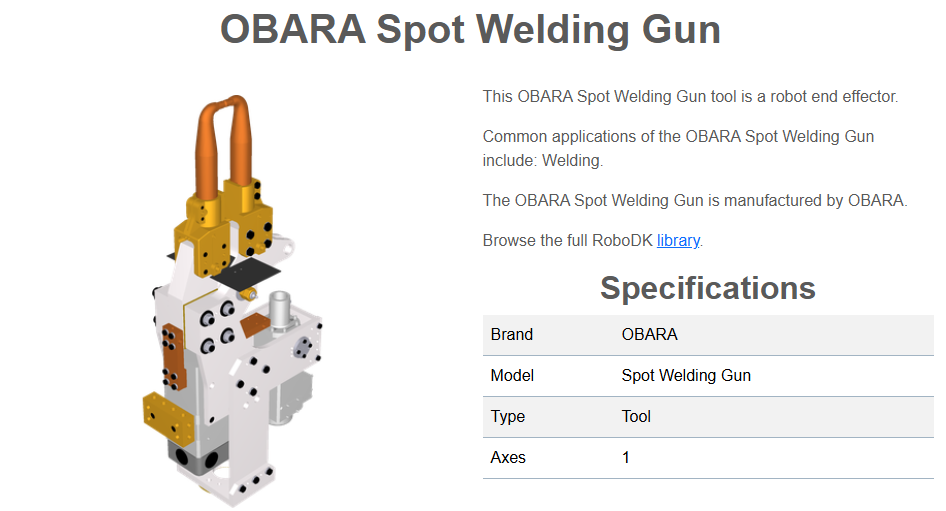
2.Eina: Una o més eines (TCP). L'exemple de soldadura per punts utilitzarà l'eina OBARA Spot Welding Gun.
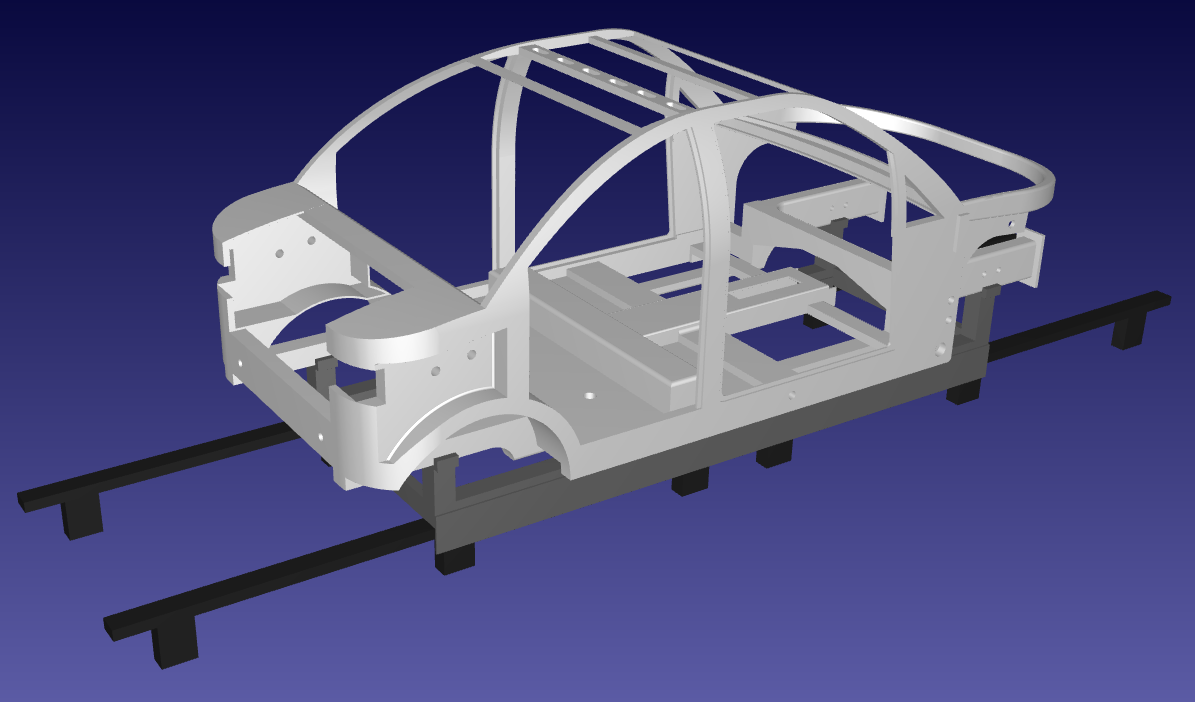
3.Objectes: Almenys un objecte (obstacle) ha d'estar disponible a l'espai de treball per utilitzar l'evitació de col·lisions. En aquest cas, hem utilitzat un Car Frame personalitzat juntament amb un Car Frame Rack i un Car Frame Rail.
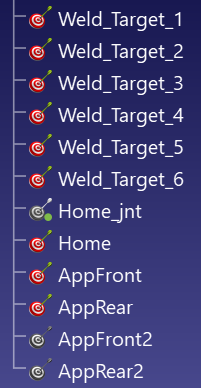
4.Objectius: Les ubicacions d'inici i final de la trajectòria generada s'han de definir mitjançant objectius. Per tant, a l'estació hi ha d'haver com a mínim dos objectius. L'exemple conté objectius d'aproximació/retracció a la part davantera i a la posterior, i també alguns objectius dins del Car Frame on s'ha de fer la soldadura per punts.