Obrir el mapa de col·lisions
També podeu obrir la configuració del mapa de col·lisions de RoboDK fent clic al botó Mapa de col·lisions del menú de Smart Motion. Un mapa de col·lisions configurat correctament garanteix que l'Add-in calculi una trajectòria que es mantingui lliure de col·lisions mitjançant la referència a la matriu de col·lisions.
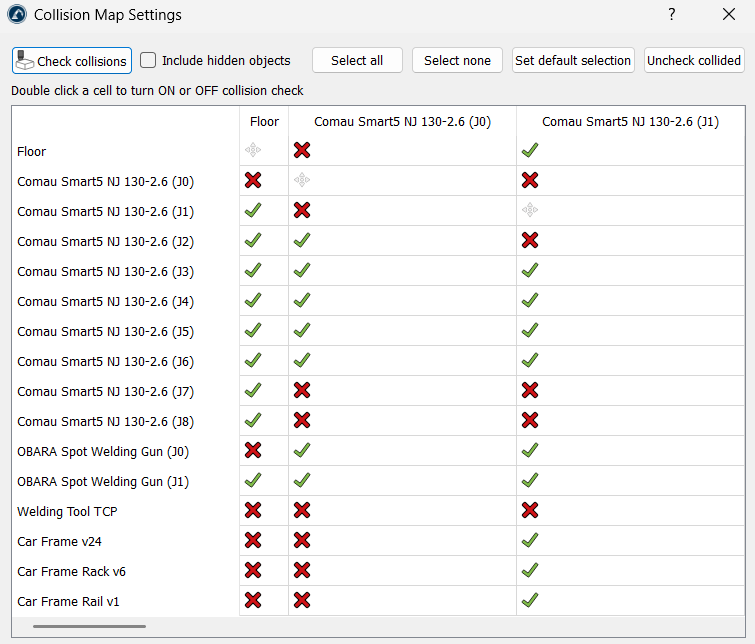
Nota: Abans de generar una trajectòria, utilitzeu aquesta opció per definir quins objectes el robot ha d'evitar.


