Opcions extra de Smart Motion
L'Add-in Smart Motion també inclou opcions addicionals per ajustar la solució segons els nostres requisits. Aquestes opcions ens permeten personalitzar alguns paràmetres que afecten els resultats finals o la trajectòria generada.
Limitació de la rotació de l'eina
La rotació del TCP es pot limitar utilitzant l'opció «Permetre una rotació Z de l'eina de +/-» del menú. Si l'opció està activa, les rotacions X i Y queden bloquejades, mentre que la rotació Z es limita al valor seleccionat (p. ex., +/- 45°).
Aquesta funció funciona a l'inrevés de l'espai restringit (Constrained Space), ja que obliga el solucionador a operar en espai cartesià per restringir l'orientació de l'eina. Bloqueja les rotacions X i Y, mentre que la rotació de l'eix Z es pot limitar a un rang de graus específic (més o menys un valor establert). Si el valor d'aquest camp s'estableix a "0", la rotació Z també queda bloquejada juntament amb les rotacions X i Y. Per mantenir les rotacions dels tres eixos (X, Y i Z) desbloquejades, utilitzeu un valor de "-1" en aquesta opció.
Treballar en un espai restringit
Si l'espai restringit està habilitat, el robot intentarà passar per un espai estret o treballar en un entorn desordenat. Aquest paràmetre obliga a utilitzar l'algorisme en l'espai de les articulacions (en lloc de l'espai cartesià), la qual cosa garanteix que la configuració provada és la configuració utilitzada. Això és crucial per a les morfologies de robot en què les posicions cartesianes podrien donar lloc a múltiples configuracions potencials de les articulacions, la qual cosa causa problemes durant la generació de la trajectòria. En forçar l'ús de l'espai de les articulacions, el sistema garanteix que la trajectòria identificada és única i està lliure de col·lisions.
Obrir el mapa de col·lisions
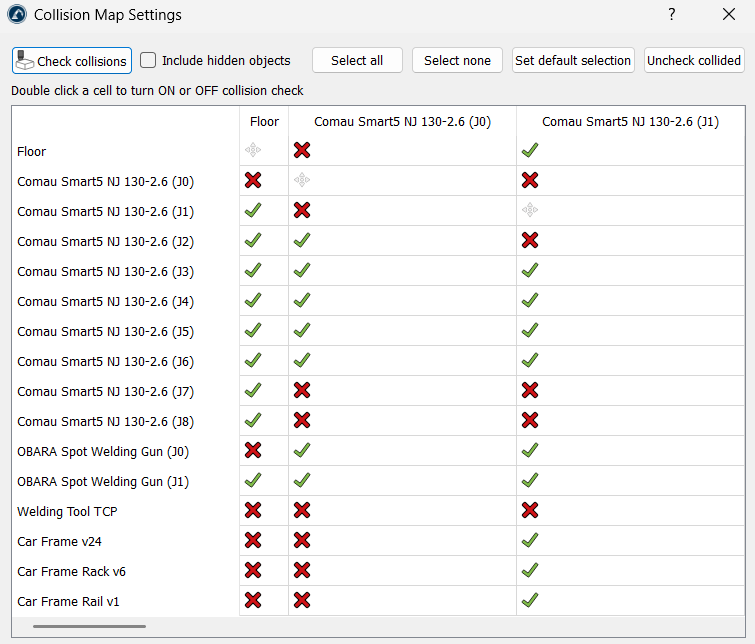
També podeu obrir la configuració del mapa de col·lisions de RoboDK fent clic al botó Mapa de col·lisions del menú de Smart Motion. Un mapa de col·lisions configurat correctament garanteix que l'Add-in calculi una trajectòria que es mantingui lliure de col·lisions mitjançant la referència a la matriu de col·lisions.
Simplificar un programa generat
L'opció Simplificar programa seleccionat permet a l'usuari reduir el nombre d'instruccions d'un programa evitant col·lisions. En altres paraules, simplifica un programa ja creat per reduir el nombre d'objectius en la trajectòria, tot assegurant que aquesta es mantingui lliure de col·lisions.
Això és útil en els aspectes següents:
1.Redueix la mida del programa: analitza la trajectòria i elimina els objectius innecessaris. Això és vital per als controladors de robots més antics que tenen una memòria limitada i només poden emmagatzemar un nombre determinat de línies de codi.
2.Moviment més suau: En eliminar punts redundants, s'evita que el robot es mogui a batzegades ("tartamudegi"). Els controladors de vegades poden fer sacsejades o alentir-se si reben massa ordres per a la mateixa zona petita; simplificar la trajectòria ajuda el robot a mantenir una velocitat més constant i fluida.
3.Execució més ràpida: Un programa simplificat sovint resulta en temps de cicle més curts perquè el controlador del robot no ha de processar tants punts, la qual cosa li permet centrar-se a mantenir la velocitat programada.
4.Neteja les trajectòries "desendreçades": Si el programa es crea gravant moviments o important una trajectòria CAD densa, pot contenir centenars de punts innecessaris. Aquesta eina "neteja" aquestes dades, tot garantint que la nova trajectòria, més curta, continua evitant totes les col·lisions.
5.Manté la seguretat de la configuració: Com la resta de Smart Motion, el procés de simplificació respecta la configuració del robot. Assegura que, mentre s'eliminen punts, el robot no intenti canviar accidentalment la seva configuració (com un gir de colze) d'una manera que provoqui una col·lisió.
Creació de moviments entre programes
Smart Motion no es limita a enllaçar objectius; també pot establir ponts entre programes independents diferents. Aquesta funció és molt útil per enllaçar operacions complexes, com ara passar d'una seqüència de recollida a una trajectòria de mecanitzat sense intervenció manual.
Per utilitzar aquesta funció, seleccioneu elements de programa separats a la interfície del Selector d'objectius per calcular trajectòries de transició segures des de l'estat final del primer programa a l'estat inicial del segon.
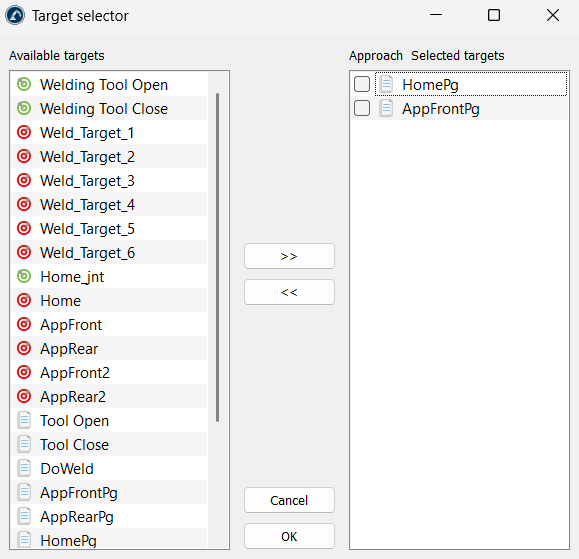
L'Add-in enllaça dos programes identificant l'últim moviment del primer programa i el primer moviment del segon programa, generant efectivament una trajectòria de connexió entre ells.


