Utilitzant l'add-in Smart Motion
Per crear una trajectòria segura amb Smart Motion, seleccioneu els punts de destinació on ha d'anar el robot i feu clic a Genera trajectòria. L'add-in fa el càlcul per a vós.
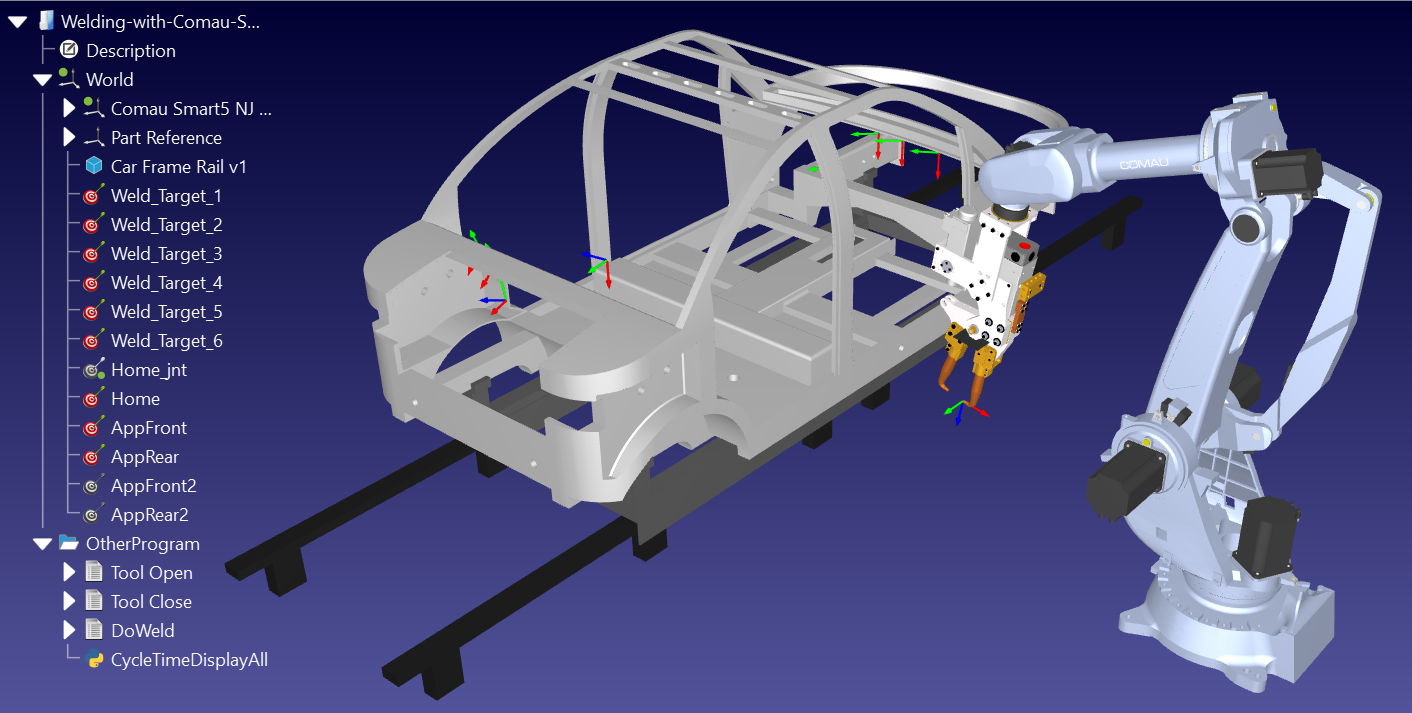
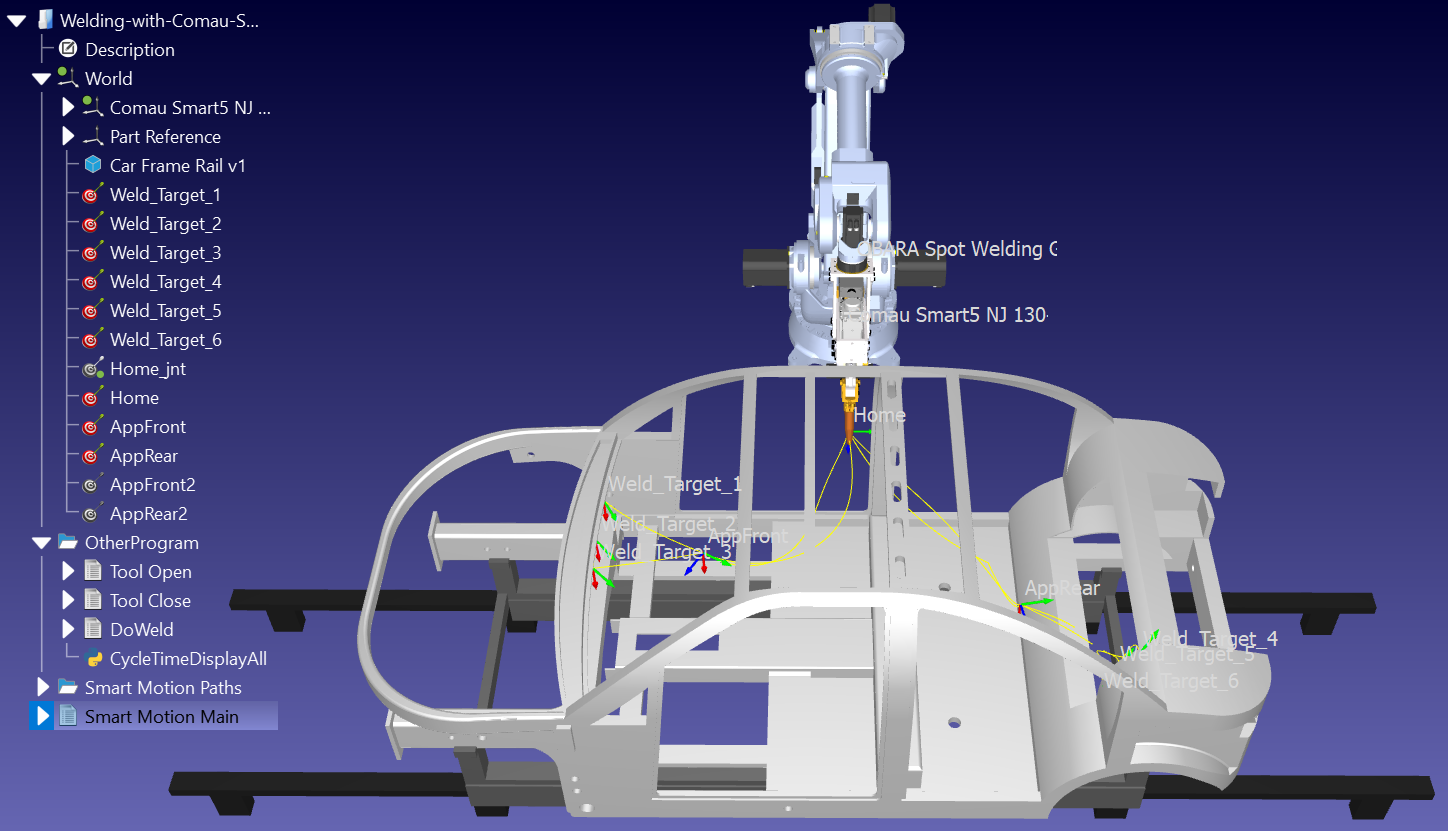
Utilitzarem el següent exemple de soldadura per punts per demostrar l'add-in Smart Motion: Soldadura per punts amb Comau. Aquest exemple inclou els 4 components que hem descrit anteriorment.
Aquest projecte també inclou trajectòries lliures de col·lisions en forma de scripts creats amb el plug-in PRM. Amb la finalitat de demostrar l'add-in Smart Motion, estem eliminant aquests programes que es van crear automàticament amb el plug-in PRM:
●AppFrontPg
●AppRearPg
●HomePg
●HomeToAppFront
●AppRearToHome
●AppFrontToAppRear
●AppRearToAppFront
●Principal
Passos generals
Per utilitzar l'add-in, seguiu aquests passos:
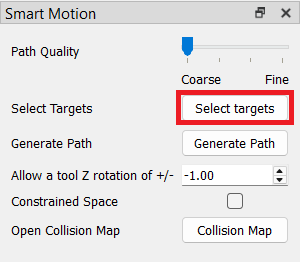
1.Obriu el selector d'objectius: feu clic al botó Seleccionar objectius del menú Smart Motion per obrir la finestra de selecció. Aquests objectius defineixen la trajectòria que voleu generar.
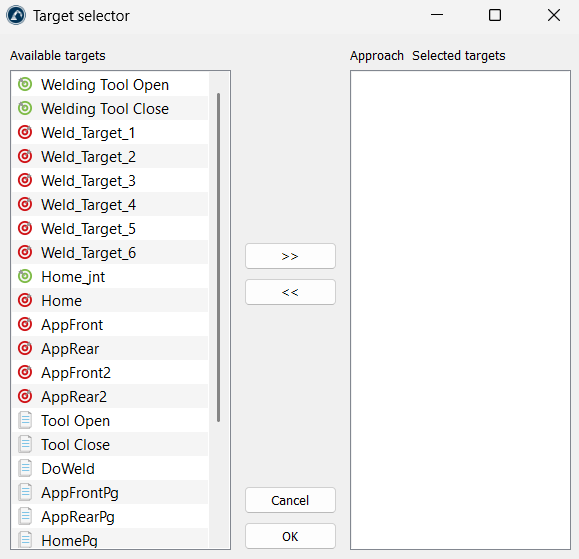
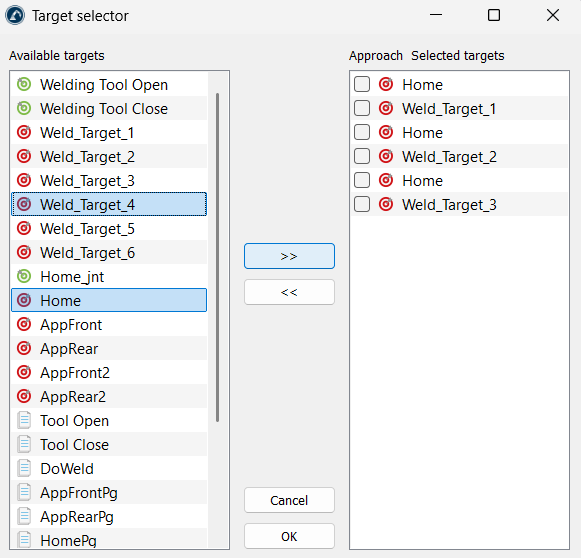
2.Trieu i ordeneu els punts: seleccioneu els punts que vulgueu utilitzar de la secció Objectius disponibles de la part esquerra i feu clic al botó >> per moure'ls a la secció Objectius seleccionats de la part dreta. Podeu canviar l'ordre a la part dreta (fent servir l'arrossegament i la solta) per decidir per on començarà el robot. Un cop seleccionats els objectius, podeu confirmar la selecció amb el botó D'acord.
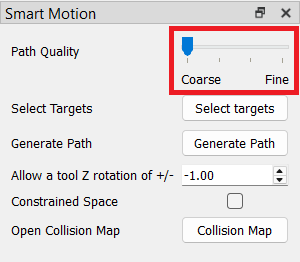
3.Seleccioneu la qualitat de la trajectòria: desplaceu el control lliscant de Qualitat de la trajectòria. Feu servir "Gros" per a comprovacions ràpides o desplaceu-lo cap a "Fi" per assegurar-vos que el robot comprova els espais estrets de manera segura.
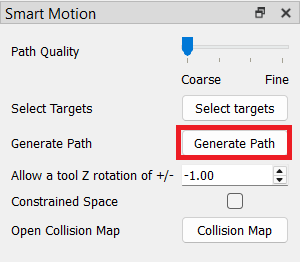
4.Creeu la trajectòria: feu clic al botó Genera trajectòria. L'eina crearà un moviment segur entre cada parell de punts de la vostra llista.
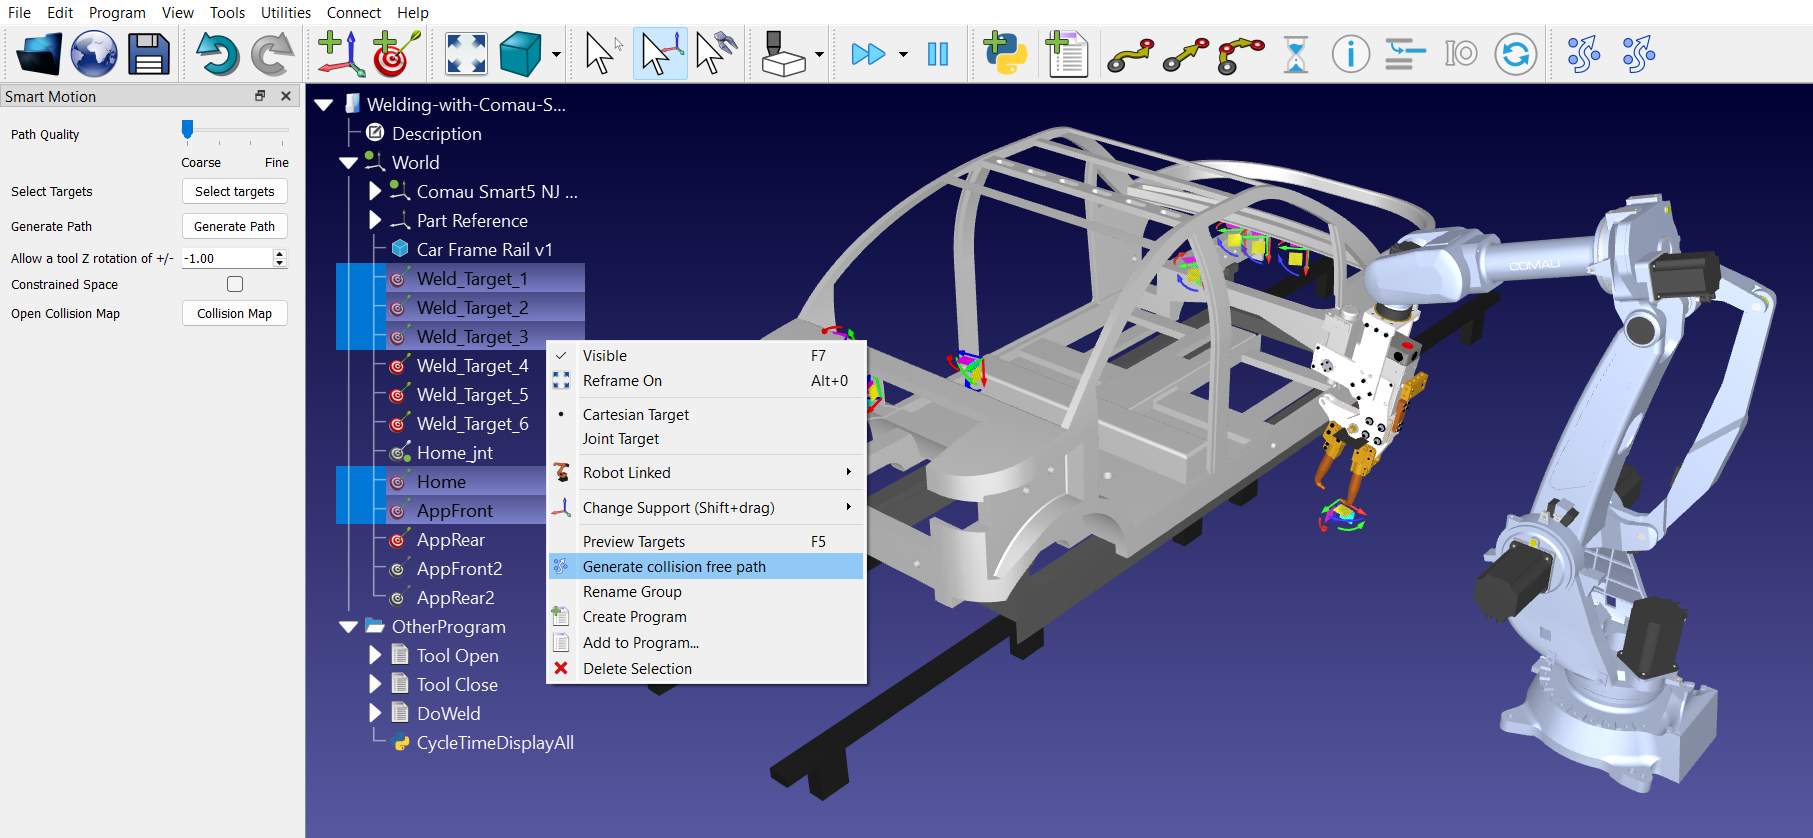
També podeu "enllaçar elements" seleccionant diversos objectius a l'arbre de l'estació (en l'ordre requerit) i fent clic a la icona Enllaça els elements seleccionats de la barra d'eines (la segona o més a la dreta de Smart Motion).
Caselles de selecció al selector d'objectius
En configurar una trajectòria de moviment a través del menú del selector d'objectius, una llista de punts disponibles es trasllada a la llista d'objectius seleccionats. Al costat d'alguns d'aquests elements seleccionats, es pot activar una casella amb l'etiqueta "Aproximació".
Aquestes caselles de selecció actuen com a pistes intel·ligents per al resolutor de planificació de trajectòries.
●Quan està desmarcat (aturada estàndard): El robot tracta l'objectiu com una destinació estricta. Planificarà una trajectòria completa des del punt A fins al punt B i, a continuació, una trajectòria completament nova des del punt B fins al punt C. El robot es comprometrà totalment a arribar exactament al punt B abans de pensar en el següent pas.
●Quan està marcat (Punt de pas o d'aproximació): marcar la casella indica al resolutor que aquest punt és només un "graó" temporal o una porta d'entrada en el camí cap a la destinació real. En lloc de dividir el moviment en trams separats i rígids (d'A a B, i després de B a C), el resolutor avalua tota la cadena (A ➔ B ➔ C) com una única seqüència fluida.
Marcar un objectiu d'aproximació canvia completament la manera com l'eina Simplify Program optimitza la trajectòria:
●Canvi de direcció fluid: Com que el resolutor sap que el robot no necessita aturar-se completament al punt d'aproximació, integra el moviment de manera suau. El robot es desplaça cap al punt d'aproximació i gira amb suavitat fins a la destinació final sense sotragades ni detenir-se de cop amb un sacseig.
●Neteja agressiva: Quan l'eina de simplificació s'executa sobre una trajectòria de múltiples punts, pot eliminar moviments innecessaris i voluminosos molt millor si pot mirar endavant al llarg de tota la seqüència en lloc de detenir els seus càlculs a cada objectiu intermedi. Això resulta en menys línies de codi, una velocitat constant del robot i uns temps de producció globals més ràpids.


