Calibrar els paràmetres del robot
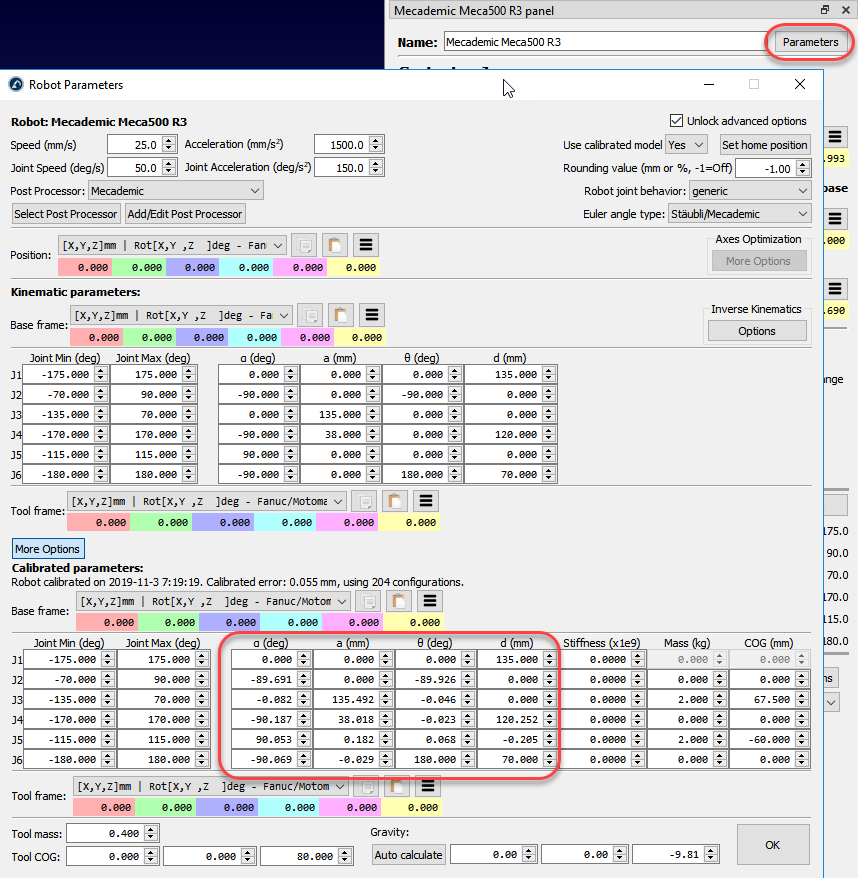
Podeu accedir als paràmetres calibrats al menú Paràmetres un cop s'ha calibrat un robot. Alguns controladors de robot permeten modificar certs paràmetres del robot.
Nota: RoboDK utilitza la convenció Denavit-Hartenberg modificada. Assegureu-vos d'utilitzar tots els paràmetres seleccionats/calibrats.
Important: Cal assegurar-se que no es generin programes filtrats si s'actualitzen els paràmetres del controlador del robot.