Calibratge del robot
Aquesta secció descriu com calibrar automàticament el vostre robot utilitzant RoboDK TwinTrack i el vostre sistema de mesurament. El calibratge del robot us permet millorar la precisió del robot fins a 0,150 mm quan genereu programes fora de línia o utilitzeu les eines d'aprenentatge per demostració de TwinTrack a RoboDK (el nivell de precisió depèn en gran mesura de la qualitat i la mida del robot).
Es recomana realitzar el calibratge del robot després de muntar la vostra cel·la robòtica o de fer modificacions importants (com ara canviar la càrrega útil de l'eina). Això ajuda a obtenir la millor precisió.
Abans de començar el calibratge, podeu modelar la vostra cel·la a RoboDK per evitar col·lisions automàticament. Podeu utilitzar geometries bàsiques com ara plans o cubs per evitar zones no desitjades. També podeu limitar l'espai articular del robot.
Podeu seleccionar TwinTrack→Calibrar robot per iniciar el procediment de calibratge del robot.
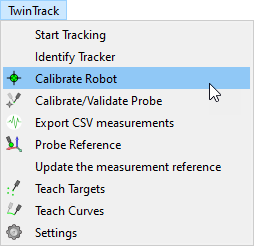
Aquesta operació us guiarà per calibrar el robot, incloent-hi la generació automàtica de punts per al calibratge i la validació. RoboDK pot generar automàticament punts que són visibles per al rastrejador.
El procediment de calibratge del robot requereix prendre al voltant de 200 mesuraments. El procediment comença prenent alguns mesuraments al voltant de la posició d'inici del robot.
Un cop la configuració estigui a punt i la comunicació amb el robot s'hagi establert correctament, el procediment de calibratge hauria de trigar entre 15 i 30 minuts.
El sistema no requereix cap fixació ni accessori especial; simplement fa el seguiment de la posició de l'eina respecte a la referència del rastrejador.
No passa res si us perdeu alguns mesuraments perquè els objectius no són visibles.


