Calibratge del sistema
Aquesta secció us guiarà per calibrar la sonda i, opcionalment, el vostre robot, i com fer coincidir el sistema de mesurament amb la vostra configuració real.
Aquests passos només cal fer-los una vegada, però són importants per obtenir resultats precisos.
Si el vostre sistema de mesurament no és prou precís per calibrar un robot (com els seguidors de la HTC Vive), heu d'ometre el pas de calibratge del robot. No obstant això, assegureu-vos de seguir els passos de la secció Configuració per a la programació fora de línia.
Calibratge del robot
Aquesta secció descriu com calibrar automàticament el vostre robot utilitzant RoboDK TwinTrack i el vostre sistema de mesurament. El calibratge del robot us permet millorar la precisió del robot fins a 0,150 mm quan genereu programes fora de línia o utilitzeu les eines d'aprenentatge per demostració de TwinTrack a RoboDK (el nivell de precisió depèn en gran mesura de la qualitat i la mida del robot).
Es recomana realitzar el calibratge del robot després de muntar la vostra cel·la robòtica o de fer modificacions importants (com ara canviar la càrrega útil de l'eina). Això ajuda a obtenir la millor precisió.
Abans de començar el calibratge, podeu modelar la vostra cel·la a RoboDK per evitar col·lisions automàticament. Podeu utilitzar geometries bàsiques com ara plans o cubs per evitar zones no desitjades. També podeu limitar l'espai articular del robot.
Podeu seleccionar TwinTrack→Calibrar robot per iniciar el procediment de calibratge del robot.
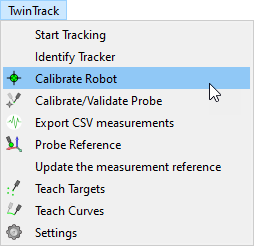
Aquesta operació us guiarà per calibrar el robot, incloent-hi la generació automàtica de punts per al calibratge i la validació. RoboDK pot generar automàticament punts que són visibles per al rastrejador.
El procediment de calibratge del robot requereix prendre al voltant de 200 mesuraments. El procediment comença prenent alguns mesuraments al voltant de la posició d'inici del robot.
Un cop la configuració estigui a punt i la comunicació amb el robot s'hagi establert correctament, el procediment de calibratge hauria de trigar entre 15 i 30 minuts.
El sistema no requereix cap fixació ni accessori especial; simplement fa el seguiment de la posició de l'eina respecte a la referència del rastrejador.
No passa res si us perdeu alguns mesuraments perquè els objectius no són visibles.
Calibratge de la sonda
És important calibrar correctament la punta de la sonda i assegurar-se que sigui precisa dins de les toleràncies desitjades.
El calibratge de la punta de la sonda es realitza movent-la al voltant d'un punt estàtic.
Seleccioneu TwinTrack➔Calibrate/Validate Probe Tip per iniciar el calibratge de l'eina.
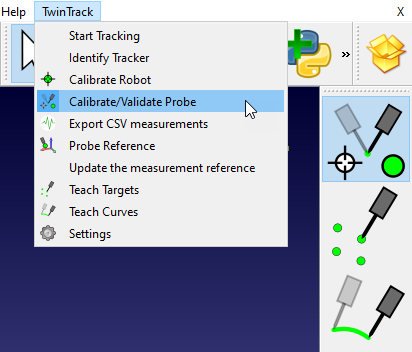
En aquest cas, com que fem servir la Creaform HandyProbe, podeu calibrar la sonda amb el programari Creaform VXElements i validar-la amb RoboDK.
Per validar la punta de la vostra sonda, només cal que la desplaceu al voltant d'un punt estàtic i RoboDK mostrarà la precisió.
Configuració per a programació fora de línia
Aquesta secció us guia pel procediment per fer coincidir el sistema de mesurament real amb la vostra simulació fora de línia. Això us permet crear un bessó digital que comparteix un sistema de referència comú entre la vostra simulació i la configuració real.
Podeu utilitzar les funcions d'aprenentatge per demostració de TwinTrack sense un robot calibrat o fins i tot sense un robot real. Això significa que podeu simular i programar el vostre robot fora de línia només amb el vostre sistema de mesurament abans d'accedir al robot real.
Només necessiteu una peça amb un sistema de coordenades ben definit que pugueu utilitzar com a referència. La referència ha de ser la mateixa tant fora de línia com en la configuració real.
Un cop tingueu el sistema de mesurament i la peça a punt (reals o simulats), podeu seguir aquests passos per definir el sistema de coordenades del vostre dispositiu de mesurament:
1.Definiu el sistema de coordenades de la peça amb el vostre robot real utilitzant l'opció "Define Reference Frame" del menú "Utilities". Si no teniu un robot real, utilitzeu una posició aproximada del sistema de coordenades a la vostra simulació de RoboDK. Podeu repetir aquest procediment més tard amb una configuració real.
2.Feu clic amb el botó dret al sistema de coordenades de la vostra peça (o al sistema de coordenades al qual està fixada la plantilla/utillatge).
3.Seleccioneu Actualitza la referència de les mesures.
4.Seguiu les instruccions de la pantalla per ensenyar 3 punts de la vostra peça real amb la sonda. Aquests 3 punts defineixen el sistema de coordenades en l'ordre correcte: l'origen, un punt a X+ i un punt a Y+.
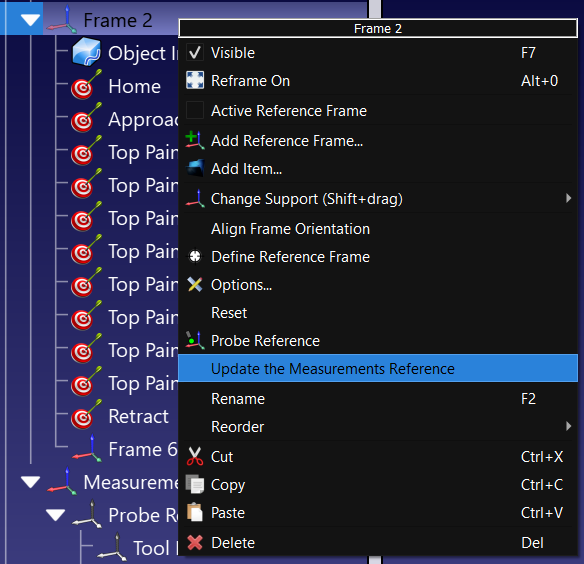
El sistema de mesurament s'actualitzarà en conseqüència i podreu procedir a ensenyar punts, corbes o altres sistemes de coordenades.


