Configuració per a programació fora de línia
Aquesta secció us guia pel procediment per fer coincidir el sistema de mesurament real amb la vostra simulació fora de línia. Això us permet crear un bessó digital que comparteix un sistema de referència comú entre la vostra simulació i la configuració real.
Podeu utilitzar les funcions d'aprenentatge per demostració de TwinTrack sense un robot calibrat o fins i tot sense un robot real. Això significa que podeu simular i programar el vostre robot fora de línia només amb el vostre sistema de mesurament abans d'accedir al robot real.
Només necessiteu una peça amb un sistema de coordenades ben definit que pugueu utilitzar com a referència. La referència ha de ser la mateixa tant fora de línia com en la configuració real.
Un cop tingueu el sistema de mesurament i la peça a punt (reals o simulats), podeu seguir aquests passos per definir el sistema de coordenades del vostre dispositiu de mesurament:
1.Definiu el sistema de coordenades de la peça amb el vostre robot real utilitzant l'opció "Define Reference Frame" del menú "Utilities". Si no teniu un robot real, utilitzeu una posició aproximada del sistema de coordenades a la vostra simulació de RoboDK. Podeu repetir aquest procediment més tard amb una configuració real.
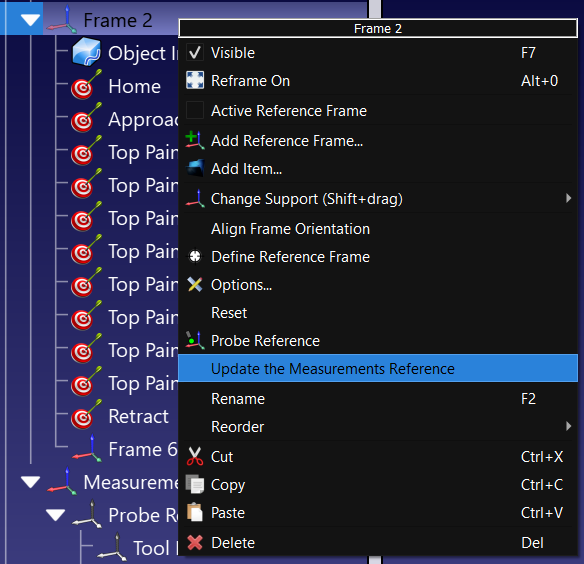
2.Feu clic amb el botó dret al sistema de coordenades de la vostra peça (o al sistema de coordenades al qual està fixada la plantilla/utillatge).
3.Seleccioneu Actualitza la referència de les mesures.
4.Seguiu les instruccions de la pantalla per ensenyar 3 punts de la vostra peça real amb la sonda. Aquests 3 punts defineixen el sistema de coordenades en l'ordre correcte: l'origen, un punt a X+ i un punt a Y+.
El sistema de mesurament s'actualitzarà en conseqüència i podreu procedir a ensenyar punts, corbes o altres sistemes de coordenades.


