Ensenyar corbes en moviment
Podeu crear corbes, objectius i sistemes de coordenades en un objecte en moviment si el vostre sistema de mesurament admet el seguiment de diversos objectes alhora. Això es pot fer seguint el mateix procediment que si fossin estàtics.
La principal diferència és que cal fer el seguiment de l'objecte en moviment en temps real (utilitzant un rastrejador o objectius reflectants). Per exemple, si utilitzeu el sistema de mesurament Creaform C-Track, heu d'especificar el model a la secció de referència de la peça i enllaçar-lo al sistema de coordenades que representa.
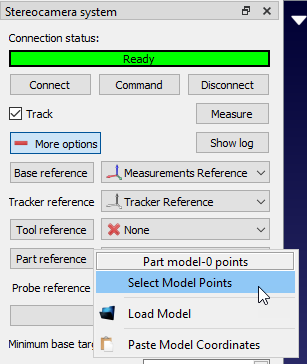
Cal definir la dependència correcta dels sistemes de coordenades i dels objectes a RoboDK perquè pugueu definir nous sistemes de coordenades en relació amb el vostre objectiu en moviment.
Aquest mètode de programació de peces pot no ser tan precís com quan les peces són estàtiques.


