Ensenyar objectius
Amb RoboDK TwinTrack podeu crear objectius per al robot manualment ensenyant punts amb la sonda.
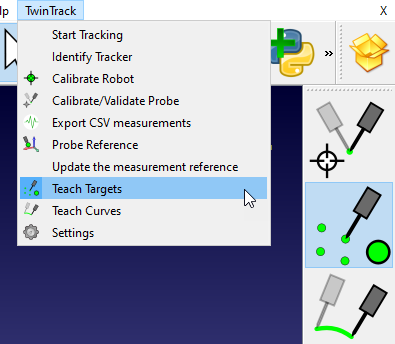
Podeu iniciar el mode d'aprenentatge d'objectius seleccionant TwinTrack➔Ensenyar objectius. Aquest botó també està disponible per defecte a la barra d'eines de TwinTrack.
RoboDK calcula i mostra la posició del robot en temps real en funció de la posició de la vostra mà. Podeu veure fàcilment quines àrees són accessibles al vostre robot.
Amb l'opció Crea objectius, ensenyareu un objectiu amb cada pulsació d'un botó. Quan vulgueu crear un programa, podeu prémer el segon botó de la vostra sonda i RoboDK simularà el programa:
●Primer botó: ensenyar objectius.
●Segon botó: crea i simula el programa a RoboDK.
●Mantingueu premut el segon botó: executeu el programa al robot.


