Filtratge de programes
Un cop el robot ha estat calibrat, hem d'assegurar-nos de generar programes filtrats o de tenir en compte els paràmetres calibrats del robot per aprofitar el calibratge del robot.
Hauríem de seguir un i només un dels mètodes següents per programar robots amb precisió després del calibratge:
1.Utilitzeu RoboDK per a programació fora de línia per generar programes precisos (els programes generats ja estan filtrats). Aquesta és l'opció de programació fora de línia recomanada per obtenir els millors resultats de precisió.
2.Calibreu els paràmetres del controlador del robot (com ara les longituds dels enllaços, els paràmetres DH-DHM i/o els paràmetres de masterització).
Programació fora de línia precisa
Quan un robot s'ha calibrat amb RoboDK, tenim l'opció d'activar la cinemàtica precisa fent clic amb el botó dret al robot i seleccionant «Use accurate kinematics».
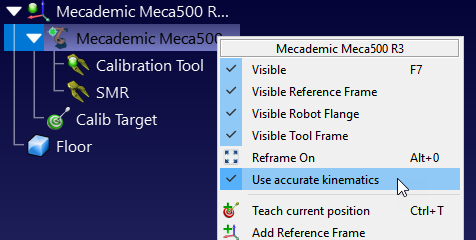
Si la precisió està activa, veurem un punt verd; si no està activa, veurem un punt vermell.
Aquesta és l'opció recomanada per obtenir resultats de precisió òptims. Amb l'opció de precisió del robot activada a RoboDK, tots els programes generats per RoboDK es filtraran automàticament. Això significa que totes les coordenades cartesianes es modificaran lleugerament per compensar els errors del robot.
Aquesta és l'opció més adequada si teniu previst utilitzar els vostres robots per a mecanitzat robotitzat, programar robots a partir de fitxers NC o utilitzar qualsevol dels connectors CAD/CAM compatibles amb RoboDK.
Calibrar els paràmetres del robot
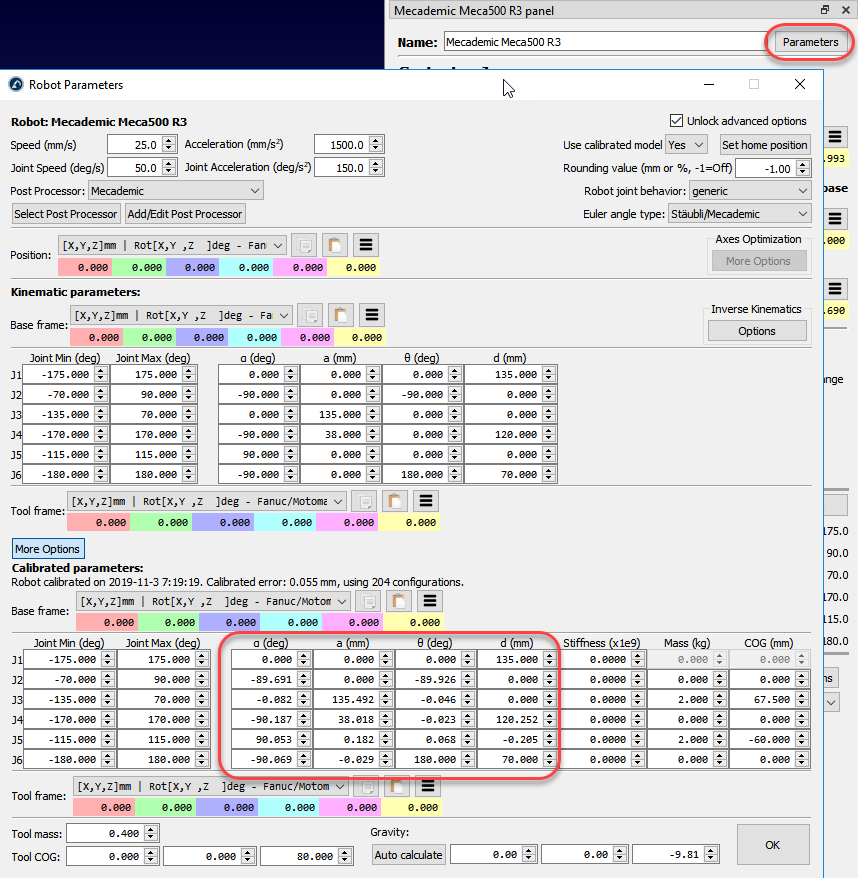
Podeu accedir als paràmetres calibrats al menú Paràmetres un cop s'ha calibrat un robot. Alguns controladors de robot permeten modificar certs paràmetres del robot.